



熱間圧延機における高精度厚さ制御のための高度な自動化
金属圧延プロセスの経済効率は、最終圧延製品の品質レベルと強く相関しています。平坦鋼製品の圧延は複雑なプロセスであり、製品品質は入側材料、機械・電気設備、操作パラメータ、潤滑、自動化・制御戦略など多くの要因に影響されます。重要な品質パラメータは、材料厚さ、材料形状と表面、応力分布の均質性です。最適なコスト効率と材料使用の最大化のためには、厚さに対する厳しい公差が不可欠であり、ストリップを許容最小厚さにできるだけ近づけて圧延できるようにする必要があります。機械・電気・計装設備と制御戦略ソリューションがうまく組み合わさった場合にのみ、製品品質を効果的に最適化できます。
熱間圧延機(HSM)のプロセス
熱間圧延機(HSM)プロセスは、矩形断面で厚さ250mm〜350mmの連続鋳造スラブを圧縮し、目標厚さに達するまで平坦鋼ストリップに加工します。多くのHSMは、最小1mm厚のストリップ製造能力を持っています。典型的なHSMのプロセスステップは、(i) プッシャー型またはウォーキングビーム型再加熱炉でのスラブ再加熱により最適温度に到達、(ii) 粗圧延機(リバースミルまたは複数スタンドで構成される連続ミル)による予備厚さ減少、(iii) 目標値まで厚さを減らす5〜7基連続の仕上スタンドで構成される仕上圧延機、および(iv) 長いストリップをコイラーで巻き取り、です。
HSMの仕上圧延機では、2つの連続スタンドの間に配置されたルーパーと呼ばれる油圧アームが重要な役割を果たし、ストリップテンションを一定値に保つ目的があります。この機械システムは特に不安定な動特性を持つため、HSMでの制御問題を複雑にしています。
自動化システムの階層構造
スラブから熱間圧延ストリップへの加工は、機械と自動化技術が関わる複数のプロセスステップを通じて達成されます。HSMでの熱間圧延には、機械的ソリューションだけでなく適切な制御技術も必要です。HSMの圧延プロセスは、4つの自動化レベルを含む標準的なソフトウェアと自動化アーキテクチャによって制御できます。
自動化システムのみがHSMの性能を決定するわけではありません。しかし、与えられた機械・電気設備の構成において、ミルの潜在的性能を発揮するには高性能な制御と自動化が必要です。スループットと品質に注目する必要があり、これらを達成する上で制御が特に重要です。通常、スループットと品質は正負両方の面で相互作用し、これらの相互作用を制御システムの定義で考慮する必要があります。
スループット
ミルで達成可能な究極のスループットは、機械・電気ハードウェアの能力によって制限されます。この限界に一貫して近いスループットを達成するには、高品質な制御と自動化が必要です。高スループットでは、3本以上のワークピースがミル内の異なる処理段階で同時に存在することがあります。ミル内での壊滅的な衝突を防ぐには、正確な追跡が不可欠です。追跡システムは、ミル計装からの信号とプロセス情報(ワークピースが圧延されると長さが増えるなど)を使用して、ミルの動的マップを維持します。もちろん、個々のミル計器の喪失に対しても堅牢である必要があります。
スループット制御は、圧延スケジュールを先読みし、炉、粗圧延機、仕上圧延機、コイラーのどの部分がスループットを制限するかを判断します。制限プロセスを制御して最大スループットを達成し、他のプロセス部分をこのスループットに合わせて制御します。これによりエネルギー効率が向上し、設備の摩耗が減少し、コスト削減につながります。
スループットと品質も相互作用します。スループットが増加すると制御が難しくなり、必要な品質レベルと歩留まりを維持するには制御システムの慎重な設計が必要です。品質とスループット制御は正の面でも相互作用します。例えば、仕上圧延機出側でのより広い範囲と精度の温度制御を達成するため、スタンド間冷却スプレーが通常設置されます。これらはミル出側のストリップ温度を維持するよう制御されますが、さらに目標出側温度を維持しながら仕上圧延機でのワークピース圧延速度を向上させるためにも使用できます。
品質
自動化システムの主要な目的は、ミル設備を制御して圧延コイルが仕様要求通りの寸法(ゲージ、幅、プロファイル、平坦性)と材料特性を満たすようにすることです。品質パラメータの制御には2つの側面があります。(i) ミルにスレッディングするワークピースのヘッドエンド制御、および(ii) コイル圧延中のミル設備制御による目標品質パラメータの維持です。
制御モードは2つあります。(i) ミルセットアップ、および(ii) 動的制御です。測定値の可用性によって、この2つのモードには根本的な制御戦略の違いが生じます。ストリップがミルにスレッディングしている間は、最終品質パラメータの測定値がなく(ストリップがまだ計測器に到達していない)、制御はフィードフォワードとモデルベース制御で達成されます。ミルが満杯になると、(一部の)最終品質パラメータの直接測定値が利用可能になり、動的フィードバック制御が作動します。両モードでの精度は重要で、良好なヘッドエンド品質パラメータは高歩留まりにつながります。HSMでの幅制御も重要です。コイルは重量ではなく長さで販売されることが多く、余分な幅は歩留まり損失となります。
ストリップ形状は、相互作用する2つのパラメータ、(i) プロファイル、および(ii) 平坦性、によって定義されます。 プロファイルはストリップ幅方向の厚さ変動であり、下流工程では制御が必要です。 ストリップ長手方向と幅方向の両方で均一な厚さが求められます。 平坦性は、外力を加えずにストリップが平らに置ける能力であり、ストリップの下流加工でも重要です。 平坦性欠陥は、ミルを通じた比例プロファイル(プロファイル÷厚さ)の不適切な制御によって誘発されるため、プロファイルと平坦性制御の間には相互作用があります。
平坦性制御問題は、平坦性がミル出側だけでなく仕上スタンド間のスタンド間ギャップでも重要である点でプロファイル制御とは異なります。 スタンド間の悪化した平坦性欠陥は、仕上圧延機での圧延プロセスの不安定性を招き、制御の完全な喪失とコイルの破壊(コブル)を引き起こす可能性があります。 これは歩留まり損失となり、コブル除去のためにプロセスが停止することでミル可用性にも影響します。
寸法パラメータに加えて、他の重要な品質パラメータがあります。特に重要な目的は、仕上ストリップの機械的特性の制御です。 機械的特性は微細組織によって大きく決定され、微細組織自体はある程度ひずみによって、そして大きく圧延コイルの温度履歴によって決定されます。 現在の制御・自動化システムでは、ミル出側からコイラーまでのランアウトテーブルでのストリップ冷却時の温度変化を制御することで、微細組織制御を間接的に達成しています。 ミル冶金学者が目標冷却軌道を定義し、制御システムがランアウトテーブルの冷却スプレーと仕上圧延機速度を調整して、目標温度軌道にできるだけ正確に一致させます。
制御システム構造
HSMの制御目的は、スループットと製品品質パラメータの観点から表現されます。 しかし、制御の実用的範囲は、ミリ秒またはサブミリ秒レベルの動作速度を持つ個々のローカル高速位置制御ループから、時間単位またはそれ以上のタイムスケールで動作する全体的なワークピーススケジューリングタスクまで、非常に広範囲にわたります。 これら全ての制御が自動化システムから必要とされる全体的な性能に貢献しますが、目的は特定のコントローラのタイムスケールに適したサブゴールの観点から頻繁に表現されます。 例えば、位置ループの目標は要求位置変化に対する変化率とオーバーシュートの観点から表現できますが、ミルを通じた製品の全体的スケジューリングは生産計画の充足速度の観点から表現できます。
熱間圧延機に適用される自動化技術は、通常レベル0、1、2、3の4レベルに分かれます。 これら全ての自動化レベルは、最高の性能と最高の生産性レベルを達成するために階層的に協力する必要があります。 これらの自動化レベルには、多数の制御技術、物理現象の数学モデル、最適化アルゴリズムが実装されています。 熱間圧延機で通常採用される制御自動化システムの階層構造を図1に示します。
個々の制御のタイムスケールと範囲のこの違いは、現在圧延機で広く使用されている制御システムのマルチレベル構造に反映されています。 図1に、このようなマルチレベルシステムのブロック図を示します。 各レベル間の機能分離は明確ではなく、特定の機能がレベル1かレベル2のどちらに実装されるかは、設置ごとに異なり、より良い制御方法と設備の開発に応じて変化する可能性があります。
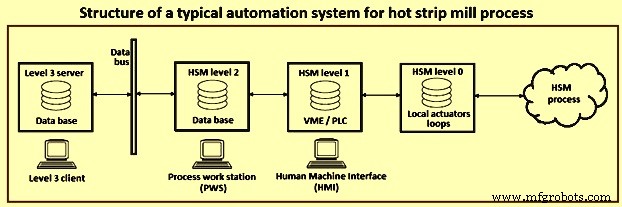
図1 熱間圧延機プロセスの典型的な自動化システム構造
レベル0
最下位の制御レベルで、圧延機のロール位置決め用油圧カプセルの制御ループ、ミルを駆動するメイン電気モータなどが含まれます。
レベル1
主にピース内制御に関わります。このレベルでは、ストリップ厚さや温度などの品質パラメータが現れ始めます。しかし、レベル1ループの目的は、レベル2から供給されるサブゴールであることが多いです。例えば、レベル1制御ループは仕上圧延機の中間スタンド出側厚さを制御する機能を持ち、このスタンド間の出側厚さパターンは、機械とプロセスの制約内で必要なミル出側厚さを達成するためにレベル2によって設定されます。
レベル1自動化は、ローレベルデバイス(アクチュエータとトランスデューサ)と直接相互作用します。 リアルタイム制御ループとロジックシーケンスがここで実装されます。 高速サンプリング(1ミリ秒)と高い演算能力は、例えばVME(Versa Module European)アーキテクチャ技術によって達成されます。 従来のPLCでは、最小サンプリング時間10ミリ秒が保証されます。 ヒューマンマシンインターフェース(HMI)は、オペレータにプロセスのリアルタイムビューを提供します。
レベル2
品質とスループットパラメータの制御を直接扱います。 その動作領域はレベル1よりもはるかに広く、発達したシステムでは再加熱炉、粗圧延機、仕上圧延機、ランアウトテーブルの統合制御をカバーします。 ワークピースごとのミルセットアップ制御に大きく関わりますが、動的ピース内制御の一部も頻繁に含みます。 通常、レベル2での動的制御は、仕上圧延機全体の全体的な協調制御に関わります。 ローカル制御ループはレベル1の方が適しています。 レベル2での制御の多くはフィードフォワード性質でモデルベースです。 良好な制御性能には、プロセスの予測モデル(変形・温度モデルなど)とミル機械・センサの動的モデルが必要です。 圧延機の最先端制御に必要なプロセスモデルの多くはここに存在します。
レベル2自動化は、最適プラントセットアップ計算、生産レポート生成、製品品質の統計分析など、より高度な制御機能とユーティリティを提供します。 特に、技術プロセスの数学モデルを使用して適切なプラントセットアップを生成します。 異なる、さらには時間変化する作業条件での物理モデルの信頼性は、プラントフィードバックに基づく同定技術、すなわちモデル予測の信頼性を再帰的に改善する自己適応によって達成されます。 技術情報と生産の履歴アーカイブはデータベース(DB)に格納され、プロセスワークステーション(PWS)がレベル2ユーティリティへのグラフィカルインターフェースを提供します。
レベル3
レベル3自動化システムは、トップレベルの生産監視(いわゆる「製造実行システム(MES)機能」)、ストックヤード管理、同一プラントに属する異なるプロセスのレベル2間の調整のための追加ユーティリティを提供するために実装されます。 レベル3自動化システムは、HSMの生産プロセスと上流・下流ユニットの生産プロセス間の生産スケジューリング調整を担当します。
レベル3は主に熱間圧延機のスケジューラとして機能します。 ミルの受注帳を取り込み、通常100〜200ワークピースのラウンドに整理し、ミル用に開発されたスケジューリングルールに準拠させます。 HSM自体に加え、レベル3は上流・下流プロセスとストックエリアも考慮します。 使用されるスケジューリングルールは、本質的に圧延機のグローバルモデルであり、スケジューラがミル設備によって課される制約内で必要な品質パラメータを達成できるようにラウンドを編成できるようにします。 伝統的に、最も重要な要因はミル内ロールプロファイルの進化であり、これはロールの摩耗と熱膨張によって引き起こされます。 これにより「コフィン」スケジュールが導かれます。すなわち、狭幅から開始し、ロールの熱クラウンが増加するにつれて急速に広幅材へ移行し、ロールが摩耗するにつれて徐々に狭幅へ戻す、というものです。
HSMに適用される制御技術
HSMへの高度な制御とモデリングソリューションの使用は、過去40〜50年間で様々な方向での開発が進められてきました。これには、(i) 1970年代から仕上圧延機に提案されてきた多変数制御技術が、現在では汎用圧延スタンドを下流ルーパーまたは下流コイラーとともに制御するための確立されたツールと見なされていること、(ii) 材料温度と圧延プロセスに応じて材料特性を予測する様々なモデルの開発とコイリング温度調整制御への適用、(iii) 摩擦現象を補償するための高度な制御技術の開発、(iv) 材料平坦性とプロファイルを改善するためのモデルとコントローラの開発、および(v) コブル発生確率を低減して生産性レベルを向上させるために最近導入されたステアリング制御技術の開発、が含まれます。 図2は、レベル1制御を持つ熱間圧延機の典型的なレイアウトを示しています。
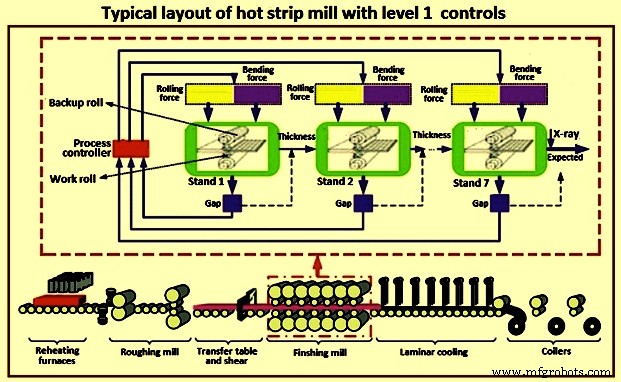
図2 レベル1制御を持つ熱間圧延機の典型的なレイアウト
厚さ調整のための制御技術
図3は、通常以下のセンサを備えてHSMに適用される厚さ調整の例を示しています。厚さ調整に必要な計器とセンサは以下の通りです。
厚さ・プロファイルゲージ
このゲージはX線技術に基づき、ワークピース中心線の厚さ測定を目的としています。ゲージは移動キャリッジに搭載されることは稀で、コイル幅全体の厚さプロファイルを測定できます。通常、ミルの最終スタンド末端に1つの厚さ/プロファイル測定システムが設置されます。
ロードセル
圧延力の測定値を得るために設置され、HSM厚さ調整の基本測定信号となります。ロードセルが設置されていない場合、メインシリンダに設置された圧力トランスデューサで生成される油圧力信号の測定値を代替測定として利用できます。
ロードセルは場合によってルーパーに取り付けられ、スタンド間ストリップテンションの直接測定を得ます。この場合も、ルーパーに作用する油圧シリンダに取り付けられた圧力トランスデューサで生成される力信号が代替測定となります。
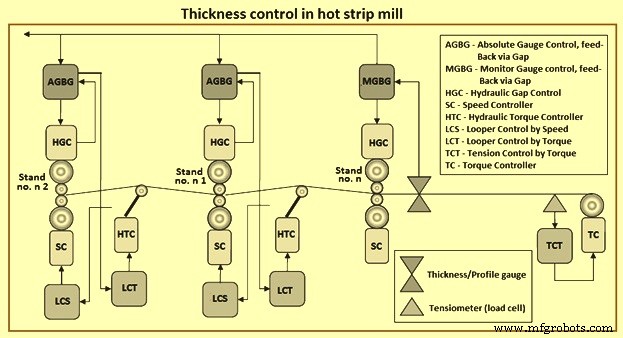
図3 熱間圧延機における厚さ制御
基本コントローラと外部コントローラを区別する特定の特徴があります。基本コントローラは、物理アクチュエータへの参照を実装するコントローラです。一方、外部コントローラは、目標を達成するために基本コントローラへの参照を生成するコントローラです。厚さ制御は、以下の基本コントローラによって達成されます。
油圧ギャップ制御(HGC)
ギャップ参照を受け取り、油圧シリンダに配置された位置エンコーダからのギャップを測定し、オイル質量流量を制御するサーボバルブ指令を生成するコントローラによって実行されます。スタンドの弾性伸びにより、測定ギャップはスタンドの物理的ギャップと大きく異なる可能性があります。
トルクコントローラ(TC)
2つのリールによって生成されるトルクを制御します。これらのコントローラは、「テンション制御トルク(TCT)コントローラ」によって生成されるトルク参照を受け取り、ストリップの巻取り/繰り出しテンションを一定に保つことを目的としています。
速度コントローラ(SC)
スタンド速度の調整を担当します。圧延安定性を達成するには、速度参照を圧延機の他の操作と調整する必要があります。
油圧トルクコントローラ(HTC)
ルーパーによって生成されるトルクの制御を担当します。
自動ゲージ制御(AGC)
自動ゲージ制御(AGC)システムは、熱間ストリップの目標厚さ達成のためにHSMに設置されます。これは厚さ調整のためのシステムです。HSMでの適用には、AGCは各スタンドの伸び取得を厳密に必要とします。スタンド伸びの取得はHSMの場合非常に重要ですが、冷間圧延機の場合ははるかに重要度が低いです。
スタンド伸びは、メイン油圧シリンダ(HGCシリンダ)によって圧縮力が発生したときのスタンド機械構造の弾性挙動を表します。この特性は、HSMでAGCを実装するために事前に知っておく必要があり、このため「伸び取得シーケンス(SAS)」と呼ばれる適切な制御シーケンスが圧延前のオフラインで実装・実行されます。
SASは、ワークロールを接触させ、HGCの位置参照を最小値から最大値まで直線的に変更することで取得されます。各位置参照について、ロードセル(またはHGC油圧力測定)で測定された力を記録して、図4のような伸び特性を構築します。記録は一般的に2回実行されます。1回目はHGC位置参照を増加させながら(アップ読み取り)、2回目は減少させながら(ダウン読み取り)行います。
アップ読み取りとダウン読み取りの差は、スタンドの弾性挙動における無視できないヒステリシスに関連します。最終的に、以下の式を満たす最適フィット多項式曲線が保存され、AGCタスクを実行します。式中のFは測定力です。
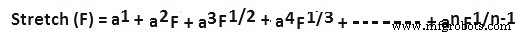
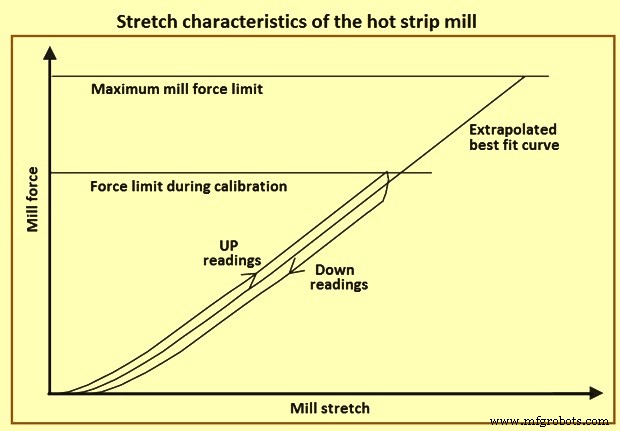
図4 熱間圧延機の伸び特性
伸び特性「stretch」(F)の取得は、圧延中に式 h' = S + F(stretch) のため、間接的なワークピース出側厚さhの測定値を導出するために十分活用できます。ここで、hは対象スタンドのストリップ出側厚さ、h'は上記式から導かれるその推定値、Sは油圧シリンダに取り付けられたエンコーダから導かれる対象スタンドの測定ギャップ、Fは測定圧延力(ロードセルまたはHGC圧力から)です。この式は通常「ゲージメータ式」と呼ばれ、いわゆる「ミルモジュラス」Mm(スタンドの弾性定数)を導入することで簡略化されることが多いです。簡略化された式は h' = S + F/Mm です。一般に、従来型AGCの実装は最初の式に基づき、モデルベースの高度なコントローラ合成は2番目の式で表される線形バージョンを活用できます。
HSMにおけるAGCの目的は、スタンド伸びのヒステリシス、材料温度の変動による材料硬度の変化など、いくつかの現象を補償することで、全HGCの位置参照に作用してストリップ厚さを一定に保つことです。これを行うには、1つのスタンドと次のスタンドの間にルーパーが存在することで、有効なスタンド間テンション制御がルーパーによって確保されている限り、1つのスタンドによる調整が隣接スタンドの調整に影響しないという事実を考慮する必要があります。この事実は、熱間圧延機と冷間圧延機のAGC制御アーキテクチャが大きく異なる主な理由です。
HSMにおけるAGCは、圧延中に協調するいくつかの外部コントローラによって達成されます。特に2つのレギュレータがルーパー制御を担当します。これらは以下の通りです。
トルクによるルーパー制御(LCT)
LCTは、HTCで使用されるトルク参照に作用することでスタンド間テンションを調整します。通常、LCTはルーパーに取り付けられたロードセルで生成されるテンションエラー、またはルーパー油圧力から導かれるスタンド間テンションの推定値によって供給されます。
速度によるルーパー制御(LCS)
LCSは、上流スタンドの速度参照(つまり上流スタンドに作用するSCの参照)に作用することでルーパー角度位置を調整することを目的としています。このレギュレータは質量流量レギュレータとも呼ばれます。
適切な厚さ調整は、中間スタンドと最終スタンドで異なる方法で達成されます。実際、中間スタンドでは直接厚さ測定が利用できないため、上記2式で与えられるゲージメータ原理から厚さの間接測定が達成されます。したがって、図4に示すAGCは、以下の2つのレギュレータで構成されます。
ギャップ経由フィードバックによる絶対ゲージ制御(AGBG)
AGBGは、直接厚さ測定デバイスを持たない全中間スタンドに適用され、ゲージメータ原理に基づき、対応するHGCのギャップ参照のトリミングを生成します。このコントローラは、バックアップロールベアリングの油膜変動、ストリップとの接触によるワークロール熱膨張、摩耗によるロール径変動に関連するフィードフォワード補償も担当します。
ギャップ経由フィードバックによるモニタゲージ制御(MGBG)
MGBGは、ミル出側に設置されたX線からの厚さフィードバックを使用して、仕上圧延機最終スタンドから出るストリップ厚さを適切な目標値に保つことを目的としています。偏差信号は、全スタンドのHGCギャップ参照を補正するために使用されます。専用アルゴリズムが、全仕上スタンドへの補正配分方法を定義します。しかし、MGBG実装の主な問題は、X線と必要な補正を実装するスタンド間の輸送遅延を厳密に考慮する必要があることです。
最後に、図3に示すように、LCTはAGBGレギュレータからトリミングを受け取り、LCTとAGBGの相互作用を低減できます。
スピードマスター
スタンドとコイラーの速度は、ミルの安定性を確保するために調整される必要があります。これは「スピードマスター」として知られるフィードフォワードコントローラによって行われます。熱間圧延プロセスの不安定性問題を防ぐため、1つのスタンドが「ピボットスタンド」として選出され、ピボットスタンドの速度変動が他のスタンドの適切な速度変動によってフィードフォワードで補償されます。これを行うには、全スタンドの「フォワードスリップ」(FS)を可能な限り正確に知ることが不可欠です。これは、スタンドモータの「角速度」(As)と出側ストリップ速度(Vout)の関係を表す以下の係数です。FS = Vout / RAs で表され、Rはワークロール半径です。通常、FS係数はレベル2自動化システムにインストールされた適切な数学モデルによって、テンション設定値とストリップ速度に関する感度とともに推定されます。
仕上圧延機に適用される多変数制御
近年、HSM仕上圧延機での厚さ制御に高度な制御技術が実装され、現在では確立されたものと見なされています。主な目的は、HSMプロセスで作用する主要コントローラ(より正確にはAGBG、LCT、LCS)を1つのコントローラに統合するための多変数フレームワークを提供し、様々なタスク間の干渉を減らすだけでなく、性能向上と超薄板ゲージ実現時のコブル発生確率低減を可能にすることです。
多変数制御は、中間スタンドで、特定の(n番目)スタンドによるAGBGと下流ルーパーへのLCT/LCSを同時に実行するために適用されます(図5)。 高度な制御を使用するもう1つの理由は、スタンド伸びの知識に関連する可能性のある不確実性について、事前のロバスト性を導入する必要性にあります。実際、ミルモジュラスの知識における強い不確実性の存在がAGBGの不安定性を引き起こす可能性があることを証明できます。一方、伸び測定はオフラインで実行され、スタンド摩耗とともに時間変動の影響を受けます。
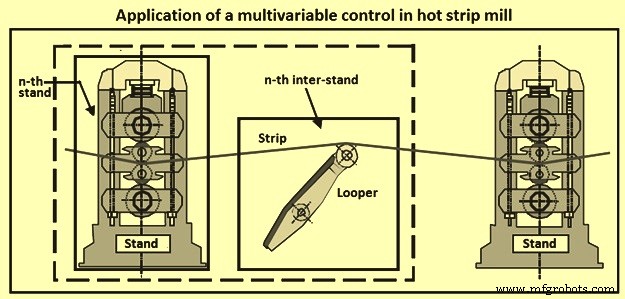
図5 熱間圧延機における多変数制御の適用
製造プロセス
- Fluke 772/773クランプメーター:オートメーションループトラブルシューティングの現代的アプローチ
- ISA、制御システム安全評価・信頼性の第3版を発行
- QR・RFID・体温検知統合アクセス制御システム(Raspberry Piベース)
- Raspberry Piでセンサーとアクチュエータを制御:加速度計、サーボ、データストリーミング
- 転炉製鋼における高度自動化・制御・モデリング
- 電気炉操業の最適化:自動化とモデリング
- 高性能高炉自動化・計測・制御ソリューション
- 熱間圧延と冷間圧延の違いと特徴:金属成形プロセス徹底解説
- 産業オートメーションにおけるブロックチェーンの可能性:機会と障壁
- 産業オートメーションにおける制御エンクロージャ設計の必須原則
- Hotracoのグローバルオートメーション:IXON Cloudでシームレスなリモート制御を実現