



産業用ロボットプログラミングのエキスパート5つのヒント(プラス、ゲームチェンジャー的ボーナス)
産業用ロボット統合は、数百台をプログラミングしてきたベテランインテグレーターから、初めてのプロジェクトに取り組む新参者まで幅広く存在します。このニッチでの熟達には、技術スキルだけでなく、課題を機会に変える戦略的マインドセットが求められます。
以下に、最初のロボットプログラミングプロジェクトを形作り、展開するモーションロジックを定義する5つの必須戦略を示します。従来のラダーロジック、オフラインシミュレーション、ハンドガイディング学習、高度コボットワークフローのいずれを選ぶにしても、これらガイドラインが堅牢で再現可能なプロセス構築を助けます。
ヒント1:ユースケースとその制約を理解する
本質的にロボットプログラミングは、精密な「ポイントAからポイントBへ」コマンドの系列です。ロボットは指示されたことをそのまま実行するツールであり、意図を推論しません。したがって、まず各関節とモーターの物理的限界をマッピングし、メカニズムに過負荷をかけずに目標座標へ到達可能か確認する必要があります。
シンプルな接着剤塗布タスクを考えてみましょう:ロボットは制御された速度で移動し、下流設備と完璧に連携しなければなりません。過度な加速や関節可動域を超える動作指示は、精度低下と部品寿命短縮を招きます。
ヒント2:あなたの「ハッピーパス」を定義する
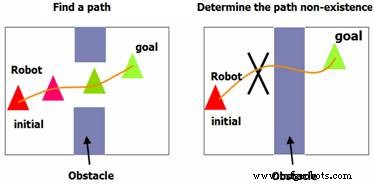
ソフトウェアエンジニアリングにおいて、ハッピーパスとはエラーフリーで無限に繰り返せるシナリオです。ロボットは夜を徹して同一条件下で動作するときに真価を発揮します。これを実現するには、モーションプログラムを安定した部品配置(治具固定またはコンベア搬送)を中心に構築しなければなりません。
あらゆる逸脱(部品位置ズレ、予期せぬ障害物、タイミングミスマッチ)がプロセスを脱線させます。鍵は、静的・動的制約の両方を考慮し、安全エンベロープ内に留まるモーション設計です。
ヒント3:最悪の事態に備える
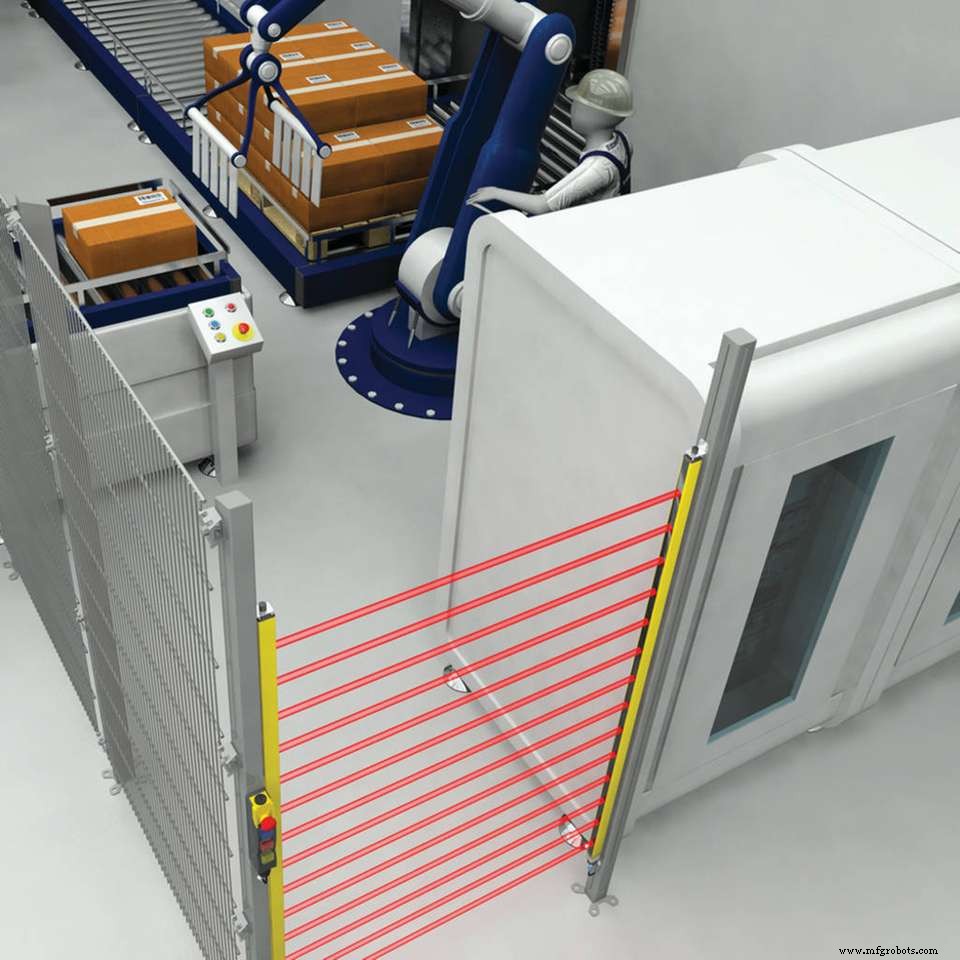
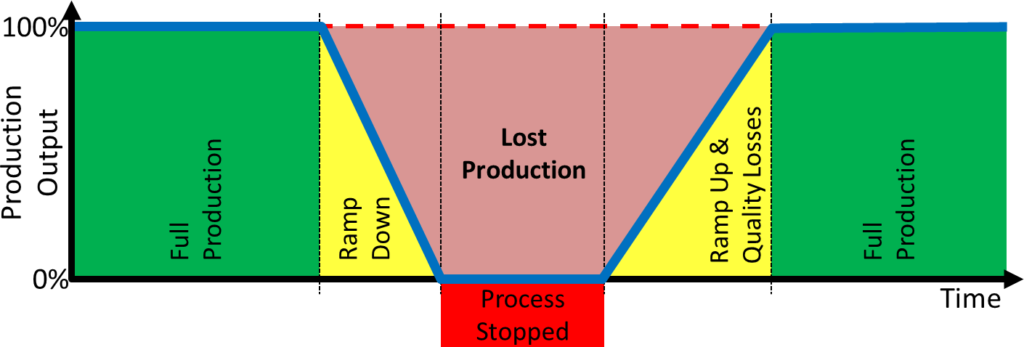
ロボットセルは、部品位置ズレ、偶発的衝突、人的干渉など多様な予測不能イベントに晒されます。堅牢な安全計画はダウンタイムを最小化し、設備と人員を守ります。
ほとんどの産業用ロボットはケージや封じ込めシステムで囲まれ、協働ロボット(コボット)には組込み衝突検知と安全停止機能があります。それでも衝突は運用停止とコストを招きます。ご自身の環境における最悪シナリオを可視化:侵入経路特定、アクセス可能人物の評価、彼らの知識レベル判断。
ヒント4:プログラミングプロセスを現場外で行う
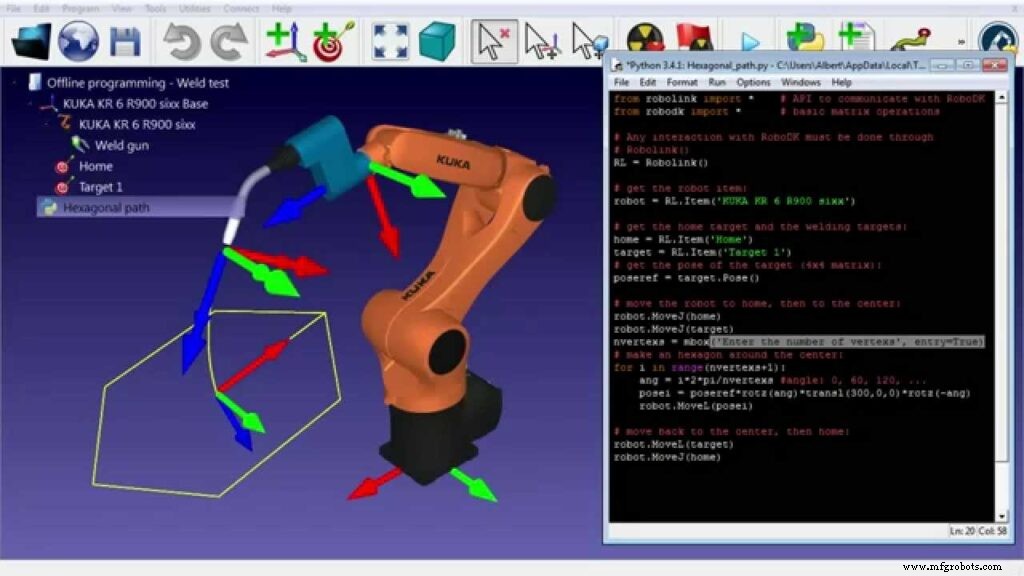
プログラミングは予想以上に現場を長く占有する綿密な作業です。オフラインシミュレーションツールなら、CADモデルと衝突チェックを用いて仮想環境でロボット軌道の構築、テスト、改良が可能です。
モーションプランをオフラインで検証することで、現場介入の必要性を減らし、学習曲線を短縮し、プラント稼働をスムーズに保てます。徹底的な仮想テスト後、最終プログラムのみをライブセルに展開します。
ヒント5:生産ニーズの更新を怠らない
ロボットベースハードウェアは数年稼働可能ですが、新しいエンドエフェクターとツーリングがより高い精度、速度、汎用性を解放できます。現在の構成がプロセス目標とまだ整合しているか定期的に評価し、生産性や品質向上につながるアップグレードを検討しましょう。
付加価値オペレーションでは、フレキシブル治具やアダプティブグリッパーなど支援機器が、大型不規則部品溶接など複雑タスクを簡素化できます。単一形状やプロセスをターゲットとする機器に焦点を当てれば、時間とともに大きな生産性向上を実現できます。
ボーナスヒント:自律・ノーコードロボティクスを選択
プログラミングは困難、特に部品バリエーションが常態の高混在生産ラインでは。自律製造ロボットは、リアルタイムでモーションプランを生成することで手動コーディングを不要にします。
- センサベースのリアルタイム3D部品再構築。
- ロボットセルのデジタルツイン。
- 各部品の明確なプロセス目標。
これら能力により、治具や部品位置決めを気にせず高速切替ラインにロボットを導入可能。システムが部品バリエーションに自動適応し、あなたは高レベル最適化に集中できます。
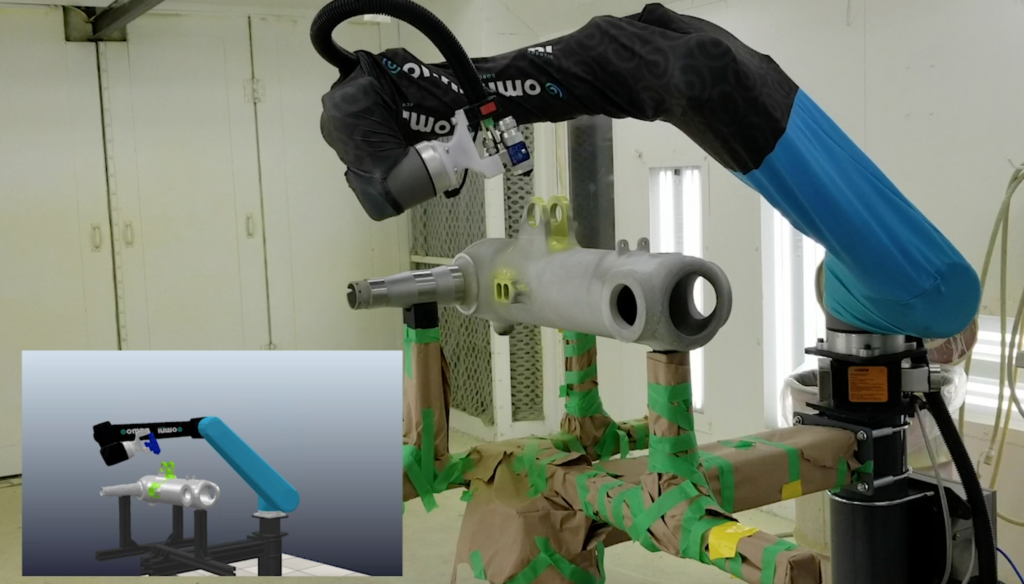
一度セットアップすれば、プロセスは概ね自己管理し、骨の折れるコード変更ではなく、直感的でシンプルなコマンドでパフォーマンス調整が可能です。
Omniroboticはスプレープロセス向け自律ロボティクス技術を提供し、産業用ロボットが部品を「見(SEE)」、その場でモーションを計画し、重要なコーティング・仕上げタスクを実行します。 ROI潜在力はこちら。
産業用ロボット
- 穴あけ加工(ドリリング)完全ガイド:定義、プロセス、金属加工の12のコツ
- ロボット溶接とは?仕組み、メリット、用途、手動溶接との違いを徹底解説
- 自律ロボット:できること、できないこと
- 自律ロボット vs HMI:現代製造における真の違いを理解する
- 産業オートメーション:スマート制御システムが製造業を変革する
- 産業用ロボット入門:効率的な生産のための種類と用途
- 産業用ロボットの主要12用途:効率と安全性を向上
- 産業用ロボティクス市場:成長予測と製造業への影響
- ロボットのワークエンベロープ完全ガイド:定義、種類、製造現場でのメリット
- 産業用クラッチの理解:定義、機能、用途
- 産業用機械・設備を定義する主要な特性