



産業用ロボットがキャッシュフローを牽引する仕組み:実践ガイド
ロボティクス投資には重要な疑問がつきまといます。資本支出が将来需要と整合するか? メンテナンスとエンジニアリングコストが持続可能で、中断なき生産を保証できるか? ロボットが現在および将来の操業を駆動する多様な製品、部品、プロセスに適応できるか?
大規模大量生産企業ではロボティクスは典型的にキャッシュフロー・ポジティブ投資です。専門的または低変動プロセスでも、希少熟練労働を圧迫するボトルネックやライン全体を停滞させるボトルネックを排除することで、大きなキャッシュフロー利益をもたらせます。しかし、製品ミックスを扱う大量ラインではどうでしょう? ロボットタスクが厳密に反復可能でないとき、どうコストを制御できるか? 答えは全体経済図式の理解にあります。
産業用ロボットが製造経済にもたらすインパクト
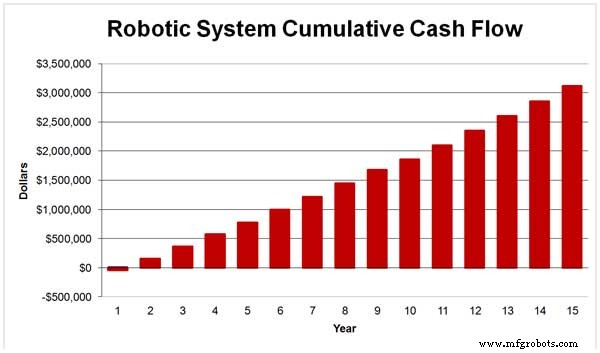
平均的な産業用ロボット(システムエンジニアリング込み)コストは約$250,000。年間メンテナンスは$10,000未満、統合深度により単位労働コスト削減40-60%達成可能。直接労働以外にも、保険、健康・安全プレミアム、危険・反復タスク支援特殊ツーリング需要を削減。
業界推計では、多様な労働市場で2-10年の全額回収期間、東南アジア等低賃金地域でも同様。ロボット耐用年数は最大25年だが、コストの大部分(60-80%)はシステム統合とプログラミングにあります。
ロボットは連続稼働可能なため、熟練労働のみに依存するプロセス比で30-40%の生産性ブーストを提供。ロボットがフルロードコスト$15/時間の2人分を置き換え、3交代・年350稼働日(多くの大量生産プラントで現実的スケジュール)とすると、ペイバック期間はメジアン単一ロボット統合コスト比で約1年。以降、初期費用の90%以上がフリーキャッシュフローへ転化。
こうした迅速回収は最高ボリューム製造セクターでのみ達成可能。中小や高混在メーカーはより高い統合ハードルに直面し、大企業でも全プロセスにロボティクス頼れない(一部タスクは現行ロボット能力外)。
より良い統合戦略でキャッシュフローを強化
最大メリットは最も反復可能なオペレーションにありますが、中小・高混在メーカーにも明確なアップサイドあり。鍵は3大コストセンター削減:ハードウェア、システム統合、各部品ごとの手動プログラミング/検証。
1. ハードウェアコスト低減
協働ロボット(コボット)や専用機でハードウェアコスト50%以上削減可能。ハードウェア価格は2014-2017年で22%下落、2025年までにさらに24%下落予測。マイルストーンは2020年第4四半期、非自動車ロボット受注が自動車を初めて上回りました。
2. システム統合の合理化
大手メーカーは施設全体にわたる緊密統合マテリアルハンドリングネットワークを持つことが多い。高混在・受託生産者には、非連続・自律ハンドリング採用で統合を数週間の低強度エンジニアリングに縮微可能。微小な先行コストでマスカスタマイゼーションメリット獲得。
3. ロボットプログラミングの自動化
従来プログラミングは主要コストドライバー、特に年間数十部品処理する高混在ラインで顕著。手動プログラミング排除で、より広範な製品スペクトラムでロボティクスのキャッシュフローポテンシャル全開放。
自律ロボット:増分プログラミング障壁を突破
「自己プログラミング」自律ロボットはモバイルロボット・マテリアルハンドリングではすでに一般的ですが、産業メーカーは付加価値プロセスで同様の能力を切実に必要としています。これらシステムは生産性向上と、より高収益性での雇用拡大を可能にします。
OmniroboticのShape-to-Motion™技術はブレイクスルーで、ロボットが配置されたあらゆる部品に対し、向きや位置に関わらずプロセスを見(SEE)、計画(PLAN)、実行(EXECUTE)可能にします。
技術は3Dビジョンで実環境の部品を取得。このデータがデジタルツインに供給され、AIが特定タスクの最適モーションパスとツールパスを計算。結果として得られるバーチャルプランが、FANUC、ABB、Universal Robots等主要産業用ロボットブランド互換の実世界指示に変換されます。
現在の実装はスプレープロセス(塗装、粉体塗装、サンドブラスト)をカバー、追加プロセスも開発中。この自律アプローチで、メーカーは各部品切替に伴う高コスト統合を負担せずロボティクスのキャッシュフロー恩恵を享受可能。次世代産業リーダーにとって絶対的勝利です。
Omniroboticはスプレープロセス向け自律ロボティクス技術を提供し、産業用ロボットが部品を認識し、自らモーションプログラムを計画し、重要なコーティング・仕上げタスクを実行します。 こちらでどの程度の投資回収が見込めるかご確認ください。
産業用ロボット
- 戦略的メンテナンスプログラムでキャッシュフローを最適化
- 流体の流れの分類と特徴:層流・乱流、定常・非定常などを解説
- 複数ロボット統合セルでシェイカーカップを1サイクルで完成:効率最大化
- ロボットプログラミングの理解:3つの主要手法を解説
- 産業用ロボットビジョン:ビジョンから自己プログラミングへ
- 自己プログラミングロボットとは何か、なぜ重要なのか
- 垂直多関節ロボット:業界最多用途の産業用ロボット完全ガイド
- 直交ロボット:高度な自動化を実現するスケーラブルなソリューション
- デルタロボットが製造業を加速:スピードと精度を向上
- 清掃ロボットでROIを最大化:よくある落とし穴を回避せよ
- 産業用ロボットアームの5つの主要コンポーネント