



Pythonで多層パーセプトロンニューラルネットワーク構築:実践ガイド
高度分類用ニューラルネットワーク訓練Pythonプログラムをウォークスルー
AACニューラルネットワーク開発シリーズ第12回。シリーズ他内容は下記:
- ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは?
- シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法
- 基本パーセプトロンニューラルネットワークの訓練方法
- シンプルなニューラルネットワーク訓練の理解
- ニューラルネットワーク訓練理論入門
- ニューラルネットワークにおける学習率の理解
- 多層パーセプトロンによる高度な機械学習
- シグモイド活性化関数:多層パーセプトロンニューラルネットワークにおける活性化
- 多層パーセプトロンニューラルネットワークの訓練方法
- 多層パーセプトロンの訓練公式とバックプロパゲーションの理解
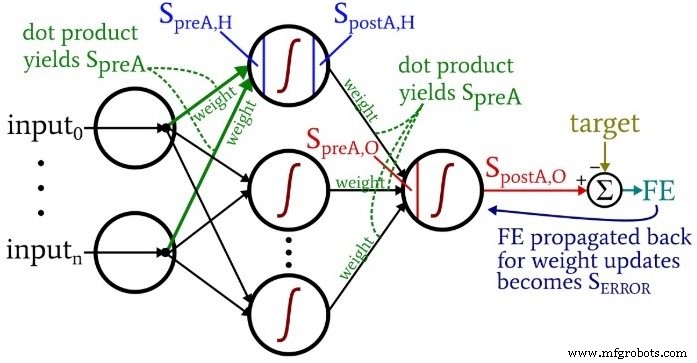
- Python実装のためのニューラルネットワークアーキテクチャ
- Pythonで多層パーセプトロンニューラルネットワークを作成する方法
- ニューラルネットワークを用いた信号処理:ニューラルネットワーク設計における検証
- ニューラルネットワークの訓練データセット:Pythonニューラルネットワークの訓練と検証方法
本稿では、シンプルパーセプトロンネットワークでの作業を発展させ、Python実装の完全機能多層パーセプトロン(MLP)構築します。
理解しやすいニューラルネットワークPythonコード開発
多数オンラインリソースレビュー後、多く実装が過度に複雑か明確さ欠くこと判明。目標は教育的かつ直感的で、理論がコードにどう変換されるか読者が見えるプログラム作成。
本スクリプトは生性能より可読性優先ですが、実験・小規模プロジェクトには堅実な基盤。実世界アプリケーションでは大規模データセット処理に最適化コード要求されること多いですが、学習目的では明確さが更価値。
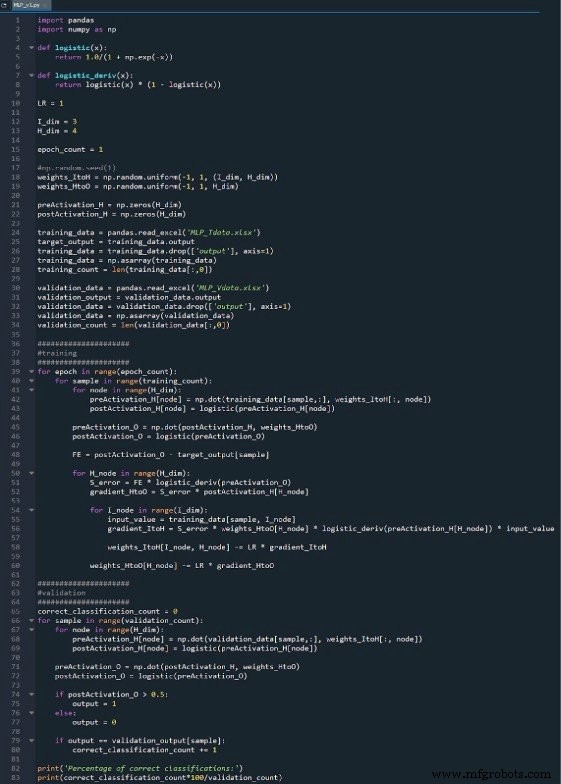
完全Pythonソースは以下画像で閲覧可能、MLP_v1.pyとしてダウンロードも可。コードは訓練と検証実行、本稿焦点は訓練プロセス。
関数と変数準備
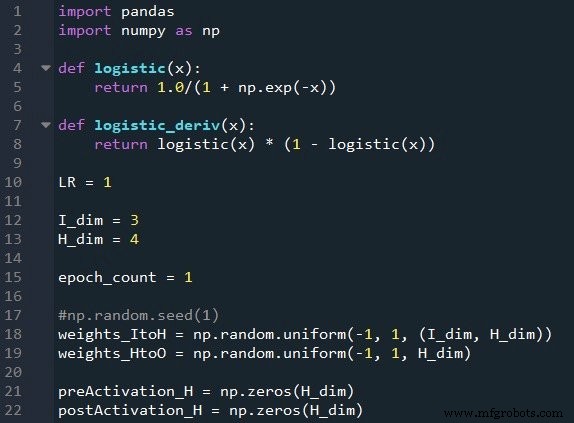
NumPyが全数値演算担当、PandasでExcelから訓練データ簡易インポート。活性化にロジスティックシグモイド、バックプロパゲーション用にその微分使用。学習率、入力次元数、隠れ層サイズ、エポック数設定。ランダム初期重みはnp.random.uniform(-1, 1)生成、固定シードで再現性確保。隠れ層事前活性化・後活性化値用空配列も初期化。
訓練データインポート
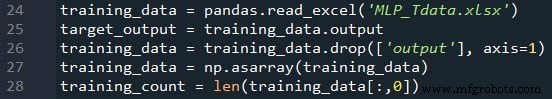
第4回手順に従い、Excelからデータセット読込、ターゲット列分離、特徴行列から除去、NumPy配列変換、サンプル数をtraining_count格納。
順伝播処理
順伝播フェーズは入力を隠れ層経由で出力ノードへ伝播しネットワーク出力計算。以下コードはマルチエポックループ、サンプルごと計算、隠れ層事前活性化・活性化、最終出力計算を示す。
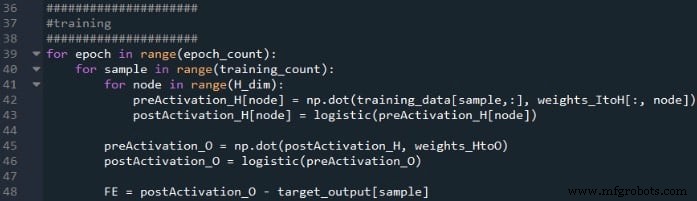
各エポック内で全サンプル反復。各サンプルで、ドット積で隠れノード活性化計算、シグモイド適用、出力ノード事前・後活性化計算。誤差はターゲットと出力の差。
バックプロパゲーション
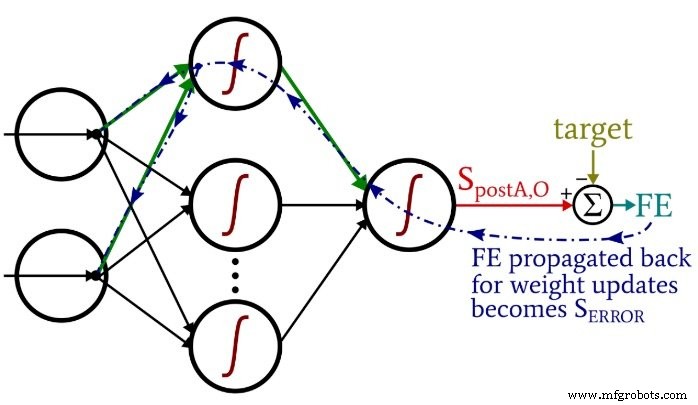
順伝播後、バックプロパゲーションで重みを逆順調整、誤差信号を出力から隠れ層へ逆伝播。以下画像はネストループと重み更新図示。
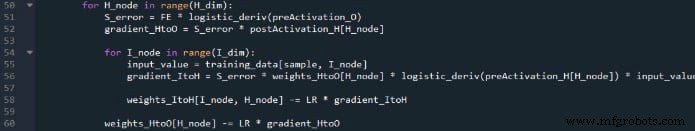
まず出力誤差項S_ERROR計算、隠れ-出力重み更新。その後各隠れノードで、現在隠れ-出力重み用いて入力-隠れ重み更新への寄与計算。この順序が正しい勾配計算保持。
結論
この簡潔スクリプトはMLP核心原理(データ取込、順伝播、誤差計算、バックプロパゲーションによる重み調整)をカプセル化。ニューラルネットワーク理論と実践実装間の明確な橋渡しとなれば幸い。
参照用完全コード:
コードダウンロード
産業用ロボット
- フリクションレスなユーザー体験の構築:UXデザインのブループリント
- ニューラルネットワーク訓練における局所的極小:神話か現実か?
- Pythonで多層パーセプトロンにバイアスノードを追加する
- 初めてのAWS CloudFormationテンプレート構築:実践ガイド
- Cloud Center of Excellence(CCoE)構築:移行成功と顧客成功のための戦略
- VHDLで文字列リストを作成する: ベスト・プラクティスと実装例
- VHDLで自己検証テストベンチを構築する実践ガイド
- VHDLで信頼性の高いタイマーを構築:クロックサイクルカウントで時間を計測
- VHDLでクロック駆動プロセスを構築:実践ガイド
- Pythonネットワークプログラミング:ソケットと高度なプロトコルをマスター
- Javaオブジェクト配列の作成:ステップバイステップガイド