



なぜ6軸ロボットアームが産業オートメーションを支配するのか
産業用ロボティクスには、メーカー、モデル、色、形状、サイズの選択肢が豊富にあります。しかし、機械設計の観点では、すべてのブランドに多くの共通点が見られます。
産業用垂直多関節ロボットアームは、ハイテク製造施設を象徴するイメージとしてよく見られます。一般的な協働ロボット(コボット)でさえ、同じ機械構造を採用しています。ペイロードの搬送、スタッキング、仕分け、パレタイズ、組み立て、その他多数の反復作業をこなします。
すべてのブランドとモデルを通じて、一つの共通した特徴が際立っています:6軸の動き。一部モデルはそれ以上、多くはそれ以下ですが、6軸が標準的なターゲットとなっています。なぜこの数がこれほど一般的なのか? これは2つの関連した疑問を導きます:6軸未満は悪い投資なのか? 6軸が良いなら、7軸以上を好むべきなのか?
理想的な6軸の可動範囲
簡単に言えば、ロボットアームが動きの基点となる6つのポイントを持つことで、グリッパー(エンドエフェクタ/EOAT)が全作業半径内のあらゆる地点に到達でき、かつ任意の姿勢でその地点に到達可能になります。
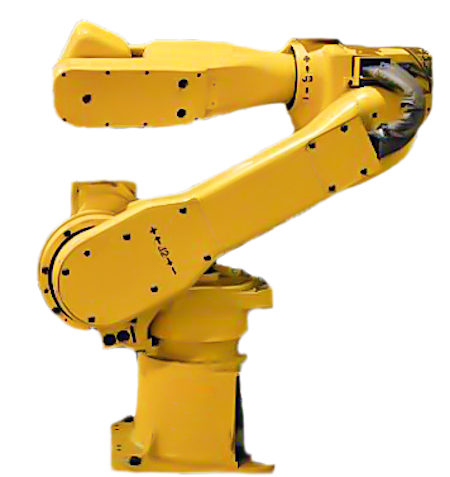
このシンプルな答えにはいくつかの制約があります。まず、全作業領域(エンベロープ)に到達できるのは、グリッパーを完全に伸ばした場合のみです。腕を伸ばして遠くの物に手を伸ばすのと同じです。グリッパー角度が変われば、全到達範囲は制限されます。また、おそらく明らかですが、グリッパーをロボットの固体ベース内部へ伸ばすことはできません。ハード・ソフトの軸リミットがこうした衝突を防ぎます。
典型的な垂直多関節アームの軸は回転関節であり、モーターまたはドライブプーリーの中心で定義される軸を中心に回転します。一方、「デルタ」やSCARAタイプのロボットなど一部は、直線スライド軸を使用します。しかし垂直多関節アームは回転式であり、関節位置は線形距離ではなく角度測定となります。
したがって、この「理想的な」6軸ロボットは、その作業エンベロープ内のあらゆる点に、任意のEOAT姿勢で到達可能であり、ワークピースがロボットベースと平行でない角度に存在する場合の理想的な選択肢となります。
軸数が少ないロボットのデメリット
4軸や5軸モデルがより低コストで入手できる場合、システム設計で「5軸で十分か?」という疑問が生じます。これは単純なイエス/ノーで答えられませんが、一つの要因が調査のきっかけになります。
ロボットが、ロボット設置面(地面)と平行でない位置にあるワークピースを扱う、またはそこからアイテムをピック/取得する場合、5軸で対応できるか慎重に検討すべきです。
水平コンベアがロボットに製品を供給し、床にしっかり固定されたロボットがそれをピックアップして別の水平コンベアへ移すシナリオを想像してください。この場合、4軸ロボットでさえ十分かもしれません。エンドグリッパーが製品をorient(向きを変える)ために回転する必要があれば、5軸目が必要になります。
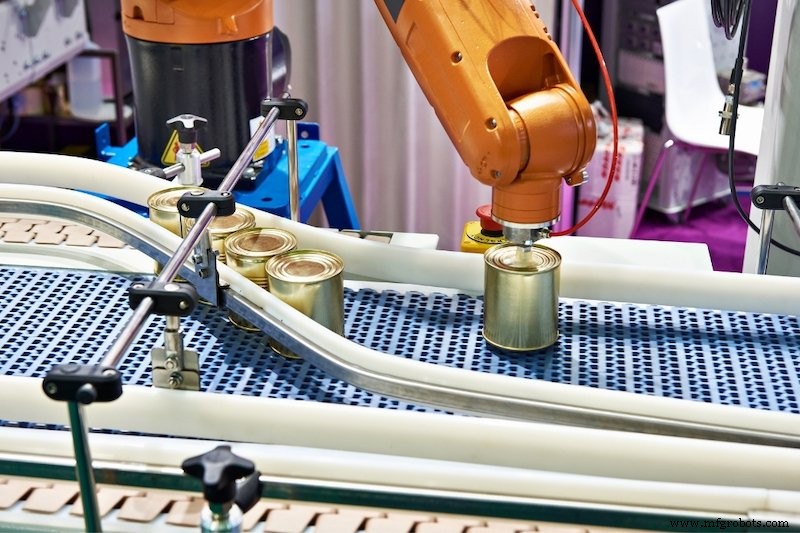
より複雑なシナリオでは、地面から45度傾いたトレイが製品を供給しています。これはトレイが完璧にアライメントされていて第6軸が不要でない限り、6軸ロボットでしか対応できないかもしれません。
状況はすべてのケースでイエス/ノーで定義できるほど単純ではありません。それでも、オブジェクトがロボットベースと平行以外の向きにあるかどうかというテストは、慎重な検討が必要であることを示唆します。
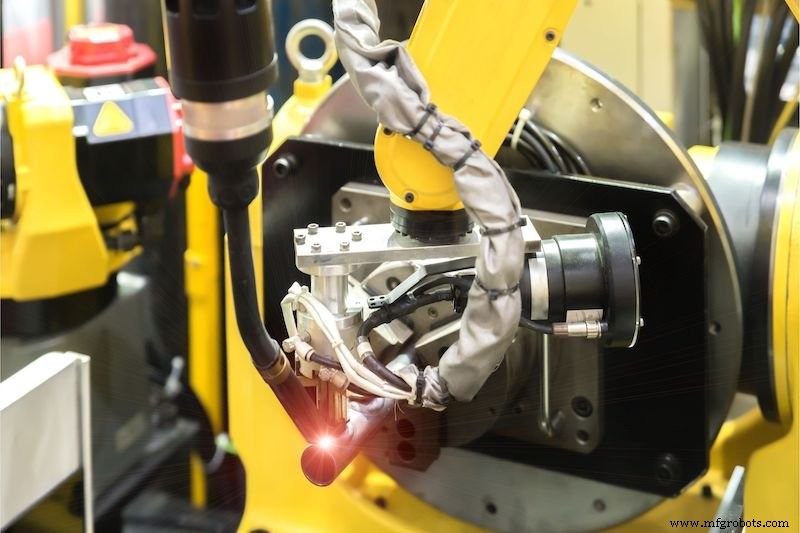
ロボットが溶接、接着剤塗布、その他の経路追従アプリケーションを目的とする場合、ほぼ確実に6軸が必要です。
軸数が多いロボットのメリット
追加軸は通常、ケースバイケースで設置されます。第7軸の一般的な例は、ロボットが移動できるスライドテーブルで、複数のCNC工作機械を同時に世話したり、長い組立ラインの異なる工程を実行したりできます。プログラミングに多少の複雑さが加わるものの、複数のロボットを購入する代替案に比べて莫大な投資削減が可能です。
スライド軸が水平ではなく垂直である場合もあり、パレタイズロボットがより高く積み上げたり、高い位置のビンからピックしたりするストレージ/リトリーブシステムを可能にします。ロボット自体を移動ベースに搭載するのではなく、ワークピースを回転テーブル上に置く場合もあります。これにより、固定ロボットがより広い範囲に到達可能になります。
もう一つの例は、2つの6軸アームを台座に搭載し、ほぼ人型のトルソーを形成するケースです。これらは6軸アームで構成されるため、12軸以上を謳うこともあります。
これらすべてのロボットには明確な利点があり、価値ある投資となる可能性があります。しかし、余分な軸が不要な場合、過度に複雑で故障しやすくなる恐れがあります。すべてのケースで、プロセスと環境を調査し、各アプリケーションに最適なロボットを決定するため、専門家の助言を求める価値があります。
産業用ロボット
- 飲料ロボットがモダンなホスピタリティに不可欠な理由
- なぜほとんどのプリント基板が緑色なのか:一般的な理由を解説
- 協働ロボット(コボット)入門:現代産業における人間とロボットの共存
- 製造イノベーション加速へ:シリーズB資金調達の理由
- 手動ロボットプログラミングが時代遅れな理由:AI搭載自動化を採用せよ
- DIYロボティクス成功の4要素:自社統合で失敗しないために
- オフセットレバーアーム:設計、メリット、産業用途を解説
- なぜデジタル信号プロセッサ(DSP)が現代デバイスのあらゆる場所で使われているのか
- ギターのイントネーションと耐久性に最適な白銅フレットの利点
- 産業安全にファイバーグラスグレーチングシステムが不可欠な理由
- カーボンファイバー財布が従来の選択肢を凌駕する理由