



モジュラーロボットが工場生産を革命する
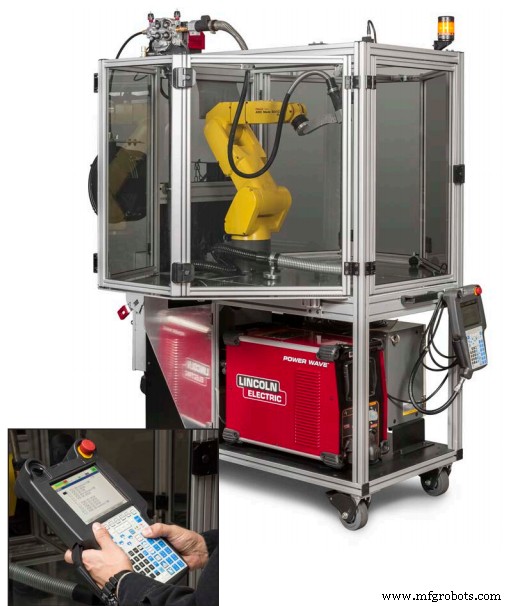
トランスフォーマー? ほぼ! モジュラーロボティクスは、ロボットの単一セクション(モジュールと呼ばれる)を構築し、他のモジュールと接続または結合して異なるタイプのロボットを形成することに焦点を当てています。モジュールは他のモジュールと無線、赤外線、表面電気信号で通信します。モジュールは協力して、より大きなセクションを動かしたり形状を変えたりします。NASA、軍、捜索救助、鉱業などの業界が、モジュラーロボットの知識と創造性をさらに深めることに関心を持っています。
幾何学的配置による分類
モジュラー自己再構成可能システムは、モジュールの幾何学的配置によって分類されます。格子アーキテクチャシステムは規則的な3-Dパターンで接続されます。鎖/木アーキテクチャシステムは、鎖または木トポロジーで接続され、汎用性を許容します。移動アーキテクチャシステムは、環境を利用して移動し、フックして複雑な鎖や格子を形成します。
歴史的マイルストーン
最初の成功したモジュラーロボットは、AISTと東京工業大学が1999年にMTRAN Mark Iを構築したときに登場しました。2005年のMTRAN IIIは、近接センサーと重力センサーでナビゲートしながら、異なる地形タイプを移動するために自らを再形成できました。米国では、Superbotがモジュールを使って互いを見つけ、自己組立できることで注目を集めました。カーネギーメロン大学のModSnakeは、ヘビに変形して這い回ることで人々を驚かせる能力を持っています。
教育用LinkbotとCubelets
Baroboは、ユーザーが夢見るあらゆる創造にカスタマイズできるモジュラーロボットLinkbotを設計しました。子供向け教育ツールとして作られ、最初に遭遇したときに直感的にLinkbotで作業・遊びを始められます。Linkbotのモジュールは他のモジュールとスナップ接続し、ワイヤレスで即座に接続し、ユーザーが多様なロボットタイプを構築できます。スナップコネクタまたは標準ネジで、ユーザーが望むものをロボットに取り付けられます。躊躇するユーザーや初心者は、キーボード代わりにロボットに手を置いてプログラミングできるPoseteachモードを使用できます。その後、ソフトウェアがこれらのポーズをコードに変換し、ユーザーが再生を押してロボットが即座に動き始めるのを見られます。Linkbotウェブサイトは、ユーザーが個人設計をLinkbotコミュニティとアップロード・共有するギャラリーを提供します。
Modular Robotics Companyは、Cubeletsをスナップ接続できるロボット構築キットを設計しました。黒いCubeletsはセンサーで、カラフルなCubeletsがセンサーに反応して「考えます」。ユーザーの手のジェスチャーでロボットを制御します。物理的ロボットを構築することで、ユーザーは特定の行動を持つ脳も構築します:物を追いかけるロボット、テーブルの端に移動すると止まるロボットなど。
将来の課題:モジュール数の拡大
モジュラーロボティクスの将来の課題は、システム内のモジュール数にあります。最大50ユニットのシステムが実証されていますが、この数を超えることは10年間課題となっています。RobotWorxには、同じワークステーションで複数のロボットを同時に動作させるシステムがあります。モジュラーまたは産業用ロボットについてさらに学びたい場合は、今すぐオンラインまたは877-762-6881でお問い合わせください。
産業用ロボット