



ステップ3:コボットを最適な生産にシームレスに導入する — ワークステージングの重要性
ワークはどうステージングされるか? マスタープランの一部でなければならない
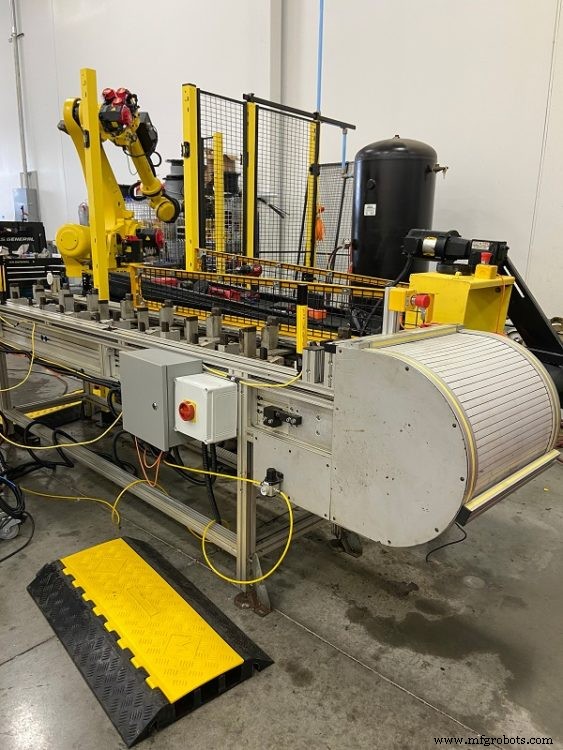
多くの製造業者は、コボットが扱うワークのステージング(段取り・配置)の重要性を理解しておらず、時には過小評価しています。これが、自動化プロジェクトが開始前に失敗する多くの理由の一つです。
しばしば、製造業者はワークをどうコボットに提示するかを話し合う前に、プロジェクト用のコボット購入を決めてしまいます。その結果、「さて、どうすればいい?」という困惑の瞬間が訪れ、フラストレーションが生まれます。
しかし、こうなる必要はありません。コボット導入を適切に計画する正しい方法があります。それは、マスタープランに適合した包括的な「プロジェクトスコープ」を作成することです。
部品はどこに置かれるか?
コボット購入を決めたら、コボットディストリビューターと、セットアップ予定の部品について話し合うべきです。これらの部品は、コボットのスタンドに取り付けられたテーブル上に積まれるのか? それが無理なら、何らかの装置が必要か? 部品はある程度対称で、きれいに隣り合って積まれるのか? それともバラバラにビンに積まれるのか?
コボットはどこに配置されるか?
もう一つの考慮点はコボットの配置場所です。コボットが届く範囲で、部品をどこにステージングする必要があるか? 工作機械のドア前で、部品を適切な位置関係(レジストレーション)でロード/アンロードできるようセットアップする必要があるか?
そうなると、オペレーターがワークエンベロープにアクセスできなくなるという新たな懸念が生じます。そんなとき、7軸コボットが大いに役立ちます。
しかし、また「部品をレジストレーションでどうステージングするか」という問題に戻ります。こうした意思決定こそが、包括的な「プロジェクトスコープ」の作成を、成功するマスタープランの触媒にするのです。
コボットへの最適なワーク提示方法を見つける
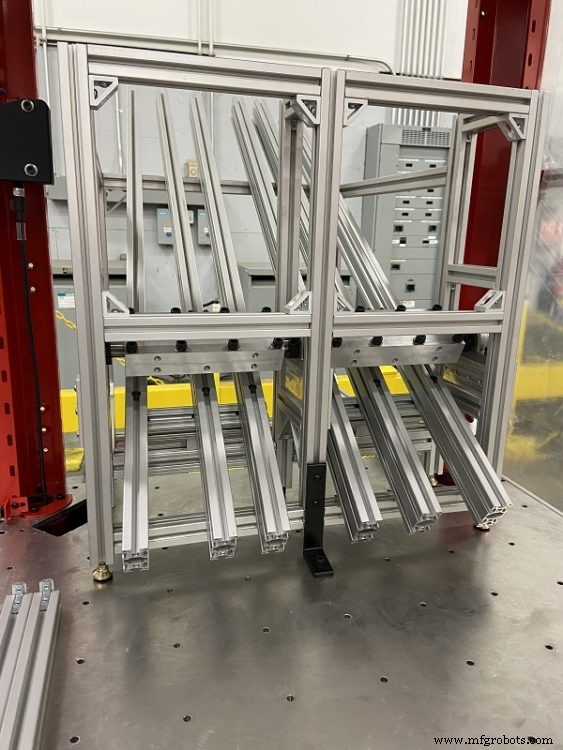
コボットへ部品を提示する方法は数百通りあります。コボットには、部品をレジストレーションで保持する治具の購入または製作が必要です。これは多くの潜在顧客が気づいていないワークホルディングコストです。
治具は、トレイやシュート、テーブル上に部品を整列させるシンプルなものから、ビンピッキングや自動コンベアのセットアップのような複雑なものまで多岐にわたります。これは製造業者が独自に判断すべきことではありません。日常業務ではないからです。
では、貴社のプロセスに最適な部品提示方法とアプローチをどう見つけるか? それが私たちの出番です。Absolute Machine ToolsのA+オートメーションチームが、さまざまな提示オプションを検討するお手伝いをします。
場合によっては、お客様がすでに提示装置をお持ちで、それを再活用したいケースもあります。なければ、A+オートメーションチームが最適なオプションを探り、「プロジェクトスコープ」に盛り込みます。すべて、経営層のマスタープラン予算を考慮しながら。複雑なものも、オペレーターが日中に補充するシンプルな手動装置も、どちらも可能です。
経験がなければ、最もシンプルでコスト効率の良い解決策が何かを直感するのは難しいものです。最初に多少の作業と思考が必要ですが、最終的にはスムーズで秩序ある設置・統合を保証し、すべての関係者を満足させます。
まずは info@absolutemachine.com までご連絡ください!
「コボット成功導入シリーズ」の過去記事:
- ステップ1:コボットはアプリケーションの一部分に過ぎない
- ステップ2:インテグレーターはこのプロセスでどんな役割を果たすか?
- ステップ3:ワークはどうステージングされるか? マスタープランの一部でなければならない
- ステップ4:適切なエンドエフェクターの選定
- ステップ5:ビジョン — 導入すべきか?
- ステップ6:コボットは産業用ロボットのようにメンテナンスが必要か?
- ステップ7:リスクアセスメント
産業用ロボット