



先進的ロボット関節設計:効率と精度の最適化
ロボットアームの動きにおいて、関節はすべてです。関節がなければ、ただの真っ直ぐな金属棒で、いかなる方向にも動けず、捻ることもできません。ロボットアームにおいて、関節の数が構造全体の効率を決定します。
本記事では、様々な関節設計のタイプ、機能原理、メリットと制約、そしてそれらを最大限に活かす方法について解説します。製造プロセスの自動化を検討中で、何を選ぶべきか迷っている方にとって、関節設計の理解は最適な選択への洞察を与えてくれるでしょう。
ロボット関節の解説
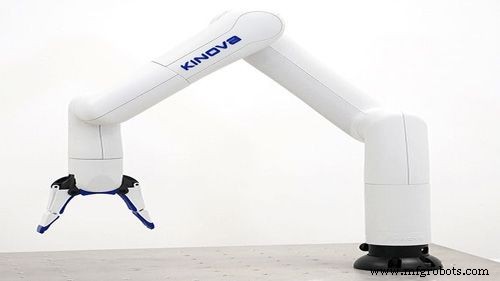
関節とは、ロボットアームの可動部分を指します。これらの機械は人間の腕を模して設計されているため、必要なだけ自由に動き回れるよう、複数の関節を持つのが一般的です。
最適な機能性を得るには、各関節が独立して動作しつつ、同時に他の関節とシームレスに協調しなければなりません。これが、ロボットアームが上下動しながら回転できる理由です。要するに、関節なしにロボットアームは機能せず、まともな産業用ロボットアームが持つ最小関節数は2つです。関節数が多いほど、ロボットアームは信頼性を増します。
多くの場合、これらの関節は「軸(アクシス)」と呼ばれ、ロボットアームの動作を決定する上で不可欠です。関節の背後にあるメカニズムを理解することは、ロボットを構成するあらゆるコンポーネントの動作を学ぶ最良の方法です。
関節の種類
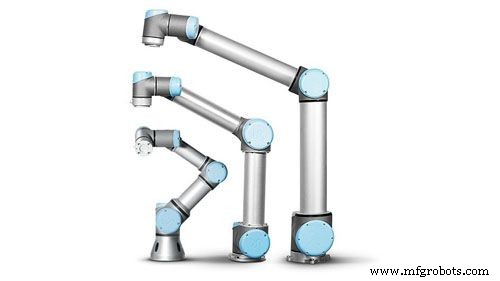
ロボットアームには約5種類の関節が見られます。各関節は特定の機能向けに設計されており、適切なキャリブレーションなしに別用途へ転用すると破損の原因となります。
1. 直線関節(リニアジョイント/パラレルジョイント)
アームが動作するたびに横方向の運動によって動きが決まる関節です。ピストンの動きに見られる「並進運動」と呼ばれる特殊な動きを生み出します。直線関節は強力で、ピックアンドプレースロボットなど、重作業を担うロボットアームに使用されます。
2. ねじり関節(ツイストジョイント/Tジョイント)
回転運動を利用して動きを生み出す関節です。回転軸を中心とした相対運動であり、入力・出力リンク軸に対して直角に配置されます。高速で捻転し硬い表面に穴を開けるドリルロボットなどでよく使用されます。
3. 直交関節(オーソゴナルジョイント)
出力リンクと入力リンクに基づく動きをする関節です。平たく言えば、直線的に配置された関節と連動する「スライド型」の並進運動です。この構成では出力リンクが入力リンクに対して直角であり、この直角関係がロボットアーム作動時にスライド並進運動を引き起こす理由です。
4. 回転関節(リボルビングジョイント/Vジョイント)
入力リンク軸が回転軸と平行な2つのリンク間の回転運動を特徴とします(他は直角構成が一般的)。ねじり関節と混同しやすいですが、製造現場での用途は大きく異なります。
5. 旋回関節(ローテーショナルジョイント/R型ジョイント)
ロボットマニピュレータに最適で、動きが非常に精密です。入力・出力リンク軸に直角な軸の回転によって運動が引き起こされます。精度と速度を優先する高速ロボットセットアップで見られるタイプです。
ロボットアーム関節のメリットと制約
優れた性能を発揮する一方で、ロボットアームは機械である以上、欠点も持ち合わせています。一定の使用閾値に達すれば、機械的な不具合が生じるのは当然です。以下にロボット関節のメリットと制約をまとめます。
メリット
- 動作の自由を実現:産業用ロボットの汎用性の源泉。プログラム変更だけで溶接ロボットを塗装ロボットへ転用可能、新規購入不要。
- 構造を与え、修理・メンテナンスを容易にする:故障時に関節レベルで特定でき、推測に頼らずに済む。
- 柔軟性を提供:捻転、回転、上下動を可能にする。これらの動きがなければ、ロボットアームは単なる高価なガラクタです。
制約
- 関節は弱点となり得る:絶え間ない動きによる摩耗・損耗が、産業用ロボットの損傷の大半を占める。回避不能、遅らせるのが精一杯。
- 修理・交換コストが高い:特に元メーカーから遠い場合。互換性のある交換部品の入手が困難で、部品1つ欠けるだけで生産が停止する。
結論
ロボット関節は自動化の重要な要素です。時の経過とともにより優れた関節を持つロボットが設計され、メーカーの自動化移行は容易になりつつあります。自動化への道を模索中で、どこから始めればよいか迷っているなら、弊社ウェブサイトをご覧ください。正しい選択のために必要な情報がすべて揃っています。
産業用ロボット
- 産業用ロボットの主要12用途:効率と安全性を向上
- ロボットマシンテンディング:メリット・デメリット・投資検討ポイント
- 産業用・協働ロボット安全:製造業にとって最優先事項
- 成功する自動化のためのプレミアムロボットシミュレーションソフトウェアの主要機能
- 3DGの高度なロボットシミュレーションソフトでロボット自動化を効率化
- 2020年 世界トップ10産業用ロボットメーカー:シェア・技術力で選ぶ最強ランキング
- ロボット特異点(シンギュラリティ)完全解説:6軸アームの原理・種類・回避策
- ロボット関節タイプ完全ガイド:リニア・回転・ねじれ・回転の5種類とロボット別採用例
- 産業用ロボット導入のトップ3誤解を解く:ROI、用途、複雑さ
- ロボット自動化:インダストリー4.0における効率と成長の推進
- 機械ジョイント解説:種類、用途、一般的な故障ポイント