



用途に最適なロボット設計を選ぶ方法
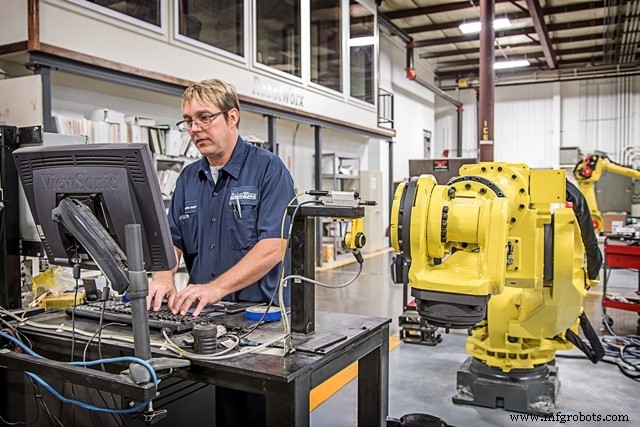
ロボットは多様な目的のために設計されています。ロボットが使用される特定の目的に応じて、固有の設計が適切な機能に不可欠です。
ロボット設計プロセス
ロボティクス設計プロセスは、ロボットが使用される問題またはタスクを定義することから始まります。構築の具体的な要件と目的は、設計が作成される前に対処されなければなりません。次に、タスクの詳細と実用的機能(ロボットがどう動くか、物体をどう操作するか、どう感知するか、どう知能を得るか)を特定するための研究が行われます。この時点でプロトタイプを作成して設計をテスト・トラブルシューティングできます。その後、ロボット構築を開始し、構築後はプログラミング、テスト、評価を行います。ロボットが指定されたタスクを達成すれば、設計は成功です。
Fanuc M-20iA:中空アームでドレスアウト問題解決
産業用ロボットの設計は、メーカーの生産速度と出力を高めるために不可欠です。産業用ロボットで解決すべき最も古い2つの問題は、ロボットドレスアウトのエンジニアリングにかかる時間、およびプラント設備との接触でドレスアウトが中断されることによるダウンタイムでした。Fanucの設計チームは、中空アッパーアームとリストを持つM-20iAの進化的設計でこれらの問題を解決しました。これによりユーティリティをアーム内に収容でき、ドレスアウト問題を排除します。ドレスアウトとコントロールボックスがロボットアーム内に収まるため、オフラインシミュレーションも恩恵を受けます。この設計は、ロボットの性能仕様のいずれも犠牲にしません。
Motoman MH5F/MH5LF:スリムアームで干渉回避
産業用ロボットが直面する別の問題は、ロボットツーリングとアッパーアームの干渉です。Motomanは、MH5FとMH5LFロボットモデルにスリムアームを装備することでこの問題に対処します。この設計はB軸可動域も改善し、B軸とT軸の距離を短縮します。これにより、組立、ハンドリング、マシンテンディング、包装を含むモデルの主要機能の搬送能力が向上します。
KUKA AGILUSがデザインミュージアム展示に
KUKAロボットは、2013年後半にデザインミュージアムの展覧会「The Future is Here」で特集されました。この展覧会は、革新と新しい製造技術を推進するものを探求します。KUKA展示には、協働する2台のAGILUSロボットがフィーチャーされています。
ユニークなロボットデザインの例
開発されたより興味深いロボット設計には、ヒューマノイドEver-2アンドロイドがあります。人間の形状をしたロボットで、全身を動かし、表情を作り、話します。子供に読み聞かせたり、歌ったりできます。T-Rotロボットバーテンダーは音声を認識し、グリップを調整して繊細な物をピックアップし、頼まれたアイテムを届けます。早稲田大学フルート奏者ロボットは、「熊蜂の飛行」を完璧に演奏します。
RobotWorxは産業用ロボットの認定インテグレーターであり、お客様の施設に適したものを選ぶお手伝いができます。どのロボティクス設計が最適かについて詳細を知りたい場合は、今すぐオンラインまたは877-762-6881でお問い合わせください。
産業用ロボット
- 効果的な保全戦略設計:実践的ロードマップ
- 信頼性の高い設備のための最適な故障解析手法の選択
- 3Dプリンティング vs NC加工:最適な製造手法の選び方
- 中国のCNC加工サービスを選ぶ実践ガイド:最適なパートナーを見つけるコツ
- ピッキングサイクル完全攻略:ドリル加工性能を最大化する最適アプローチ選定
- 理想的なロボット溶接システムの選び方
- ロボットMIG溶接 vs TIG溶接:生産ニーズに最適なシステム選定
- 長期ROIを最大化:ロボット溶接消耗品選定のエキスパートガイド
- 適切なエンドエフェクター選定で産業用ロボット性能を最大化
- 先進的ロボット関節設計:効率と精度の最適化
- レーザー切断システム選定でROIと精度を最大化する方法