



「Go Away Robot」を作ろう:子供向け簡単Arduinoスターターキット
コンポーネントと用品
 |
Arduino UNO | ×1 |
|
はんだ不要ブレッドボード ハーフサイズ | ×1 |
 |
超音波距離センサー HC-SR04(汎用) | ×1 |
 |
ブザー、圧電式 | ×1 |
 |
5mm LED:緑 | ×1 |
このプロジェクトについて
以下のスケッチでボードを配線しました:

スチロール製のウィッグヘッドを使用し、背中をくり抜いて様々な接続用の穴を開けました:
組み立て過程を動画で紹介しています:
更新: コメントでロボットのボディの作り方を質問されたので、自分で作る方法を動画で紹介しました!
コード
- 距離センサーでブザーとLEDを作動
距離センサーでブザーとLEDを作動 Arduino
距離はセンチメートル単位です。
#define trigPin 13
#define echoPin 12
#define buzzer 9  // ブザーをArduinoピン9に接続
#define led 11

void setup() {
  Serial.begin(9600);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  pinMode(buzzer, OUTPUT);  // ブザー - ピン9を出力に設定
  pinMode(led, OUTPUT);
}

void loop() {
  long duration, distance;
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  duration = pulseIn(echoPin, HIGH);
  distance = (duration / 2) / 29.1;

  if (distance < 100) {
    tone(buzzer, 98);  // 1kHz音信号を送信...
    digitalWrite(led, HIGH);
  } else {
    noTone(buzzer);
    digitalWrite(led, LOW);
  }

  Serial.print(distance);
  Serial.println(" cm");
  delay(500);
}
回路図
Arduinoとコンポーネントのセットアップ、ブレッドボードビューのスケッチ。
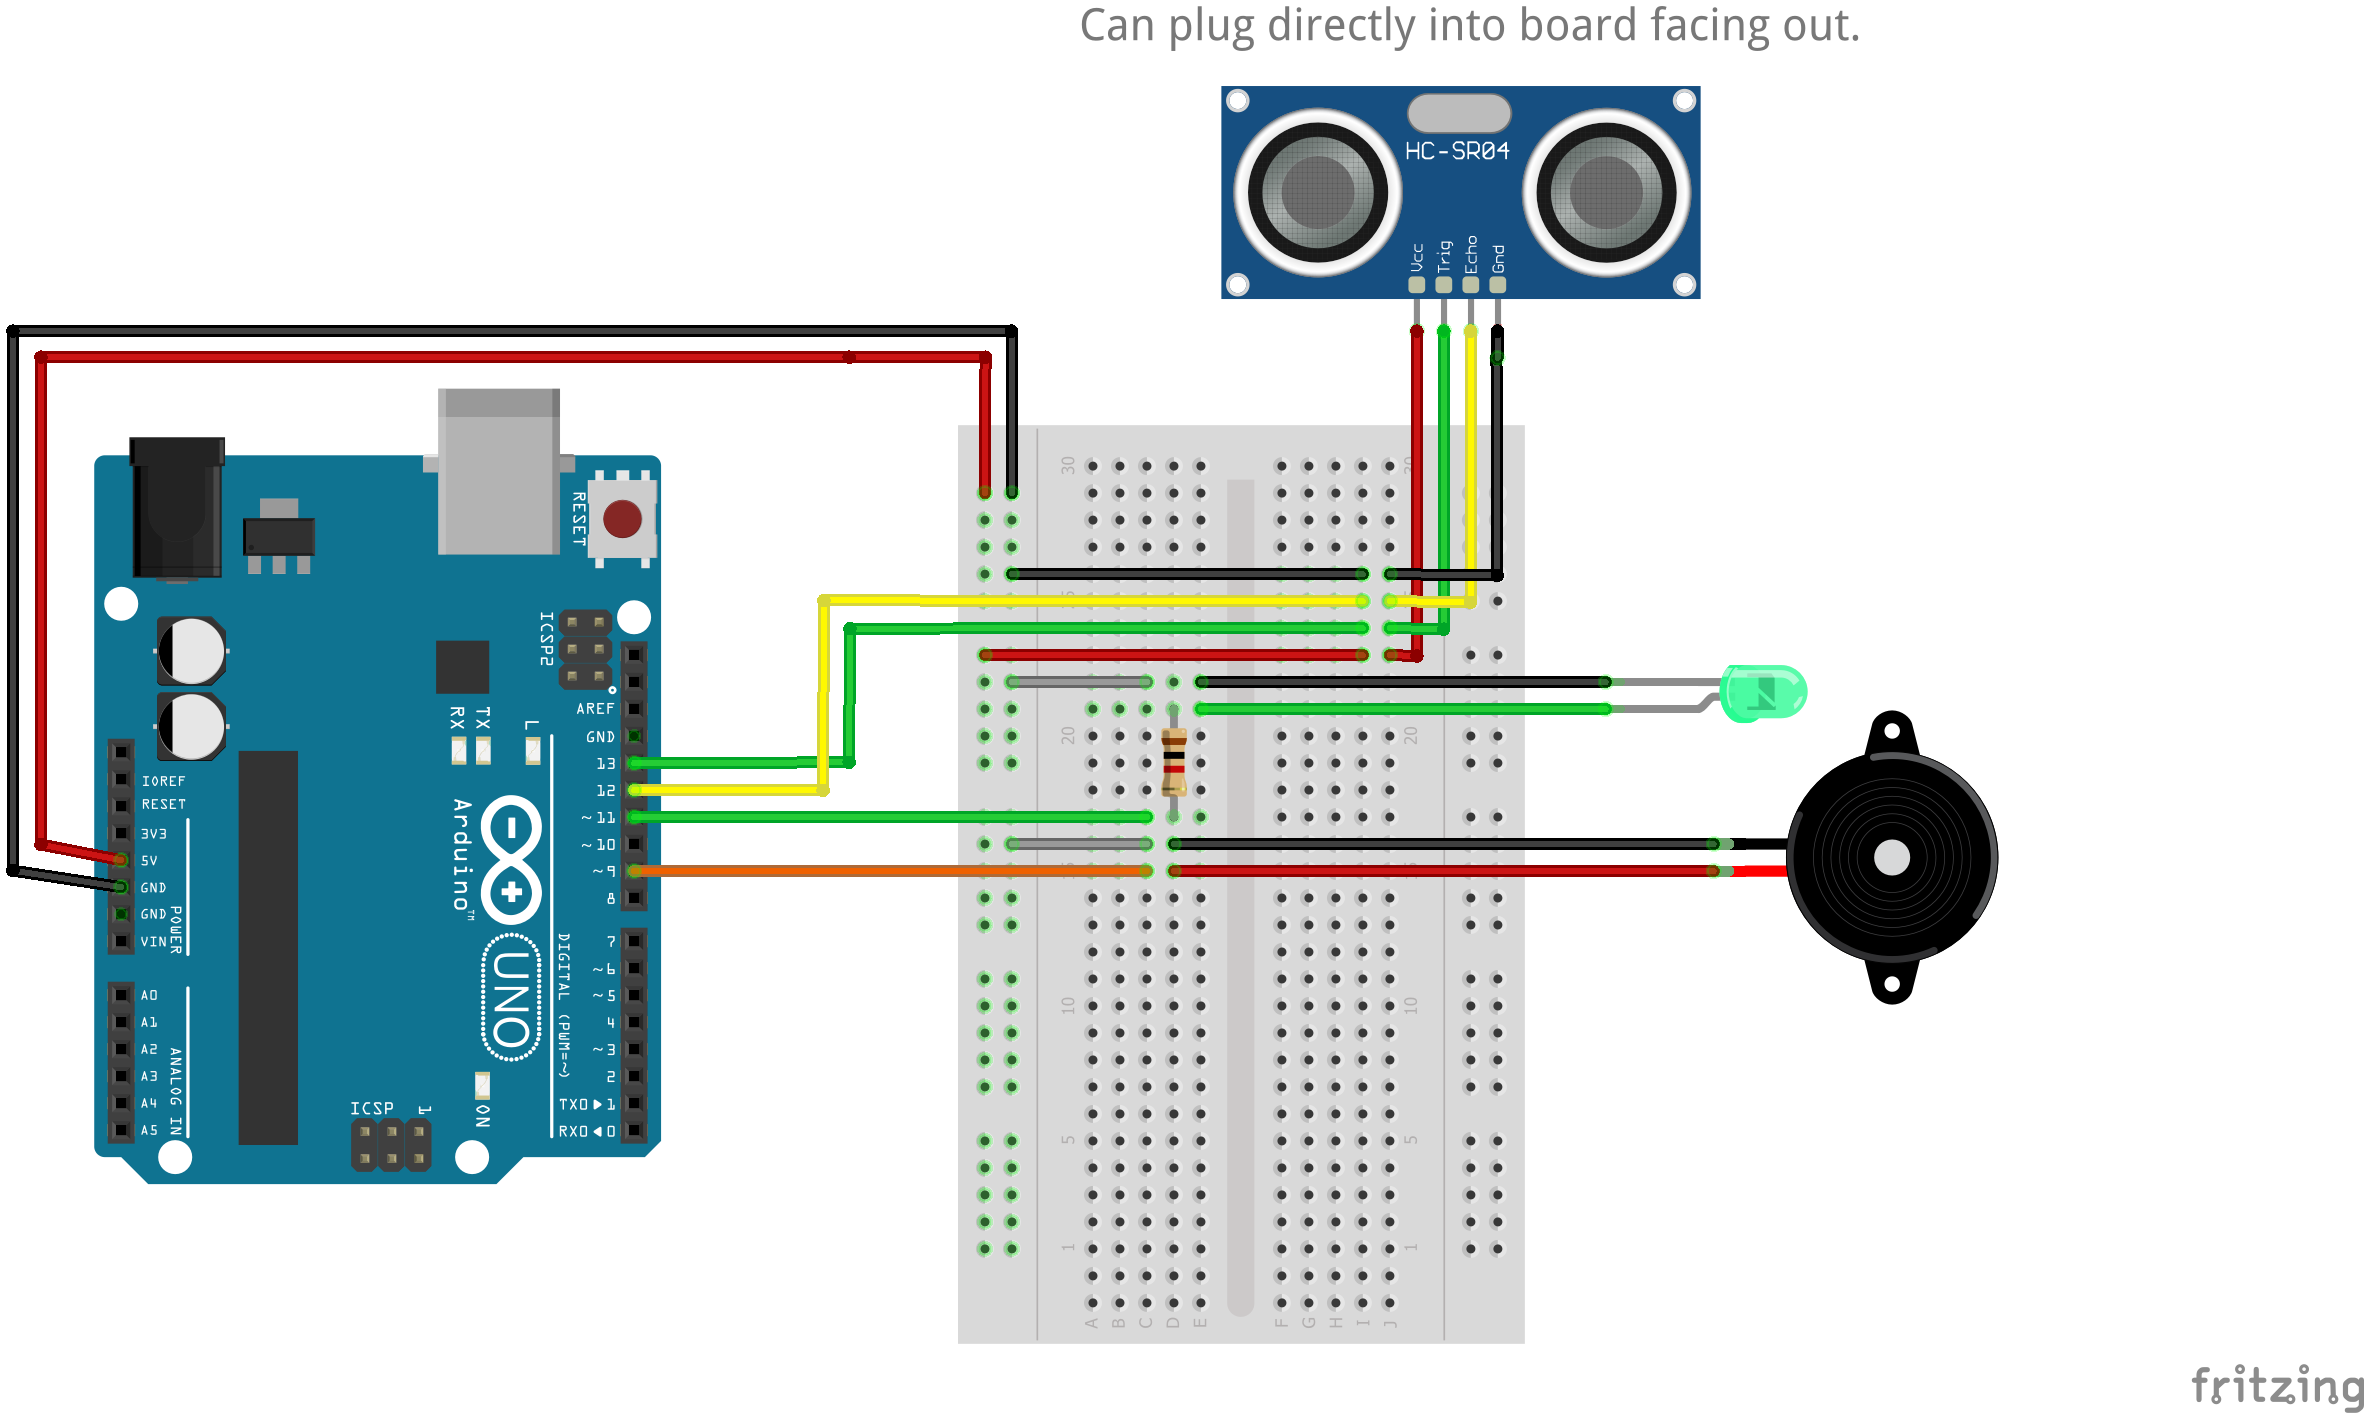
製造プロセス
- Raspberry Pi で障害物回避ロボットを自作 – 初心者ガイド
- UAV 用弾道パラシュート回収システムの設計
- スマートペン:Raspberry PiとIMUで手書きと動きをリアルタイム追跡
- Arduino Nano 33 IoT製 フライトシミュレーター2020用コックピットパネル - LCD&CDI表示
- Microsoft Flight Simulator 2020用Arduinoスイッチ&LEDパネル
- ArduinoとExcelで制御する8×8・16×16 WS2812 RGB LEDマトリックスアニメーション
- サウロン製作記:Arduino Mega 2560 製セミヒューマノイドロボット完全ガイド
- Arduino向けスマート屋内ナビゲーションロボットキット
- RTCモジュール(DS3231)完全ガイド:正確な時刻管理・Arduinoカレンダー時計製作
- あなたの工場はロボット統合の準備ができているか?実践ガイド
- PACKEX Toronto:シームレスな自動化を今すぐ導入