



ロボットインクリメンタルフォーミングで品質を実現する5つの実証済みステップ
ロボットインクリメンタルフォーミングは小ロット板金成形にコスト効率が良い手法です。RoboDKを用いて品質を実現したチームの事例を紹介します。
フランスの産業研究機関Institut Maupertuisの研究者マリオ・ギヨ氏とそのチーム。彼らは従来の板金成形手法にいくつかの問題を見出し、解決に乗り出しました。
なぜ小ロット板金成形はコストがかかるのか
板金成形は数のゲームです。大量の同一品を製造すればコストと時間は均せます。しかし、わずか1〜2個の製造では瞬時に非経済的になります。
深絞りは最も一般的な板金成形手法です。ダイスを設計・製作し、板材をダイスの上で徐々に「伸ばし」成形します。少量生産では、ダイスコストが成形コストを圧倒的に上回ります。
従来、多くの製造業者はこの問題を「仕方ない」と受け入れてきました。他の加工で帳尻を合わせるか、品質が重要でなければ手作業で成形するかでした。
マリオ氏のチームは、そうである必要はないと考えました。少量生産でも経済的で品質の良い製品を作る手法があります:インクリメンタルフォーミング(漸進成形)です。
本ケーススタディでは、マリオ氏チームがRoboDKを用いてロボットインクリメンタルフォーミングで経済的に高品質製品を実現したプロセスを紹介します。
ロボットインクリメンタルフォーミングとは
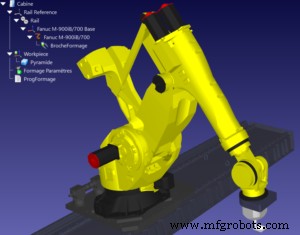
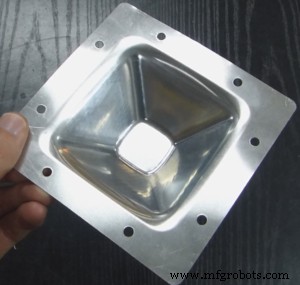
インクリメンタルフォーミング(インクリメンタルシートフォーミング)は深絞りの代替手法で、板材を少しずつ、層ごとに変形させます。3DプリントやCNC加工に似ていますが、各層で材料を追加/除去する代わりに、板材をわずかに曲げていきます。
1990年代から改造CNC工作機械で実現されてきました。CNC工具を単一点の球体に置き換え、各層で目的形状を板材に描きます。摩擦低減のため潤滑剤を使用します。
改造CNCは有効ですが、大型部品ではコスト高になります。試作用途でインクリメンタルフォーミングを使いたい企業にとって障壁となります。
ロボットインクリメンタルフォーミングは、産業用ロボットで工具を保持することでこの問題を解決します。ロボット加工(前回記事で紹介)と類似点があります。
CNC工作機械と異なり、ロボットは部品サイズを制限しません。そのためマリオ氏チームは、頭蓋インプラント、義肢、自動車パネルなど、大型板材の成形を要する幅広い用途への適用可能性を見出しています。
品質の高いロボットインクリメンタルフォーミングを実現する5ステップ
ロボットインクリメンタルフォーミングは驚くほど簡単です——正しい手順を踏めば。チームは研究論文で述べられている以下の5ステップで品質製品を実現しました:
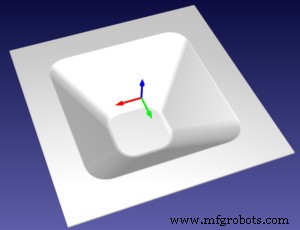
1. 3Dモデルを構築する
ほぼ全ての製品はCAD(コンピュータ支援設計)で設計されるため、このステップはシンプルです。製造したい形状を定義し、3Dモデルを作成します。
2. 軌道(トラジェクトリ)を生成する
次にCNC軌道を生成します。多くのCAM(コンピュータ支援製造)パッケージで可能です。同一ソフトでモデルと軌道の両方を生成できる場合もあります。機能がない場合は、CamBam、MeshCAM、FreeMILLなど安価なCAMソフトが選択肢です。
チームはコスト効率の良いCamBam CNCソフトを使用し、CNCモデルと軌道の設計・構築を行いました。
このステップでは、各層の深さと層積み戦略を決定します。チームによると、シンプルな形状には2つの一般的戦略があります:
- Z層戦略 — 各層を別々に描画し、各層の開始時に食い込ませるシンプルな戦略。
- スパイラル戦略 — 形状の頂点から底部まで連続した線で螺旋状に描画する、やや複雑な戦略。より滑らかな仕上がりになり、ロボットへの負荷も低減されます。
3. Gコードを生成する
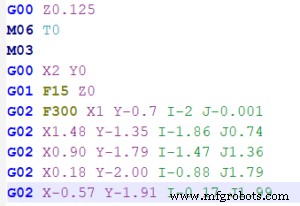
軌道が決まったら、CNC工作機械が理解できる指示に変換します。最も一般的なのはGコードですが、APT-CLSやNCIも使用可能です。
従来のCNCベースのインクリメンタルフォーミングならここまでで生産段階に入ります。しかしロボットを使う場合、さらに重要なステップがあります。
4. Gコードをロボットコマンドに変換する
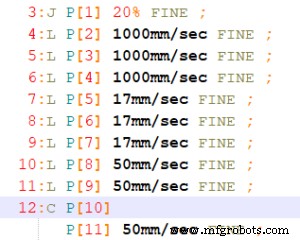
ロボットでインクリメンタルフォーミングを行うには、Gコードをロボットが理解できるコマンドに変換する必要があります。しかしロボットメーカーごとに独自のプログラミング言語があります。一部メーカーは専用CNCソフトアドオンを提供していますが、高価で自社ロボットのみ対応のケースが多いです。
マリオ氏チームはRoboDKを選択しました。標準搭載の「ロボット加工ツール」を使用すれば、Gコードファイルを読み込むだけでロボットパスを自動生成し、ロボットエラーを回避できます。使いやすく、市場の他オプションよりコスト効率に優れます。
5. プログラムをロボットに転送する
最終ステップはプログラムをロボットに転送し、インクリメンタルフォーミングを開始すること。前ステップが順調ならスムーズですが、2点注意点があります:
- 高剛性ロボットを選ぶ — ロボットはCNC工作機械より剛性が低いです。加工タスクで高い力がかかると工具がたわみます。チームはペイロード500kg超の重荷重ロボットを使用し、十分な剛性を確保しました。
- 不必要に厚い材料を避ける — 厚材はロボットの低剛性では成形困難です。製品に必要な厚みのみを選び、工具のたわみが見られれば薄い材料への切り替えを検討します。
初回プログラム実行時は、ロボットツールに過大な力がかかることによる工具の偏差がないか監視してください。
チームのプロジェクト動画はこちら:
この成果はInstitut MaupertuisとHalcyon performanceの共同研究によるものです。
産業用ロボット
- サプライチェーン全体で品質を守る7つの実証済みステップ
- 品質ドキュメントを最新に保つ重要性:定期的な更新が不可欠な理由
- 理想的なロボット溶接システムの選び方
- 産業用ロボットマテリアルハンドリングの未来を牽引する3大トレンド
- ロボット溶接ワークフロー最適化でピーク生産効率を実現
- スルーアームロボット溶接ガン:従来設計に対する主要メリット
- ロボット溶接 vs 手動溶接:品質・効率・安全性の向上
- 航空宇宙製造を革新する5つのロボティクスイノベーション
- ロボットパレタイザー完全解説:効率化と管理強化を実現する導入ガイド
- ロボット機械加工:柔軟性、効率、コスト削減を解き放つ
- 3Dプリントの3つの必須ステップ:CAD設計から仕上げまで