



ロボットオイラー角マスター:完全ガイド
ロボットの回転を理解するのは難しくありませんか?オイラー角は頭の痛い問題です。ここではその悩みを解消する必須の入門書をお届けします。
姿勢(オリエンテーション)!ただでさえ髪を掻きむしりたくなります。ロボットのエンドポーズを座標と回転でプログラミングしたことがあるなら、この気持ちがわかるはずです。
一見、ロボットのエンドエフェクタのポーズ設定はシンプルに見えませんか?
「ロボットのツールをこの位置に移動させ、この方向を向かせたい」と言えば済むように思えます。
直感的には、ツールにどんな姿勢を持たせたいか明確です。しかし、正確な数値で姿勢を記述しようとすると、突然このシンプルなタスクが混乱の渦になります。
なぜロボットの姿勢は理解しにくいのか
ロボットツールのX、Y、Z(並進)座標を記述するのは簡単です。
並進を記述するには座標を入力するだけ——例:Point[X, Y, Z] = [100, 1000, 1500] mm——同じ基準座標系を使っていれば、この座標が指し示す場所は唯一つです。X軸方向100mm、Y軸方向1m、Z軸方向1.5mという意味しかありません。
しかし、ツールの姿勢をどう記述しますか?
例えば:
Rotation[XYZ] = [5, 45, 15]°
と書けますが、同様に(数値を丸めて)
Rot[XY’Z”] = [-7.9, 44.7, 16.2]°
または
Rot[ZY’Z”] = [7.9, 45.2, 5.0]°
さらには
Quaternion[q1-q4] = [0.9, -0.1, 0.4, 0.1]
これらは全て全く同じ姿勢を指しています!
さらに頭が痛いのは、ロボットメーカーによって異なる規約を使っていることです。3D幾何に慣れていても、かなり混乱します。
問題の核心:私たちは回転で考えない
真の問題は、私たちが自然に回転で考えないことです。
並進座標は日常生活で使うため直感的に理解できます(例:「2段目の棚、左から4冊目」)。しかし姿勢を記述しようとすると、指を差して「あっちの方向」と言うしかありません。
残念ながら、ロボットは「あそこらへん」という曖昧な指示より、もっと精密な情報を必要とします。
必要なのはオイラー角の確かな理解です。
オイラー角とは
一歩引いて基礎から始めましょう。
ロボット姿勢を記述する最も一般的な方法がオイラー角です。オイラー角は3つの数値で構成され、それぞれが1つの軸周りの回転を表します。回転順序によって異なるオイラー角規約があります。
まず1軸の例でシンプルに考えてみましょう。
コンパスを想像してください。
世界のZ軸は一般に天から地へ伸びる軸を指します。コンパスの針はZ軸周りの回転(Rot[Z]と命名)と見なせます。コンパスを水平に持ち、針が135°を指せば、北が左肩の後ろにあり、あなたは南東を向いていることになります。コンパスの位置(床、頭の上等)に関わらず、姿勢が同じなら角度は常に135°です。
ここまではシンプルです。
コンパスは回転値が1つ(Rot[Z])だけですが、任意の3D姿勢を記述するには3つの値が必要です。ここから少し複雑になります。
ロボット姿勢を記述する他の方法にはクォータニオンやポーズ(4×4行列)があります。
実際に手を動かしてみよう
これからはインタラクティブな視覚補助があると理解が深まります。
RoboDKの無料版をこのリンクからダウンロードすることをお勧めします。参照座標系の可視化と結果座標の確認が非常に簡単です。
RoboDKを起動し、「参照座標系の追加」ボタンまたはプログラムメニューのオプションで参照座標系を作成します。画面中央に赤・緑・青のフレームが現れます。
フレームを回転させるには:Altキーを押しながら、現れる曲線矢印をクリック&ドラッグします。
飛行機の操縦で理解する
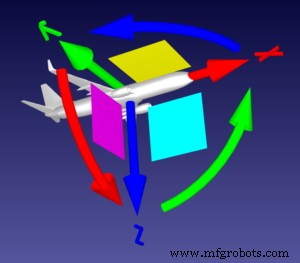
robot-forumで非常に明確に説明されている、飛行機のアナロジーを使いましょう。
参照座標系を飛行機と見立てます。真っ直ぐな赤矢印(X軸)の先端が機首、真っ直ぐな緑矢印(Y軸)が左翼です。
この場合、曲線矢印を動かすことは以下の機能に対応します:
- 曲線赤矢印 = Rot[X]:ロール(横転)、機体を水平軸周りに回転させる。
- 曲線緑矢印 = Rot[Y]:ピッチ(仰角)、機首を上下させる。
- 曲線青矢印 = Rot[Z]:ヨー(方位)、機体の向く方向を決める。
パイロットが飛行機を徐々に左へ、かつ下向きに旋回させたい場合、単にZ軸でスピンさせるわけではありません——飛行機はそう動きません。
代わりに、飛行機は以下のように動きます:
- 機首を下げる:Rot[Y]
- 機体を左にロール:-Rot[X]
- 左にヨー:Rot[Z]
この一連の動きはRot[XYZ]で表されます。RoboDKでフレームを少し動かしてこれらの概念に慣れてください。
その後、メインウィンドウ左上のフレーム名をダブルクリックして「フレーム詳細」パネルを開きます。
1つの姿勢、複数の回転表現
RoboDKで以下のタスクを試してください。
各タスクの前に、「フレーム詳細」パネルの「ハンバーガー」メニューアイコン(三本横線)から「リセット(恒等変換に設定)」を選び、フレームをリセットしてください。
- 座標上部のドロップダウンメニューで、GenericではなくStäubli回転(X→Y'→Z”)を選択。
- 青(Z)が下向き、赤(X)が後ろ向き(両方とも初期位置から反転、緑(Y)は初期位置と同じ)になるよう、Y軸周りの回転のみでフレームを回転させる。
- フレームをリセットし、同じ姿勢にする。ただし今回はZ回転1回、次にX回転1回のみ使用。
- フレームをリセットし、同じ姿勢にする。ただし今回はX回転1回、次にZ回転1回のみ使用。
ご覧の通り、同じ姿勢を達成する複数の方法があります。
最初の方法はRot[Y]と呼び得ます(Y軸周りの回転のみ含む)。2番目はRot[Z, X’](Z軸周りの回転1回、新しいX軸周りの回転1回)。3番目はRot[X, Z’]。プライム記号は、静的軸ではなく直前の動きに基づく回転を意味します。
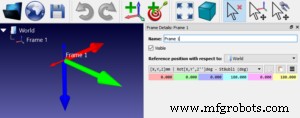
これがオイラー角の根本概念です。軸の順序と回転を変えることで、同じ姿勢を複数の方法で達成できます。
各ロボットメーカーは異なる回転の組み合わせを採用しています。例:StäubliはXY’Z”規約、AdeptはZY’Z”、KUKAはZY’X”、FanucとMotomanはXYZ規約。一方ABBはクォータニオン、Universal Robotsは姿勢ベクトルを使用。しかし全ての規約で空間内のあらゆる姿勢を表現可能です。
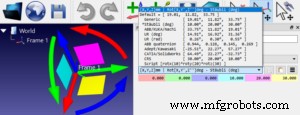
詳細はRoboDKのドキュメントを参照してください。
様々なロボット規約を試す
ここまでで理解が深まったかと思います。しかしこれはまだ始まりに過ぎません。RoboDKでのオイラー角規約を真にマスターするには、このガイドに従ってソフトウェアで実際に操作してみるのが一番です。
「フレーム詳細」パネルの水色、紫、黄色のボックスに回転の数値効果が表示されます。
デフォルトでは新規参照座標系にGeneric XYZ規約が選択されます。ドロップダウンメニューから異なるロボットメーカーを選んでみてください。ボックスに数値を入力し、参照座標系への影響を見てみましょう。
オイラー角の詳細チュートリアルとして、Mecademicのこのページもお勧めします。
産業用ロボット
- アーキメデス:感情センシングAIロボットフクロウ
- 6軸ロボット制御のためのオイラー角マスターガイド
- 産業用ロボットビジョン:ビジョンから自己プログラミングへ
- 自己プログラミングロボットとは何か、なぜ重要なのか
- 効率最大化:熟練ロボットオペレーターが不可欠な理由
- 製造業におけるロボティクス:効率と革新の実証済み進化
- ロボット溶接マスター:完璧な結果を得るシンプルガイド
- ロボットコンベアシミュレーションのマスター:実証済みベストプラクティス10選
- 紙・パルプ業界におけるロボット自動化活用:効率化への道筋
- 効率的自動化のための最適なロボットピッキングソフトウェア選び方
- ファナックP-250iA塗装ロボット:比類なきカバレッジ、精度、効率