



ロボットオペレーター必見:オフラインプログラミングで可能な10の主要タスク
あなたのタスクはオフラインプログラミングに適していますか?オフラインプログラミングソフトで可能なトップ10のロボットタスクを紹介します。
新技術への共通の懸念は「でも、私の独自の状況で機能するの?」という疑問です。
オフラインプログラミングも例外ではありません。メリットはすぐに理解できても、「自分の特定タスクに適用可能か?」と不安になるものです。私たちはその懸念を理解しています。ビジネスはそれぞれユニークであり、オフラインプログラミングのような技術が自分のケースに最適か判断するのは難しいです。
しかし、あなたの状況がユニークでも、あなたのロボット適用と我々が日常的に見る他の適用には共通点があります。オフラインプログラミングは多くのロボットタスクで利用可能です。
本記事では、オフラインプログラミングが適用可能かを決める要因と、RoboDKでのトップ10タスクを紹介します。
タスクがオフラインプログラミング可能かを決める要因
ロボットでタスクを実行できるなら、ほぼ確実にオフラインプログラミングでプログラミング可能です。しかし、プログラミングがどれだけ容易(または困難)かを決めるいくつかの要因があります。
重要な5要因:
- ソフトウェア機能 — 全てのオフラインプログラミングソフトが同じではありません。特定ロボットメーカー提供のものはそのブランドにロックされ、一部タスクのサポートが不十分な場合があります。
- ロボット互換性 — オフラインプログラミングソフトを提供しないメーカーもあり、メーカー提供ソフトに依存している場合は問題です。あなたのロボットの評価方法については「オフラインプログラミングは私のロボットで動くか?」を参照。
- ロボットモデルの入手可能性 — 使用するオフラインプログラミングソフトであなたのロボットモデルが利用可能か確認が必要です。RoboDKのロボットライブラリには30社以上のメーカーから300機種以上のモデルがあります。
- 専門知識レベル — 自動車業界等の従来型オフラインプログラミングは複雑なソフトウェアツールを伴い、使いこなしが困難でした。RoboDKのようなソフトならロボットのオフラインプログラミングが非常に簡単で、過去ほど高い専門性は不要です。
これらの要因の多くは、適切なオフラインプログラミングソフトを選ぶことで克服可能です。
オフラインプログラミングのトップ10タスク
オフラインプログラミングで実装される同じ、または類似のタスクをよく目にします。あなたの生活を楽にするため、最も一般的なタスクと、オフラインプログラミングでの実装手順をまとめました。
RoboDKでのこれらタスクのプログラミング方法について、インタラクティブなシミュレーションとチュートリアルをExamplesページで公開しています。
1. ロボット加工
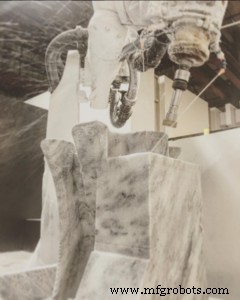
従来、自動フライス・加工はCNC工作機械で行われ、ロボットが関わる場合もマシンテンディング(機械の世話)が主でした。
しかし現在、ロボットが加工自体に使われ始めています。産業用ロボットの精度向上とより直感的なオフラインプログラミングにより、CNCコードをロボット指示に容易に変換できるようになりました。
RoboDKにはユーティリティメニューに専用のロボット加工ツールがあります。デモはこちら:RoboDK Machining。
2. ピックアンドプレース
おそらく最も人気のロボットタスクはピックアンドプレースで、ワークをワークセルの一部分から別の部分へ移動させます。このようなタスクはオフラインプログラミングで非常に簡単にプログラミング可能。前回の記事で実演した通り、シンプルなピックアンドプレースなら15分未満でプログラミングできます。
デモはこちら:RoboDK Pick and Place。
3. ロボット塗装
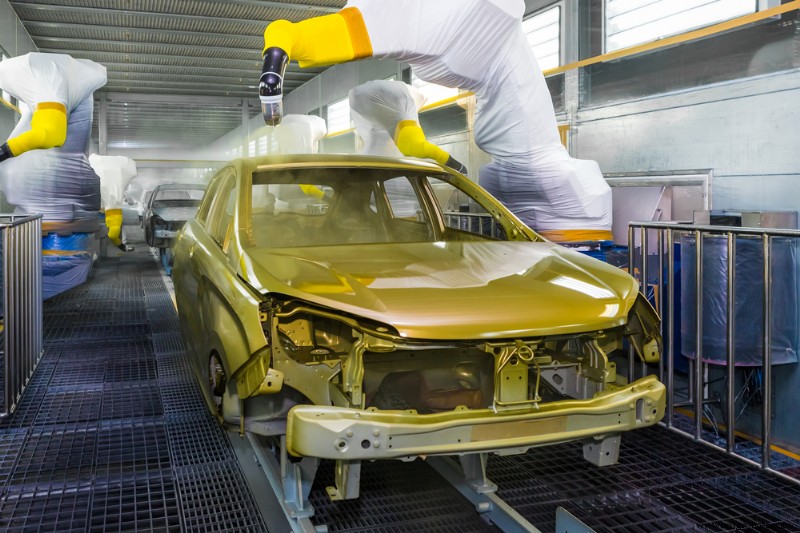
一般の人に産業用ロボットタスクを挙げてもらえば、ロボット塗装は上位に来るでしょう。塗装は最も典型的なロボット用途の一つで、オフラインプログラミングで容易に実現できます。ソフトウェアが数分でツールパスを生成します。
デモはこちら:RoboDK Painting。
4. ロボットスポット溶接
オフラインプログラミングは長らくスポット溶接プログラム生成に使われてきました。しかし以前は、入念なシミュレーションに多くの時間を要し、専門プログラマーが必要でした。新世代ソフトウェアでは、エラーなく簡単にスポット溶接プログラムを生成できます。
デモはこちら:RoboDK Spot Welding。
5. 3Dプリント
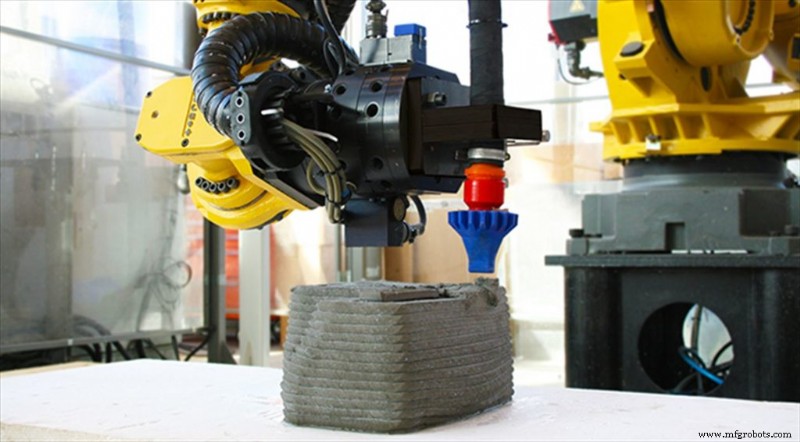
3Dプリントは21世紀の代表的技術の一つと言えます。以前から存在しますが、過去10年で用途が爆発的に拡大しました。最近の最も興味深い発展の一つは、ロボット自体を3Dプリンターとして使うことです。オフラインプログラミングならこれが非常にシンプルに実現できます。
RoboDKにはユーティリティメニューに専用の3Dプリントツールがあります。デモはこちら:RoboDK 3D Printing。
6. コンベアピッキング
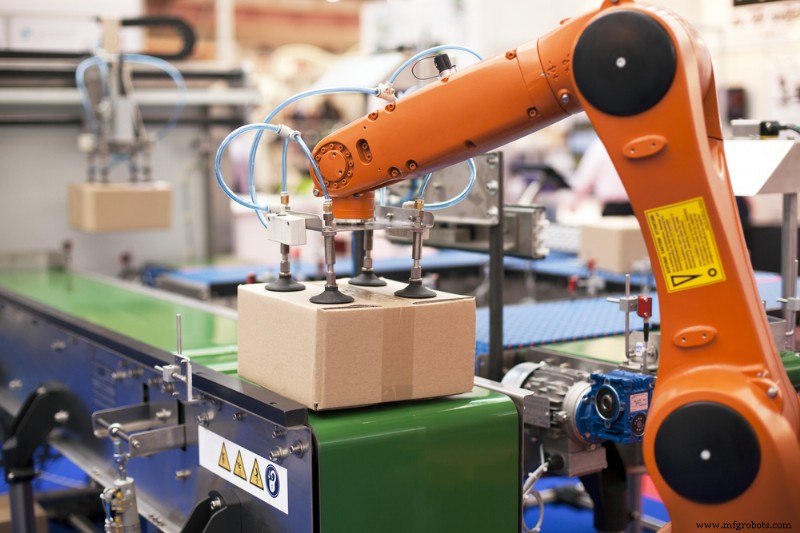
コンベアは多くの業界で、異なる付加価値プロセス間で物体を搬送するために使われます。しかしロボットとの統合はしばしば困難です。オフラインプログラミングソフトが対応していれば(RoboDKは対応)、オンライン統合時間を大幅に削減できます。
デモはこちら:RoboDK Conveyor Picking。
7. 自動検査
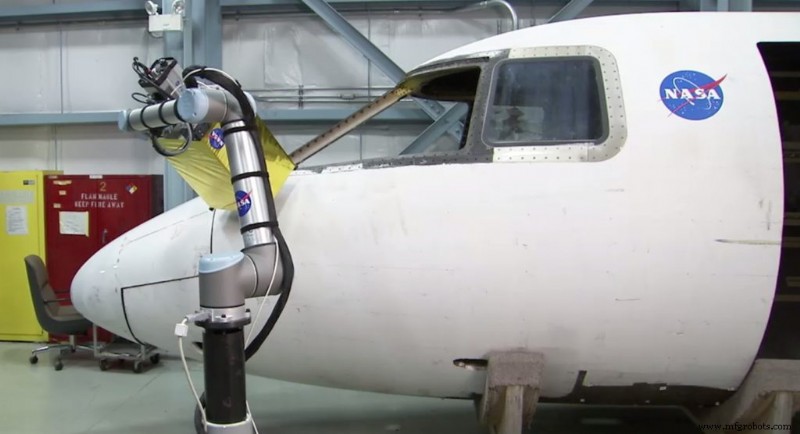
マシンビジョンを用いた検査はロボットの人気用途になりました。理由は明確——手動検査は生産性向上に伴い負担が増える骨の折れるタスクです。マシンビジョンのオフラインプログラミングはオンラインプログラミングを完全には置き換えられません(実画像でカメラを学習させる必要があるため)が、統合プロセスを高速化できます。
デモはこちら:RoboDK Automated Inspection。
8. 描画
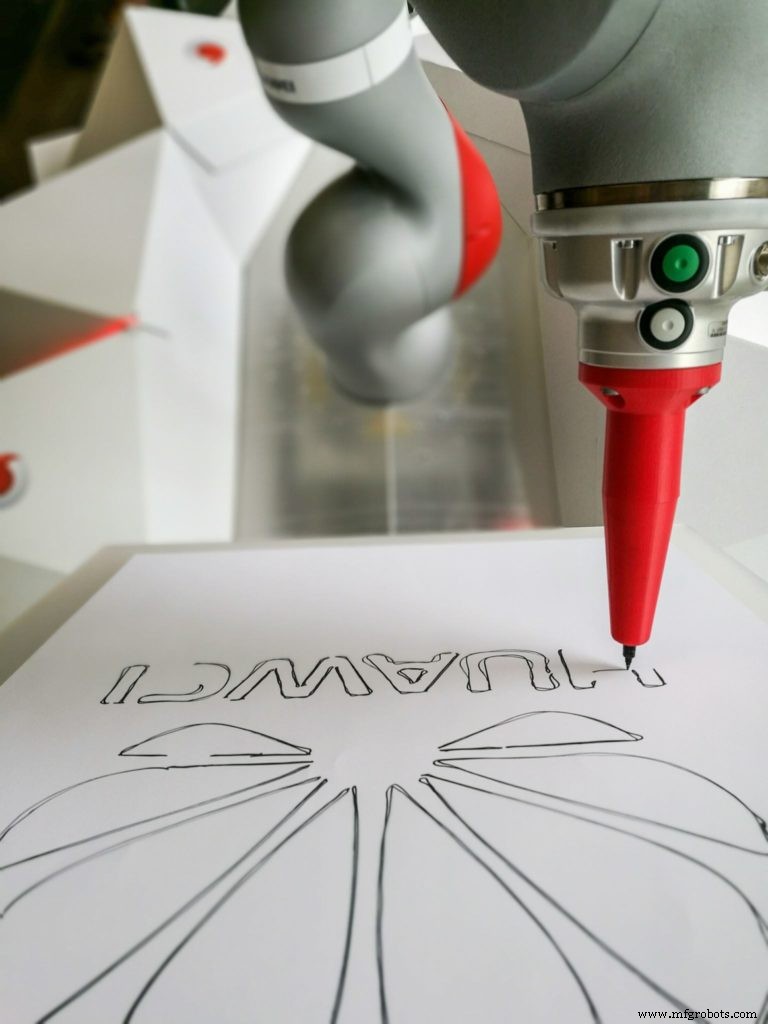
描画はロボットにとって些細なタスクに聞こえるかもしれません。しかし多くの有用な用途があります。ケーキへのアイシングパターン描画、フライス工具での芸術的輪郭切削、製品への手書き風ペイント等。オフラインプログラミングなら、SVG画像(ベクタ画像の標準)をロボットパスに容易に変換できます。
デモはこちら:RoboDK Drawing。
9. 外部軸の統合
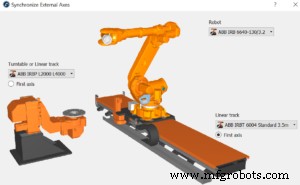
これはそれ自体「タスク」というより、ロボットで達成できるタスクの範囲を広げるテクニックです。外部軸により、塗装、スポット溶接、検査等のタスクでロボットのワークスペースを拡張できます。基本的にロボットに追加される1〜2自由度です。課題はロボットとの同期が必要な点。オフラインプログラミングならこの同期が容易です。
RoboDKにはユーティリティメニューに外部軸専用の同期ツールがあります。デモはこちら:RoboDK Machining With External Axis。
10. 「ロボットができることは何でも、OLPでもできる」
ここにリストされていないタスクでも、オフラインプログラミングで実現可能な可能性が高いです。不安なら気軽にお問い合わせください、またはコメントでご質問を。
オフラインプログラミングを始める最良の方法は、ソフトウェアをダウンロードして自分で試すことです。無料トライアルはこちら:Download RoboDK。
産業用ロボット
- 2020年以降を形作る製造業トップ7トレンド
- 自動化プロジェクトの選び方:戦略的ガイド
- 製造業必須の10大自動化ワークフロー:MachineMetricsで工場を変革
- モダンな製造業を強化するSaaSのトップ5メリット
- 電子工学科生必読!おすすめ教科書トップ7
- CNC旋盤プログラミング完全ガイド: 機械技師のための入門書
- 油圧システム故障の主な原因:洞察と予防策
- IoT開発者必聴のポッドキャスト7選
- アルミニウム溶接のプロ技:MIG/TIG溶接のコツとベストプラクティス
- プラスチックファスナー向けトップ3高強度材料
- プラスチックネジ用トップ5ドライブスタイル——プロジェクトに最適な選択のための専門的洞察