



ロボティクスにおける逆運動学:実践的完全ガイド
逆運動学とは何でしょうか?
ロボットを最大限に活用するために、どこまで知る必要があるのでしょうか?
ロボティクスの逆運動学は巨大でしばしば複雑なトピックです。プロジェクトによっては詳細な知識が必要な場合もあれば、基礎知識だけで十分な場合もあります。
ここでは、ロボティクスの逆運動学について知っておくべき必須情報をまとめました。
逆運動学とは?
逆運動学は、ロボットのエンドエフェクタを特定の位置と姿勢(いわゆる「ポーズ」)に配置するために必要な関節位置を計算する数学的プロセスです。信頼性の高い逆運動学ソルバーは、ロボットをタスク実行のためにプログラミングする上で不可欠です。
逆運動学とロボットの順運動学の違いを明確に理解することが重要です。
順運動学は、関節を特定の位置に設定したとき、エンドエフェクタがどこに行くかを決定します。順運動学の方程式には常に唯一の解しかありません。関節が特定の位置に設定されれば、エンドエフェクタは常に同じ場所に到達します。
一方、逆運動学では、多くの場合、複数の異なる解と、逆運動学解を計算する複数のアプローチが存在します。
ロボティクスに逆運動学が必要な理由
逆運動学がなければ、ロボットプログラミングは極めて困難、あるいは不可能です。
ロボットのエンドエフェクタをワークスペース内の特定の場所へ動かしたいとき、望みのポーズをプログラムに入力するのが自然です。
しかし、ロボットに「望みのX、Y、Z座標へ行け」と指示しただけでは、逆運動学なしではロボットはあなたの指示を理解できません。
ほとんどの産業用ロボットは、複数の独立して制御可能な関節で構成されています。各関節は他の1つ以上の関節と接続され、時には複雑な構成をとります。エンドエフェクタは「キネマティックチェーン」の末端に取り付けられます。いずれかの関節を動かすと、エンドエフェクタのポーズにさまざまな影響を与えます。
つまり、エンドエフェクタの位置と特定の1つの関節の間に、単純で直接的な関係はありません。
例えば、エンドエフェクタをZ軸方向に1mm直線移動させたい場合、すべての関節を異なる量動かす必要があるかもしれません。
最終的に、逆運動学アルゴリズムが、あなたの望むエンドエフェクタポーズに到達するために必要な、ロボットの各関節の正確な位置を計算します。
ロボットアームの逆運動学を求める方法
ロボティクスの逆運動学について調べると、方程式、公式、アルゴリズムの説明がページ単位で見つかります。これは、逆運動学の計算がロボティクス研究の確立された分野だからです。3Dアニメーターを除けば、研究分野以外で逆運動学について語られることは多くありません。
しかし、産業用アプリケーションでロボットを使用する場合、逆運動学ソリューションを見つけるには2つの基本的な選択肢があります:
- 自ら数学的・プログラミング的作業を行い、特定のロボット用の逆運動学ソルバーを作成する。
- 特定のロボット用に「開封即使用」できる既存の逆運動学ソルバーを使用する。
どちらを選ぶかは、あなたの状況によります。
ロボットを自分でゼロから構築した場合(モーターとメカニカルリンクを接続して構築)、オプション1を選ぶ可能性が高いです。
ロボットメーカーから提供される産業用ロボットを使用する場合、オプション2がほぼ常に速く簡単です。
困難な方法:逆運動学ソルバーを自作する
自前の逆運動学ソルバーを作成する場合、本格的なプログラミングに備えてください!
逆運動学を計算するには、2つの根本的なアプローチがあります:
1. 解析的逆運動学ソリューション
解析的逆運動学ソルバーは、望みのエンドエフェクタポーズを受け取ると、(ほぼ)即座に必要な関節位置を出力できます。
これは、「フードの下で」ロボットのキネマティックチェーンが閉形式表現に帰着されているためです。つまり、任意のエンドエフェクタポーズに対して、必要な関節位置の数学的定義が存在します。
閉形式表現を自力で導出(手作業で)することもできますが、通常は不要です。現在ではIKFastライブラリを使えば、この作業が過去よりずっと容易になります。
2. 数値/反復的キネマティクスソルバー
すべてのロボットが解析的逆運動学ソリューションを持つわけではありません。ロボットのキネマティック構造が複雑または特殊な場合、数値逆運動学ソルバーを使うしかありません。
数値解法では、明確な閉形式表現が存在しません。代わりに、望みのエンドエフェクタ位置を入力すると、反復アルゴリズムが最適化問題として扱い、必要な関節位置の解に向けて作業します。
各反復で、アルゴリズムはいくつかの関節位置をロボットの順運動学方程式に入力し、エンドエフェクタがどこに行くかを確認します。次の反復では、この情報を使って関節位置をさらに調整します。これにより、エンドエフェクタが徐々に望みのポーズへ近づきます。
この反復的アプローチのため、数値逆運動学ソリューションは解析的ソリューションより低速です。
簡単な方法:実証済みの逆運動学ソルバーを使用する
独自の逆運動学ソルバーを作成するのは、大学での知的演習や、ゼロからロボットを自作する場合には良い練習になります。
しかし、本番環境でロボットを単に使いたいだけなら、独自の逆運動学ソルバーを作る必要はまずありません。
すでにロボットプログラミング環境に組み込まれている既存のソルバーを使う方が、はるかに簡単かつ迅速です。
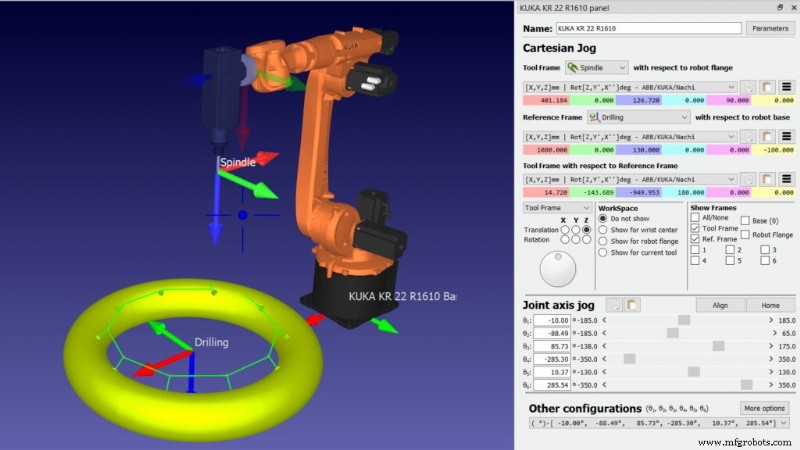
RoboDKのロボットライブラリにあるすべてのロボットには、独自の逆運動学ソルバーが付属しています。これにより、逆運動学を一切意識せずに、即座にプログラミングを開始できます。
ほとんどのソルバーは、ロボットファイルにパッケージされた事前生成された解析的ソリューションです。しかし、ライブラリ内のより複雑なロボットの中には数値ソルバーを使用するものもあります。数値ソルバーでも、計算速度の低下はRoboDKでは問題になりません。ロボットをオフラインでプログラミングし、プログラムをロボット本体へ送信するためです。
本当に必要な場合のみ、独自の逆運動学ソルバーを作成してください。
そうでなければ、ロボットタスクのプログラムを作成し、より速く本番投入することに時間を費やす方がはるかに有意義です。
ロボティクスの逆運動学について何か質問はありますか? 下のコメント欄、またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムでの議論にご参加ください。
産業用ロボット
- CMMC認証:防衛産業の契約者が知っておくべき重要ポイント
- PCB実装の完全ガイド:設計から生産まで
- 金属加工精度を極める:精密部品に不可欠な知見
- 機械輸出の必須ガイド:成功のためのヒントとベストプラクティス
- ACモーターとDCモーター:主な違いと正しい選び方
- 列車のダイナミックブレーキ:効率的運転のための必須知識
- 油圧アシストブレーキ:仕組み、歴史、用途
- 産業用摩擦材の基礎知識:用途・種類・性能と選定のポイント
- 設備ファイナンス入門:コスト削減、リスク軽減、ビジネス保護
- 予知保全:データ駆動型インサイトで効率化とリスク低減を実現
- オーバーモールド完全ガイド:プロセス・材料・用途・メリットを徹底解説