



ワークスペース可視化で最適なロボットを選定:実践ガイド
購入前に、ロボットがあなたのタスクのスペース要件に適合するかどうかをどう判断できますか?
通常の仕様とメトリクスで選択を絞り込んでも、まだ不安が残るかもしれません。
ロボットが大きすぎて、あなたの利用可能なスペースに収まらないのではないか?
小型ロボットを選べば、タスクに必要なすべてのエリアに届くだろうか?
ロボットのサイズを最適化して最大効率を得る方法はあるか?
特定のロボットを購入する前、それをあなたの施設に置いたときの様子を知るのは難しいです。YouTube動画をすべて見たり、データシートをすべて読んだり、他人の施設のロボットを見たりしても……
あなたの特定のタスクにロボットがどうフィットするかを見ない限り、結局は推測ゲームになりがちです。できるだけ計算して、あとは祈るだけ。あるいは、必要のない広大な床面積をロボットに譲るという過度に保守的な選択をしてしまいます。
おそらく、すでに「製造業向けロボット選定ガイド」をご覧になったことでしょう。
必要なロボットタイプ、エンドエフェクタ、アクセサリを特定。ペイロードと繰り返し精度に基づいてロボットを絞り込み、リーチも妥当と思われるものを選択済み。
でも、各ロボットが占める完全なスペースを視覚化できていません。
ロボットが占めるスペースを想像するのが難しい理由
ロボットの問題は、その動的な性質にあります。
例えばCNCマシンなら、展示会で実機を見れば、作業床でどれだけのスペースを占めるか正確にわかります。機械の全サイズはシンプルに計算できます。基本的に大きな直方体だからです。
ロボットの場合、占有スペースはそれほど単純ではありません。ロボット自体の物理的寸法に加え、ロボットが動くときにエンドエフェクタが到達するすべての位置を含む拡張スペースも占有します。これがロボットの「ワークスペース」です。
ほとんどの6自由度産業用ロボットのワークスペースは球体に近い形状です。デルタロボットは複雑な3次元アーク状、SCARAロボットは円筒状のワークスペースを持ちます。
ロボットを見ただけで、そのワークスペースがどんな形状か判断するのは困難です。
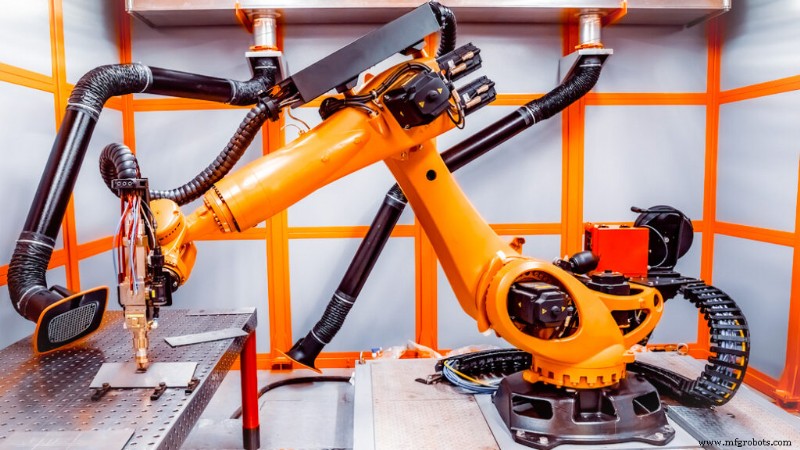
検討中のロボットが、あなたのニーズに合ったワークスペースを持つか、どう確認できますか?
ワークスペース可視化でより良い意思決定を
幸い、ロボットのワークスペースを簡単に確認し、特定のタスクへの影響を把握する方法があります。
しかも、どのロボットを購入するか決める前から可能です。
ワークスペース可視化は、ロボットのワークスペース外縁を3D形状として視覚化するツールです。RoboDKでは、このスペースがロボットのシミュレーションモデルの周りにグレーのアウトラインとして表示されます。
この機能を使って、どのロボットがあなたのタスクに最適かを判断できます。
アプリケーションのバーチャルモックアップを作成すれば、タスク自体をプログラミングせずに、さまざまなロボットモデルを素早く切り替え、ワークスペース可視化機能で各ロボットがニーズに最適かどうかを確認できます。
ワークスペースの観点からタスクに適したロボットが見つかったら、そのアプリケーションをシミュレータにプログラミングして、選んだロボットが本当に仕事をこなせるかを確認できます。
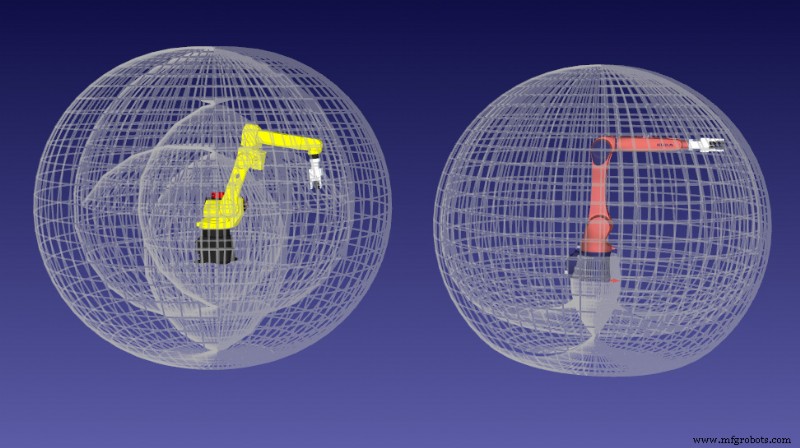
ワークスペース可視化の仕組み
ロボットのデータシートを見ると、通常、そのロボットのワークスペースの基本的な絵画的表現が掲載されています。通常、ロボットの側面からのビューと上からのビューの2つです。
これらの絵は役立ちますが、十分ではありません。
ワークスペース可視化は、基本的にそれらの絵の3D版です。ロボットのすべての関節をアルゴリズム的にすべての可能な位置へ動かし、その結果のエンドエフェクタ位置を3D形状へマッピングすることで生成されます。
計算が3Dで行われるため、ロボットのデータシートを見るだけよりも、特定ロボットの能力についてより包括的な視点が得られます。
エンドエフェクタ追加の影響
ロボットへの変更がワークスペースにも影響することがあります。例えば、エンドエフェクタを追加すると、その寸法によってワークスペースのサイズや形状が変わることがあります。RoboDKでは、エンドエフェクタあり/なし両方のワークスペースを表示できます。
ロボットにエンドエフェクタを追加する際は、ワークスペース可視化機能でワークスペースへの影響を確認するのが良い習慣です。
ワークスペース可視化の始め方
RoboDKなら、ワークスペース可視化をロボット購入決定に活用するのは非常に簡単です。
特定のロボットのワークスペースを表示する手順:
- RoboDKの豊富なロボットライブラリからロボットモデルを読み込む。
- プログラムツリーでロボットを右クリックし、プロパティパネルを開く。
- 「WorkSpace」セクションで、ロボット本体(フランジから)のワークスペース、または現在のツール装着時のワークスペースの表示を選択。
- ロボットの周りにワークスペースが可視化されます。
もちろん、1台のロボットのワークスペースだけを見る制約はありません。複数のロボットをシミュレーションに読み込み、それらのワークスペースを並べて比較できます。
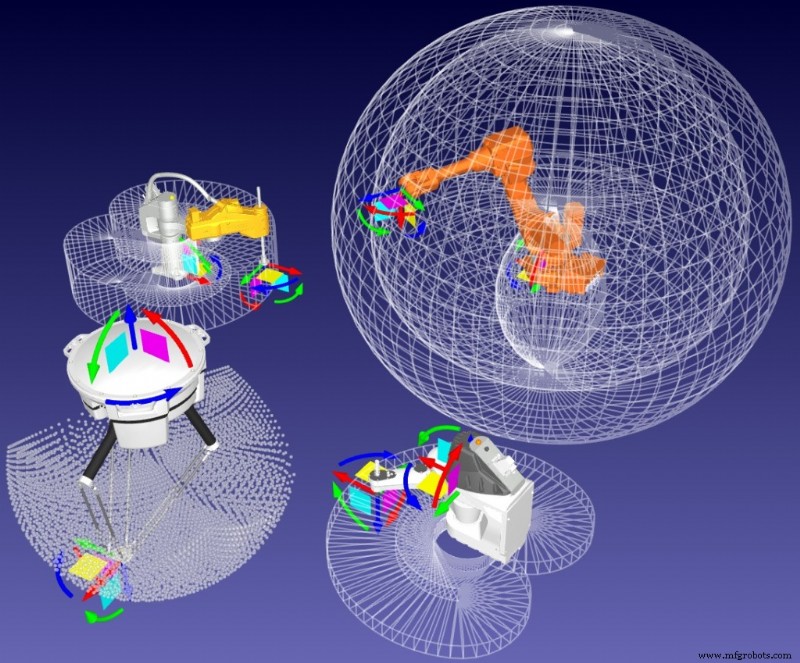
これは、2つの異なるロボットモデルで迷っているときに役立ちます。また、単一タスクで複数のロボットを使用する場合、それらのワークスペースがどう相互作用し、重なり合うかを知るのにも有用です。
ワークスペース可視化があなたのロボット導入にどう役立つか? 下のコメント欄、またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムでの議論にご参加ください。
産業用ロボット
- シンガポールで適切なエンジニアリング会社を選ぶ:実践ガイド
- 最適な品質と効率を実現する産業用塗装ロボットの選び方
- SCARAロボット メーカー トップ10:生産性向上とコスト削減を実現する最適選定ガイド
- RoboDKでロボットプログラミングをマスター—無料包括的トレーニング
- ロボット穴あけシステム導入:成功のための実践ガイド
- ハリウッドのロボットフライス:リアルなプロップとアニマトロニクスを制作
- ロボット溶接の効率と一貫性を最大化する10の実証済み戦略
- 経営層を説得するロボットマシニング導入提案:成功への6ステップ
- 大学生がRoboDKで粉塵ゼロのロボット彫刻を実現:カスタムエンドエフェクタの挑戦
- Yaskawa Motomanロボットプログラミング入門:速度と精度を高める最適な方法
- ロボットキャリブレーション:必須コンポーネントと調整方法