



ロボットサイクルタイム完全ガイド:計算方法と効率化のステップ
ロボティクス投資を最大化したいなら、ロボットサイクルタイムの最適化が不可欠です。
「時間は金なり」と言われます。ロボットは一日中何度もサイクルを繰り返します。ロボットが不必要に遅く、非効率に動いていれば、知らぬ間に損失を出していることになります。
サイクルタイムをわずか2秒短縮するだけで、年間数百時間の作業時間を節約できます。
どう計算し、どうすれば見えない損失を防げるのか?
ここで明確なガイドをお届けします。
ロボットサイクルタイムとは?
ロボットサイクルタイムとは、ロボットがプログラムされたタスクを1サイクル完了するのにかかる時間です。付加価値時間(ロボットが移動・作業している時間)と、非付加価値待ち時間の両方を含みます。
研究によれば、サイクルタイムが短いほどワークピースあたりのコストが削減されます。サイクルタイムが長ければ長いほど、製品製造コストが高くなります。
ロボットは非常に一貫性があるため、サイクルタイムはロボット全体の生産性に強力な影響を与えます。非効率や無駄な時間は毎サイクル繰り返されるため、非効率が乗算されてしまうのです。
時間は金なり!サイクルタイム最適化の必要性
なぜロボットのサイクルタイム短縮が重要なのか? 時間は金だからです!
1日1000サイクル、週5日稼働するロボットを想像してください。サイクルタイムをわずか2秒短縮するだけで、1日あたり33分、年間144時間の節約になります!
システムインテグレーターのAdil Shafi氏は、サイクルタイムを「ロボティクスのビジネスケースにおける最も重要な財務的根拠の一つです。わずかな時間短縮が直接ドルに直結します」と語っています。
わずかな改善でも、常にロボットのサイクルタイム短縮を探求すべきです。時間が経てば巨大な節約になります。
ロボットサイクルタイムに影響する要因
ロボットのサイクルタイムには様々な要因が影響します。制御可能なものもあれば、そうでないものもあります。
影響要因には:
- ロボットモデル
- コントローラーモデルと設定
- 実行タスクの詳細
- ロボットの速度と加速度
物理的なロボット個体の微妙な差異に関わる要因もあります。そのため、ロボットシミュレーターで完全に正確なサイクルタイム計算をするのは常に可能とは限りません。しかし、適切なツールがあればかなり近い値が出せます。
RoboDKでロボットサイクルタイムを計算する方法
サイクルタイムを改善するには、まず計算する必要があります。ここで優れたロボットシミュレーターが役立ちます。
RoboDKにはサイクルタイム推定がコア機能として搭載されています。
RoboDKでサイクルタイムを推定する手順:
- ロボットの関節速度と加速度を可能な限り正確に設定する
- 関連するロボット動作に丸め(ラウンディング)を追加する(後述)
- ロボットプログラム内の遅延とポーズに注意する。ソフトウェアもこれらをサイクルタイムに加算する
- ロボットを希望の開始位置に移動させる。これによりRoboDKが計算開始時に不必要な動きを加算しない
- ロボットプログラムを完全実行する。終了時に画面右下に推定サイクルタイムが表示される
これだけです!
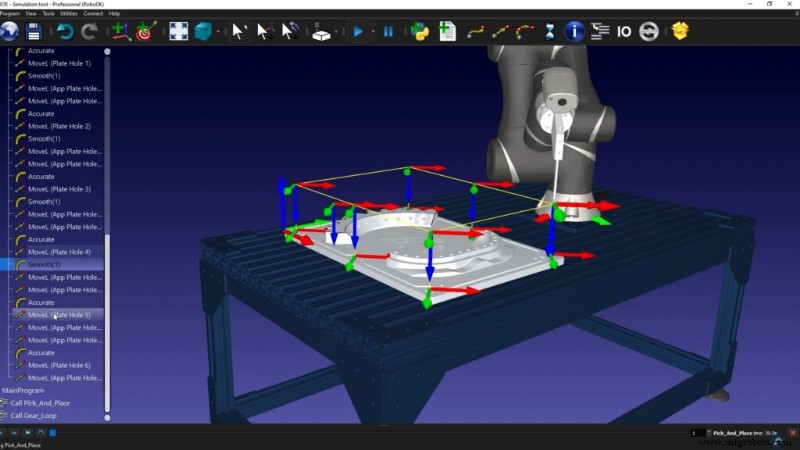
RoboDKのサイクルタイム推定精度は?
上述の理由により、推定値は完全に正確ではありません。物理ロボットで同じタスクを実行した時の正確なサイクルタイムを教えてくれるわけではありません。
テストでは、物理ロボットでの実行と比較して95〜99%の精度が出るのが一般的です。これは通常、ロボットタスクの最適化を始めるには十分以上の精度です。
シミュレーションが正確であればあるほど、サイクルタイム推定も正確になります。
ボーナスツール:詳細サイクルタイムスタディ
RoboDKには、タスクのサイクルタイムについてさらに有用な情報を与えるツールがあります。
ツールメニューから「スクリプト実行」を選ぶと、以下の3ツールが見つかります:
- CycleTimeStudy — ロボットの最適な関節速度選定を支援。現在のプログラムで、各線形・関節速度での推定サイクルタイムを詳細比較表示。
- CycleTimeDisplay — 上記方法で計算した、現在のロボットの特定プログラムのサイクルタイムを表示。
- CycleTimeDisplayAll — 現在のプロジェクトツリー内の全ロボットプログラムのサイクルタイム推定値を表示。
サイクルタイム最適化の3つの賢い方法
ロボットのサイクルタイムが分かったら、どう最適化するか?
ここでは3つの優れた最適化方法をご紹介します:
1. ロボット動作に丸め(ラウンディング)を追加
丸めは、コーナーで停止・再開する代わりに、ロボットをわずかな曲線で移動させる手法です。これによりサイクルタイムが短縮されます。高精度な動きが不要なパスでのみ使用すべきです。
ロボットが動作のコーナーに移動するたびに、停止して動きを再開しなければなりません。例えば正方形のパスを追従するロボットなら、正方形の各コーナーで停止します。
2. ロボットの速度と加速度を最適化
ロボットの速度と加速度には繊細なバランスがあります。どちらか、または両方を変更することで、サイクルタイムに大きな影響を与えられます。
速度と加速度はロボットモデルごとに異なります。自分のロボットとタスクに最適な設定を見つけるため、様々な速度・加速度で実験してみてください。
3. 指標を追跡し、継続的に改善
何ごとを最適化するにしても、追跡し継続的に改善するのが最善です。これには適切な指標選択が必要です。
ロボットタスク最適化で最初に追跡すべき指標は「サイクルタイム」そのものです。ロボットプログラムの各変更がサイクルタイムに与えた効果を記録しましょう。時間とともに「1日あたりのサイクル数」や「完了サイクル数」などの指標も追跡できます。
ロボットサイクルタイムに関する無料トレーニング動画
RoboDKの機能を自分のロボットセルでどう活用するか、見たいと思いませんか?
無料ビデオトレーニングでさらに詳しく学べます。サイクルタイムのレッスンでは、プロセス全体を最初から最後まで学べます。
サイクルタイムレッスンはこちらで視聴できます。
まず、丸め(ラウンディング)のレッスンとロボット加速度のレッスンを先に見ることをお勧めします。
ご質問はありますか? 下のコメント欄で教えていただくか、LinkedIn、Twitter、Facebook、Instagram、またはRoboDKフォーラムで議論に参加してください。また、充実したビデオコレクションをご覧になり、RoboDKのYouTubeチャンネルに登録してください。
産業用ロボット
- 予防保全スケジューリングの極意:固定型とフロート型の構築と最適化
- 予防保全のマスター:PMプログラムを最適化する戦略
- レンチタイム:定義、重要性、測定方法
- 機械稼働率をマスターする:計算方法と向上戦略
- 製造と出荷を効率化:コスト削減と効率向上の実証済み戦略
- 製造システム最適化で効率向上とコスト削減を実現する5つの戦略
- ホワイトペーパー:自動化ポテンシャルを解き放つ─低リスク・高リターンなロボットプロジェクト7ステップ
- ロボット溶接トレーニングを加速:時間短縮と効率向上
- ロボット導入の時期か? 工場への主要シグナルとメリット
- 適切な産業機械選び:実践ガイド
- Pythonで現在の日付と時刻を取得する実践ガイド