



スマートなロボットユーザーのためのプラントレイアウト設計最適化ガイド
生産プラントを正しくレイアウトしたい。でもどうすればいい? 適切なプラントレイアウト設計は、ロボティクス投資を最大限に活かす助けになります。
ロボットはプラントレイアウトに影響を与えますか?
製品が一工程から次の工程へ効率よく移動するようプラントレイアウトを最適化する必要があることはご存知でしょう。しかし、良いレイアウトをどう設計するかは、必ずしも明確ではありません。
ロボットは業務全体の効率を改善できます。でも、プラントのどこに配置するかが重要です。
ここでは、ロボットを生産プロセスに組み込む際の考え方について、クイックガイドをお届けします。
プラントレイアウト設計とは? 本当に必要?
プラントレイアウト設計とは、生産施設内のコンポーネントとプロセスの物理的レイアウトを最適化するプロセスです。広範な研究、ソフトウェアツール、アルゴリズムを持つ確立された分野です。目標は生産プロセスの流れと効率を改善することです。
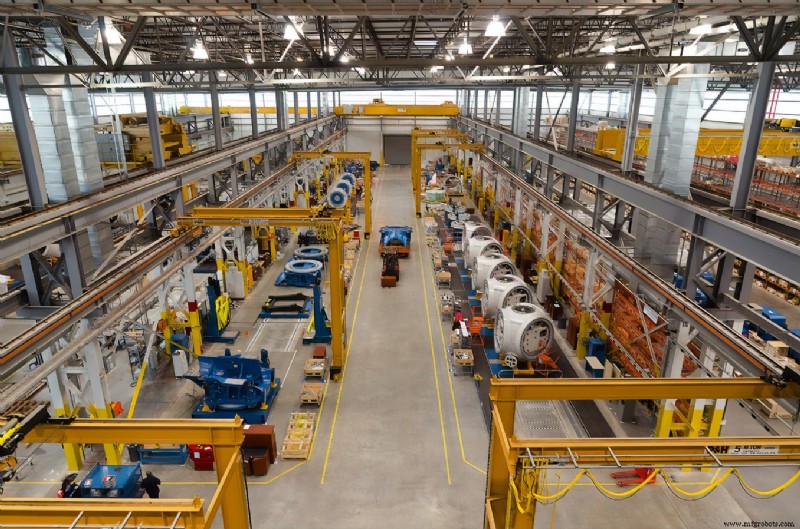
なぜ自社施設でプラントレイアウト設計を行う必要があるのか? その理由の一つは、プラントがどれだけ生産的になれるかを見極め、改善領域を特定できるからです。
プラント設計研究者たちが説明するように、「レイアウト設計問題は戦略的課題であり、製造システムの効率に重大な影響を与えます。」
レイアウト設計を正しく行えば、施設内の全てがより効率的に動きます。結果として、工場全体がより生産的になり、廃棄物が減る可能性が高まります。
生産フロアレイアウトを改善する方法
ロボットを使うかどうかに関わらず、プラントレイアウト設計の核心目標は全体効率の改善です。工程間の距離、ワークピースの物理的接触回数、不要な在庫を減らしたいのです。
一部の人は、プラントレイアウト設計は施設を初めて設計するときだけ必要だと誤解しています。これは製造プラントの人生で明らかに重要な瞬間ですが、あくまで始まりに過ぎません。
プラントレイアウトを時間とともにさらに最適化する機会はたくさんあります。
ロボット自動化を導入するときは、プラントレイアウトを見直す絶好の機会です。ロボットは生産フローを微妙に、あるいは劇的に変える可能性があります。その能力を最大限引き出せるよう、施設内の最適な位置に配置したいものです。
ロボティクス向けプロセスレイアウト設計の5つのヒント
単に施設内の最初の空きスペースにロボットを置いたと想像してください。他のプロセスから遠い隅っこかもしれません。すぐにロボットの位置が問題になります。チームがほぼ全時間を、ロボットへの搬入・搬出に費やすことになるでしょう。
ロボットをプラントレイアウトに正しく組み込む5つのヒント:
1. 手作業レイアウトから始める
おそらくしばらくの間、ロボットのタスクを手作業で行ってきました。ロボットで自動化する際、作業を完全に再発明する必要はありません。
既存の手作業プロセスを見て、それを出発点にしましょう。これにより、ロボット運用への移行がずっとスムーズになります。
2. タスクをステップに分解
手作業タスクを離散的なステップに分解します。
これには二つの目的があります:
- タスクと他プロセスへのつながりを明確に理解できる
- ロボットが実行すべきステップの地図が得られる。これらがロボット導入の青写真になる
3. シミュレーションで設計を改善
レイアウトを紙に描くのは良いスタートです。しかし、シミュレーションソフトウェアを使えば、セルレイアウトをより深く理解できます。
優れたロボットシミュレーターなら、ロボットアプリケーションの様々な側面をモデリングできます。コンポーネント同士がどう相互作用するか明確に示し、アプリケーション最適化を助けます。
4. 移動ムダを最小化
あらゆる製造プロセスの主要なムダの一つは、不必要な移動です。プロセスを通る製品の移動距離を減らせば、このムダを排除する多くの方法が見えてきます。
多くの場合、複数のプロセスがロボットセルへ出入りします。シミュレーションソフトで、移動ムダを最小化する方法を特定しましょう。
5. スペース制約を把握
ロボットセルに必要なスペースを見積もります。コンベアサイズ、ロボットの各種アクセサリー、ロボット周りの必要安全距離など、追加要素も含めて考えます。
そして、施設のどこにロボットを収める十分なスペースがあるか特定します。
ロボットの最適な位置はどこか? その配置を可能にするため、どう作業を移動させられるか?
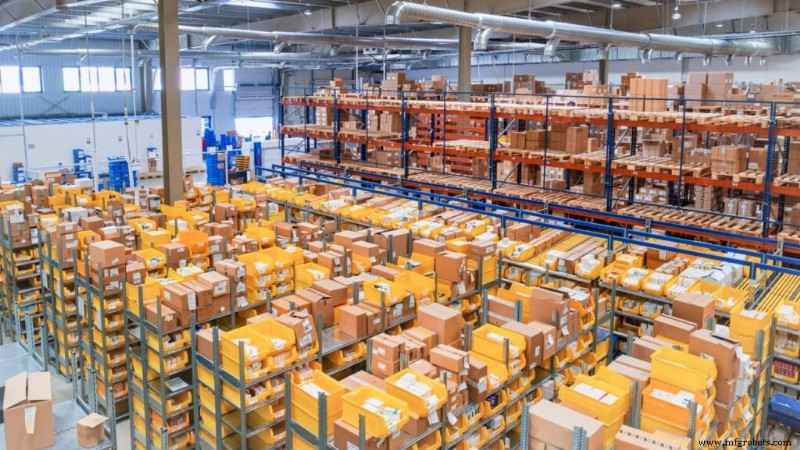
良い工場フロアプランとは?
よく設計された工場は、明確でシンプル、かつ整理されています。
効果的にフロアプランが設計できているサインの一つは、人々が問題解決のために走り回っていないことです。ロボットへ入り組んだ「スパゲッティネットワーク」のようなコンベアがありません。
プロセスの各ステップが次のステップへ無理なくつながります。アクションは明確で、よく計画されています。
よく設計された製造施設を実現するのは、コンポーネントのレイアウトだけではありません。効率的なプロセスフローを持つことも重要です。
ロボットを使っているなら、プロセスフロー改善のためにできる最良のアクションの一つは、ロボットアプリケーションを優れたロボットシミュレーターでモデリングすることです。全ステップが動作する様子を見られるため、改善領域を容易に特定できます。
プラントレイアウト設計で現在どの点に苦労していますか? 下のコメント欄で教えていただくか、LinkedIn、Twitter、Facebook、Instagram、またはRoboDKフォーラムで議論に参加してください。また、充実したビデオコレクションをご覧になり、RoboDKのYouTubeチャンネルに登録してください。
産業用ロボット
- 製鉄所設計・建設の必須フェーズ:製品選定から試運転まで
- エキスパートプラントオートメーション:設計、実装、ターンキーソリューション
- スマートマニュファクチャリングの内側:2017年業界変革を牽引するトレンド
- Ultiboard入門完全ガイド:PCB設計から製造出力までステップバイステップ解説
- 垂直多関節ロボット:業界最多用途の産業用ロボット完全ガイド
- 直交ロボット:高度な自動化を実現するスケーラブルなソリューション
- SCARAロボット:多用途・高速・高精度な産業自動化の究極ガイド
- ロボットリストの理解:包括的な洞察と実践的応用
- ロボットポジショナー選定ガイド:種類・軸数・ペイロードで最適な一台を選ぶ
- 効率的自動化のための最適なロボットピッキングソフトウェア選び方
- ファナックP-250iA塗装ロボット:比類なきカバレッジ、精度、効率