



新ロボット安全規格:自動化プロセスへの人間参加
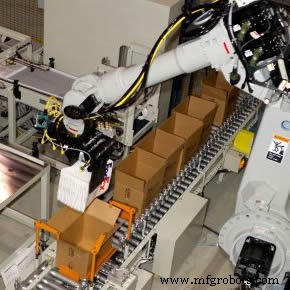
かつては、自動ロボットプロセス中に人間と機械の間に治具を介在させるべきだと思われていましたが、米国規格協会(ANSI)による新しい国家ロボット安全規格により、その考え方は一掃されました。
これは1999年以来のANSI/RIA R15.06-2012規格の初更新であり、この変更により国際規格ISO 10218:2011(ロボットメーカーとインテグレーター向け)と調和しました。
この規格の国際的採用により、一国で設計・構築されたシステムが、安全規制の面からはコンプライアンスから外れることなく、国境を自由に移動できるようになります。
この新規格には「協働運転」が盛り込まれ、自動ロボット運転中に作業者を能動的な相互作用に導入する措置となっています。現在、オペレーターが直接ロボットをロード・アンロードするようシステム設計でき、かつてオペレーターとロボットの間の中間役だった高コストな治具が不要になります。
もう一つの特徴は「安全定格ソフト軸と空間制限」技術で、安全定格ソフトウェアがロボット動作を制御し、制限空間をより柔軟にします。
ケーススタディでは、この機能が床面積とシステム設計コストを節約することを実証しています。
産業用ロボット
- 新機能:標準故障コードでメンテナンス効率化とコスト削減
- GrabCAD、SolidWorksアドイン新発売で3Dプリントワークフローをシームレスに
- Universal Robots、Kim Povlsen氏を社長に任命しデンマークロボティクスのリーダーシップ強化
- PLASTICS、ロボット・射出成形システムの新安全規格ANSI B151.27-2021を発表
- Omron、高速・高精度組立向けi4シリーズSCARAロボットを発表
- MIPIアライアンス、I3C v1.1を発表 モダンなデータ通信標準へ進化
- ロボット安全アップデート:Carole Franklin氏(ロボット標準開発ディレクター)へのFAQ
- HowToRobot:ロボットマッチングを革新するグローバルデジタルハブ
- 2022年ロボティクストレンド:製造業者のための革新的自動化戦略
- ファナックM-2iAシリーズ:高速ピッキング・組立向け先進パラレルロボット
- Chesterton、回転機器稼働率向上のためのコネクテッドIoTセンサー「Connect」を発表