



GPS不要で移動する地上車両に自律着陸・自己充電するUAV――遠隔地の捜索救助にブレイクスルー
研究者たちが、GPSの助けを借りずに回転翼無人航空機(UAV)が移動する無人地上車両(UGV)に着陸し、充電してから次の任務へ向かう手法を開発しました。自律的な航空・地上エージェントのチームは、人間にとって遠すぎたり危険すぎたりする捜索救助環境での作業を可能にします。こうした環境では通常、広範な測位・通信インフラが必要とされます。
自律着陸と充電の重要性
UAVにとって、静止および移動する地上車両への自律着陸、充電、離陸による新たな任務遂行は不可欠な機能です。GPSは容易に妨害されるため、UAVはオンボードビジョンなどの他の情報源を用いてこれらの行動を実行する必要があります。
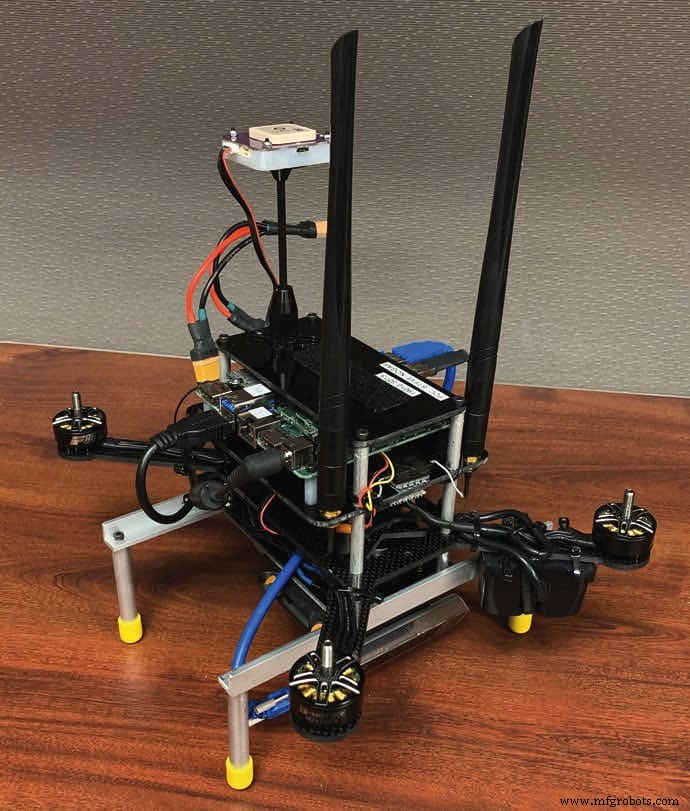
研究チームは、低コストのセンサーとコンピューターを用いて車両上で演算を行いました。また、UAVとUGV間の通信は一切行いませんでした。ソフトウェア・イン・ザ・ループ・シミュレーションと屋外実験の両方を実施し、着陸マニューバを実行するアルゴリズムの有効性を実証しました。小型のカスタム製クアッドローターとジョギング速度で移動するUGVを用いて、着陸実験を行いました。
技術的アプローチ
この研究は、GPS拒否環境下での振る舞いと実験的に実証済みの振る舞いを組み合わせたものです。視覚ベースのローカライゼーションとビジュアル・イナーシャル・オドメトリ、この用途向けに設計された地上車両上のユニークなマーカー、オンボードの振る舞いと制御を用いています。さらに、これらの振る舞いは大幅な計算制約のある小型UAS上で実行されました。
地上車両上のカスタムマーカーは着陸タスク専用に設計されています。大きなマーカー内に小さなマーカーが含まれており、カメラがマーカーに接近しても視認可能です。このアプローチにより、地上車両上のフィデューシャルマーカーへの依存を減らし、着陸したい車両を人工知能で認識する方向へ置き換えることが可能になります。
センサー
- FiixがCMMS業界イノベーターとして認められる理由
- オルタネーターを理解する:車に電力を供給する仕組みと故障の兆候
- シャシ接地(シャシグラウンド)の目的・機能・重要性を解説
- 迅速エアロゾル検出器(RAAD):公共安全のための高速・高感度生物剤検出
- EVとICE:ワイヤーハーネス設計の違い
- HeadFi:シンプルなアダプターであらゆるヘッドホンをスマートデバイスに変身
- 高高度UAVで精密気象観測、インフラ音センサ搭載で従来レーダー・ラジオゾンデの限界克服
- 自律ドローン群充電システム:UGV連携でミッション時間延長
- レベル4自律走行車、私たちは準備ができているか?
- ポータブル ソフトウェア エージェント:IoT接続の「ちょうどいい」解決策
- 高温用タングステン接地棒:優れた安定性と寸法精度