



自律走行車テスト:シミュレーションから実道路まで
自律走行車に必要な3段階のテストアプローチ
自律走行車が道路を走る前に、可能な限り多くのシナリオでテストする必要があります。
- シミュレーションソフトウェアとモデルベース開発ツールで仮想「テストドライブ」環境を作成
- HIL(ハードウェア・イン・ザ・ループ)テストで、コントローラの実信号を現実をシミュレートするテストシステムに接続。エンジンECUなどのコントローラが、あたかも完成車に搭載されているかのように「思わせる」ことが可能。HILにより、実走行のコストなしで車両コンポーネントを多様なシナリオでテスト可能
- もちろん、実際に車を出して走行テスト——オープンロードとクローズドコースの両方で
業界専門家による役割分担の見解
ライブTech Briefsプレゼンテーション「自動運転車テストとシミュレーションの標準化」で、読者から2人の業界専門家へ以下の質問がありました。
「自律走行車テストにおいて、シミュレーション、クローズドコース、公道テストのそれぞれの役割は何か?」
自動テストメーカーNational Instrumentsの輸送研究設計ディレクター、ジェイミー・スミス氏と、コンサルティングファームExponentのマネージングエンジニア、ジェフリー・ウィシャート氏の編集済み回答を以下に示します。
ジェイミー・スミス(NI)
最大の変化はシミュレーションを受け入れたことです。長年制御設計でシミュレーションを使用してきましたが、業界が直面する課題を達成する唯一の方法は、HILテスト、実走行テスト、シミュレーションテストを組み合わせることだと気づきました。これは我々の哲学の大きな転換であり、投資先の大きな転換でもあります。
読者からのもう一つの質問:「一般人はレベル4自律走行車の準備ができているか?」
ジェフリー・ウィシャート(Exponent)
ジェイミーが言う「ほぼシミュレーション、一部クローズドコース、一部実走行」という比率は概ね正しく、業界が向かっている方向だと思います。
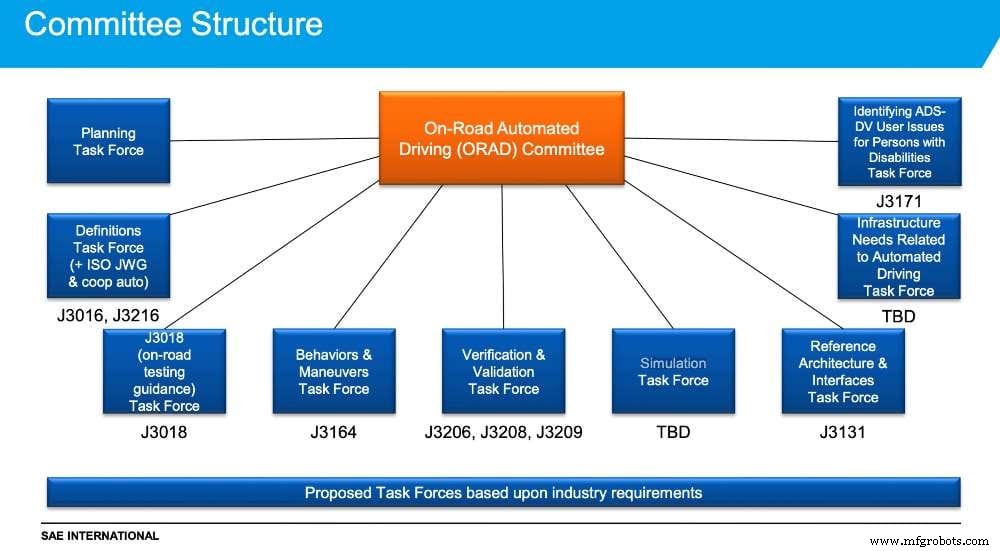
シミュレーションの忠実度が重要な要素だと考えます。シミュレーションが実世界にどれだけ近いかを理解して、その価値を理解する必要があります。忠実度が低いのに100万シナリオをテストしても、その価値は何でしょうか。SAEにはオンロード自動運転(ORAD)タスクフォースが現在その問題に取り組んでいます。
クローズドコースは本当に価値があります。シミュレーションやシミュレーションテストのサブセットを検証できるからです。しかし高価で、非常に時間がかかります。
公道テストは、想定していなかったシナリオや思いつかなかったシナリオが得られるため非常に有用ですが、これも多くの時間がかかり、それほど有用でない走行を大量に行うことになります。ほとんどの時間は非常に退屈に見え、わずかな割合の走行シナリオのみが興味深いものです。公道テストも非常に高コストです。
それぞれに役割があります。すべての企業が3つすべてを行うでしょうが、それぞれの限界と利点を理解することが重要です。
車両テストオプションについてどう思いますか?ご質問・ご意見をお寄せください。
センサー
- トヨタのWoven Capital、Ridecellの自律フリートプラットフォームに出資
- Nuro、自律走行配送車両の米国製造・試験施設建設に4,000万ドルを投資
- オルタネーターを理解する:車に電力を供給する仕組みと故障の兆候
- 高度シミュレーション技術で車両動力学とタイヤ周り流れを精密モデリング
- 霧中安全輸送を前進:サンドア国立研、自律走行車向けセンサーを霧施設でテスト
- 自律ロボットがドア開閉・通過を習得、サービスロボットのブレイクスルー
- 雪のシミュレーション:自律走行車向けレーダー・LiDARテストの高度化
- NASA Ames「Fe³」ツール─ 低高度高密度航空交通シミュレーションで安全・効率的UTM設計を支援
- 透明グラフェン光検出器+ニューラルネットで3Dモーショントラッキング─ LiDAR/カメラ置換へ
- レベル4自律走行車、私たちは準備ができているか?
- NASAの自律組立ロボットが月面居住モジュールを建設