



協調型四足群ロボット、チームで困難地形を克服
ロックダウン初期、ノートルダム大学教授でロボティクスエンジニアのヤセミン・オズカン・アイディン氏は自宅でロボット製作に時間を費やしました。
オズカン・アイディン氏は、チームとして複雑地形を機動する協調型脚式システムを開発しました。
アリから着想を得た物理的連携
荒れた地形や狭い空間での移動のため、オズカン・アイディン氏はロボット間の物理的接続が機動性を高めると提案。個々のロボットが単独で物体を動かせない場合、なぜロボットたちがより大型の多脚システムを形成してタスクを完遂しないのか?
それがアリのすることです。
「アリが物体を収集・輸送する際、一匹が障害物に遭遇すると、グループが協調してそれを克服します。例えば道に隙間があれば、他のアリが渡れるよう橋を形成します。それがこの研究の着想です」とオズカン・アイディン氏は最近のニュースリリース(外部リンク)で述べています。「ロボティクスを通じて、これら生物システムのダイナミクスと集団行動をより深く理解し、将来この種の技術をどう活用できるか探求できます。」
3Dプリント四足ロボット
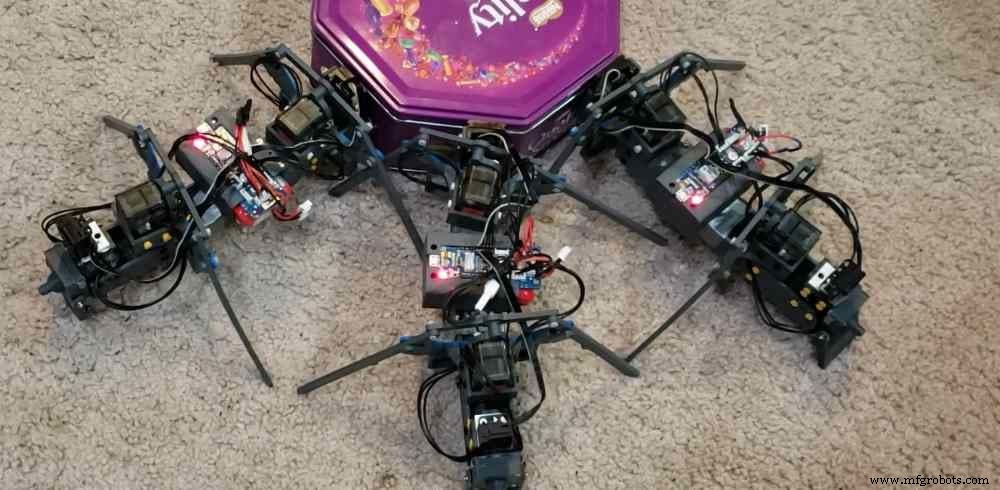
3Dプリンターで、全長15〜20センチメートルの四足ロボットを製作。各ロボットにはリチウムポリマー電池、マイクロコントローラー、3つのセンサーを搭載。光センサーに加え、各ロボット前後に2つの磁気タッチセンサーを備え、システム間接続を可能に。
4本の柔軟な脚により、追加センサーとパーツの必要性を削減し、荒れた不整地との相互作用時に役立つレベルの機械的知能を付与。
「障害物検出のために追加センサーは不要です。脚の柔軟性がロボットを障害物のそばを通り抜けさせます」とオズカン・アイディン氏。「道の隙間をテストし、身体で橋を形成し、物体を個別に動かし、または接続して異なる環境で集団的に物体を移動させることが可能です。アリと同様です。」
オズカン・アイディン氏は2020年初頭、COVID-19パンデミックで国の大部分が封鎖された時に研究を開始。各ロボット印刷後、自宅の庭や息子と遊び場で昆虫着想システムをテスト。
Tech Briefsでさらに『群れ』ロボットを知る
NASAがドローンのチーム協働を支援する方法を見る。
Tech Briefs TVで『BOBbots』を視聴。
人間の脳がロボット群を導く方法を学ぶ。
ノートルダム教授は、天然・人工様々な地形で実験を実施。ロボットたちは草、マルチ、落ち葉、どんぐり、発泡スチロール階段、シャグカーペット、パーティクルボードに接着した長方形木材ブロックの荒れた地形を移動・回避。
個々のユニットがスタックすると、追加ロボットに支援要請の光を発信。光を感知したヘルパーロボットが接続し、共に歩行しながら押す支援を提供し、協調して障害物を克服・通過。
「ヘルパーロボットがサーチャーロボットの背後光勾配を追って発見すると、背後から接続し、両ロボットのタッチセンサーで接続状態を通知します」とオズカン・アイディン教授はTech Briefsに語りました。
研究チームは最近、成果をScience Robotics(外部リンク)に発表。今後の研究は制御、センシング、電力能力の改善に焦点を当てます。
Tech Briefsとの短いQ&A
以下の短いQ&Aで、オズカン・アイディン氏がそれら機能進化後の群れの能力を説明します。
Tech Briefs:磁気タッチセンサーはどう機能するのか?何を行い、どう制御される?
ヤセミン・オズカン・アイディン:各ロボットに前後2つの磁気コネクターがあり、N-S極性を持つ2つのネオジム希土類磁石を含む。後ろの磁気コネクターはテールに取り付けられ、テールを上げることで極性を反転(S-N)可能。テールが上がっていると2ロボットが接続可能、下がっていると分離可能。
Tech Briefs:「助け」信号がロボットに送られた時、ヘルパーロボットは何をどう行動すべきかどう知る?
ヤセミン・オズカン・アイディン:助け信号(ロボット背後の明るいLED点灯)は、サーチャーロボットが階段や荒地でスタックした時にヘルパーロボットへ送信。スタック状態はサーチャーロボットが測定する光強度で検出。ロボットがスタックすると目標(光源)に向かって動けず、光強度が変化しない。ヘルパーロボットは常にサーチャーロボットからの信号を待機。
もちろんシステムに制約もあります。例えばヘルパーロボットがサーチャーロボットの光ビーム外に落ちると、発見不能。将来設計ではGPSなど他タイプセンサーでロボット間通信を強化すべき。しかしシステム複雑性増大に伴いロボット制御はより困難に。ここで機械的知能が重要役割を果たします。
Tech Briefs:「機械的知能」の意味は?どう相互作用する?一台が障害物に引っかかったら?どう追加ロボットに信号送信?
ヤセミン・オズカン・アイディン:機械的知能とは、メカニズムが環境に応答し、新たな外部状況に適応し、またはコントローラーからの感覚フィードバックやガイダンスなしで自動的に機能を実行すること。各ロボットは4方向に柔軟な脚とテールを持つ。脚またはテールが障害物に当たると後方に曲がり、障害物を越える。通過後、リターンスプリングが脚を元位置に戻す。この受動的曲げは接触面積も増やし、個々の脚やテールが地形粗さ変化、スタンスフェーズでの接地喪失、スイングフェーズでの障害物接触・衝突に対処可能にします。
全ロボットに前後それぞれ接触センサー的スイッチ2つを搭載。2ロボット接続時、テールに取り付けられたドーム型プッシャーが前ロボットテール側と後ロボットヘッド側の両センサーに接触。高レベル通信(例:GPS座標無線送信)はないが、タッチセンサーで各ロボットが他ロボットとの接続状態を把握。他に前底部に光センサー(フォトトランジスタ)があり、環境光強度測定とロボット間ローカル通信に使用。
Tech Briefs:実用的応用を1-2つ具体的に説明してください。群れで何を達成可能か、どう実現するか?
ヤセミン・オズカン・アイディン:脚式ロボット群は、捜索救助作戦、農業応用(植え付け・収穫、環境監視・作物検査等)、集団物体輸送、宇宙探査など実世界協調タスクを実行可能。
Tech Briefs:動力源について、動きベースのエナジーハーベスティング等を想定できますか?
ヤセミン・オズカン・アイディン:将来設計で改善すべき非常に重要なポイント。例えば圧電材料をロボット脚に取り付け、歩行中にエネルギー収穫、または各ロボットにソーラーパネルで充電。別案として、1台のみにエナジーハーベスティング機構を搭載しコスト削減、他ロボットへ電力伝送。
Tech Briefs:この取り組みの着想源、特に自然モデルは?
ヤセミン・オズカン・アイディン:この研究は、多足動物(ムカデ・ヤスデ)が柔軟な身体と肢で多様地形を効果的に移動すること、アリ集団が自己組織化し橋など構造物を作り問題解決することから着想。
Tech Briefs:ロボットをどう改良予定?
ヤセミン・オズカン・アイディン:現在、ロボットは通信範囲制約を抱える。個体間通信改善により、群れ内ユニット(四足)が適切に協調し、環境条件や実行タスクに応じて歩容を変更可能になると期待。またロボット寸法をタスクに応じてスケーリング可能。
ご意見・ご質問をお寄せください。
センサー
- 産業用ロボットの設計・製造・未来:人間を超える精度と持続性
- 迅速導入可能な協働ロボットで生産性向上
- あなたの工場はロボット統合の準備ができているか?実践ガイド
- ガントリーロボットで産業自動化の効率を最大化:特長・用途・比較
- 産業用ロボットが自動車製造に革命をもたらす:ロボット種類別の役割と導入ポイント
- SCARAロボット メーカー トップ10:生産性向上とコスト削減を実現する最適選定ガイド
- 手誘導協働ロボット:安全規格解説
- 複雑地形を踏破する先進四脚スワームロボット
- 新アルゴリズムで自己センシング型ソフトロボットを実現、信頼性の高いタスク遂行へ
- ロボット医療アシスタント:知っておくべき5つの重要ポイント
- 病院ロボット:患者ケアとスタッフ安全を革新