



乾燥・湿潤両環境で物体を把持・離脱可能なソフトフィンガーシステムを開発
金沢大学の研究チームが、乾燥および湿潤条件下で物体を把持・離脱するためのロボット制御システム、すなわち「指先」を開発しました。
研究者らは、「高摩擦の柔らかい表面流体指先による物体把持が、適切な潤滑剤の適用により制御可能であることを検証した」と述べています。ただし、現在の制御技術を製造現場に適用するには、様々な条件下でのさらなる実験が必要としています。それでも、狭い空間での物体把持・離脱などの作業自動化実現への一歩になると期待されています。
従来ロボットハンドの限界
産業用ロボットは自動車製造などで広く不可欠な存在ですが、従来のロボットハンドは固定形状の硬い物体の把持には適しているものの、複雑な形状の物体や柔らかい物体を優しく把持するのは困難です。また、乾燥、湿潤など物体の表面特性(物理的特性)に対応する必要もあります。
ロボットハンドの柔らかい表面を持つ指先は変形可能で、物体形状に応じて接触面積を拡大できるため、複雑な形状の物体を比較的容易に把持できます。柔らかい指先は柔らかい物体の把持に非常に効果的で、豆腐さえ把持可能です。
しかし一般に、柔らかい材料の表面摩擦は高く、離脱が困難です。特に作業スペースが狭い場合、物体を所望の位置に離脱させるのは難易度が高くなります。
摩擦制御システムの開発
渡辺哲洋教授(金沢大学)率いる研究グループは、ロボットハンド指先による物体把持の制御技術を研究してきました。今回の研究では、摩擦制御システムの開発を目指しました。
ロボットハンドの柔らかい指先で物体を把持し、潤滑剤を適用(注入)することで離脱を実現しました。潤滑剤には無水エタノール(99.5%以上)を採用。化学的に安全で乾燥しやすく、表面張力が低いためです。
フルードフィンガー(流体指先)の構造
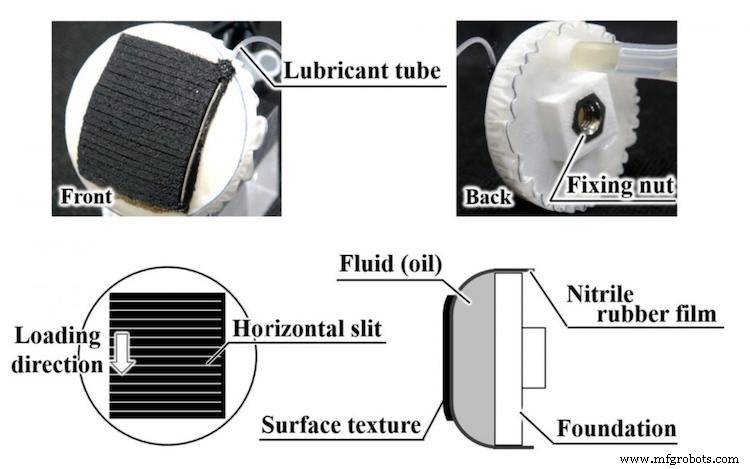
図1のように、指先基部の側面にニトリルゴムフィルムを接着し、チェーンソーオイルを充填する空間を形成して「フルードフィンガー」を作製。さらに、荷重方向に垂直に1.5mm間隔でスリットを入れたシリコーンシーラント製の「テクスチャー」をゴムフィルム上に接着し、表面をコーティングしました。スリットは、水濡れ条件下での高摩擦確保と潤滑剤の広がりを促進するために設けられています。
把持・離脱の検証実験
このフルードフィンガーで、調理器具に使われる様々な材質の物体を把持し、潤滑剤適用時に摩擦が確かに低下することを検証。乾燥・湿潤両条件下で摩擦低減効果が確認された一方、油性条件下では潤滑効果は観察されませんでした。
箱詰めタスクシミュレーション
紙箱を2本のフルードフィンガーで両側から把持。前述の「テクスチャー」を各指先に接着し、紙箱に重りを載せて安定把持を確認。重りを外した後、両指先に潤滑剤を注入すると、紙箱が比較的短時間(2.5秒未満)で下方に滑り落ち、箱詰めタスクが完了しました。
このように、高摩擦の「テクスチャー」をフルードフィンガーに接着し、潤滑剤(ここでは無水エタノール)を注入して摩擦を制御することで、指先を動かさずに物体を所望の位置で離脱・配置することが可能になりました。
自動制御システム
- 3Dプリント製カスタム燃料インジェクタグリッパー:ピックアンドプレース効率の向上
- 漁船「Endeavour V」向けカスタムマリンスイッチボード設計
- セプロ、OptiCycleとLive Supportアプリでロボット性能を向上
- CBW Automation、先進IMLと迅速金型切替ソリューションを実演
- Star Automation、NPE2018で書道ロボットを披露
- ABB CEO、ロボティクス成長を強調 受注好調で売上3%増
- FanucとPlus One Robotics、ECフルフィルメント向けAI駆動自動化で提携
- AV&RとAPN、航空宇宙製造向け次世代ロボティクス構築で提携
- ロボットシミュレーションが成功を導く理由:メーカーとユーザーへの3大メリット
- エッセンティウムとレホス、産業用3Dプリンティング向け先進材料で提携
- DSMとネドカム、大規模FGF 3Dプリンティング前進で提携