



ジョブショップ自動化で生産性向上とコスト削減を実現
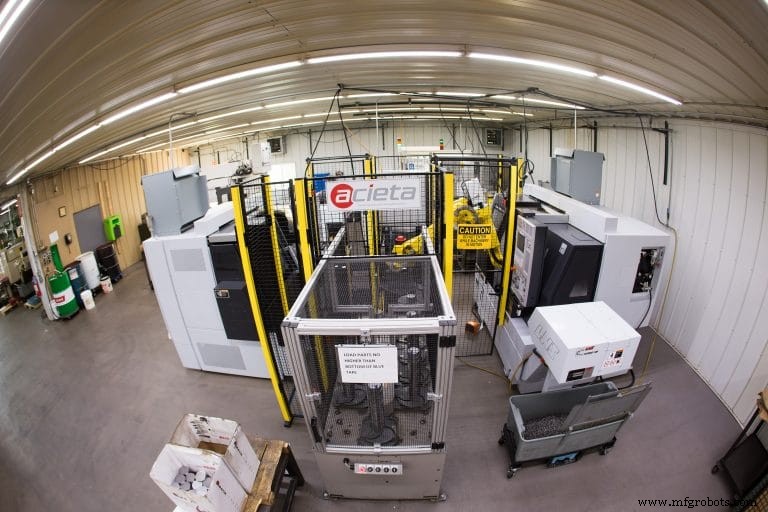
一人のオペレーターが複数のロボットを担当し、それぞれが複数の工作機械をテンディング——すべてが積み上げられる!
金属加工業界のほぼ全員から「自動化」という絶え間ないドローン音が聞こえる今日、ジョブショップオーナーだけが「ノー!」あるいは少なくとも「待った!」と叫んでいるように見える。彼らが問う:多品種少量部品をコスト効率よく自動化するにはどうすればいいのか? しかし、それは可能であるだけでなく、おそらく必要不可欠だ。
自動化インテグレーターAcieta LLC(ウィスコンシン州ワウケシャ、アイオワ州カウンシルブラフス拠点)のオペレーション担当バイスプレジデント、スティーブ・アレクサンダー氏はこう言う。「米国は製造業で世界をリードするが、製造業時間当たり労働コストも世界最高水準の一つだ。ジョブショップは地元ショップと競争するだけでなく、他国とも競争している。自動化でコストを下げ、より良く競争できる。」
製造キャパシティ需要が利用可能労働供給を上回っており、「ジョブショップは、ますます高騰する人材獲得で、より大規模で確立された機械工場と競争するのが難しくなる」と氏。しかしロボットは複数の工作機械をテンディングでき、場合によっては一人のオペレーターが複数のロボットを担当し、それぞれが複数の工作機械をテンディングする。
「これによりオペレーターは、バリ取り、組立、品質チェックにより多くの時間を割けるような二次作業に解放される」とアレクサンダー氏。例を二つ挙げれば、ウィスコンシン州ニューバーグのCentral Unitedは単一FANUC M-20iBロボットで2台の旋盤をテンディング。ウィスコンシン州ニューベルリンの別のAcieta顧客は単一FANUC R-2000iBロボットで4台の工作機械をテンディング。「どちらも、ロボットが掴むためのコンベアやキューステーションへ生材を載せる単一オペレーターのみが責任を持つ。」
アレクサンダー氏は自動化のもう一つの説得力ある理由として人間工学を挙げる。「職場傷害はあらゆる規模のショップの懸念だ。旋盤チャックへ部品を載せるような単純な作業でも、1日数百回繰り返せばオペレーターに反復性ストレス障害をもたらしうる。休業損失と請求で、これらの傷害は企業に年間数十億ドルのコストを与える。適切に統合されたロボットは、オペレーターから反復プロセスを除去し、従業員ウェルネスを改善する。」
オプションとインテグレーター
ここまでは良い。しかしMethods Machine Tools Inc.(マサチューセッツ州サドベリー)のオートメーションマネージャー、ジョン・ルシアー氏が説明するように、「より多くの部品をより効率的に作る」というシンプルな目標でも、生産される仕事の種類と量によってアプローチは大きく異なる。
例えば、中量産ジョブショップが週に数回切り替えを行う必要があるとする。「適切な計画があれば、セルを有人シフトで切り替え、翌シフトで十分な無人生産が可能だ。」この文脈では、必要なロボット速度は生産部品の加工サイクルタイムに大きく依存する。サイクルタイムが短ければロボットはより速くなければならず、1台のロボットで複数機械をサポートする可能性は低くなる。
しかし、さらに少量——ロットサイズ1でも——のショップも自動化の良い候補になり得るとルシアー氏。「最も重要な考慮事項は、セットアップ時間を削減し、あるいは完全に排除することだ。人々はサイクルタイムと積み降ろし時間に囚われるが、量があまりに少なく半分の時間を切り替えに費やしているなら、サイクルタイムを犠牲にしてもセットアップ時間を攻略する方が理にかなっている。」
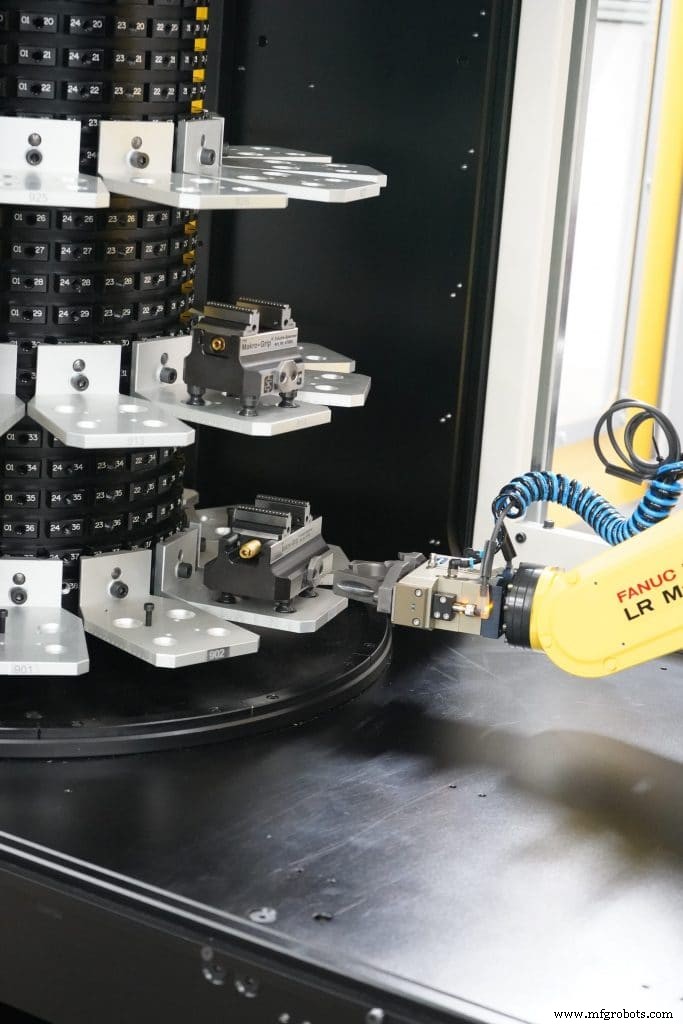
セットアップを「排除」する一つの方法は、それを自動化することだ。今日のロボットは、自らのエンドオブアームツーリングと工作機械のワークホールディングの両方を交換できるようプログラミング可能。もう一つのアプローチは、生産部品に関わらず共通パレットをカルーセル(または他のスタッカータイプ)からロードすること。これにより、ロボット工具の交換や、異なる部品ごとの異なる積み降ろし動作プログラミングの必要性を排除できる。
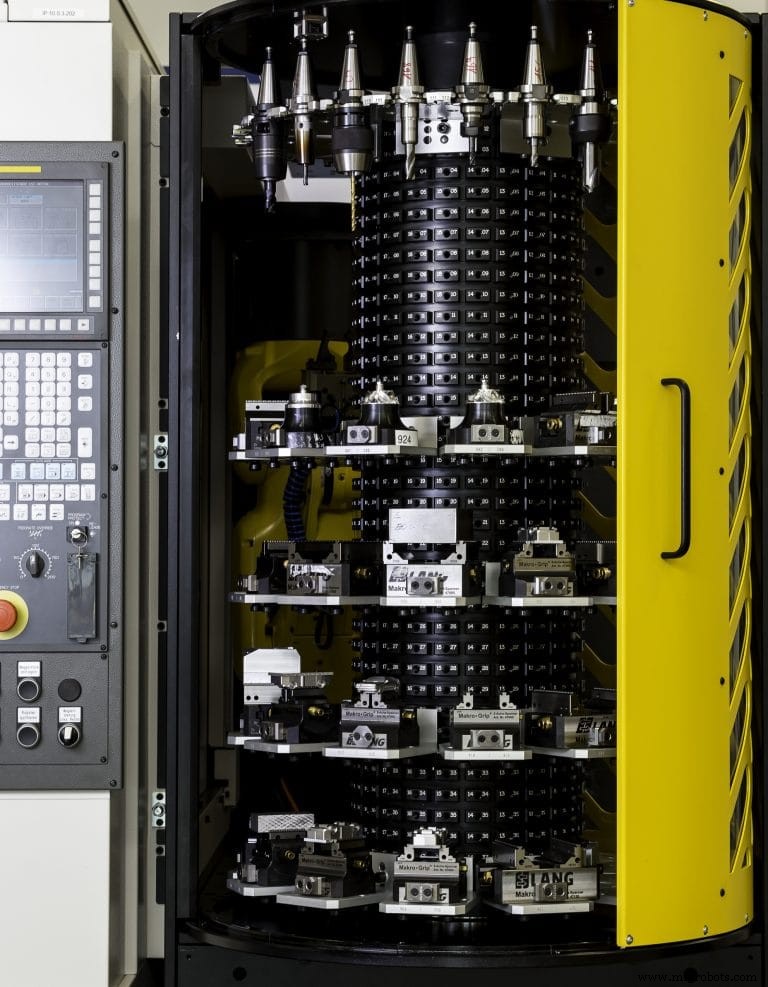
Methods PlusKシステムはこの概念をさらに推し進め、ツールホルダーもカルーセルからロードする。FANUCのRoboDrillシリーズマシンをサポートするよう設計され、PlusKのカルーセルは5リング、各12ステーション、計60ステーション。各ステーションは部品パレットまたはツールホルダーを保持でき、ロボットが部品をRoboDrillのワークテーブルへ、工具をマシン内蔵21工具タレットへロードする。
しかしルシアー氏が指摘するように、完全に異なる30〜40部品の生産を自動化したいなら、21工具では足りないかもしれない。「Lang Technovationのようなサプライヤーから、小型5軸バイスで部品をよくロードする」とルシアー氏。「パレットと工具をカルーセルでミックス&マッチするのが普通だ。例えば、前回ジョブと異なる5工具が必要なジョブがあるとする。ロボットで必要に応じて各工具をロードすることも、オペレーターがジョブセットアップするように一度に5工具すべてをタレットへロードすることもできる。」
これらの考慮事項で頭が痛くなり始めたら、それは理解できる。近年自動化導入が遥かに容易になったとはいえ、ほとんどのジョブショップがAcietaやMethodsのようなインテグレーターを活用するのが賢明なのは、まだ十分に難しいからだ。ルシアー氏の視点では、ロボットプログラミングは簡単な部分だ。自動ワークホールディング対応、ワークゾーン内切りくず除去、部品をロボットにどう最適に提示するか——これらがより大きな課題だ。そこが専門家アドバイスが真価を発揮する場所だ。
レガシーマシンの自動化
それがどう起こり得るかの例だ。2017年半ばまでに、テキサス州ダラスのAll Axis Machiningオーナー、ゲイリー・クズミン氏はジョブショップフラストレーションの教科書的例だった。利用可能労働力で賄えないほどの潜在的仕事があり、OEMが汎用性の面から経済的に自動化できないハイエンドドイツ製5軸マシニングセンタ、放電加工機、その他技術でショップが埋まっていた。彼の解決策は、Universal Robots(UR、ミシガン州アナーバー)の協働ロボットへの投資だった。
あらゆるジョブショップオーナーと同様、クズミン氏の最優先要件は運用の「完全な柔軟性」維持だった。「2〜3日で一つの部品を作り、次へ移る。ひと月で一台のマシンで30〜40種類の部品を作ることもある。」だから、セットアップと切り替えが容易なロボットが必要だった。生材から完成品(薄肉化)への変化に適応できるフォースコントロールグリッパーのような機能も必要だった。
URはすべての点で応えた。ハンドヘルドペンダントにプログラミングインターフェースを備え、人間と安全に共存動作する(オペレーターに接触すると自動停止——ゆえに「協働ロボット」「コボット」と呼ばれる)。教示が容易で威圧感がない。
クズミン氏によれば、URソリューションの柔軟性の鍵は、サードパーティがURロボットと連携するソフトウェア、ビジョンシステム、エンドエフェクター、その他アクセサリーを開発できるオープンアーキテクチャだ。URはワンストップオンラインショールーム「UR+」を提供し、統合作業を促進している。
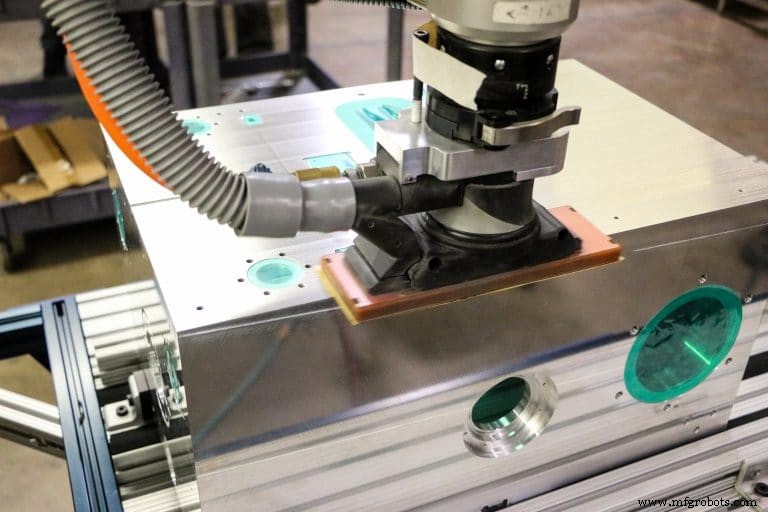
それでもクズミン氏は、ロボットにサンディングやバリ取り——人間、特に高齢労働者にとって過酷な2機能——を自動化させるための既製ソリューションがないことに気づいた。そこでAll AxisはURの無料ソフトウェア開発キットを使い、CADモデルに基づき部品曲率に追従する独自ルーチンを作成した。
これらのプラグインは、コボット自身のティーチペンダントを通じてアプリケーション制御を統合する。「Universal Robotsは、我々のようなショップにこのソリューションを利用可能にする素晴らしい仕事をした」とクズミン氏。「プロプライエタリ環境にロックインされない。代わりに、コミュニケーション拡張の簡単な方法を記したクックブックが与えられる」と、TCP/IP、Ethernet、Modbus、Profinetなどのプロトコルでコボットと工作機械を接続していると付け加える。
「もう一つの利点は、特別なライセンス契約料を払う必要がない——URコボット購入にすべて含まれる」とクズミン氏。「URウェブサイトで開発者登録し、必要な要素をダウンロードするだけ。」
別の例では、All Axisはコボットを工作機械間で可能な限り速く移動させたいと考えた。課題は、コボットを次の工作機械へ再配向し、穴を開けずに床へ固定するシステムを作ることだった。解決策は、レセプタクルをコンクリートへエポキシ接着し、インデックスピンを取り付けること。
「ロボットを移動やメンテナンスする必要があれば、単にピンをアンロックして引き抜き、必要に応じてロボットを移動できる」とクズミン氏。「再配置してピンをロックすれば、すべてはまだインデックスされている。プレゼンテーショントレイもロボットスタンドに取り付けたので、ロボット軸に対する相対位置が決して変わらない。」
わずか数ヶ月で、クズミン氏とチームはコボット統合(現在7台)に非常に熟練し、自動化メリットに大いに興奮し、All Axis Roboticsという別会社を設立した。クズミン氏によれば、新機械をOEMで約15万ドルかけて自動化するのは比較的容易だが、レガシーマシンの自動化に莫大なポテンシャルを見ており、それが焦点だ。
自動化がAll Axis Machiningの収益にどう貢献したかの一例:通常6ヶ月かかるジョブが、ロボット使用で2.5ヶ月で完了。「現象的だった。ROIは約7〜8ヶ月」とクズミン氏。
おそらく最も印象的なイノベーションでは、All AxisがURロボット、市販の顕微鏡とカメラ、さらに人工知能(AI)とディープラーニングを組み合わせ、部品のバリ、ロールドエッジ、欠品ハードウェアなどあらゆる異常を検出するシステムを構築した。
これは重要だ。クズミン氏が説明するように、多くのバリは拡大鏡下でしか識別できず、人間の目は20〜30分の検査で疲労する。しかし自動化も難しい。
「バリは雪の結晶のよう——二つとして同じものはない」とクズミン氏。「我々のシステム『Aurora』は、AIを使ってバリの見た目を自ら学習する。見るバリが多いほど、検出精度が上がる。システムはバリを特定、分類し、バリによりリジェクトした部品を仕分ける。検査記録とバリ位置も記録するので、オペレーターが効率的に修正し次の工程へ回せる。」
All Axisは2018年にAuroraを発表。クズミン氏によれば、最大の反応は「何年もこういうのを探していた!」だ。次期リリースには、ヘリサート(ヘリコイル)とハードウェアの部品への挿入機能も含まれる予定。
インダストリアルロボットの反撃!
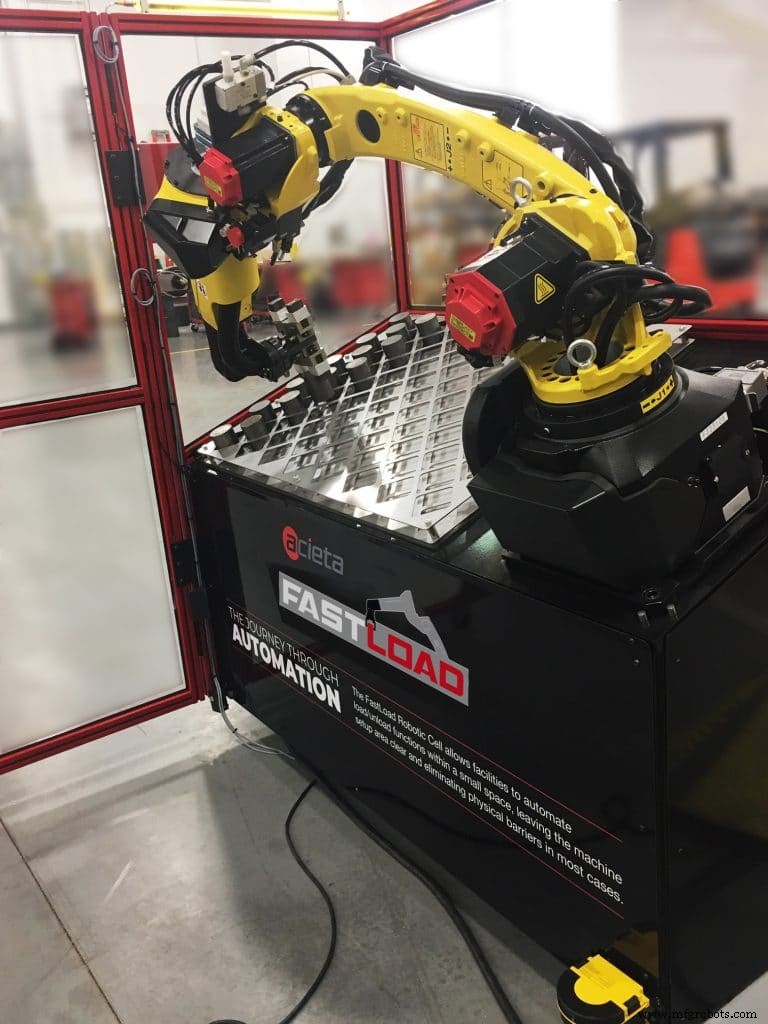
前述の通り、URコボットはセットアップが容易で、多様な工作機械・アクセサリーと統合しやすい。しかしFANUCやKUKA Roboticsのようなインダストリアルロボットプロバイダーは、直感的なハンドヘルドティーチペンダントのような機能に注目し、独自版を導入した。
ルシアー氏は「かつては協働ロボットの方がプログラミングしやすいのは絶対的だった。だがインダストリアルロボットのセットアップは、もはや協働ロボットのセットアップと実質的に変わらない」と認める。甚至「掴んでドラッグ」セットアップ機能も従来型ロボットで利用可能だが、ルシアー氏によればこれは単に部品をテーブルやブロックに置くだけのケースに最適だという。
「CMMへの部品ロードをロボットに教えるには完璧だ。機械は部品が大まかにどこにあるか知っていればエッジを見つけ、測定へ進めるからだ」と氏。「しかしチャックやバイスへロードするなら、プログラミングペンダントで教示する方がより制御できる。」
インダストリアルロボットにも多様なアクセサリーがある。例えばルシアー氏によれば、クイックチェンジとフォースコントロールグリッパーはコボット専用ではない。「Schunkにはサーボモーターを使うフォースセンシンググリッパーラインがあり、切り替えが難しい空圧から脱却している。電気系統なら本格的にダイヤルインできる。」
インダストリアルロボット側にも、工作機械間でロボットを素早く再配置するソリューションがある。FANUCの場合、ロボット上のカメラが「新しい」工作機械上の3つのデカールをスキャンし、自動的に再配向する。
しかし数ヶ月試しても、ルシアー氏らはそんな機能が有用な状況を見つけられない。「ロボットを工作機械間で移動させるには、単にロボットを動かす以上のことが伴う。エンドオブアームツーリング、インフィード、アウトフィード……考えなければならないことがたくさんある。」より良い解決策は、各機械に専用ロボットを持たせるか、1台のロボットが複数機械を担当し、デュアルエンドエフェクターで介入なしに部品タイプを切り替えられる形だ。
インテグレーターのAcietaとMethodsはレガシーマシンへ従来型ロボット追加も可能で、ロボット価格はコボットとほぼ同等だ。現在の提供内容を考慮すると、コボットの最大の利点は、フェンスのスペースとコストなしで人間の近くで機能できる点だ。
デメリットは、従来型インダストリアルロボットより遅く、軽量部品に限定される点。UR最大モデルでも24 lb(10 kg)まで。積み降ろし遅延は長サイクルタイム部品では無視できるが、中〜大量産で短サイクルタイムのジョブでは出力を低下させる。
Axis Machiningのクズミン氏は速度の必要性を感じない。「一貫性と信頼性——特に長サイクルタイム部品では——だけだ。コボットが信頼できる速度で部品をロードし、工作機械稼働中に他部品のバリ取りに使えば良い。速度が不要なら、なぜリスクを冒す?」
ルシアー氏とアレクサンダー氏は、ロボットのすぐ横で作業できるメリットを誇張しないよう警告する。まずルシアー氏が指摘するように、加工エリアからオペレーターを遮蔽する必要はすでにある。アレクサンダー氏は「コボットが鋭利なエッジを持つ部品を扱う場合(機械加工では一般的)、オペレーターがその近くで作業するのは協働的でも安全でもない」と付け加える。
両専門家は、アレクサンダー氏が総括するように「インダストリアルロボットは、大多数のジョブショップと製造アプリケーションでコボットより遥かに適用範囲が広い」と同意する。ただし「協働技術」とインダストリアルロボットを組み合わせれば有用な妥協点になる。「最小限のフェンスでオープンフロアを求めるメーカーには、エリアセーフティスキャナーを用いてインダストリアルロボットをフェンスレス環境で働かせられる」とアレクサンダー氏説明。「オペレーターが第1安全ゾーンに入るとロボット減速。第2安全ゾーンに入ると完全停止。速度を犠牲にせずフェンスレス環境で働ける。」
一方ルシアー氏は、このアプローチの安全ゾーンが3〜4フィートであるため、フォークリフトや他の交通が頻繁に通過すればロボットが頻繁に減速することを指摘。
前述の通り、コボットに最適な領域の一つはCMMテンディングだ。「CMMは本質的に安全だ」とルシアー氏。「可動部周り以外にガードはない。速くない。すぐ横に立てる。一般に部品を治具に入れるわけではない、Vブロックなどに当てるだけかもしれない。そこが協働ロボットが輝く場所だ。」
両専門家は、アレクサンダー氏が総括するように「インダストリアルロボットは、大多数のジョブショップと製造アプリケーションでコボットより遥かに適用範囲が広い」と同意する。
ソフトウェア考慮事項
Shop Floor Automations(カリフォルニア州ラメサ)プレジデント、グレッグ・メルキュリオ氏によれば、「ソフトウェアはジョブショップ自動化において最も不可欠なコンポーネントだ。」DNC(分散数値制御)ソフトウェア(別名「ドリップフィード」ソフトウェア)は「機械通信の合理化、品質/スクラップ管理のためのリビジョン管理、数千プログラムの整理手段を提供する。」
DNCソフトウェアの主機能は、加工プログラムを直接工作機械へ送ることで、比較的低グレードな制御装置でも複雑な曲面を扱えるようにすることだ。
メルキュリオ氏と全専門家がある程度の機械監視は「稼働率と機械能力向上に役立つ」と同意。メルキュリオ氏は生産データ管理ソフトウェアでペーパーレス化可能であり、「工具棚管理も必須だ。これらすべてがCAD/CAM、ERP、MES、CMMS等と統合できるのが最大の利点だ。」
一方で、小規模ショップでは数千ドルのソフトウェア投資前に、シンプルなハードウェア追加で大きなメリットが得られることを指摘。例えば、古い装置にRS232-USBインターフェースを追加すればドリップフィードが容易になる。
「ハードウェアは使いやすく、セットアップ・メンテナンスも容易で、小規模ショップにとって最も時間を取らない自動化オプションだ。古いRS232マシンが、工場出荷時からその機能を持つ新しいCNCマシンのようにUSBドライブを使えるようになる。手頃なメモリアップグレードも可能になる」とメルキュリオ氏付け加える。
ロボットに戻ると、アレクサンダー氏はロボットOEMとサードパーティが提供する多数のソフトウェアパッケージがあり、ロボットが稼働中にPCでオフラインプログラミング可能だと語る。「これらのソフトウェアパッケージで、CADファイルをロードし、スタイラスやマウスでロボットパスを『描画』する自由が得られる。ソフトウェアが描画パスをロボットコードに変換し、直接ロボットへロードできる。」
最後の言葉はジョブショップオーナーのクズミン氏に譲ろう:「生産性を改善したかった。ロボット追加で実現した。成果に大満足だ。やりながら、これを皆に提供すべきだと言った。それが我が国の製造業を遥かに競争力あるものにするからだ。」
自動制御システム
- 保全ジョブプランニングにおける詳細さと効率のバランス
- 小さなNCプログラミングタスクを自動化し、長期的な生産性向上を実現
- グローバルサプライチェーンにおける労働者安全の優先:今、それが重要な理由
- エンドワークタレットで精密シャフト生産のサイクルタイムを短縮
- すべてを測定してロス時間を削減:ウェッジマニュファクチャリングの改善活動
- クレーン修理が今すぐ必要な5つの重要サイン
- クレーン部品の交換時期:メンテナンス&調達のための実践ガイド
- 産業用ブレーキハードウェア交換の判断基準:重要サインと専門家ガイダンス
- カスタムマシニングで精度と利益を両立:オーダーメイド部品がもたらす 4 つのメリット
- クレーン部品交換が必要な5つの重要サイン——ダウンタイムを先回りせよ
- クラウドへの賭けが正解な理由:トレンド、最適戦略、金融セクターの洞察