



米国自動化リーダーが統合課題に直面:工場システム間通信の架け橋
ロボットや他の工場コンポーネント間の通信を橋渡しするプロジェクト
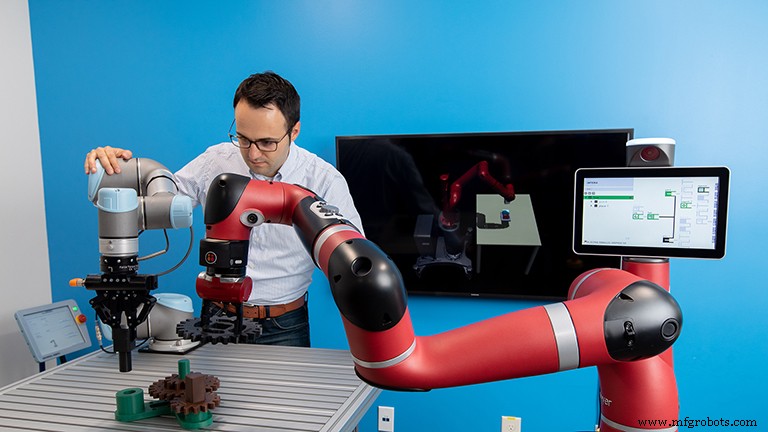
国連の各国代表が通訳を介して互いを理解するように、さまざまなベンダーのロボット、機械、その他産業コンポーネントは異なるコンピュータ言語を話し、互いに通信するために翻訳者を必要としています。
主に経済的理由により、工作機械、ロボット、コンベアなどを製造する企業は、自社の運用と相互通信、センサ、ドライバ、PLCなどのコンポーネントとの通信に独自ソフトウェアを使用しています。機械メーカーは工場購買部門に自社ブランドのトータルソリューションを使い続けてもらい、収益を増やしたいと考えています。
「かつての通説は、『自分の資金を投資してソリューションを提供するなら、自分の売上を守りたい』というものでした」と、ROS-Industrial(ROS-I)コンソーシアムアメリカズのプログラムマネージャー、マシュー・ロビンソン氏(サウスウェスト研究所)。「『工作機械を提供するなら、自社製品すべて…自社ソフトウェア、自社ハードウェア、それらに関連する相互接続技術を使ってほしい』と思うのです。」
プラントオーナーが別ブランドに切り替えると、通信問題が発生し、生産と品質を向上させる統合、シミュレーション、分析が阻害されます。
これまで、工場内のすべての技術間の通信を可能にするタスクは、主にシステムインテグレーターが担ってきました。彼らは、例えば3Dカメラからロボットへ、または異なるベンダー製の2台のロボット間などで、コンピュータコードの翻訳者、つまりブリッジを作成します。これは長時間と多額のコストを要するプロセスで、エンジニアリング接続のコストが機械自体の価格を超えることさえあります。
「エンジニアリングに時間がかかりコストが高すぎるため、多くの企業が自動化の道を選ばない」と、シーメンステクノロジーの先進製造自動化研究グループ責任者、フアン・アパリシオ氏。「彼らにとっては、自動化を正当化できるほどの大きな予算がないので、意味がありません。」
共通標準への動き
このシナリオは大規模な問題を生み出しました:統合に伴う時間とコストが、多くの工場での自動化導入を妨げ、アメリカ産業の進歩を阻害しています。
製造業者と、ロビンソン氏、アパリシオ氏らのような統合問題解決の希望者たちが今経験していることは、別の製造分野で前例があります。
約30年前、半導体業界では、異なるベンダーのウェーハ加工装置(エッチングリソグラフィマシンなど)も互いに通信できませんでした。当時の停滞を防ぐため、半導体メーカーはコンソーシアムを結成し、ベンダーに共通標準の策定を要求しました。それが実現しました。
「問題は、『顧客からの需要が、共通標準の策定を推進するほど強力か?』です」と、レンセラー工科大学の電気・計算機・システム工学部門責任者、ジョン・ウェン氏。「まだわかりませんが、その方向への動きがあるようです。」
ウェン氏も、機械語を翻訳して工場デバイス同士が会話できるよう、共通化とブリッジ作成に取り組む一人です。
彼らの作業は、Manufacturing USAの一部であるAdvanced Robotics for Manufacturing(ARM)研究所によって資金提供されています。ARM研究所資金プロジェクトには、アカデミア由来とディープポケットの起業家スコット・ハッサン氏由来の2つの特定ミドルウェアを、より高い技術成熟度レベルまで開発し、一般産業利用に耐えうるミドルウェアオプションとして、工場を行動可能な通信で活気づけることが含まれます。
プラグアンドプレイソリューションの一つ
ウェン氏は「Robot Raconteur(RR):ロボティクスのための相互運用可能ミドルウェア」と題するプロジェクトを主導しています。RRはデータ収集と関数呼び出し(カメラ操作など)を行います。
「Robot Raconteurは…自動化/ロボティクスシステムに真のプラグアンドプレイ相互運用性を提供するために特別に設計された、高度で拡張されたオブジェクト指向ミドルウェア技術です」とウェン氏の研究提案書にあります。
RRはすでに多用途です:Linux、Windows、OSX、iOS、Android、OpenBSD、QNX、Arduino、xPC TargetなどのOSと互換性があり、C++、Python、C#、Java、MATLAB、LabView、ブラウザJavaScript、xPC Target向けライブラリを備えています。
Raconteurミドルウェアは、ウェン氏のレンセラー研究室でジョン・ウェイソン氏によって開発されました。博士号取得後、ウェイソン氏は自身の会社Wason Technologyを立ち上げ、ミドルウェアに注力。ウェイソン氏はレンセラー、サウスウェスト研究所、ユナイテッドテクノロジーズ社とともにARM研究所資金研究に参加しています。
一方、産業用ロボットユーザーは依然としてティーチアンドリピートプロセスでロボットを稼働させています。
ティーチアンドリピートパラダイムから脱却する鍵は、ビジョン、3D、レーザースキャン、近接、触覚、力などのセンサを使用することだとウェン氏。
しかし、センサをロボットに統合・プログラミングすると複雑さが増します:追加コストが発生し、センサは故障する可能性があります。壊れるものが多いほど、ライン停止の確率が高まり、工場に損失を与えます。
ウェン氏の解決策は、RRをオープンソースのプラグアンドプレイシステムに発展させ、ロボット、センサ、周辺機器、シミュレーションソフトウェアのプログラミングと統合を、複数のベンダーとプラットフォームで容易、迅速、安全にすることです。
これにより、Azure KinectやIntel RealSense 3Dカメラなど、より安価なコンシューマーグレード製品を含む幅広いセンサの活用も可能になるとウェン氏。
「好きな言語でプログラミング」
サウスウェスト研究所でのロビンソン氏の仕事には、ROS-Iとの協働と推進が含まれます。これはRRと同様に多様なデバイスセットを接続できるオープンソースミドルウェアですが、可視化とシミュレーションも促進します。
ベンダーが自社ソリューションのみを推進するサイロ化パラダイムが、製造業を接続性の面で最初にトラブルに陥れたことをロビンソン氏は知っています。
そのためロビンソン氏は長所短所を天秤にかけ、IoTの特定領域におけるその基盤ROS(Robot Operating System)のネガティブな側面について率直に語ります。
「ROSの大きな欠点の一つは、大量のC++を使用していることです。これは急速に進化・更新されるコンピュータ言語です」と同氏。「初心者にとっては威圧的で、あらゆる問題をはらんでいます。業界の人々がシステムを動かすだけで、ディープなハードコアなC++コンピュータサイエンスソフトウェア開発をしなくて済むよう、多くのエンティティとツールで断熱しています。」
「RRはその参入障壁を下げようとしています。」
アパリシオ氏もコンピュータ言語の多様性を支持します。
「製造業で単一言語のみになるのは非現実的ですが、いくつかの言語(それぞれ長所短所あり)があるなら、ソフトウェアとしての通訳、つまりゲートウェイが必要です」と同氏。
アパリシオ氏は、自動化システム、シミュレーター、クラウドプラットフォーム、ロボット(ROS-Iで制御)間の相互運用性と通信のためのプラグアンドプレイ・オープンソースソフトウェアを作成するARM研究所資金プロジェクトの主任研究者です。
このゲートウェイは、製造業で広く使われる3つの標準とプロトコル(OPC-UA、MTConnect、DDS)で動作します。
プロジェクトにはシーメンスとサウスウェスト研究所に加え、ソフトウェア企業Real Time Innovations、ロボットベンダーのKebaと安川電機が参加しています。
「最終的に秘訣となるのは、これらすべての機械がいかに容易に互いに会話し…相互運用し…これらすべてのローレベル通信を抽象化し、あなたが好きな言語でプログラミングできるかです」とアパリシオ氏。
レガシーマシンも話せるか?
新しい工作機械と工場デバイスは、最初から接続性と相互運用性を備えており、そのオーナーはアパリシオ氏、ウェン氏、ロビンソン氏の成果を強力に活用できるはずです。
しかしレガシーマシンはどうでしょう?
「一般的に、ネットワークカードがあり、従来のインターネット上で情報を移動できるなら、問題ありません」とロビンソン氏。
10年ほど前のレガシーロボットでさえ、工場の倉庫で埃をかぶる代わりに活用できる可能性があります。
「10年物のロボットなら、実質的にフリーの資産です。センサを追加し、ソフトウェアのいくつかを活用するだけです」とロビンソン氏。「優秀な社内チームがない限り契約パートナーとの協働が必要ですが、ゼロから全く新しいシステムを買うよりはるかに低コストで稼働できます。」
「そのROIは非常に魅力的になります。」
コーダーの仕事に終わりなし
ARM研究所資金プロジェクトに注ぎ込まれたすべての専門知識と努力、そして成功した成果があっても、米国製造業が完全な相互運用性と接続性のポテンシャルに到達するには、まだやるべきことがたくさんあります。
さらなる参加者の余地もあります。
「この種のプロジェクトは、知る人が多いほど良い。もっと多くの企業を巻き込みたい」とアパリシオ氏。「問題を完全に解決しているわけではありません。小さな障壁を解決しているに過ぎません。より大きな問題を解決するには『さらなるプロジェクト』が必要です。」
ウェン氏がプロジェクトの成果について語ったように:「みんなこれが欲しいのです。」
ROSとは何か?
Advanced Robotics for Manufacturing(ARM)研究所が資金提供する技術開発プロジェクトのいくつかは、ROS-Industrialソフトウェア内の多くのコンテンツを活用し、その能力をさらに高め、一般産業利用向けに開発されたモジュールを理想的に強化しています。
ROS-Industrialの基盤ソフトウェアコードであるROSの歴史はシリコンバレーに根ざしています。
ROSコードは、Willow Garageで働いていたチームによって、創業者スコット・ハッサン氏の指導の下で開発されました。ハッサン氏はGoogleのキーとなるソフトウェアアーキテクトだったと、その後の会社Suitable Technologiesのウェブサイトに掲載された経歴にあります。ROS、そして現在のROS2は、非営利団体Open Roboticsによって開発・保守されています。
一般的に使われる名前ROSは「Robot Operating System」の頭字語ですが、その能力を過小評価しています。
「ROSは、プロセス管理とスケジューリングという伝統的な意味でのオペレーティングシステムではなく、ホストオペレーティングシステムの上に構造化された通信層を提供します…」と、Willow GarageウェブサイトのROS概要にあります。
自動制御システム
- 自動化強化が射出成形ロボティクスをより高度に:NPE2018のトレンド
- ABB、コンパクト軽量IR 14050コボットを発表:柔軟・安全・精密駆動
- Bilsing Automation North America、10,400平方フィートRoseville施設へ拡張移転
- Universal Robots、IMMI発表-コボットと射出成形機のシームレスインターフェース
- 日立、JR Automation買収を完了しロボットソリューションを強化
- 先進溶接自動化装置:効率と品質を向上
- Rockwell AutomationとComauが提携、ロボット統合を簡素化し製造効率を向上
- UI から AI へ:自動化ランドスケープをナビゲートする
- 産業オートメーションを形作る新たなトレンド:2024年展望
- オフィスに最適な会議通話ソリューションの選び方
- 統合制御システム:オートメーションの安全性と効率を向上