



Raspberry Piロボット自作入門:初心者向けステップバイステップガイド
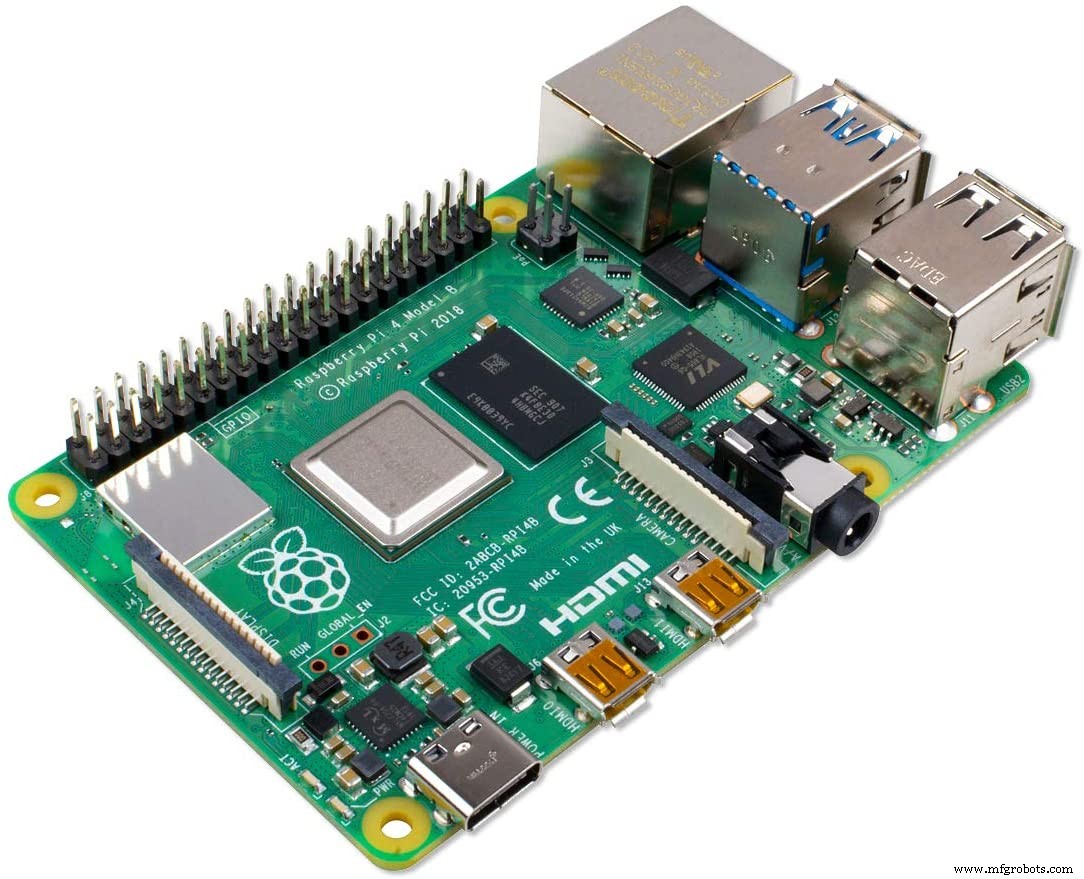
Raspberry Piロボットの製作が難しく感じていませんか? ここが正解です。Piボードをロボットに使えば、手頃な価格で完全なコンピュータが手に入ります。小型フォームファクタと充実したコミュニティサポートのおかげで、初心者でも扱いやすいボードです。
ロボット工学の世界はより高度な回路設計を要求しますが、心配無用。できるだけわかりやすく解説します。この記事では、Raspberry Piロボットの作り方と、発展的なPiロボットプロジェクトのアイデアを紹介します。
Raspberry Piロボットの作り方(初心者向け:障害物回避ロボット)
障害物を避けて自律走行する初心者向けPiロボットを作ります。
必要なパーツ
- Raspberry Pi(Model B、B+、またはPi 2)
- ギアードDCモーター ×2
- キャスターホイール ×1
- SDカード ×1
- マウス ×1(初期設定用)
- プッシュボタン ×1
- 200Ω 抵抗 ×1
- ブレッドボード ×1
- 両面テープ ×1
- キーボード ×1(初期設定用)
- L293D モータードライバー ×1
- ジャンパー線(オス-オス/メス-メス)
- ロボットシャーシとホイール ×1セット
- IRセンサーモジュール ×2(左右用)
製作手順
1. IRセンサーをRaspberry Piに接続
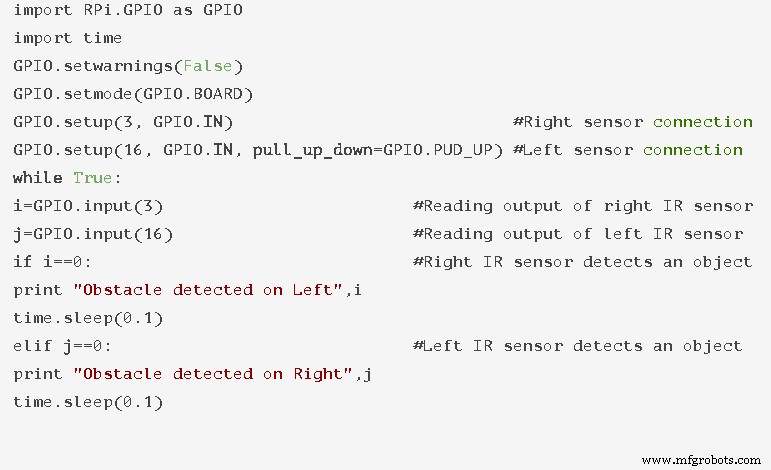
キーボード、マウス、モニターを接続してPiを起動。センサー動作確認後、Piの5VピンとGNDピンをセンサー電源に接続。センサーの出力ピンをGPIO 16とGPIO 3に接続。GPIO.BOARDのピン配置を確認。
以下のPythonコードを irtest.py として保存・実行:
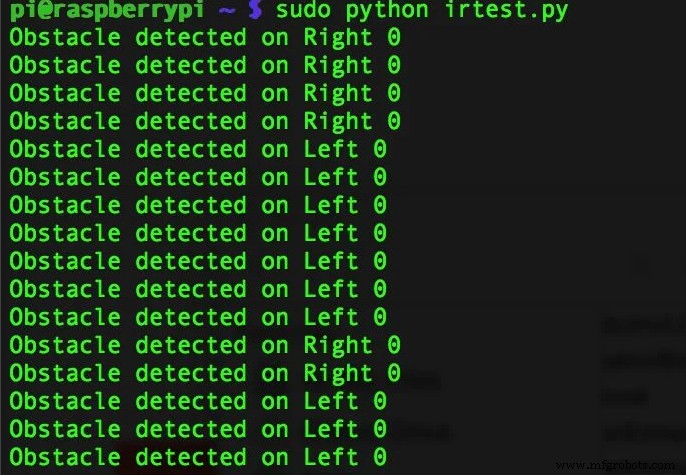
センサーを遮ると以下の出力が表示されれば成功:
動作しない場合は配線確認または部品交換を。
2. L293Dでモーターを駆動
L293Dモジュールの+ と - ピンに電源供給(9V電池等)。L293Dの - ピンをPiのGNDに接続。詳細な配線は下図参照。
フル回路接続図
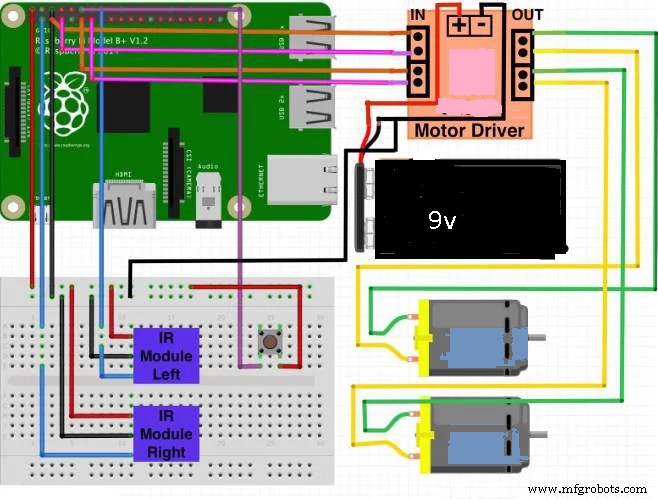
- GPIO出力ピン4本をL293Dの入力ピンに接続し、2つのモーターの正転/逆転を制御
- モーター端子2本ずつをL293Dの出力端子4本に接続
- 最後にプッシュボタンを接続し、ロボットの起動/停止スイッチとする
3. 組み立てとテスト
モーターにホイールを取り付け、シャーシに配線を固定。両面テープでしっかり固定して脱落防止。
モーターテスト用コード(moto.py として保存、sudo python moto.py で実行):
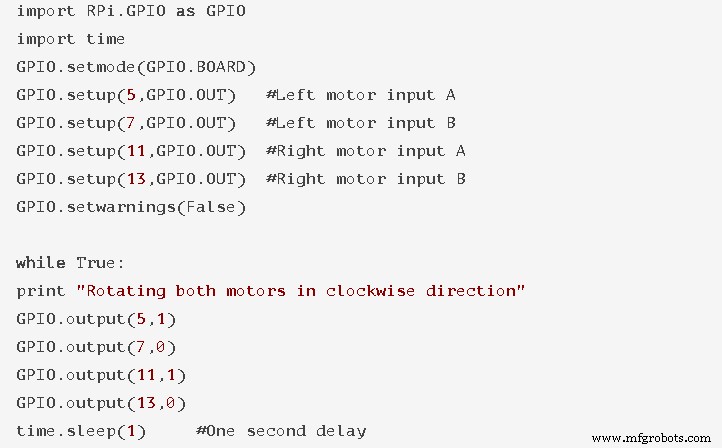
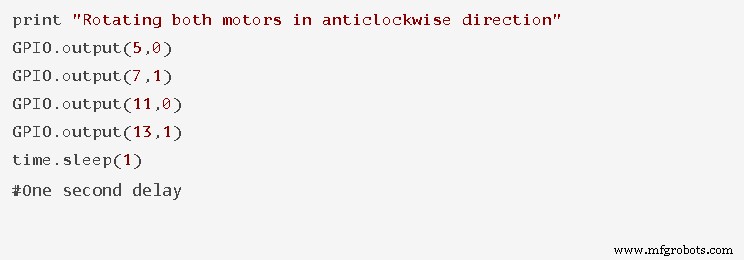
正常ならモーターが回転開始。
動作原理
プッシュボタンを押すとロボットが起動し前進。IRセンサーで前方の障害物を検知。障害物検知時、Piがモーターを制御して回避動作。再度ボタンを押すと停止。
発展的なRaspberry Piロボットプロジェクト8選
基本ロボットが完成したら、次のチャレンジへ:
1. CHOP 四足歩行ロボット
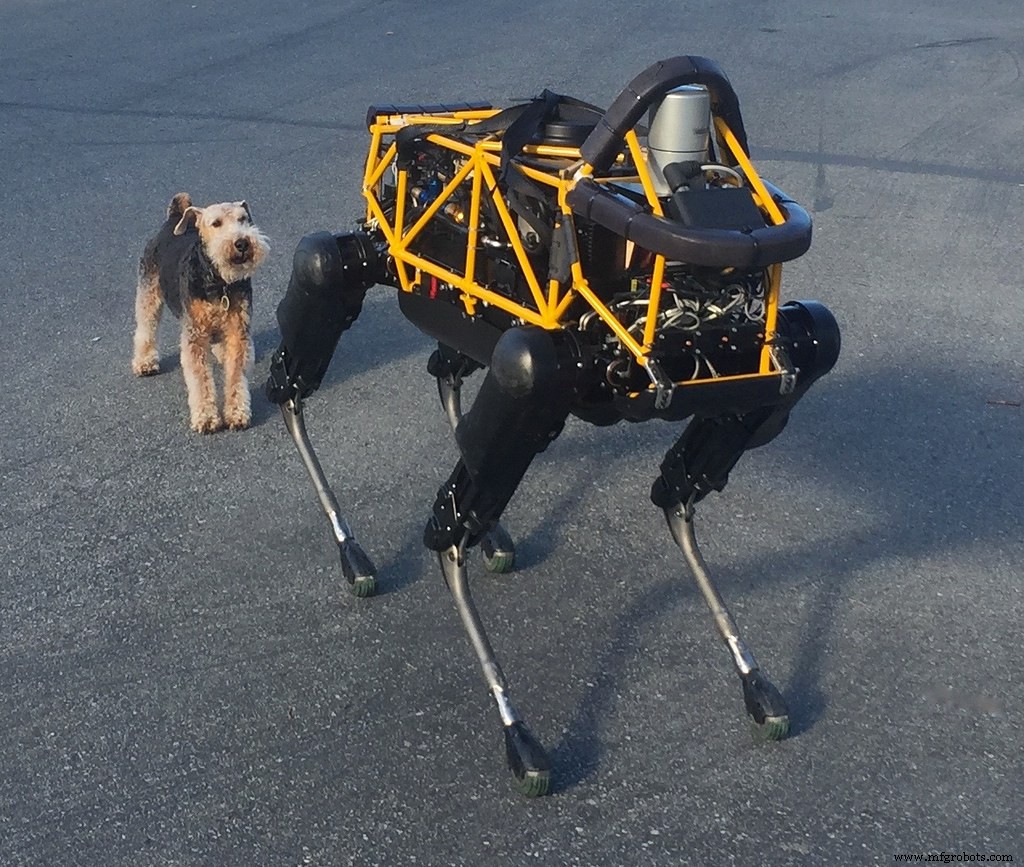
Boston Dynamics「Spot」類似のDIYプロジェクト。オープンソースで、3Dプリントパーツ等でカスタマイズ可能。主要コンポーネント:Raspberry Pi 4B + Arduino Mega。Arduinoがセンサーデータ処理とサーボ制御、Piがデータ収集とPythonスクリプトで動作制御。逆運動学モデルでサーボ制御、Bluetoothコントローラーで操作。
2. 卓球ロボット
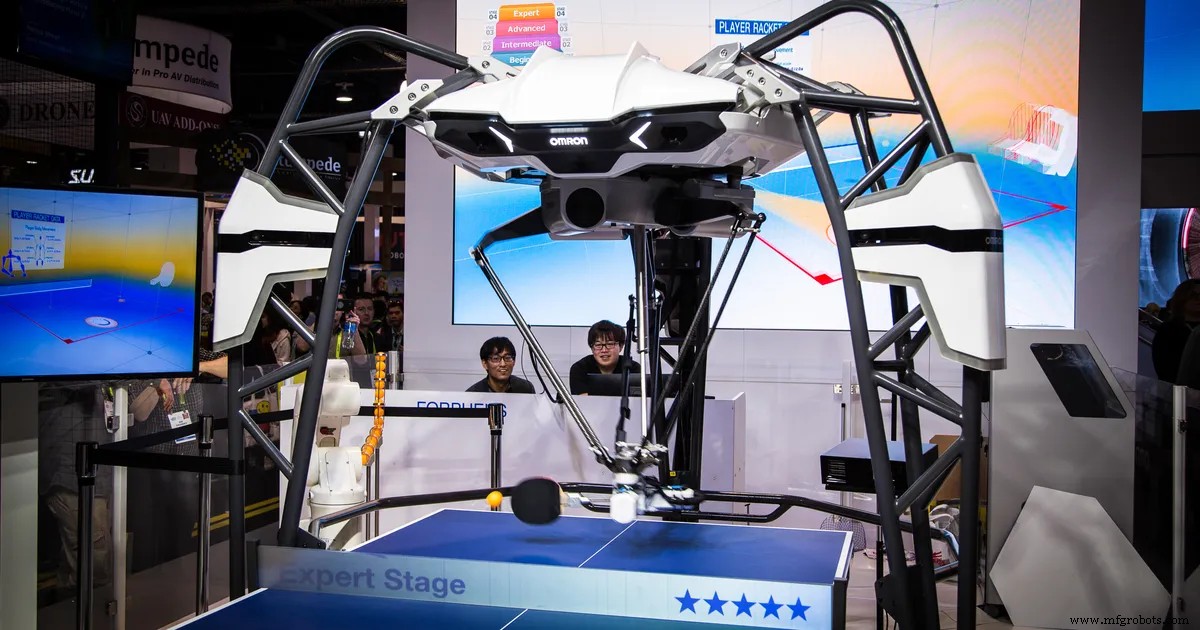
人間と卓球対戦可能(初心者〜上級者レベル)。市販品は約20万円だが、手持ちパーツ+3Dプリント/レーザーカットで自作可能。Wi-Fi接続で完全操作。
3. Raspberry Pi ヒューマノイドロボット
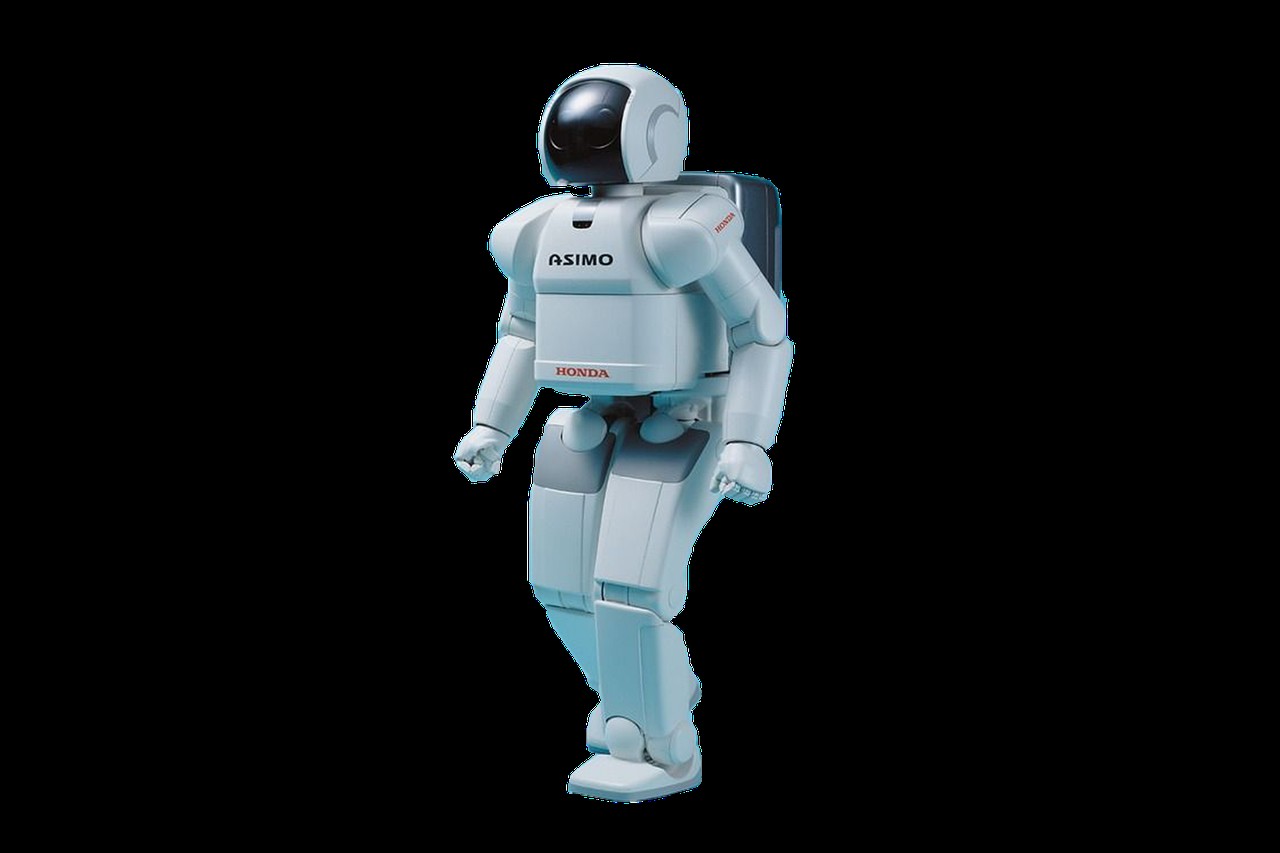
障害物回避、超音波距離測定、ワイヤレス制御等の機能を実装可能。必要パーツ:Robotics Bioloidキット、ジャイロスコープ、距離センサー。小型Raspberry Pi Zero + 単セル2500mAhバッテリー推奨。センサーデータ読み取り用にADCチップ必要。
4. Pi Roomba(自作ルンバ)
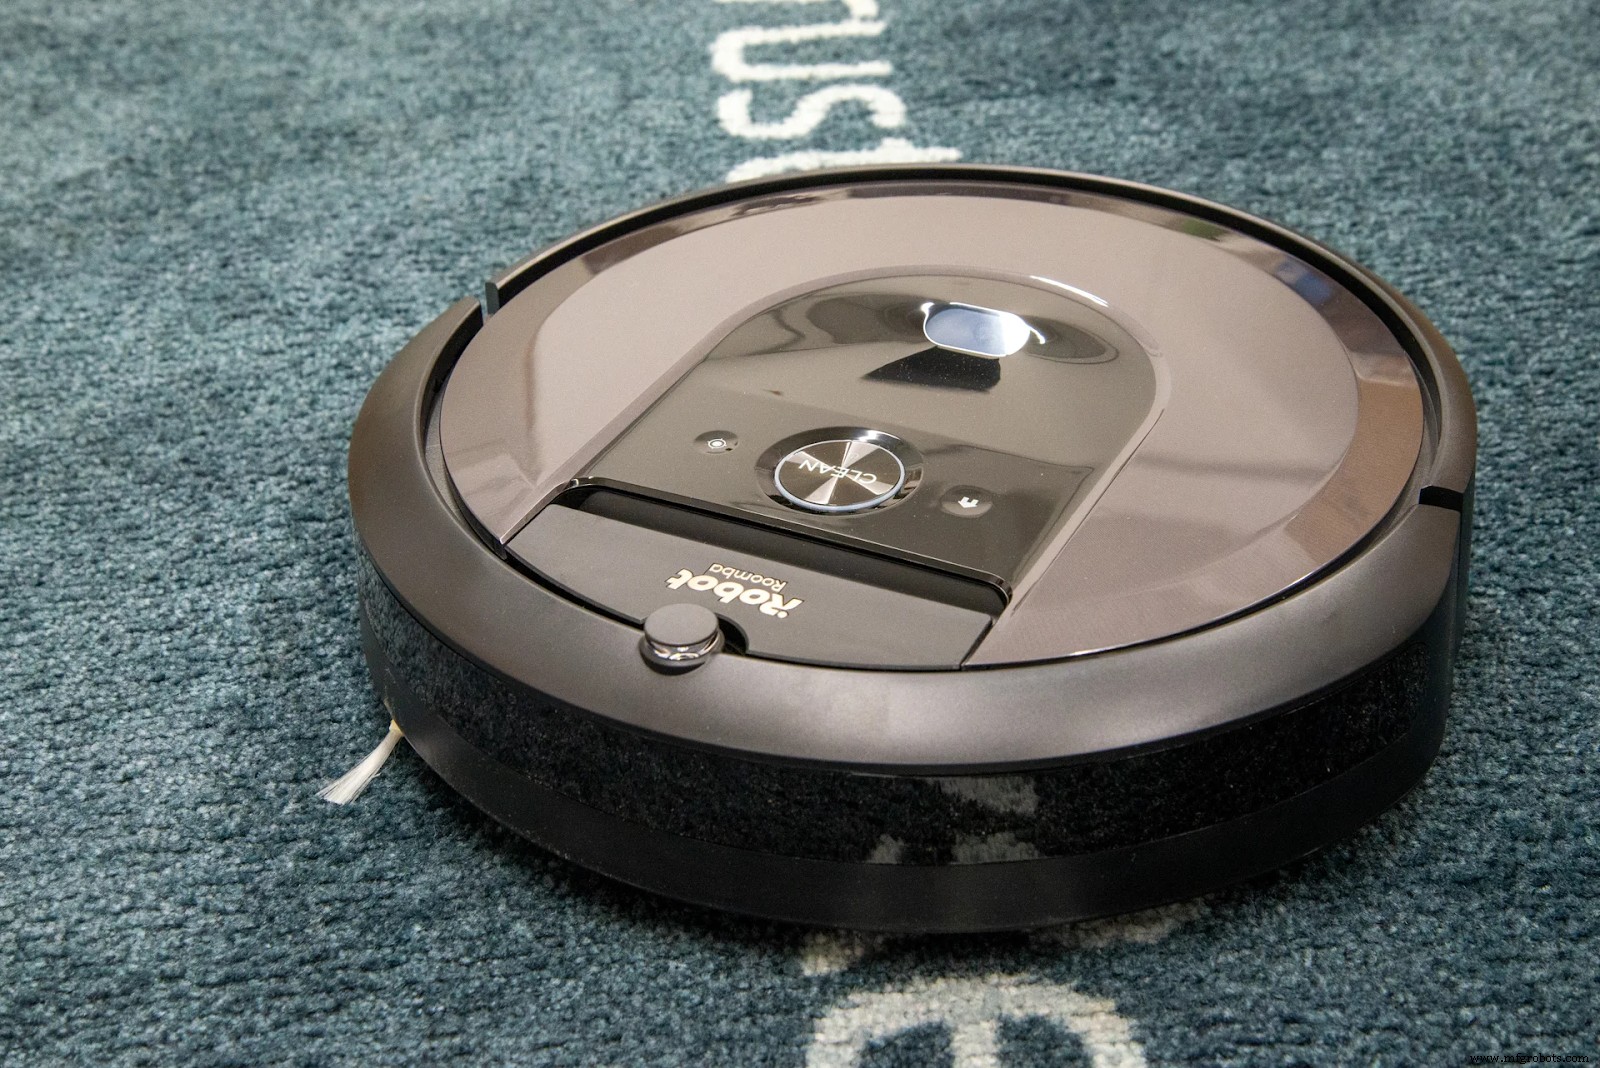
ロボティクス経験者ならご存知のロボット掃除機「Roomba」。Raspberry Piでより賢い動きを実現。Roomba 530シリアルインターフェースでPiと接続。JavaScriptパッケージでコーディング、RxTXで通信。ジョイスティック操作、出力レベル設定可能。
5. バターロボット
高画質ビデオ録画/ストリーミング、音声録音/出力が可能。Raspberry Piカメラモジュール + USBデバイスのみで実現。構成:Pi Zero W、カメラモジュール、DCモーター、USBオーディオボード、L9110モータードライバー、LED、バッテリーパック、9gサーボ、スライドスイッチ、スピーカー。Blynkアプリでビデオストリーミング操作。
6. Petoi ロボット猫(Nybble)
オープンソース機械猫プロジェクト「Nybble」で愛らしいロボット猫を製作。3Dプリント代わりにレーザーカット木製パーツ使用可能。構成:Raspberry Pi 3B+、Nybbleキット、SparkFun Arduino Pro Mini。Arduino互換マイコンで動作制御、筋肉メモリ機能で動きを記憶。PiでNybbleコード調整・簡易コマンド送信。
7. Spot Micro
人気の四足ロボット「Spot」の小型版。トレッド歩容・ウォーク歩容、3軸「角度コマンド制御モード」対応。Raspberry Pi 3B + Ubuntuで稼働、C++とPythonフレームワーク使用。必要パーツ:Pi 3B、15×2 LCD、PCA9685サーボボード、4000mAhバッテリー、5Vレギュレータ、3Dプリントパーツ、LiDAR(室内マッピング用、任意)。
8. ミニチュア格闘ロボット
Bluetoothコントローラー入力をGPIO経由でモーターコマンドに変換。RC送信機不要でシンプルなGPIO構成。L298Nボード(移動用)、Tarot TL300G ESC(ブラシレスモーター回転用)、500mAhバッテリー、3Dプリントシャーシで完成。
9. Raspberry Pi Devastatorロボット(戦車型)
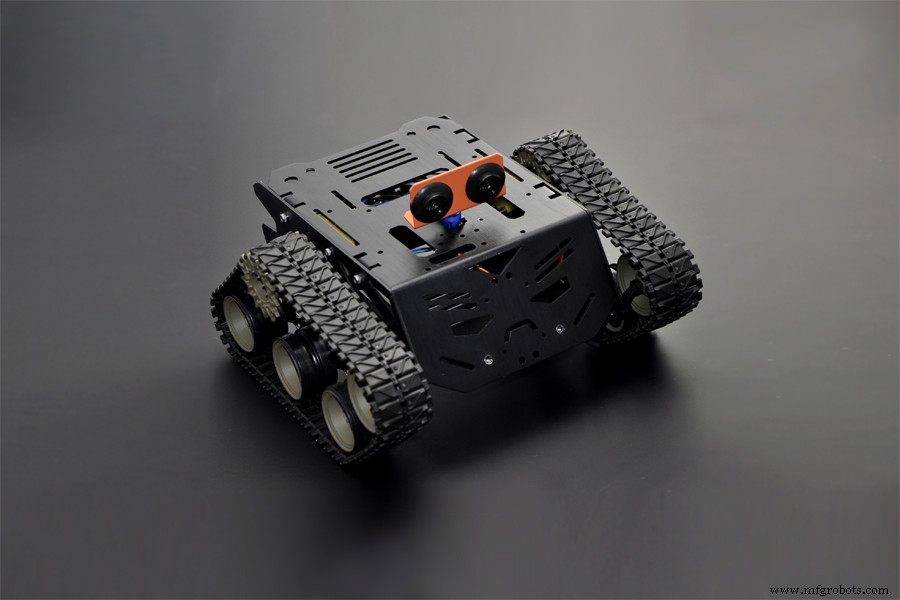
Raspberry Pi Zero Wでロボット戦車を自作。3Dプリントカスタムブラケット、Pythonコード、モーターコントローラー回路、カメラ搭載可能。または「Devastator Tankモバイルプラットフォーム」キットで全パーツ揃う。
まとめ
Raspberry Piは多用途に使える汎用ミニコンピュータ。本記事で紹介したロボットプロジェクトの多くは、初心者向けPythonのみで実装可能です。
全パーツが揃わない場合はロボットキット購入も一案。完成済みパーツでプロジェクトを始められます。ただし、基本〜中級レベルのスキルセットは必要です。
ご質問はお気軽にどうぞ。喜んでお手伝いします。
産業技術
- 堅牢な電気メンテナンスプログラムの構築:実践ガイド
- Raspberry Pi と Arduino を連携させてロボットを自作:ステップバイステップガイド
- Bridge Shield でスマートロボットを構築:Raspberry Pi と Arduino の統合
- DIY Wall-E 風 Raspberry Pi CD ボックスロボット
- Pythonで作るWi-Fi制御Raspberry Piロボット - ステップバイステップガイド
- サウロン製作記:Arduino Mega 2560 製セミヒューマノイドロボット完全ガイド
- 自律型数独解決ロボット - Raspberry PiとAIでパズルを自動解答
- 信頼性の高いカレントミラー回路の構築:ステップバイステップガイド
- 3Dプリンターが金属パーツを製造する仕組み:粉末から精密部品へ
- 信頼性の高い電気メンテナンスプログラム設計で安全性と生産性を向上
- ステークホルダー中心のIoTプロダクトロードマップ作成ガイド