



CNC機械のプログラマブル軸と位置決め座標系:デカルト座標をマスターする
学習目標
このユニットを修了すると、以下のことができるようになります:
- デカルト座標系を理解する
- 平面上のデカルト座標を理解する
- 三次元空間のデカルト座標を理解する
- 4つの象限を理解する
- 極座標と直交座標の違いを説明できる
- CNC加工機のプログラマブル軸を識別できる
デカルト座標系
デカルト座標を用いると、平面上または三次元空間内の点の位置を指定できます。点のデカルト座標(直交座標)は、2次元では数の組(x, y)、3次元では数の組み合わせ(x, y, z)で、座標軸からの符号付き距離を表します。まず、方向(軸)と基準位置(原点)を定義する座標系を理解する必要があります。座標系は直交座標系または極座標系のいずれかです。
直線上の点が実数直線と1対1対応できるように、平面上の点も2本の座標線を用いて実数の組と1対1対応させられます。これを行うには、原点で交わる2本の垂直な座標線を構築します。便宜上、x軸とy軸に等間隔の目盛りを原点から両方向(左・右、上・下)に割り振ます。一方の数直線を垂直にし、正の方向を上向き、負の方向を下向きにします。もう一方を水平にし、正の方向を右向き、負の方向を左向きにします。これら2本の数直線を座標軸と呼び、水平線をx軸、垂直線をy軸と呼び、これらが合わさってデカルト座標系(直交座標系)を形成します。座標軸の交点をOで表し、座標系の原点とします。図1参照。
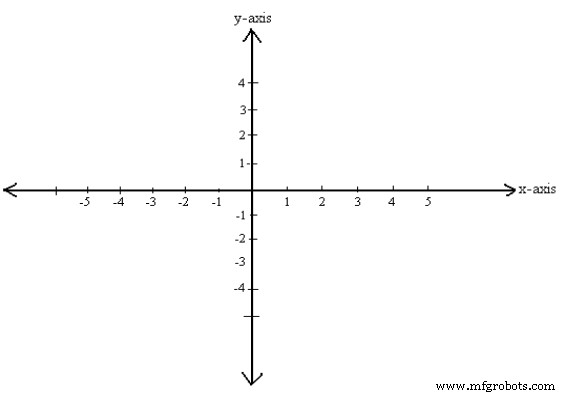
図1
要するに、2本の実数直線を組み合わせたもので、1本は左右、もう1本は上下方向です。水平線をx軸、垂直線をy軸と呼びます。
原点
点(0,0)には特別な名前「原点」が付けられ、しばしば文字「O」で表されます。
実数直線
このシステムの基礎は、等間隔に目盛られた実数直線です。軸には(X, Y, Z)のラベルが付けられます。直線上の1点を原点として指定します。片側の数を正、もう片側を負とします。図2参照。
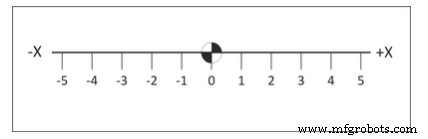
図2. X軸数直線
平面上のデカルト座標
直交座標系が導入された平面を座標平面またはx-y平面と呼びます。座標平面上の点と実数の組の1対1対応を確立する方法を示します。
点Aが座標平面上にあるとき、Aを通ってx軸に垂直な線とy軸に垂直な線を引きます。前者がx軸と座標xの点で交わり、後者がy軸と座標yの点で交わるとき、組(x, y)を点Aに対応させます(図2参照)。数xをAのx座標(横座標/アブシサ)、数yをy座標(縦座標/オーディネート)と呼び、Aを座標(x, y)を持つ点といい、A(x, y)で表します。点(0,0)を「原点」と呼び、文字「O」で表すこともあります。
アブシサ(横座標)とオーディネート(縦座標)
「アブシサ」と「オーディネート」……これらは単にxとyの値です:
- アブシサ:座標組の水平(x)値。点がどれだけ横にあるか。
- オーディネート:座標組の垂直(y)値。点がどれだけ上下にあるか。
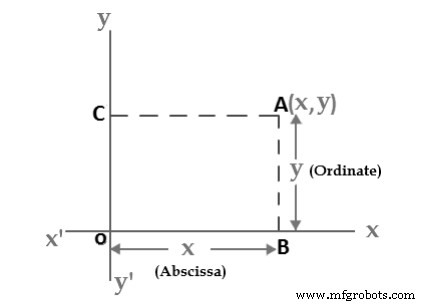
図3
XとYの負の値
実数直線と同様、負の値を持てます。
負:ゼロから逆方向へ進む。図4参照。
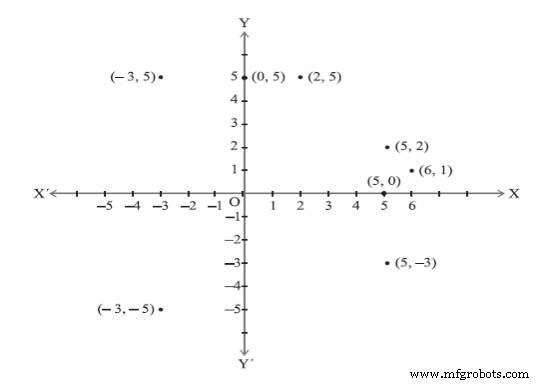
図4
したがって負の数の場合:
- xは左へ
- yは下へ
例:(-3, 5) は、x軸で左へ3、y軸で上へ5(第II象限:x負、y正)
(-3, -5) は、x軸で左へ3、y軸で下へ5(第III象限:x負、y負)
デカルト座標を使って、グラフ上に「どれだけ横に、どれだけ上に」で点をプロットします。図5参照。点(12, 5)はx軸方向12単位、y軸方向5単位上。
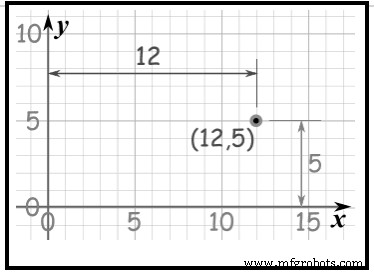
図5
X軸とY軸
水平線をx軸、垂直線をy軸と呼び、両線は原点(0,0)を通る。

グラフ上に合わせると……図6参照
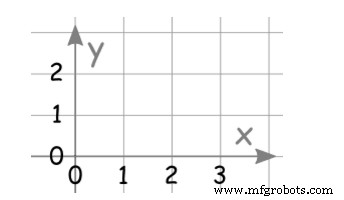
図6
要するに、2本の実数直線の組み合わせです。
軸:距離を測る基準線。
例:
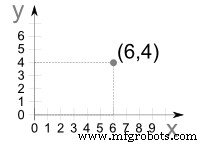
点(6,4)は、x方向に6単位進み、y方向に4単位上へ進み、「点を打つ」。
どちらがどちらの軸か覚えるコツ:
座標は常に決まった順序で書きます:
- 水平距離(x)を先に、
- 垂直距離(y)を後ろに。
順序対:数値をカンマで区切り、全体を括弧で囲む。例:(7, 4)
例:(7, 4) は x軸方向7単位右、y軸方向4単位上を意味する。
三次元空間のデカルト座標
三次元空間(xyz空間)では、xy平面に直角に向き、xy平面の原点を通るz軸を加えます。座標は、原点から東西(x軸)、南北(y軸)、上下(z軸)の変位で決まります。デカルト座標系は、互いに直交する3つの座標軸(x軸、y軸、z軸)に基づきます(図6参照)。3軸の交点を原点と呼びます。部屋の隅で壁と床が交わる点を原点とイメージできます。左の壁と床の交線がx軸、右の壁と床の交線がy軸、2つの壁の交線がz軸です。部屋の中から見える部分が各軸の正の部分。部屋の外側に延びる部分が負の部分です。
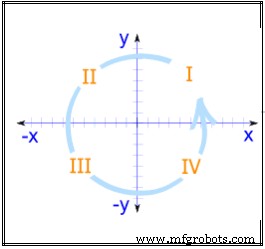
図7. 3Dデカルト座標系
三次元デカルト座標軸。3軸の表現。正のx、y、z軸はx, y, zとラベルされた側。原点は全軸の交点。原点の反対側(ラベルなし側)が各軸の負の部分。
三次元運動を扱う際、適切な座標系を設定するのが第一歩。最も直截的なのはデカルト系です。デカルト座標系は、互いに直交する3軸(X, Y, Z軸)で構成されます。慣例により、右手の人差し指、中指、親指を互いに直交するように配置したとき、人差し指→X軸、中指→Y軸、親指→Z軸の方向に合わせられる向きを右手系と呼びます。図7参照。3座標軸の交点を座標系の原点と呼びます。
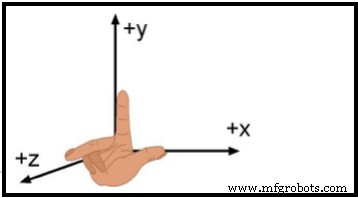
図8. 右手系デカルト座標系
三次元空間における点のデカルト座標は、3つの数の組(x, y, z)です。3つの数(座標)は、それぞれ原点からx、y、z軸方向への符号付き距離を指定します。原点と与えられた点を対向する角とし、座標軸に平行な辺を持つ箱を想像すると視覚化できます。
これで三次元空間内の点を定義できます。原点から三次元で点を定義できます。点のデカルト座標(x, y, z)は、それぞれ原点からx、y、z軸方向への符号付き距離を指定します。Z軸座標は座標位置定義時の第3要素になります。
上記の部屋の隅のアナロジーで、あなたの頭頂点の座標を求めてみます。あなたの身長がz軸方向5メートル、原点からx軸方向に2メートル歩き、左に向きを変えてy軸方向に平行に4メートル部屋に入ったとします。あなたの頭頂点のデカルト座標は(2, 4, 5)になります。
例えば、表記(2, 4, 5)はX2, Y4, Z5の値に対応します。図8参照。
3次元
デカルト座標は3次元での点の位置特定に使用できます。例:
図9. 点(2, 4, 5)の三次元デカルト座標表示
象限
座標軸は平面を4つの部分に分け、これらを象限と呼びます(図9参照)。象限は右上から反時計回りにI, II, III, IVと番号付けされ、軸の符号は図示の通りです。
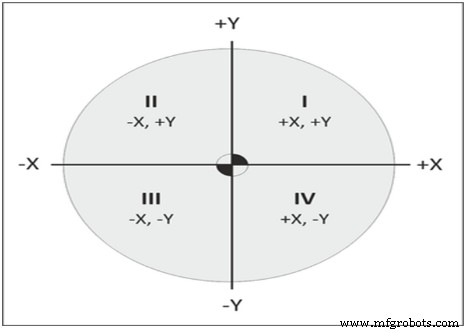
図10
4つの象限
負の値を含めると、x軸とy軸で空間が4つに分かれます:
第I象限、第II象限、第III象限、第IV象限(反時計回りに番号付け)
- 第I象限:x正、y正
- 第II象限:x負、y正
- 第III象限:x負、y負
- 第IV象限:x正、y負
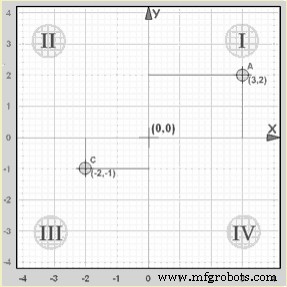
| 象限 | X(水平) | Y(垂直) | 例 |
|---|---|---|---|
| I | 正 | 正 | (3, 2) |
| II | 負 | 正 | (-5, 2) |
| III | 負 | 負 | (-2, -1) |
| IV | 正 | 負 | (2, -5) |
例:点A(3, 2)はx軸方向3単位、y軸方向2単位上。xもyも正なので第I象限。
例:点C(-2, -1)はx軸負方向2単位、y軸負方向1単位。xもyも負なので第III象限。
次元:1、2、3、そしてそれ以上……
- 実数直線のみの場合:左右のみ → 位置特定に1つの数で十分
- デカルト座標(2次元)の場合:左右、上下 → 位置特定に2つの数が必要
- 3次元の場合:左右、上下、前後(奥行き)
単元テスト
- CNCとは何か。
- デカルト座標系を説明せよ。
- 原点とは何か。
- 水平線は何と呼ばれるか。
- 垂直線は何と呼ばれるか。
- 実数直線を説明せよ。
- アブシサとオーディネートを説明せよ。
- 三次元デカルト座標系の3軸の表現を説明せよ。
- 座標軸が平面を4分割する部分を何と呼ぶか。
- 第IV象限でのX軸とY軸の符号は何か。
産業技術