



高度なメカトロニクス卒研:3Dモデリング連携リアルアームモーションインターフェース
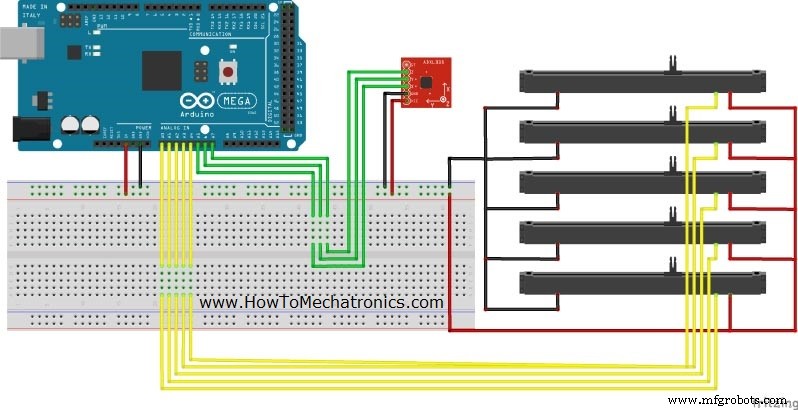
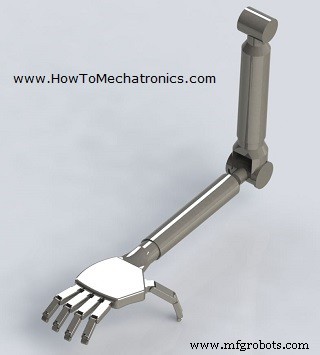
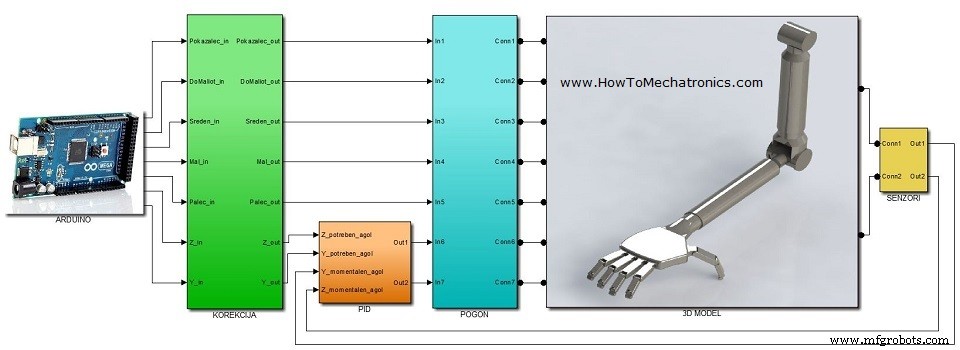
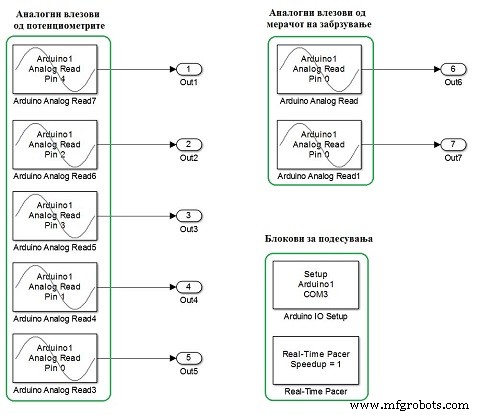
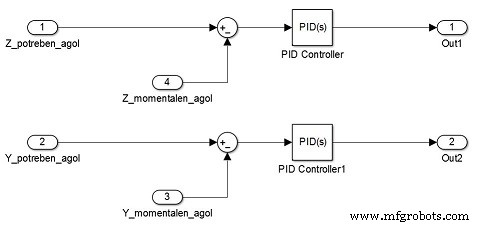
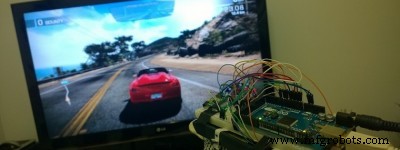
これは、スコピエの機械工学部での私のメカトロニクス卒業研究です。目的は、実際の腕の動きと3Dコンピュータモデルの相互作用を可能にするデバイスを開発することでした。機械、電気、コンピュータ工学の3分野を1つのデバイスに統合しました: 次の動画でプロジェクトのプレゼンテーションを見ることができます。内容は以下の通りです: 加速度センサーは腕の向きを追跡するために使用します。腕が動くと、加速度センサーのX、Y、Z軸の値が変化し、Arduinoボードのアナログ入力で読み取られます。これらに基づいて3Dモデルも動きます。 ポテンショメーターは指の位置を追跡するために使用します。各ポテンショメーターにバネ(ペンのバネ)を取り付けました。バネがポテンショメーターのスライダーを特定の位置に保持し、指が動くとスライダーが引っ張られて抵抗値が変化します。これらの値がArduinoボードのアナログ入力で読み取られ、それに基づいて3Dモデルの指も動きます。 電卓のプラスチックカバーをベースとして5つのポテンショメーターを取り付けました。その上にブレッドボードを置き、Arduinoボードと加速度センサーをテープで固定しました。下の画像でデバイスの最終的な外観を確認できます。 3Dモデルは人間の腕を表現しています。まずSolidworksでモデリングし、その後MathWorksのSimMechanicsLinkを使ってMatlab/Simulinkに転送しました。 Simulinkモデルを構築する前に、まずArduino IOパッケージをインストールする必要があります。これにはArduinoボードとの通信用Simulinkライブラリが含まれています。また、Arduino IDEを使ってパッケージに付属のコードをArduinoボードにアップロードし、Simulinkライブラリを有効化する必要があります。MatlabとArduino IOパッケージのチュートリアルを強くお勧めします。仕組みとコードが理解できます。 Simulinkモデルを6つのサブシステムに整理しました: Simulinkモデルはこちらからダウンロードできます: このプロジェクトの拡張版をチェックしてください。 Arduinoグローブをゲームコントローラーとして動作するよう再プログラミングしました。
デバイスの製作
このプロジェクトで使用したパーツ
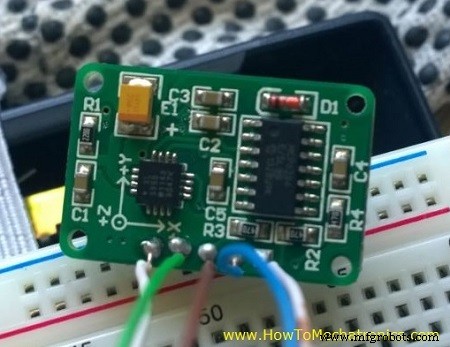
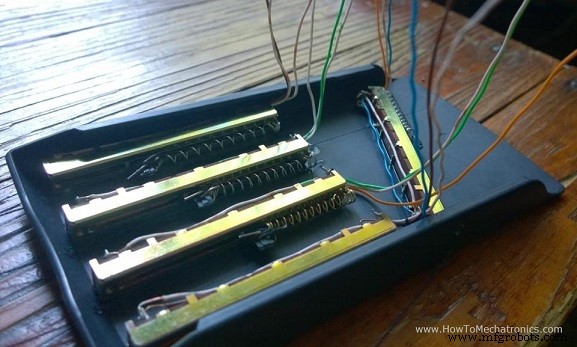
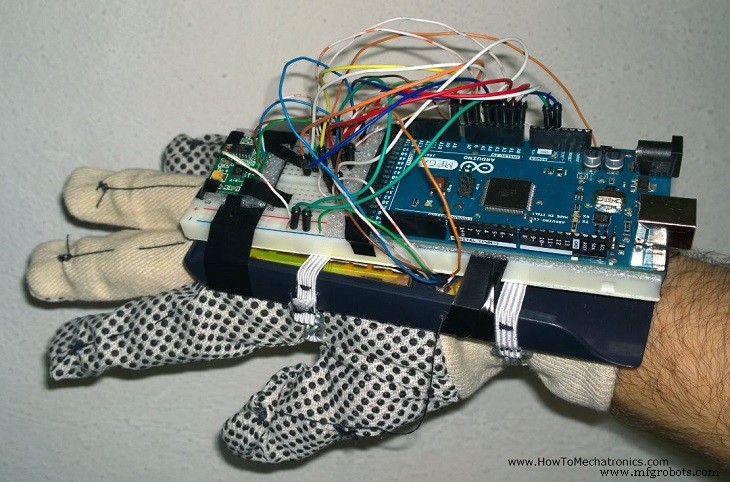
デバイスの回路図
3Dモデル
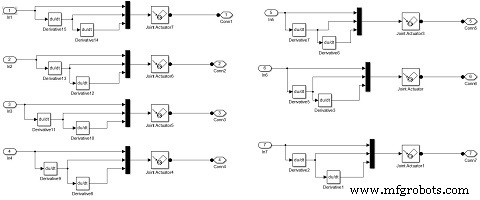
MATLAB/Simulinkモデル
製造プロセス
- スマートペン:Raspberry PiとIMUで手書きと動きをリアルタイム追跡
- Arduinoで作るモニター用Ambilightシステム:没入感アップの自作ガイド
- Arduino UNOとOLEDディスプレイでクラシックPongゲームを自作:ステップバイステップチュートリアル
- Arduinoオーディオ周波数検出器 – 高感度サウンドモジュールで最大音量ピークの周波数を測定
- Arduinoで作る自作デジタルペット「Tamaguino」─ 3Dプリンター製ケース付き完全ガイド
- スマートワイヤレス照明スイッチコントローラー:Arduinoで物理スイッチを遠隔操作
- Arduino三目並べ:MAX7219 LEDマトリクスと段ボールケースで自作
- Arduino Nanoで作るスマートな動体検知水鉄砲
- SparkFun 7セグメントディスプレイで作る信頼性の高いArduinoカウントダウンタイマー
- Arduino向日葵:太陽を追尾する電子ヒマワリの製作
- 卒業研究向けセンサーベースプロジェクトアイデア