



パレタイズ・梱包・ラベリング用ロボット選定:実践ガイド
この記事を読む理由:パレタイズ、パレット梱包、ラベリングは、製品タイプを問わず多くの包装ラインにおける最終工程です。メーカーのニーズに基づき、各プロセスに適したソリューションを提示し、手作業との課題・違いを明らかにします。
ステップ1:パレタイズ
パレタイズとは製品をパレットに積み上げる工程です。手作業は作業者の負担が大きく、時間がかかりコスト高となります。ロボットパレタイザー(初期コストは高いが)は時間効率が高く、長期的にはコスト削減につながります。
パレタイズの主な4タイプ
- 層別パレタイズ: 製品を1個ずつパレットに配置し、1層完成したら次の層へ繰り返す一般的な方式。製品が軽量(15kg未満)なら協働ロボット(コボット)が使用可能。それ以外は重荷重用ロボットが適する。
- 全層パレタイズ: ロボットが製品の1層分をまとめて把持し、パレットに直接配置するため時間短縮になる。グリッパーが大型・重量になるため、通常は重荷重用ロボットを採用。
- 混載パレタイズ: 異なる製品タイプを1パレットに積み上げる工程。製品の組み合わせにより層ごとに向きを変える必要があるため、6軸ロボットが柔軟性を発揮。
- インラインパレタイズ: 生産ライン内で「スマート」なコンベアにより製品を複数方向に分流して層を形成し、エレベーター機構でパレットへ押し下げる。外部ロボットは不要。
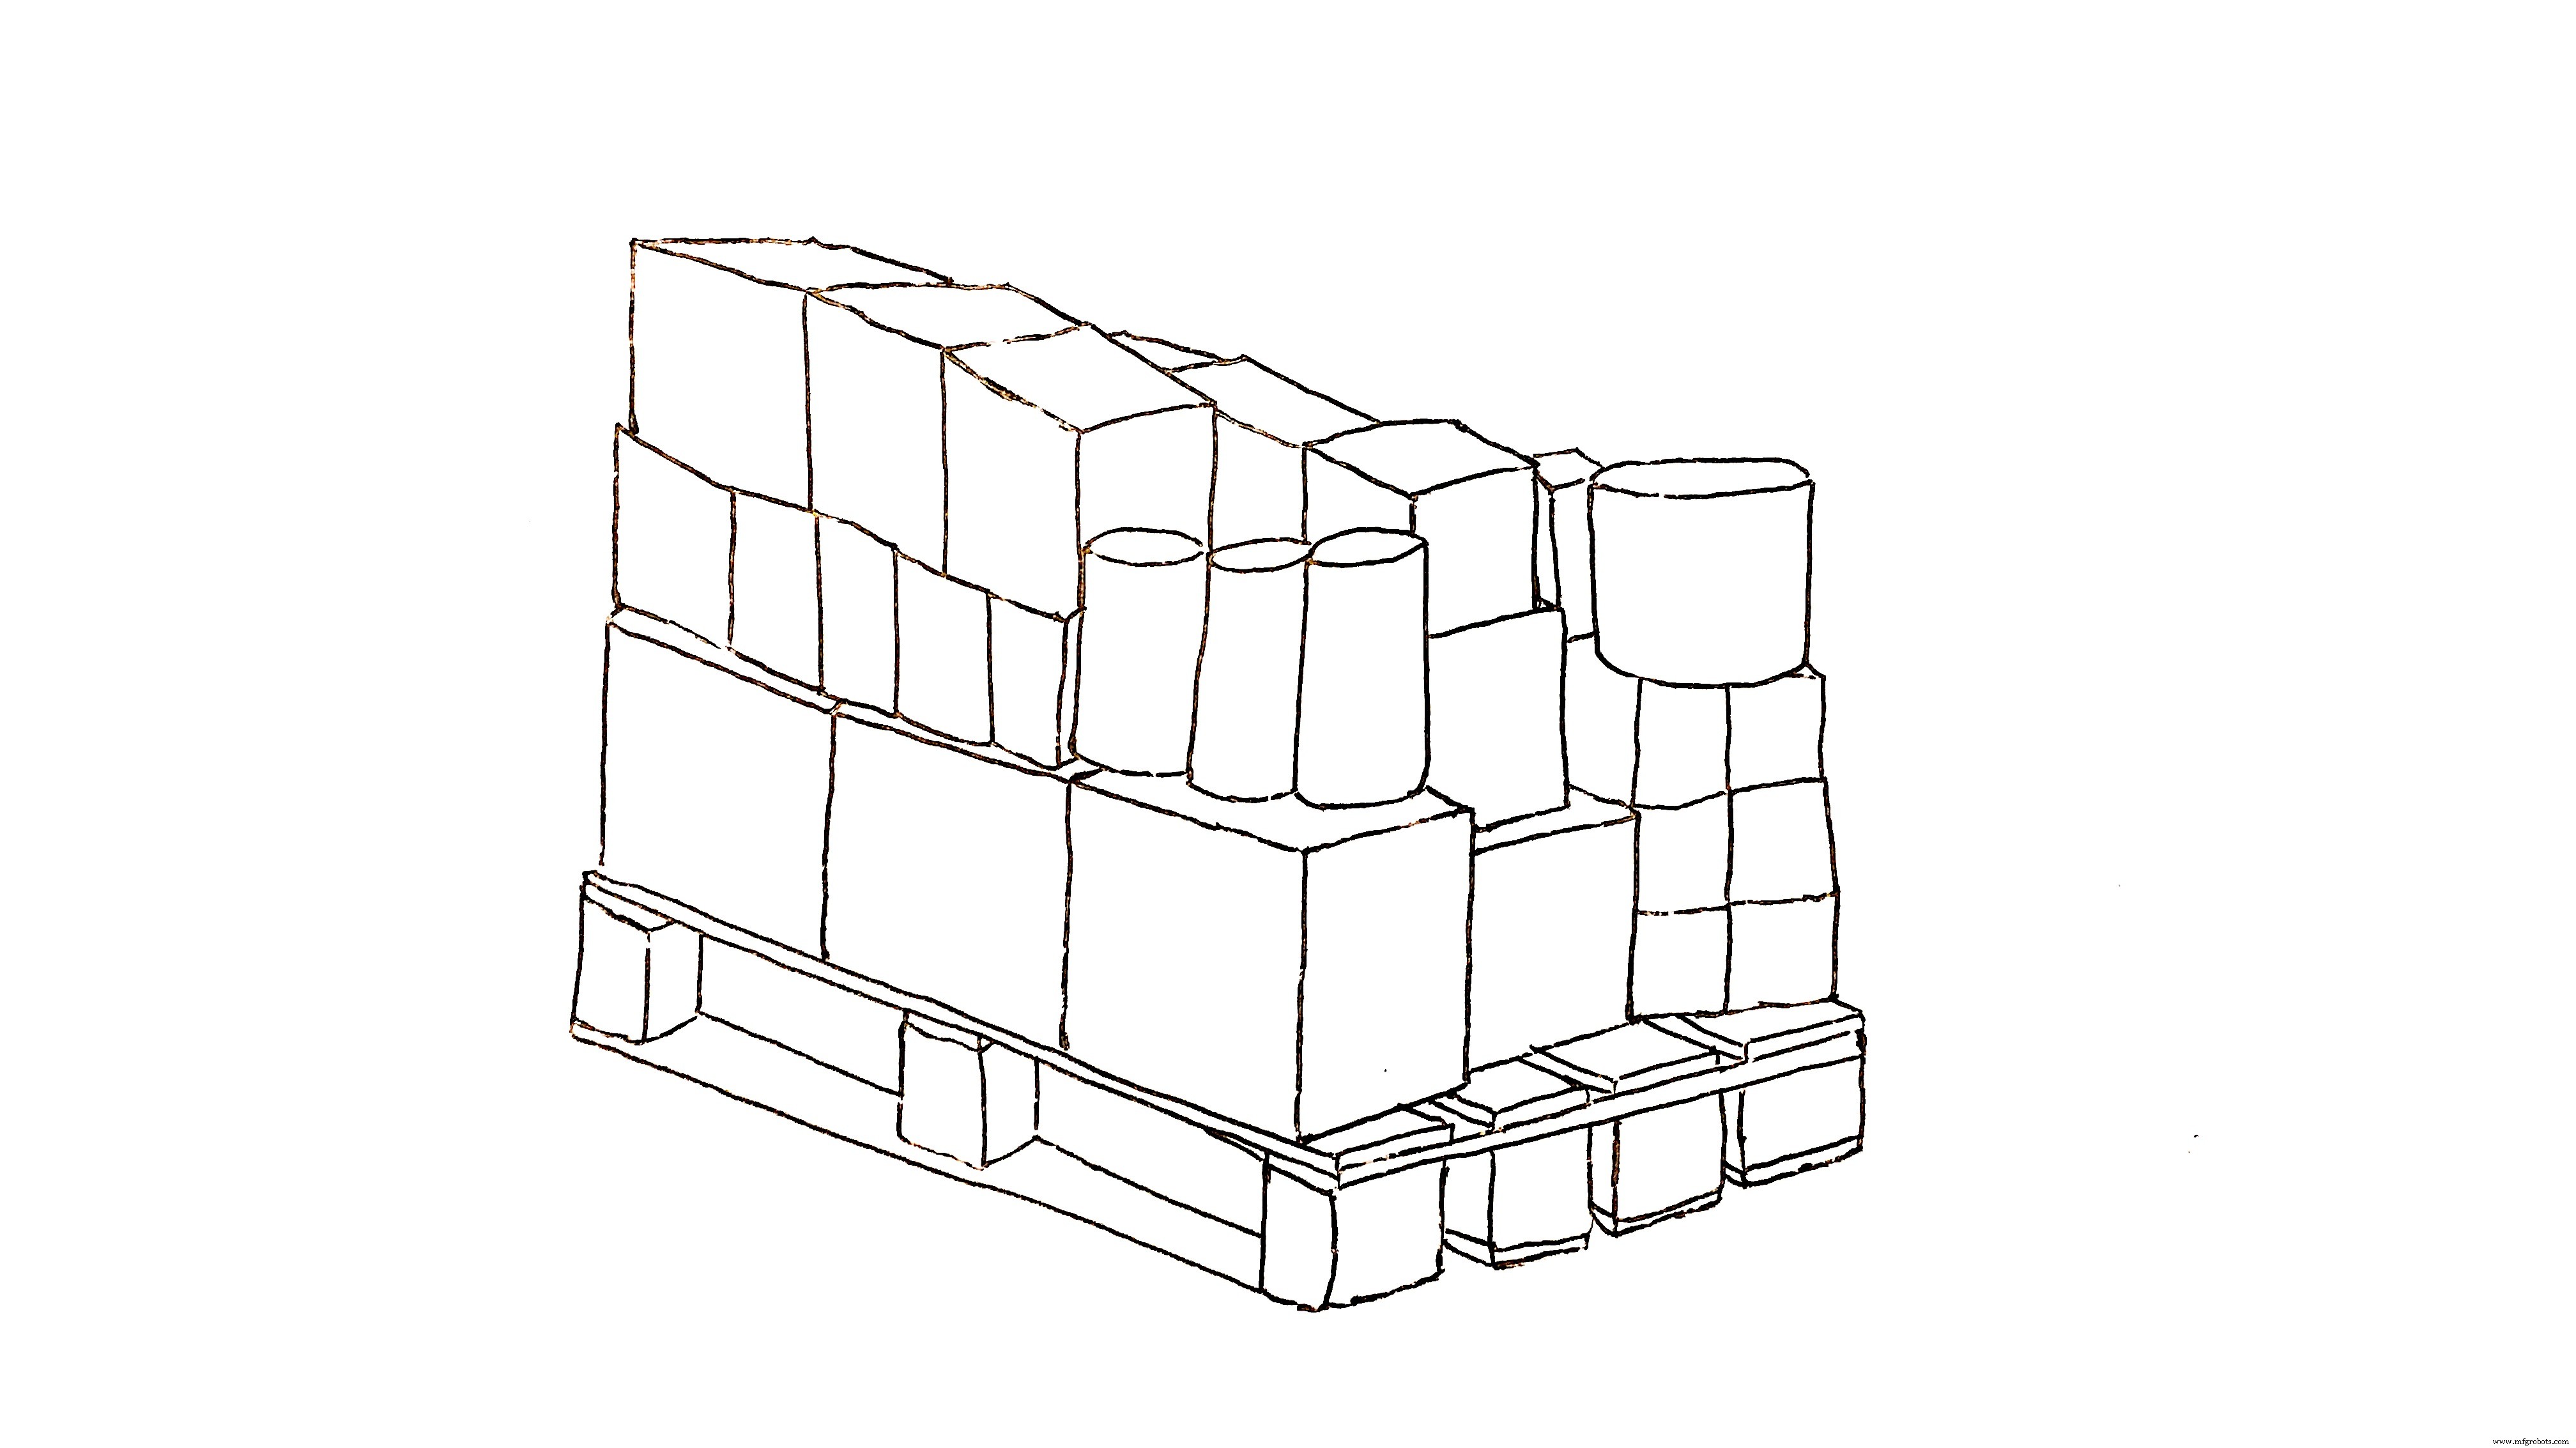
製品タイプに応じた最適ソリューション
パレタイズシステム選定時は製品タイプを考慮すべきです。インラインパレタイズは重量袋包装製品に有用で、ロボットや作業者による重量物ハンドリングを回避できます。全層パレタイズは箱型製品(標準形状)に最適。層別パレタイズは瓶入りケースなど破損しやすい製品に適し、1個ずつ慎重に移動させるのが賢明です。
グリッパー選定も重要です。磁気グリッパーや吸着カップ付きバキュームグリッパーは、カートン箱など平らで固い物品の上面把持に効率的。バッググリッパーは袋の底面を両側のフックで持ち上げます。カスタムグリッパーも選択肢です。
ステップ2:自動梱包(ストレッチ包装)
パレット梱包は、ストレッチフィルムでパレットを巻き付け、荷物を固定・拘束する工程です。この自動化により工場の安全性と効率が向上します。
手作業以外のソリューションとして、移動ロボット(ロボティックストレッチラッパー)があります。背面にストレッチフィルムを装備し、フィルム端を荷物に固定してパレット周りを旋回するようプログラムされた特殊な移動ロボットです。
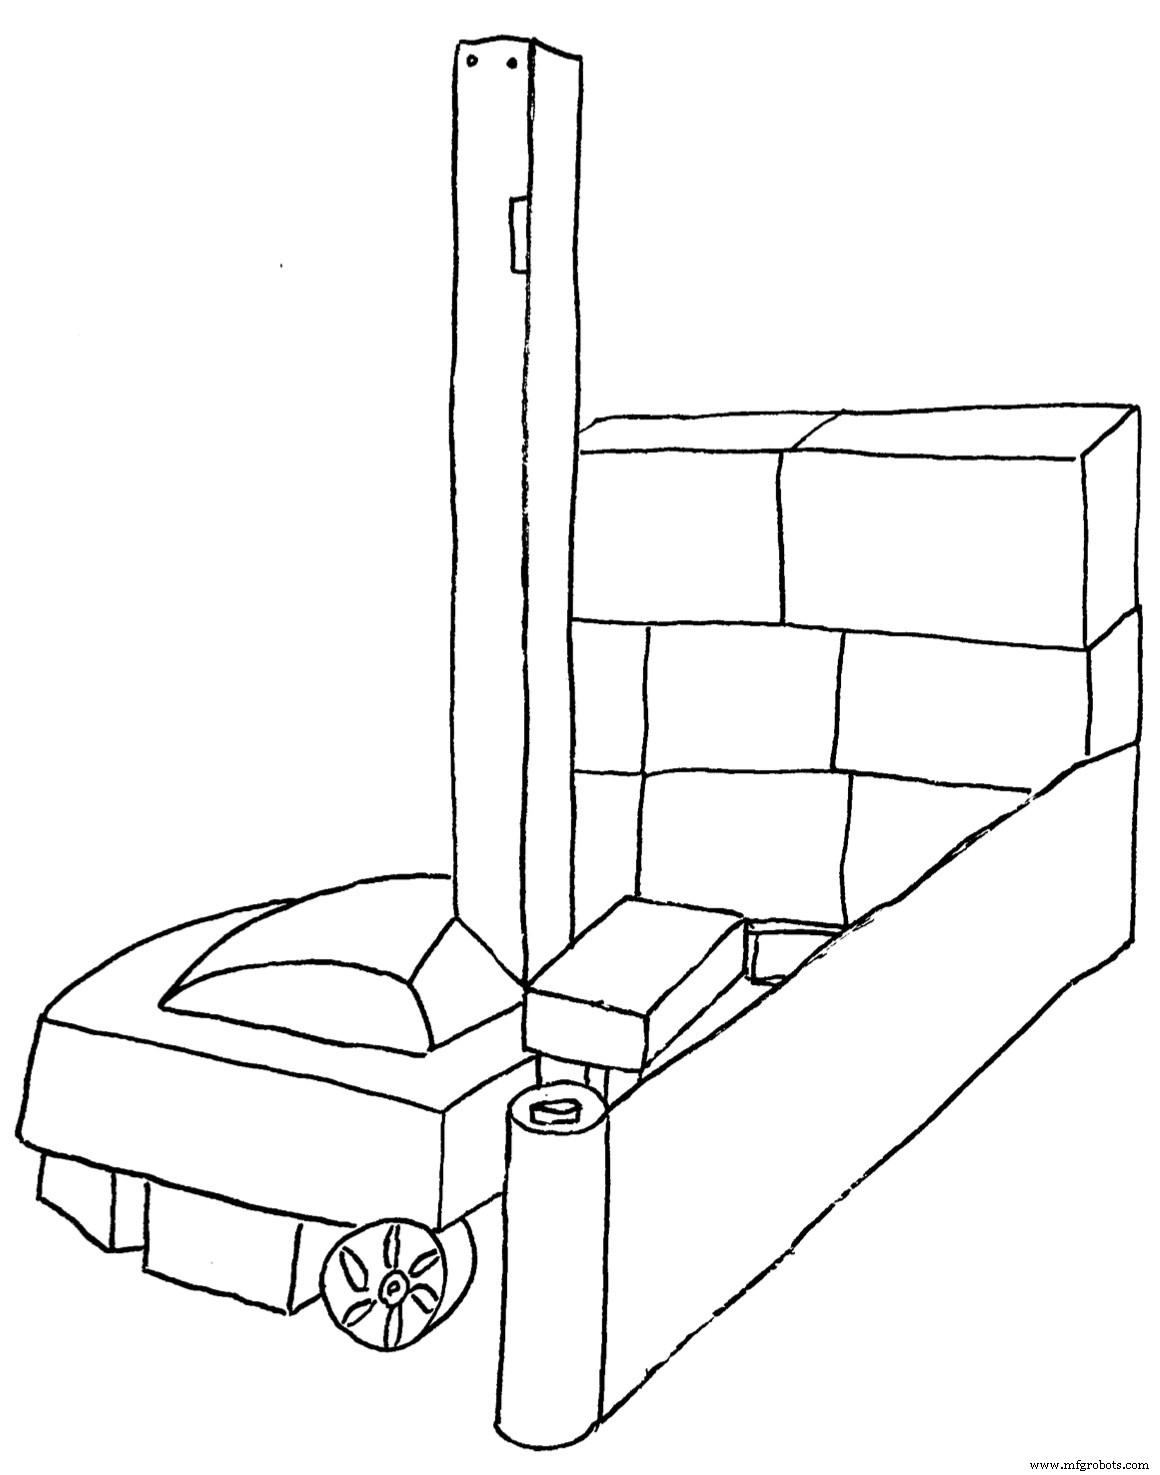
ロータリータワー型ストレッチラッパーは、より一般的で洗練されたソリューションです。重量物(米袋等)、軽量物、壊れやすい物(瓶)を問わず対応可能。据置型のため移動ロボットより安定した動作が可能です。タワー(ビーム状)の一側にフィルムを取り付け、パレット周りを旋回させます。ターンテーブル型はパレットを回転台上で旋回させ、ラッパーは固定という点でわずかに異なります。
時間短縮が最優先ならストレッチフードラッパーが有効です。パレット周りを巻く代わりに、大型機構(ライン末端に設置)がプラスチックフードをパレット上部から被せるように下降させ、瞬時に包装完了します。
手作業梱包は非効率かつ危険
手作業での梱包は非現実的です。フィルムを繰り返しパレット最下部まで巻くのは困難で肉体的負担が大きいです。また最下部まで巻くのは安全ではありません。フォークリフトがフィルムを突き破り、荷崩れの原因になります。
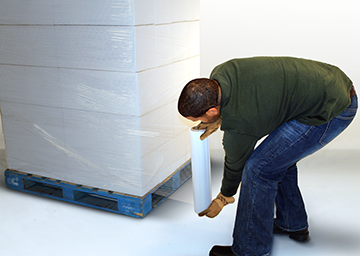
一方、ストレッチラッパーはパレット最上層にタイトなケーブル(フィルム)で荷物を完全固定できるため、最下部まで巻く必要がなく、フォークリフトがフィルムを突き破ることなくパレットを持ち上げられます。また、人間は機械ほどフィルムを強く引き伸ばせません。フィルムをより伸ばせば、少ないフィルムで広い面積を包装できます。一般にロータリータワーはコストパフォーマンスに優れ実績豊富。移動ロボットは柔軟性が高く、ストレッチフードは大量生産向けの高速包装が可能です。
ステップ3:自動ラベリング
パレットラベリングは、パレットに積まれた箱にラベルを貼付する工程です。自動化の最後のステップですが、プロセス中に課題が生じることがあります。
一つはロボットがパレットに過剰な力を加え、製品を破損させることです。解決策はロボットエンドエフェクタに力センサーを設置し、測定力をフィードバックしてロボットの力と位置を再調整することです。
もう一つはラベルが間違った位置に貼られる、または貼られないことです。ビジョンシステムでラベルの正しい貼付を検証すれば解決します。バーコードを含むラベルの場合、ビジョンシステムでの読み取りも重要です。
製品が箱ではなく瓶ケースや袋で包装され、個別にラベリングする場合は、生産ライン内で行うべきです。この場合、デルタロボットが適しています。高速で多数の製品を同時に処理できるためです。瓶や瓶ケースなど複雑な形状へのラベリングは困難です。箱のような平らで標準的な形状の方が容易なので、包装ソリューション選定時に考慮すべきです。
結論
パレタイズ、梱包、ラベリングは避けられない3大工程です。手作業でも可能ですが、多くの場合ロボットソリューションで大幅な効率向上が可能です。多くの企業はまずパレタイズ自動化を優先し、その後他工程へ展開します。この移行は個別でも、統合ソリューションとして一括導入でも可能です。自社ニーズに合わせた適切なソリューション選定により、コスト削減と生産性・柔軟性の向上を同時に実現できます。
産業用ロボット
- ポリウレタン探究:種類・用途・現代産業を支配する理由
- ロボットグリッパー&エンドエフェクター完全ガイド:用途・メリット・コスト徹底解説
- 産業用ロボット入門:効率的な生産のための種類と用途
- 清掃ロボットでROIを最大化:よくある落とし穴を回避せよ
- ロボットシミュレーションが成功を導く理由:メーカーとユーザーへの3大メリット
- 成功する自動化のためのプレミアムロボットシミュレーションソフトウェアの主要機能
- 抵抗溶接の理解:種類、プロセス、産業用途
- ピックアンドプレースロボットアームの高性能コンポーネント:効率的な自動化のために
- ロボットパレタイザー完全解説:効率化と管理強化を実現する導入ガイド
- ロボットと機械:現代技術における明確な役割の違いを理解する
- ホリデーシャットダウン完全攻略:ロボットメンテナンス&アップグレードの実証済み戦略