



hyperMILLでモジュラーマルチ軸ミリングをマスター:精度と効率
専門的なマルチ軸ミリング作業の改善をお考えですか? 大型タービンブレード、インペラ、チューブ、タイヤ金型のミリングが必要かもしれません。hyperMILLで加工効率を向上させたいとお考えかもしれません。
hyperMILLは、このような専門的なミリング用途向けに設計されたCAMプログラムです。機械加工技術者がさまざまな業界で、高精度な加工パスを簡単かつ直感的に作成できるよう支援します。RoboDKと組み合わせれば、大規模ミリングプロジェクトを迅速かつ容易に実現できます。
多くの機械加工技術者と同様、あなたも同じ設備でミリングコストを削減し、より多くのことを達成する方法を探しているかもしれません。近年、ロボットが業務効率化の強力なツールであると認識する技術者が増えています。
ロボット加工は、特にマルチ軸ミリングにおいて、多くの加工用途の次の論理的ステップです。理由は以下で説明します。
しかし、ロボットの経験がない場合はどうでしょう?
hyperMILLのミリングプロジェクトをロボットと統合するには?
RoboDKプラグインがプロセス全体を簡単にします。
hyperMILLとは?
HyperMILLは、ドイツ・ヴェスリングに拠点を置くソフトウェア企業Open Mindが開発したコンピューター支援加工(CAM)プログラムです。Open Mindは世界に17の子会社を持ちます。HyperMILLは自動車、航空宇宙、エネルギーなどの業界で広く使用されています。
hyperMILLのコアユーザーは機械加工技術者です。このソフトウェアツールは、モデリング、試作、工具・金型製作、生産など、CNCミリングの多くの一般的な用途に適用可能。衝突回避、荒加工、穴あけ、仕上げなど、マルチ軸ミリングをサポートする幅広い機能を備えています。
Open Mindは、コンピューター支援設計(CAD)ソフトウェア「hyperCAD-S」も提供しています。これも機械加工技術者とNCプログラマーを対象としており、製品デザイナーほどCADプログラムに精通していないこれらの人々にとって設計プロセスを容易にします。
なぜロボット加工がマルチ軸ミリングの次のステップなのか
hyperMILLの印象的な機能セットにもかかわらず、サポートしていないものが1つあります—ロボット加工です。
これは理にかなっています。1つのソフトウェアが、機械加工技術者として必要なすべてを行うことはできません(すべきでもありません)。「何でも屋」を目指すソフトウェア製品は、専門ソフトウェアより役に立たなくなることが多々あります。HyperMILLはマルチ軸ミリングを専門とし、そこが最大の強みです。
しかし、機械加工技術者として、ロボット加工を無視することはできません。
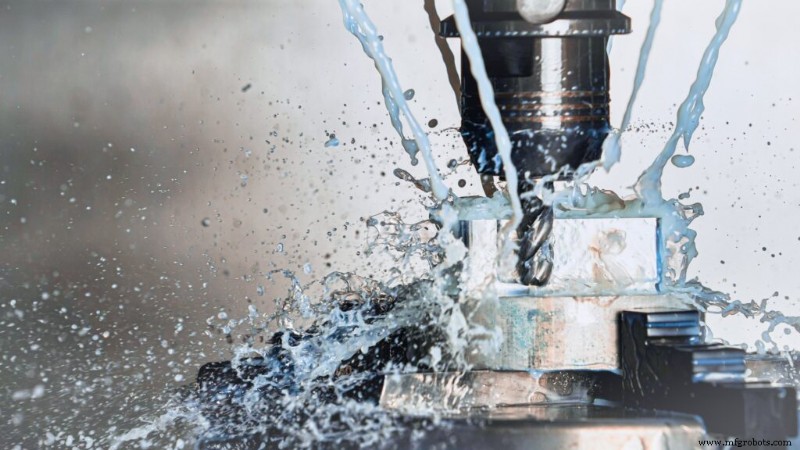
ロボットには、従来のCNC加工に対して説得力のあるメリットがあります。これは特に、プロペラ、タービンブレード、大型チューブなどの大型ワークピースのマルチ軸ミリングで顕著です。
一つのメリットは、ロボットが従来のCNCマシンよりはるかに広い作業空間を持つことです。また、より柔軟です。従来のCNCマシンでは、手動での段取り替えを挟んで複数のミリング作業を実行しなければ達成できないような加工を、ロボットなら1回の作業で完了できる場合があります。同じロボットセットアップで複数の加工パスを実行できるため、従来マシンよりロボットミリングの方が安価になります。
RoboDKとは?
RoboDKは、非常に人気があり柔軟なロボットプログラミングソフトウェアです。
幅広い業界で使用され、数十社のメーカーから数百機種のロボットと互換性があります。直感的なインターフェースにより、エキスパートロボティシストからロボット初心者まで最適です。
RoboDKはロボット加工に優れています。統合された加工ウィザードにより、加工パスを正確なロボット動作に変換するのが非常に簡単です。
登場… RoboDK hyperMILLプラグイン
RoboDKでは、あなたがどのCAD/CAMプログラムを好んで使用していても、ロボットプログラミングを誰でも簡単にできるよう尽力しています。
このhyperMILLプラグインにより、この強力なCAMパッケージのユーザーにも、簡単なロボットプログラミングワークフローを提供します。
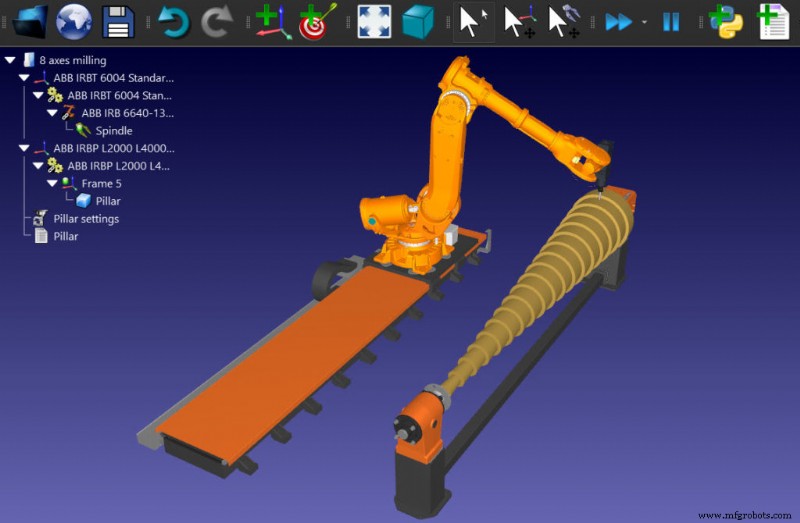
hyperMILLプラグインへのアクセス方法
hyperMILLにRoboDKプラグインを追加するには、ドキュメンテーションページで説明されている通りにプラグインをダウンロードし、hyperMILLの「アドイン」としてインストールします。
他のほとんどのプラグインとは異なり、インターフェースはhyperMILL内で新しいパネルとしてではなく、hyperMILL内の右クリックメニューに表示されます。
hyperMILL-RoboDKワークフロー
hyperMILLとRoboDKを併用するのは非常に簡単です。
hyperMILLで加工ジョブを開発したら、以下の手順でロボットにパスを送信します:
- 加工ジョブを右クリックします。
- 「アドイン」メニューを選択します。
- 「RoboDKアドイン」を選択します。
これにより、加工パスがRoboDKに送られ、RoboDKでセットアップしたロボット用のロボットプログラムが作成されます。
自分の加工パスがロボットで実行可能かどうかを知るには?
hyperMILL内では、プログラミングされた加工パスがロボット加工で実現可能かどうかはすぐにはわかりません。
そのため、加工操作がロボットセットアップで可能なら緑のチェックマーク、問題があれば赤いマークを表示する機能を追加しました。問題があればRoboDKに入り、シンプルなGUIで解決できます。
プラグインでどんなミリングが可能か?
特定のロボットセットアップが加工パスをサポートしていれば、RoboDKで考えられるほぼすべてのミリング用途が可能です。
もちろん、ロボットがすべてのミリング作業に最適なツールとは限りません。
例えば、ナノメートル精度が必要な場合や非常に高い剛性が必要な場合は、従来マシンの方が適しています。しかし、多くの作業はRoboDKとhyperMILLによるロボット加工に非常に適しています。
ロボット加工のメリットが大きい作業例:
- インペラおよびブリスクミリング— 流体の圧力と流量を増加させるこれらのローターは巨大になることがあり、ロボットの広い作業空間が大いに役立ちます。
- タービンブレード— インペラと同様、タービンブレードは巨大になり得るため、ロボットの広い作業空間がメリットになります。一部のRoboDKユーザーはタービンブレード検査にも使用しています。
- チューブミリング— RoboDKはチューブおよびパイプミリングに非常に成功裏に適用されてきました。その柔軟性がプロセスを大いに助けます。
- 面ミリング— hyperMILLは複雑な面形状のミリングを専門とします。ロボットの柔軟性は、従来のフライス盤より多様な角度から面にアプローチできるため、このような形状に役立ちます。
今すぐhyperMILL RoboDKプラグインを使い始めるには
hyperMILLをロボットプログラミングに活用したいですか?
ドキュメンテーションページで、RoboDKプラグインのインストールと使用方法について詳細な手順をご確認ください。
hyperMILLを最もよく使う作業は何ですか? 下のコメントで教えてください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加してください。また、豊富な動画コレクションをチェックし、RoboDK YouTubeチャンネルを購読してください。
産業用ロボット
- 卸売受注管理をスマートなソフトウェアで効率化する方法
- CNCフライス加工総合ガイド:設計から生産まで
- BobCAD-CAMのRoboDKプラグインでロボット加工を効率化
- Autodesk Inventorプラグインでロボット製造をレベルアップ
- 新しいSolid Edgeプラグインで同期設計の力をRoboDKに:ワークフローを加速
- ロボットIQ向上:インテリジェントソフトウェアが機械学習と意思決定を変革
- KUKA flexibleCUBE:先進自動化のためのモジュラー溶接セル
- KUKAロボットによる精密塗装:比類なき精度と信頼性
- モジュラーロボットが電子機器製造の柔軟性を変革
- ロボットサーマルスプレー:現代製造向け先進耐熱保護
- 「信頼性のインターネット」におけるデータ活用:効果的管理のための戦略