



生産最適化:ロボットによるライン末端自動化の導入
メーカーとして、生産ラインの自動化を少なくとも検討している可能性が高いでしょう。あなたの生産ラインの末端はロボットを活用するのに理想的な段階です…しかし、ライン末端自動化を追加する最良の方法は何でしょうか?
ライン末端に自動化を追加すれば、生産を高速化し、ボトルネックを削減し、操業全体の一貫性向上に貢献できます。
どのタスクがライン末端と見なされるかは、分類方法によります。しかし、いくつかの一般的なタスクがロボット自動化に適しています。
この記事では、企業がライン末端自動化をどのように活用しているかを探り、あなたのビジネスに適しているか判断する手助けをします。
製造における「ライン末端」とは?
いいえ、「ライン末端」は2020年の世界的パンデミックを乗り切れなかった企業の説明ではありません。
「ライン末端」というフレーズを比喩的に「もはや機能しないもの」を意味するためによく使いますが、製造ではよりポジティブな意味を持ちます。
施設内のプロセスフローの文脈では、「ライン末端」とは、製品が施設を出る直前に実行するあらゆるプロセスを意味します。
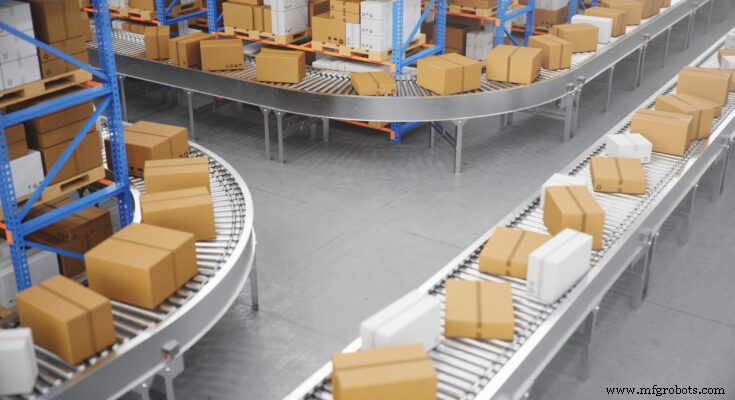
プロセスがライン末端に該当するかどうかの厳密な境界はありません。例えば包装です。すべての包装ステップをライン末端と言うかもしれません。あるいは、一次包装(「生」製品が最初のパッケージに入る工程)をより早いプロセスと見なし、パレタイジングをライン末端プロセスと見なすかもしれません。
企業がライン末端で自動化を使う理由
ライン末端自動化の市場は現在大幅に成長しています。特に、インド、中国、マレーシアなどのアジア太平洋諸国の企業が、労働力不足対策とコスト最適化のためにこのタイプの自動化を急速に採用しています。
ライン末端自動化の追加を検討すべき良い理由:
- 変化する市場需要により容易に適応できる。
- 労働力とそのスキルをより良く活用できる。
- ライン末端がボトルネックになるのを防ぎ、全体生産性を向上させる。
- 生産ワークフロー全体に一貫したペースを設定する。
- 競争力を維持できる。競合はおそらくすでにライン末端自動化を使用している。
ライン末端自動化ソリューションの5タイプ
ロボット自動化をほぼあらゆるライン末端タスクに適用できます。現在あなたのビジネスでボトルネックを生んでいるタスクや、人手が見つかりにくいタスクを考えてみてください。
ライン末端と見なされ、ロボットに最適な5つのタスク:
1. 検査
検査は製品の高品質を確保するための重要なステップです。問題は検査に多くの時間がかかり、出荷遅延と「検査ボトルネック」を引き起こすことです。
検査には基本的な目視検査から3Dスキャンまで多様な形態があります。ロボット追加で遅延を削減し、検査エンジニアが製品をより速く処理できるようになります。
2. 製品テスト
もう一つの品質保証タスクである製品テストでは、製品の欠陥を積極的にテストします。一般的なタスクには、ボタンとUIテスト、ケースのストレステスト、機能テストなどがあります。
このカテゴリーの一般的なロボットアプリケーションは電子製品テストです。
3. 包装
ライン末端にはさまざまなタイプの包装タスクがあります。これらを一次、二次、三次包装操作に分けることがよくあります。
ロボット自動化は包装タスクに最適で、医薬品業界などでトップアプリケーション分野の一つです。
4. ラベリング
ラベリングは、製品を顧客に出荷する前にしばしば必要なステップです。しかし、手作業ラベリングプロセスは遅く、非効率的で、エラーしやすいことが多いです。
自動ラベリングは、ライン末端ラベリングの品質と速度を改善する完璧なソリューションです。従来のラベリング自動化と、より柔軟なロボットラベリングの選択肢があります。
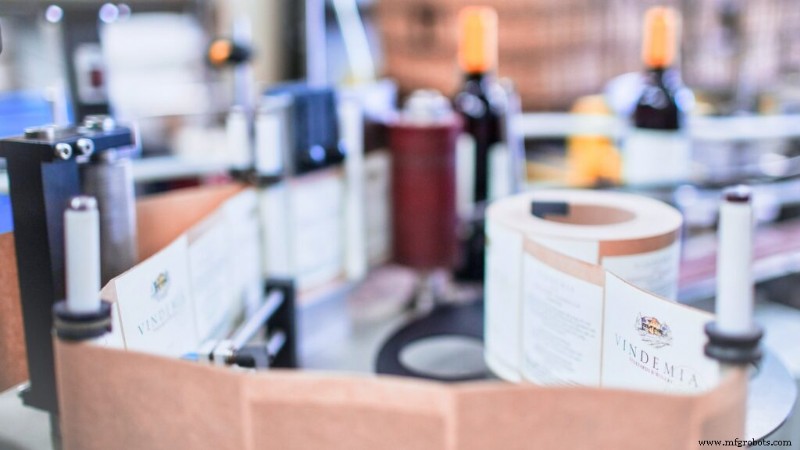
5. パレタイジング
パレタイジングは、製品が施設を出る前の最後のライン末端操作であることがよくあります。包装済みアイテムをパレット上に配置・積み上げる作業です。
パレタイジングは現在、ロボット自動化で非常に人気のタスクです。重い物を持ち上げる単調で反復的な作業であり、人間にとっては有害ですが、ロボットに最適です。
RoboDKパレタイジングプラグインで、ロボットのパレタイジングタスクプログラミングがこれまで以上に簡単になります。
あなたに最適なライン末端自動化タイプは?
あなたのビジネスでどのライン末端タスクを自動化すべきでしょうか?
まず、ライン末端で改善メリットが最大になる段階を特定するのが良いでしょう。製品の施設からの出荷を遅らせるタスクはありますか?
チームメンバーに、最も嫌いなタスクを尋ねてみてください。これらはロボット自動化の優れた候補になります。そのタスクを自分でやらなくてよくなることで人は喜び、ロボットをより熱意を持って受け入れる可能性が高まります。
例:最初のライン末端包装自動化
ライン末端自動化の価値ある最初のタスクとして、包装が良い例です。
ロボットアプリケーションとして、包装タスクはしばしば「ピックアンドプレース」のカテゴリーに分類されます。ロボットがワークスペースの一部分からアイテムをピックアップし、別の部分に移動させます。
ピックアンドプレースタスクはロボットで非常に簡単に導入できます。ラベリングやトラッキングなどの追加プロセスを同じロボットタスクに組み込むこともできます。
産業用ロボットでピックアンドプレースタスクをプログラミングする方法については、「産業用ロボットでピックアンドプレースタスクをプログラミングする方法」記事をご覧ください。
どのライン末端タスクをロボットに任せたいですか? 下のコメントで教えてください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加してください。また、豊富な動画コレクションをチェックし、RoboDK YouTubeチャンネルを購読してください
産業用ロボット
- サウロン製作記:Arduino Mega 2560 製セミヒューマノイドロボット完全ガイド
- ビジネスにおけるロボット:自動化がグローバルオペレーションをどう変革するか
- 自動化が組織の成功を解き放つ:効率と成長を促進する仕組み
- テクノロジーが明日の製造業をどう変えるか
- 自動化と協働ロボット:産業用テストの未来を形作る
- オートメーションの未来:自己複製ロボットがインダストリー4.0を再構築する
- 現代製造業における自動化の変革的役割
- 製造業における手戻りコスト削減:効率と品質のための戦略
- 組立ラインを変革:最先端ロボットでスピードと精度を向上
- 協働ロボット(コボット):貴社に適しているか判断するために
- 清掃ロボットでROIを最大化:よくある落とし穴を回避せよ