



ロボット溶接欠陥の診断と修正:実践ガイド
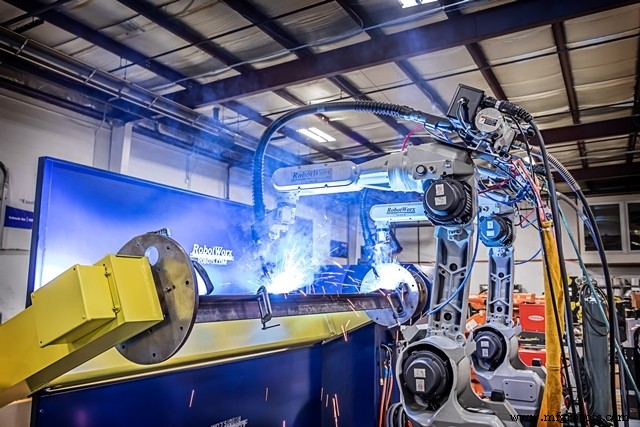
溶接欠陥は、メーカーがあらゆるコストをかけて避けたい問題です。ロボット溶接機が溶接プロセス中に欠陥を生じると、溶接の完全性が損なわれ、製品品質を低下させます。そのため、ロボット溶接システムで溶接欠陥を発見した際のトラブルシューティング方法を理解することが重要です。
気孔(ポロシティ)は最も一般的な溶接欠陥の一つです。シールドガス漏れや溶接ガンノズルの詰まりが原因となります。これにより、アンダーカットやコールドロール材から溶接が行われ、溶接に欠陥が生じます。ロボット溶接システムの気孔問題やその他溶接欠陥をチェックするためのさまざまなステップがあります:
シールドガス漏れと流量の確認 – シールドガス漏れチェックには石鹸水を使用し、すべての継手がしっかり締まっているか確認。シールドガス流量は、ガンから出ているのが感じられる程度で、乱流や攪乱を引き起こさないレベルであるべきです。
スパッタの確認 – 溶接ノズルは時間経過とともにスパッタで詰まることがあります。ロボットシステムから溶接ノズルを取り外し、検査し、溶接スパッタを清掃してから再装着します。
溶接チップとライナーの定期交換 – 溶接チップは毎日交換し、各溶接サイクルでワイヤ送りがスムーズかつ一貫していることを確保。3交代制で稼働する工場では、溶接ライナーを週単位で交換する必要があります。
溶接ワイヤの確認 – 溶接ワイヤは、溶接ガンから出る際に強度を感じられる状態であるべきです。「バーズネスト」(ワイヤ送りを停止させるワイヤの絡まり)を防ぐには、ドライブロールを反転させ、ワイヤをガンから引き戻し、絡まったワイヤをトリミングして、フィーダー経由でガンまで再スレッドします。
突き出し長さとプッシュ/プル角度の確認 – 溶接ロボットの典型的な突き出し長さ(溶接ガンノズルとチップ先端から溶接継手までの距離)は5/8インチ〜3/4インチ。この測定が正しいか確認し、システムのすべてのプッシュ/プル角度をチェック。鋼は通常15度程度のドラッグ角、アルミニウムは酸化皮膜をアークで除去するため15度のリード角が必要です。
これらすべてのステップを完了すれば、気孔などの溶接欠陥を修正し、高品質で一貫性のある強固で耐久性のある溶接アプリケーションに復帰できるはずです。
産業用ロボット
- 超音波溶接とは:ファスナー不要のシームレス接合
- 自律スプレーロボットで一貫性を向上
- 塗装ロボットが手戻りを削減し、一貫性を高め、コストを削減する仕組み
- ロボットが完全自律を達成する仕組み:センシングからアクションまで
- ホワイトペーパー:自動化ポテンシャルを解き放つ─低リスク・高リターンなロボットプロジェクト7ステップ
- IIoT駆動プロセス最適化によるロボット溶接ROI最大化 - 第4部
- ロボット溶接:労働力不足解消と安全性向上でROIを向上 - 第3部
- ロボット溶接ROI:稼働率と効率向上でメーカーに貢献 - 第2部
- ロボット溶接:重工業分野の製造を変革する
- ROI最大化:溶接ロボット寿命を延ばす実証済み戦略
- ロボット溶接トレーニングを加速:時間短縮と効率向上