



生産停止を防ぐ:ロボット軸カップリングの隠れたリスク
約10〜20%のロボットにこの知られざる機能があります。未対応だとプログラミングを狂わせます。
最近、新しいロボティクス概念を知りました……ロボット軸カップリング。
RoboDK CEOアルベルト・ヌビオラ氏曰く:「ロボット軸カップリングはロボットプログラミングで重要だが、多くのユーザーが認識しておらず、しばしば混乱する。」
その通り!軸カップリングについて書かれたものはほとんどありません。それに、ほぼ10年間ロボティクス専門家をやってきた私も、この少し風変わりな機能を知らされていませんでした。
ロボット軸カップリングを初めて聞くなら心配無用。あなただけではありません。
軸カップリングは悪い機能ではありません。実はメリットもあります。しかし、備えていないとプログラミングに影響します。アルベルト氏推定で、産業用ロボットの10〜20%が軸カップリングの影響を受けます。
軸カップリングとは
軸カップリングとは、ロボットの2つ以上の関節が連結されている状態です。物理的に並列リンクで連結されているか、制御ソフトウェアでリンクされています。
実践での軸カップリングの説明……
軸カップリングなし:ほとんどの6自由度ロボット
まず古典的な6自由度(DoF)産業用ロボットを見てみましょう。例:Comau Smart NJ 16-3.1
ほとんどの現代的6 DoFロボットでは以下が成り立ちます:
- 各関節は物理的に独立している。
- 各関節は他関節に影響を与えず独立して制御可能。
- 各関節のモーターは関節自体に搭載されている。
ほとんどの6 DoFロボットには軸カップリングがありません。制御が非常にシンプル——関節(例:関節3)をある量動かせば、その関節のみが動きます。
軸カップリングあり:一部のロボット
軸カップリングを持つロボットを見てみましょう:Comau Smart5 NJ-165-3.0
Comauはいくつか軸カップリングを持つロボットを製造しています。これは軸カップリングを持つ6 DoFロボットモデルの一つです。Comauの全パレタイズロボットもこの機能を持ちます。
このロボットでは以下が成り立ちます:
- 関節2と3のモーターが両方ともロボットベースに搭載されている。
- 関節3は並列リンク機構で物理的に2つの関節が連結されて動く。
- 関節2を動かすと関節3も動き、逆も同様。
これはこれらロボットの制御とプログラミングをわずかに複雑にします。通常、6 DoFロボットは6つの値(各関節の目標位置)を送ってプログラミングします。軸カップリングがあると、2つの関節が従属関係にあるためこれが難しくなります。
軸カップリングの大きなメリット:高ペイロード
軸カップリングが問題なら、なぜ使うのでしょう?
特定状況下で、軸カップリングロボットが従来6 DoFロボットより優れる大きなメリットがあります:高ペイロードです。
Comau NJ-165(軸カップリングあり)とNJ-16(従来6 DoF)で比較:
Smart NJ-16-3.1 |
Smart 5 NJ-165-3.0 |
|
タイプ |
従来6 DoF | 軸カップリング6 DoF |
リーチ |
3.11 m | 3.00 m |
繰り返し精度 |
0.1 mm | 0.1 mm |
ペイロード |
16 kg | 165 kg |
重量 |
680 kg | 1240 kg |
ご覧の通り、リーチと繰り返し精度は非常に似ています。しかしペイロードになると全く異なります。
軸カップリングありロボットは、従来6 DoFロボットの10倍以上のペイロード能力を持ちます!
これは理にかなっています。ロボットのペイロード能力の多くは関節2と3のモーターから来ます。通常、関節2のモーターは強力な関節3モーターの重みも支えなければなりません。このモーターをベースに配置することで、関節2に過度に強力なモーターを必要とせず、構造をより大きく強固にできます。
どのタイプのロボットが軸カップリングを使うか?
主に以下の3タイプのロボットが軸カップリングを使用します:
- パレタイズロボット — 多くのパレタイズロボットは高ペイロード実現のため軸カップリングを採用。
- 高ペイロード6 DoFロボット — Comau、Fanuc、ABBの最高ペイロード機種は全て軸カップリングを採用。一部(KUKA IRB 8700-800/3.50、800kgペイロード等)は並列リンクにカウンターウェイトを付け、重ペイロードを釣り合いさせています。
- スリムロボット — わずかなスリムロボットが薄い構造を補うために軸カップリングを使用。
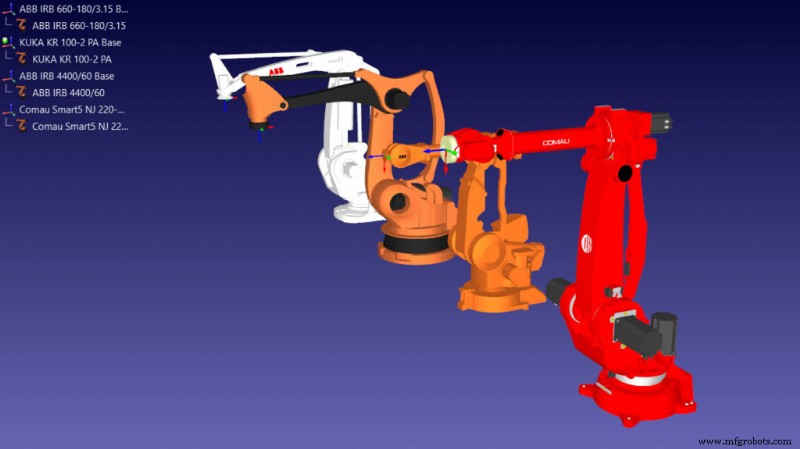
あなたのロボットに軸カップリングがあるか見分ける方法
ロボットが軸カップリングを使っているか判断するのは必ずしも容易ではありません……RoboDKを使わない限り。
我々の知る限り、RoboDKは軸カップリングを正確に考慮できる唯一のブランド非依存ソフトウェアです。
RoboDKであなたのロボットに軸カップリングがあるか確認する2つの方法:
- ロボットパネルで関節2または3を動かし、もう片方の関節が動くか見る。
- 関節2または3の関節リミット値をダブルクリックし、軸カップリングマッピングウィンドウ(軸2 vs 軸3の相互作用)を表示する。
一部ロボットでは、ベースから関節3まで伸びる並列リンクが見えたり、関節3にモーターがなくベースにあることで、軸カップリングがあると容易にわかります。
一部ロボットでは関節5と6の間にもギアボックスカップリングがあります。
特定ロボットブランドのポイント
ロボット使用経験から、3ブランドについてのポイント:
- FANUCは物理的リンクのないモデルでもソフトウェアでカップリングを適用し、全モデルで軸カップリングを使用。
- ABBも一部軸カップリングロボットで詳細なマッピングを提供。
- Comauは全ロボットのデータシートで軸カップリングの詳細マッピングを提供。例:ロボットの様々な位置での関節マップリミット(軸2と3)を参照。一部ロボットには軸カップリングにより一方の関節が制限される「デッドゾーン」がある。ワークスペース記述により、相互作用を関節2 vs 関節3チャートとして正確にモデル化・表示可能。
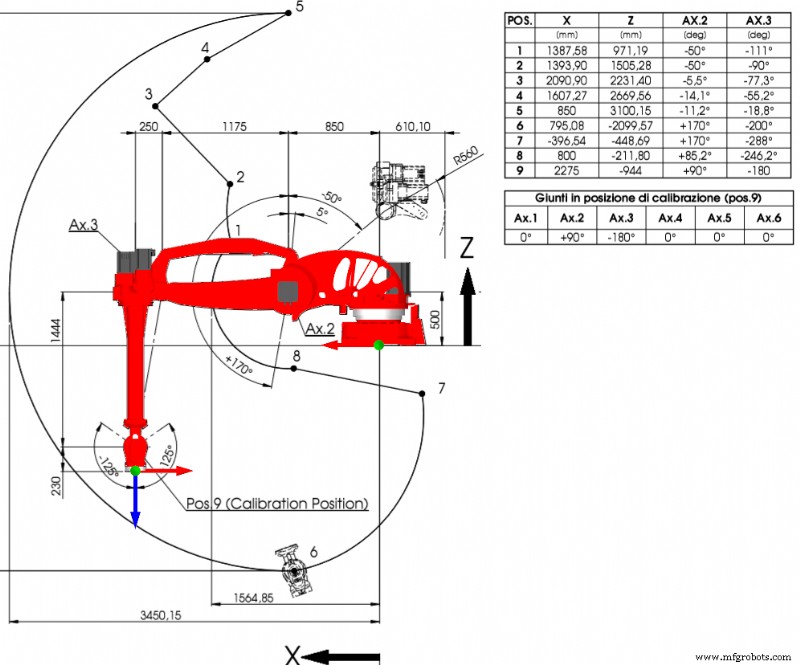
RoboDKであなたのロボットモデルを開き、試して軸カップリングの有無を確認してください。
あれば、RoboDKが全て処理してくれるので、軸カップリングがあなたのプログラミングを狂わせることはありません!
産業用ロボット
- メンテナンスチームが生産効率を高める5つの実証済み方法
- 手動ロボットプログラミングが時代遅れな理由:AI搭載自動化を採用せよ
- 自律ロボット:できること、できないこと
- 生産自動化の判断基準:導入メリットと検討ポイントを徹底解説
- ガントリーロボット:大規模製造自動化を牽引する重量級ソリューション
- 清掃ロボットでROIを最大化:よくある落とし穴を回避せよ
- ホワイトペーパー:自動化ポテンシャルを解き放つ─低リスク・高リターンなロボットプロジェクト7ステップ
- 安全な運用確保:工場床でロボット安全性が重要な理由
- 産業用ロボット統合を成功させる6つの重要ステップ
- 生産効率を解き放つ:2021年注目の製造技術トレンド
- オークマとTHINCパートナーズ:油井管カップリング生産の自動化セルでチップ処理を解決