



リーンロボットワークセルで溶接スペースの生産性を最大化
リーン生産の原則に基づき、廃棄削減とワークフロー改善を実現するロボットアーク溶接ワークセルは、多様な業界にわたる多くの産業用途で精度、信頼性、汎用性、速度を提供します。一部のメーカーは「最もフットプリントが小さいワークセルが最高に効率的」と主張しますが、考慮すべき要素は他にもあります。では、貴重な床面積を最も効率的に活用するとは何か?
メーカーが与えられた回収期間で最大ROI(投資利益率)を獲得するには, 対象用途と部品タイプに最も効率的なワークセルを使用することが不可欠です。最近の購買トレンドを見ると、追加ロボットを搭載した大型ワークセルの購入が、スループット向上と製品品質改善、労働力不足の解消、顧客要求への対応において、より生産的なソリューションとなるケースが増えています。
多くのアジア系メーカーは「小型フットプリントのワークセルが最良」と強調しますが、米国企業は一般に床面積をそれほど気にしませんでした。しかしこの考え方も、生産性向上イニシアチブの推進に伴い変化しつつあります。安川電機は多様な標準溶接ワークセルを提供しており、これらはArcWorld®シリーズの一部です。これらのセルを用いて、床面積生産性に寄与する6つの要因を説明します。これらの要因は、最近の購買トレンドの説明と、工場床面積からより多くの生産性を引き出す動機の評価にも役立ちます。
考慮すべき6つの主要因子:
ワークセル効率の答えは、特定の因子を比較しシンプルな比率を見ることにあるかもしれません。ロボットワークセル生産性を評価する際、メーカーは以下を検討すべきです:
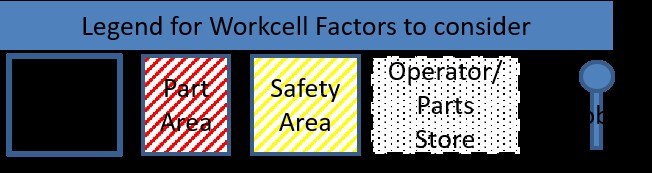
- 部品エリア
部品エリアとは、製品を支持するために必要なスペースです。例えば、自動車シートサプライヤーでは、リクライナーブラケット、フロントシート、60/40分割リアシートフレーム(サブアセンブリ)で明確なサイズ差があります。工具を用いて品質部品を効果的・効率的に生産するために十分な部品エリアを確保することが鍵です。部品の位置決めも要因です。再方向付けが必要なら、より大きな3次元体積が必要になります。
- ワークセルエリア
これはワークセル全体のフットプリント、つまりロボットシステムが工場床で占める床面積を指します。メーカーはより小さいセルを床面積の効率的利用と見なしがちです。フットプリントは妥当な懸念ですが、フットプリントだけでロボットシステムを選定するのは理想的ではありません。同様に、シングルステーションワークセルは、ツーステーションセルと比較する際はペアで評価すべきです。
- 安全エリア
ポジショナーインデックス中に作業者が退避しなければならない安全規則準拠のためのオープンスペースを安全エリアと呼びます。一部メーカーはロールアップドアでワークセルをカスタマイズし、安全エリアを最小化します。このエリア内に小型部品用のパーツビンを吊り下げれば、スペース活用とエルゴノミクス改善が可能です。
- オペレーター/パーツ保管エリア
オペレーターエリアとは、オペレーターが部品をセル工具に投入・取り出しするスペースです。安全スペースを持つセルでは、パーツ保管がオペレーターを圧迫する可能性があり、シングルステーションセルにより広い通路が必要になります。シングルステーションセルを対向配置し、オペレーターが片側をロードして反対側のセルをサービスするケースもあります。
- ロボット台数
ワークセル内のアーク溶接ロボット、すなわち作業トーチを指す「アーク」の数も、ロボットソリューション選定では極めて重要です。2台目、3台目のロボット追加で、床面積への影響はほぼゼロながら溶接生産をほぼ2倍、3倍にできます。これが与えられたワークセルの「アーク密度」を高めることになります。
- コスト
ワークセル価格は設計・導入のあらゆる段階で考慮されます。ポジショナー、セル制御、工具を含めるとロボット本体価格は全体の小さな割合になることが多々あります。レーザーセンサーなど他のアイテムもコスト増要因ですが、サイクルタイム改善効果があります。顧客の部品とスループット要件が、極めて効率的なセル構築におけるこれらコスト増機能の価値を決定します。
アプリケーション
対象用途と部品タイプに最も生産的なワークセルを選ぶ際、メーカーはワークセル効率に影響する主要因子を比較評価すべきです。例えば:
- 部品エリア / ワークセルエリア = 部品対ワークセルエリア比
- 部品 / ワークセル × アークロボット台数 = アーク密度またはワークセル生産性比
- $対床面積とアーク数の比 = 価値比
- 統合コスト(ワークセルあたり1回):PLC + HMI + 電源引き込み + 工具 + その他
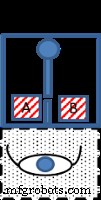
例1: ジョブショップや自動車メーカーは、低〜中量産向けのコンパクトワークセルArcWorld C-52(AWC-52)を検討するかもしれません。2つのフラットテーブルステーションを備え(AWC-52Sは旋回用ヘッドストック付き)、コンパクトながら強力な性能を発揮します:
- 床面積削減
- 1台の6軸Motoman®ロボット
- ロールアップドア
- 統合溶接パッケージ
- 最大部品サイズ(mm) 760 × 700 容量
生産能力評価では、アーク溶接ロボット台数も評価されました。部品エリア対ロボット比を算出しアーク数と比較した結果、AWC-52ワークセルの生産性比は単一ロボットのため依然として12%効率にとどまりました。低導入コスト、短期立ち上げ、タイトなフットプリント設計、容易なセーフガード機能にもかかわらず、比較検討の結果、一部メーカーにとっては不十分となる可能性があります。
同様に、コンパクトなシングルステーションワークセルはペアで評価し、ツーステーションセルと比較すべきです。この構成はアーク溶接ロボットを1台追加しますが、オペレーターエリアも広げる必要があります。ポジショナーのスイープタイムは不要になりますが、オペレーターが歩くことになり、エルゴノミクスが悪化しサイクルタイム増加の恐れがあります。
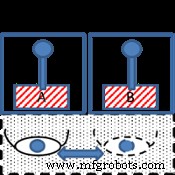 一部メーカーはこれらのセルを向かい合わせに配置し、単一オペレーターがオペレータースペースを担当します。これにより、2台のロボットと部品/ワークセルエリアに基づき生産性比を30%まで高められます。ただし2セル使用で統合コストが2倍になり、自動化工具を持つ自動車メーカーにとってはコスト増が大きくなります。
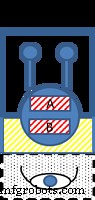
例2: ポジショニング不要の小型部品溶接向けに、より大型のArcWorld 1000(単一ロボット構成)またはArcWorld 1200(デュアルロボット構成)を検討するメーカーもいます。中〜大量溶接用途向けの小〜中型部品生産にプリエンジニアリングされたこれらArcWorldは、以下を特徴とします:
- 高速サーボターンテーブル(60インチまたは72インチテーブルトップ)
- 1台または2台の6軸Motomanロボット
- 機能安全ユニット(FSU)
- 統合溶接パッケージ
- 最大部品サイズ(mm) 1,000 × 474 容量
同じサブアセンブリ比較(例1参照)で、AW1000セルは部品エリア対ワークセルエリア比で10%効率でした。高速サーボターンテーブル導入にもかかわらず、安全エリアの存在が運転中使用不能な「デッドスペース」を生んでいました。一方、オペレーターエリアは作業者の移動を最小限に抑え、エルゴノミクスが良好でした。
部品エリア対ワークセルエリア比に関連づけてアーク密度を算出すると、この構成(AW1200)でアーク溶接ロボットを1台追加することで、全体ワークセル生産性が19%に向上しました。他のArcWorldワークセルと定価比較すると、AW1200は全ワークセル中最低の価格/アークを実現し、コストパフォーマンスに優れます。このセルの統合コストは1回のみです。
例3: 最も人気の高いワークセル、フェリスホイールポジショナー搭載のAWIV-6000シリーズが、床面積の最も効率的な活用を実現します。中〜大量部品生産向けにプリエンジニアリングされ、以下を特徴とします:
- 高速・省スペース・スリムラインポジショナー
- 1〜4台の6軸Motomanロボット
- 機能安全ユニット(FSU)
- 統合溶接パッケージ
- 最大部品サイズ(mm) 4,000 および 1,525 容量
同じ床面積効率比較(例1、例2参照)で、ArcWorld IV-6000シリーズセルは部品エリア対ワークセルエリア比で30〜34%効率でした。高速スリムラインポジショナーの導入により、部品エリアとワークセルエリアの関係でセル効率が向上しましたが、安全エリアの存在は依然として運転中使用不能な「デッドスペース」を生んでいます。一部メーカーはロールアップカーテンで安全エリアを覆い、ライトカーテン使用距離を削減しています。
ArcWorld CシリーズとArcWorld 1000シリーズの例と同様に、アーク溶接ロボットの存在が各セルの生産性係数を押し上げました。部品エリア対ワークセルエリア比に関連づけてアーク密度を算出した各ArcWorld IV-6000シリーズセルの結果は以下の通りです:
- AWIV-6000SL 部品エリア / ワークセル × 1アークロボット = 60% 生産性比
- AWIV-6200SL 部品エリア / ワークセル × 2アークロボット = 67% 生産性比
- AWIV-6300SL 部品エリア / ワークセル × 3アークロボット = 100% 生産性比
部品エリア対ワークセル比に関連づけたアーク密度により、ArcWorld IV-6300SLが標準構成中最も柔軟かつ生産的なワークセルとなりました。
リピート顧客が、3台ロボット・3メートルスパンのAWIV-6300セルから、4台ロボット(AWIV-6400)・4メートルスパンのセルへ変更しました。これにより部品エリア対セルエリア(床面積効率)は34%からわずか36%へ微増にとどまりますが、アーク密度比(生産性効率)は101%から143%へ大幅に向上します。さらに、ロボット追加はPLC、HMI、工具、セーフガード、ユーティリティ引き込みなどのセル統合コストが増えないため、コスト効率の良いソリューションです。
結論:
コンパクトロボットワークセルはフットプリントを削減しますが、必ずしも床面積の最も効率的な活用とは限りません。ジョブショップは部品サイズ容量とワークセルフットプリントの関係を評価し、床面積の最も柔軟な活用を判断すべきです。また、床面積の生産性を高めるため、自動車メーカーはワークエリアをわずかに拡張しロボットを追加することを検討すべきです。統合コストを含め、いくつかの異なるワークセル構成のコストを評価することで、メーカーは床面積の価値を最大化しているか確認できます。
産業用ロボット
- あなたの施設にリアクティブメンテナンスは適切か? コスト、安全、信頼性のバランス
- 3Dプリントパーツを彫刻フィラーで素早くラベル付け:実証済みの簡単手法
- eコマースでビジネスを加速:製造業のためのデジタル戦略ウェビナー
- IIoT駆動プロセス最適化によるロボット溶接ROI最大化 - 第4部
- ロボット溶接:労働力不足解消と安全性向上でROIを向上 - 第3部
- ロボット溶接ROI:稼働率と効率向上でメーカーに貢献 - 第2部
- ロボット溶接でROI最大化:メーカーへの洞察 - 第1部
- ロボットMIG溶接 vs TIG溶接:生産ニーズに最適なシステム選定
- 生産ニーズに最適なロボット溶接プロセスと設備の選び方
- カスタムRW950溶接セルで溶接効率を最大化
- IoTデータを活用した製造エクセレンスの実現