



高性能ロボットワークセル設計:ステップバイステップガイド
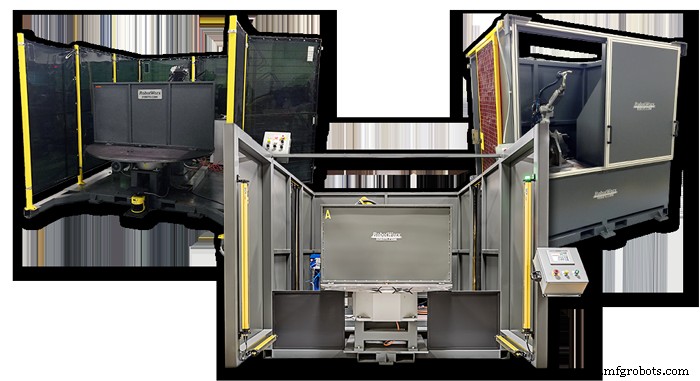
自動車部品の組立や部品加工、様々な消費財製造を行う驚異的なロボットワークセルを見て、自社の生産ラインにもその革新と改善を取り入れたいと思ったことはありませんか?しかし、どこから始めればよいか分からず行き詰まることも多いでしょう。
ロボットワークセルの構築を始める前に決定しなければならないいくつかの重要な要素があります。まず、ワークセルで実行したいアプリケーションと使用素材を明確にします。それが決まれば、必要な機器(ロボット、ポジショナー、安全パッケージ、エンドエフェクタなど)と、新品か再生品かを検討します。
さあ、始めましょう!
ステップ1:アプリケーションの決定
ロボットワークセルで何を行うかを決めます。これは必要なロボットの種類を決定する上で重要です。溶接、マテリアルハンドリング、マテリアルリムーバル、その他のアプリケーションかにより、ロボット選定の方向性が絞られます。
ステップ2:製品素材の検討
アプリケーション決定後、製品の素材を検討します。平板ガラスのハンドリングが必要か?異なるワークピースを溶接するための溶接パッケージが必要か?これらすべてがワークセル設計に影響します。
ステップ3:機器の選定
予算で再生品か新品かを決めたら、ロボットを選定します。現在市場には複数のロボットメーカーがありますが、業界最大手の3社はファナック、モトマン、KUKAです。これらの企業は溶接、マテリアルハンドリング、マテリアルリムーバルなど多様なニーズに対応する多数のモデルを提供しています。
ステップ4:ポジショナーの選定
ロボット決定後、システムの次の鍵となるのがポジショナーです。ポジショナーは、ワークピースをロボットの作業エリアに出し入れする旋回テーブルや、異なる動きで物体を移動させる観覧車型ポジショナーなどがあります。マテリアルハンドリング用途では、別のロボットがポジショナーを兼ねることもあります。
ステップ5:安全オプションの検討
ライトカーテン、アラーム、非常停止など、どの安全装置が必要か検討します。これらのセンサーは、ロボット稼働中に作業員をワークセルの作業エリアから遠ざけ、安全を確保するために重要です。
少し大変に感じられたかもしれませんが、ご安心ください。ファナック、モトマン、ABB、ユニバーサルロボッツ、KUKAロボティクスの認定インテグレーターであるRobotWorxが、ロボットワークセルのレイアウト、設計、構築のすべてをお手伝いします。
RobotWorxの優秀なエンジニア、技術者、セールススタッフと協力して、お客様のアプリケーションニーズに完璧に適合するロボットワークセルを設計・構築できます。
産業用ロボット
- MonkMakes RRB2 キットで自作 Raspberry Pi ロボット – 詳細ガイド
- 信頼できるパネル構築パートナー選定の「4つのC」
- 堅牢な予防保全プログラムを構築するための9つの実証済みステップ
- 高度ロボットシミュレーションソフトウェアが統合を加速しコスト削減を実現する仕組み
- 大型部品向けロボットワークセル設計:自動化課題を克服する
- 自動化ロボティクスに最適なワークセル選定:安全性と性能を両立
- 産業用ロボットアームの5つの主要コンポーネント
- ロボットインクリメンタルフォーミングで品質を実現する5つの実証済みステップ
- ロボットポジショナー選定ガイド:種類・軸数・ペイロードで最適な一台を選ぶ
- ロボット溶接の効率と一貫性を最大化する10の実証済み戦略
- 理想的なIoTインフラストラクチャの構築