



Motoman UP20ロボットの主要コンポーネントとメカニズムを理解する
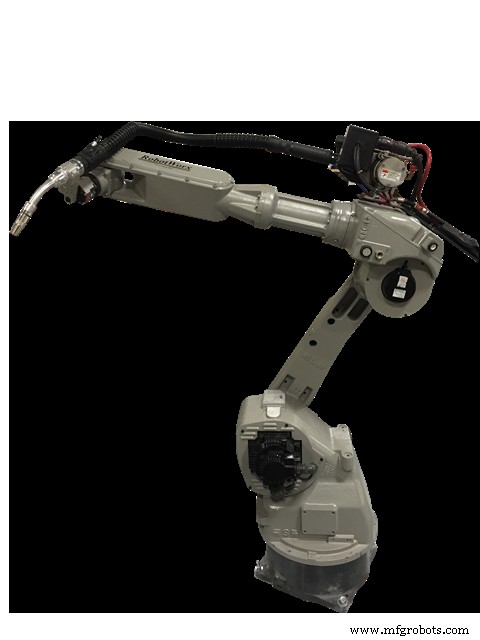
Motoman UP20は世界中の多くの工場で使用される複雑なロボットシステムです。UP-20は、ベースから始めてS、L、U、R、B、T軸と名付けられたいくつかの軸で構成されています。しかし、特定のキーコンポーネントなしでは、これらの金属片はどこにも動きません。リストアセンブリ、タイミングベルト、各軸の減速機、内部配線、サーボモーターもあります。
リストアセンブリとタイミングベルト
リストアセンブリ、部品番号HW9170593は、ロボットのエンドオブアームツーリングが取り付けられる場所です。ここがEOATの可動性を得る場所であり、HW-917-0593を適切に配置することは、ロボットがアプリケーションを適切に実行するために重要です。
R、T、B軸のタイミングベルト、部品番号60S4.5M414、60S4.5M518、60S4.5M729(それぞれ)は、ロボットの内部動作に不可欠です。これらのタイミングベルトは、モーターから軸へ動力を伝え、それらが適切に動けるようにします。
全軸減速機と内部配線
各軸に減速機があります:S軸、部品番号HW9381611-B;L軸、部品番号HW9381611-A;U軸、部品番号HW9280880-A;R軸、部品番号HW9380623-A;B軸、HW9381633-A;T軸、部品番号HW9381631。減速機は基本的にその名の通り、ロボットのサーボモーターからの出力速度を減らします。これにより各モーターからのトルクを増やし、ロボットをより効率的に動かせます。
Motoman UP 20の内部配線、部品番号HW9171682-AとHW9371168-Aは、ロボット全体の動作に不可欠です。電源をロボットに供給するだけでなく、配線はロボットをその脳であるロボットコントローラーに接続します。電気とコマンドを伝える内部配線がなければ、動きはありません。
各軸サーボモーター
各軸の動きを制御するサーボモーターもあります:S軸ACサーボモーター、部品番号HW9381363-A;L軸ACサーボモーター、部品番号HW9381717-A;U軸ACサーボモーター、部品番号HW9381360-A;R-B-T軸ACサーボモーター、部品番号HW9381370-A。ACサーボモーターは、増幅とロボットの他の部分からのフィードバック受信を可能にするデバイスを持つ点を除き、ACモーターに似ています。これらのモーターはロボット軸の回転に不可欠です。
ご覧の通り、Motoman UP-20は多くの部品が連携して同じ目標、お客様の工場生産性向上に向かう複雑な機械です。RobotWorxは、UP 20を使用してお客様のシステム設計をお手伝いするまさにそのロボットインテグレーターです。Motoman UP20ロボットシステムの購入を検討されているか、上記部品のいずれかが現在のシステムに必要な場合、RobotWorxがワンストップショップです。今すぐオンラインまたは877-762-6881でお問い合わせください。
産業用ロボット
- 安川モトマン:現代製造業向けロボティクスソリューションのリーダー
- Motoman UP165の主要コンポーネントと特徴を理解する
- Motoman SV3XL内部構造:長リーチ・デュアル機能ロボットの動作原理
- Motoman UP50の内部構造:主要コンポーネントが精度を駆動する仕組み
- Motoman UP130ロボットのパワーと精度:効率を解き放つ
- Motoman K6の内部構造:6軸設計が実現する高精度動作
- Motoman UP200ロボットの主要コンポーネントとメンテナンスガイド
- Motoman SK120の内部構造:6軸設計とコアコンポーネント
- Motoman SK16Mロボットが実現する精密で信頼性の高い動作
- モトマンSV3Xの多機能・高性能設計を解剖
- モトマンSV3XLの主要コンポーネントと機能:ロングリーチモデルの内部構造