



ステップ4:協働ロボットを業務にシームレスに統合する — 適切なエンドエフェクター選定
コボット購入時に考慮すべき重要な追加コスト:適切なエンドエフェクターの選定
エンドエフェクター — EOAT — グリッパー — 何と呼んでも、これらはアプリケーション成功の基盤です。エンドエフェクターはすべてのコボットの「ビジネスエンド(業務端)」と見なされ、今日市場には数百種類存在します。何を使うかは、コボットが扱う部品によって完全に決まります。塗装、研磨、サンディング、デバリングを行う場合、それぞれ異なるタイプのエンドエフェクターまたはEOATが必要です。
エンドエフェクターはどう動作するか?
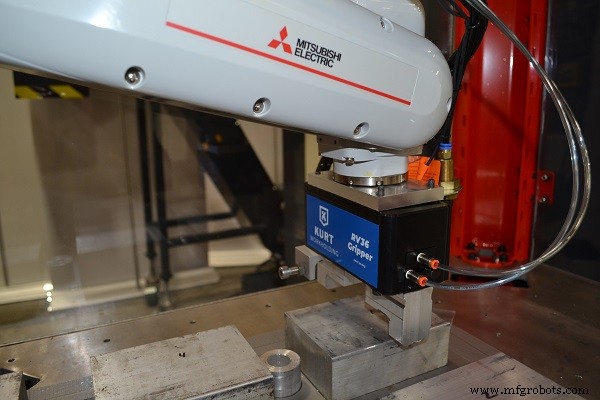
エンドエフェクターは、電子的、油圧的、機械的、空圧的(エア)に駆動/駆動されます。電子制御のものが最も柔軟です。バキュームも非常に人気のあるエンドエフェクターで、吸盤やその他のバキューム面を使用して奇形状の物体をピックアップします。
特殊機能のために非常に複雑なデバイスをカスタム設計・製造する必要がある場合もあります。社内に3Dプリンターがあれば、自社で設計・プリントできるため最も柔軟性が高まります。
エンドエフェクターの可搬ペイロード容量
次に、コボットの定格最大ペイロードの背後にある科学、「慣性」を考慮する必要があります。
慣性はコボットの性能に大きく影響します。コボットとエンドエフェクターを選定する際、慣性を考慮しなければなりません。部品がエンドエフェクター近くで保持され、エンドエフェクターがコボットのフェイスプレート(アーム先端)に近い場合、通常はコボットのペイロード定格(EOATの重量を考慮して)に従えば問題ありません。
しかし、部品がエンドエフェクターから離れた位置で保持され、エンドエフェクターがコボットのフェイスプレートから離れている場合、重心がアンバランスになり、慣性がコボットのペイロード定格に確実に影響し、最終的に性能を阻害します。その時は設計に立ち戻り、より良い方法がないか検討する必要があります。
最も一般的な3タイプのエンドエフェクター
エンドエフェクターには多くの種類がありますが、以下の3つが最も一般的です:
- グリッパー(Grippers): 最も一般的。物体をピックアップし操作可能。工作機械監視、ピック&プレース、梱包などのタスクに特に有用。
- プロセスツール(Process Tools): すべてのエンドエフェクターの「働き蜂」。ワークピースに実際の作業を行い、元の形状から変化させます。溶接、マシニング(材料除去)、塗装などが例。ツールチェンジャーもプロセスツールの一種で、エンドエフェクターに取り付け、ロボットがワークピースに異なるタスクを実行するためにツールを切り替えられるようにします。
- センサー(Sensors): カメラが属するカテゴリ。センサーはワークピースの形状、サイズ、品質を判定し、超音波、レーザースキャナー、カメラ、赤外線などで使用されます。センサーは、エンドエフェクターが保持する部品とワークホルディングデバイスとの高コストな衝突を回避するのにも役立ちます。部品が確実に保持されているかを「感知」し、保持されていなければわずかに操作して確実に保持させることもできます。例:ブランクや部品をチャックやバイスに挿入する場合。
適切なコボット用エンドエフェクターの選び方
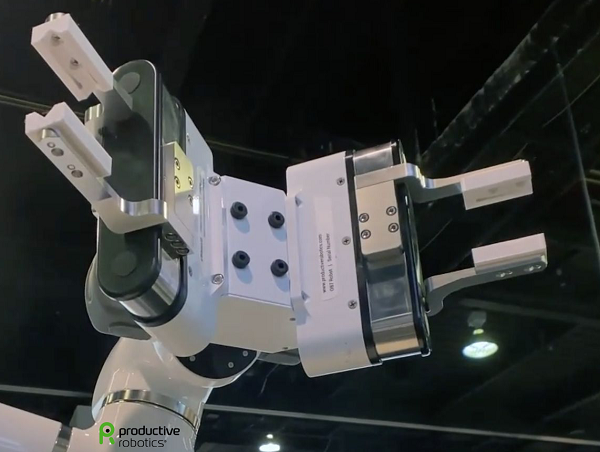
あなたとオートメーションプロバイダーが、コボットが必要な部品を徹底的にレビューし、どう扱われるかを決定したら、最適なエンドエフェクターを決定する必要があります。以下のヒントが決定の助けになります:
- コボットが実行するアクション/動作を決定する。
- 必要なアクション/動作を最も効率的に実現できるエンドエフェクタータイプを調査する。
- 検討中のエンドエフェクターのコスト、複雑さ、入手性を考慮する。
- 購入するタイプを決定する(空圧、電子、機械等)。
- エンドエフェクター重量 + 部品重量 + 慣性 のペイロードを考慮する。
- このジョブに最も適したエンドエフェクターを選ぶ — 現在または将来のすべてのプロジェクトに汎用的だと感じるものを選ばないこと。
「将来を考慮するな」と言ったのか? はい、言いました。通常、コボットは特定のジョブで使用されるため、エンドエフェクターも同じように選定すべきです。多用途に使おうとすると、当面のタスクで最も効率的でなくなる可能性があります。エンドエフェクターはあなたの手のようなものです。それがうまく機能しなければ、エンドエフェクターもうまく機能しません。多数のエンドエフェクターがあり、ほとんどはリーズナブルな価格なので、このプロセスに最適なものを選びましょう。
エンドエフェクターとコボット間の通信を考慮する
エンドエフェクターで考慮すべきもう一つのこと — それとコボット間の通信です。多種多様なエンドエフェクターがあるため、通信プロトコルとインターフェースも多種多様です。どのプロトコルが提案コボットと最も相性が良いか、オペレーターに必要なスキルレベルは何か、コボットプロバイダーと相談することをお勧めします。初回使用時はコボットプロバイダーの支援でオペレーターをトレーニングする必要があるかもしれません。
ニーズに合ったエンドエフェクター選定のお手伝いをします
最後に、エンドエフェクター選定時はコボットプロバイダーにガイダンスを求めてください。多くの場合、彼らは多様な製品での豊富な経験を持っています。コボットとセットでエンドエフェクターを供給できるか確認してください。
これらは重要かつコストのかかる決定です。そこがAbsolute Machine Toolsのようなオートメーションインテグレーターの出番です。私たちのA+オートメーションチームは、お客様とOEMと密接に協力し、お客様がニーズを満たす最高の製品を得られるよう保証します。エンドエフェクター/EOATは、コボットがフロアに届く前に決定すべきです。優れたオートメーションインテグレーターは常に部品を研究し、推奨します。部品を研究せずに特定のエンドエフェクター/EOATを推奨するなら、別のインテグレーターを探してください。
Absolute Machine ToolsのA+オートメーションチームまで、info@absolutemachine.com へご連絡いただき、コボット導入のお手伝いをさせてください!
「コボット成功導入シリーズ」の過去記事:
- ステップ1:コボットはアプリケーションの一部分に過ぎない
- ステップ2:インテグレーターはこのプロセスでどんな役割を果たすか?
- ステップ3:ワークはどうステージングされるか? マスタープランの一部でなければならない
- ステップ4:適切なエンドエフェクターの選定
- ステップ5:ビジョン — 導入すべきか?
- ステップ6:コボットは産業用ロボットのようにメンテナンスが必要か?
- ステップ7:リスクアセスメント
自動制御システム
- CMMSへのQRコード導入:ステップバイステップガイド
- リアルタイム生産可視化がAM運用を高める5つの実証済み方法
- Ridecell、業界初のフリートIoT自動化プラットフォーム発表─車両データをシームレスな運用へ転換
- IIoTが倉庫と工場オペレーションを効率化と洞察で変革
- 高度なオートメーションを解き放つ:なぜ3Dビジョンがあなたのプロジェクトに不可欠か
- あなたの倉庫にIIoTが必要な5つの理由
- 農場運営をプロアクティブメンテナンスで強化する
- Pythonで多層パーセプトロンにバイアスノードを追加する
- ロボティクス統合のマスター:施設成功のための実証済み戦略
- コボットが製造業に革命をもたらす:統合とメリット
- プラントにIIoTを導入すべき5つの理由:ハードウェアコスト低減からクラウド活用まで