



RW Screw: 既存設備での自動化をリード
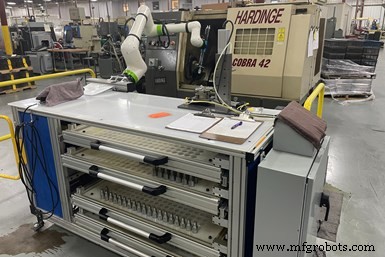
RW Screwは、精度を維持している既存設備にロボットを追加することが合理的だと考えています。ここではコボットがHardinge旋盤を担当。このロボット・ステーションは、ワークピースをチャックのコレットに精密に装填するために必要な精密位置決めを考慮し、ロボット動作による「歩行」を防ぐため床にボルト固定されています。
オハイオ州マッシロンのRW Screwは現在約230名を雇用しています。74年の歴史を持つ受託機械工場の社長Bill Reeder氏は、設備能力を考慮した最適な人員レベルは約265名だと述べています。同社にはVMC、スイス型、単主軸、多主軸、ロータリー・トランスファー機、研削盤、二次加工・仕上げ装置を含む200台以上の工作機械があります。残念ながら、これらの少数が操作する人がいないために時々アイドル状態になっています。
理由の一つは、北オハイオ地域に多くの製造企業があり、すべて同じ人材を取り合っていることです。その上、Amazonが近隣のカントンに新しいフルフィルメント・センターを開設し、1,000人の新規雇用を創出すると予想されています。人材課題は、RW Screwに製造プロセスにおける人的関与を減らす自動化とテクノロジーの導入が、今後成功を維持するために必要だと認識させるレベルに達しました。
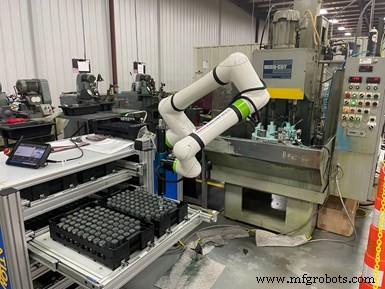
ここでは、古いが精密なホーニング・マシンを新しいコボットが効果的に担当するもう一つの例を示します。
実際、Reeder氏は、単に効率化を図るという視点ではなく、顧客の期待通りに製品を期日通り、仕様通りに納入し続けるための必要不可欠な手段として、プロセス自動化の機会を評価していると述べています。
工作機械を担当するロボット追加は解決策の一部です。同社は最近7ヶ月で6台のロボットを設置し、今年さらに10台追加予定です。しかし、Reeder氏はそれらが誰の仕事も奪わなかった、奪わないと指摘します。代わりに、従業員を工作機械の装填・取り出しより価値の高い業務に再配置できます。
長年にわたり、RW Screwは自動化を手動作業削減・排除の手段として統合する上で教訓を得てきました。私が最近訪問した際、Reeder氏が説明した中で、自動化に新規参入する工場にも、経験豊富な工場にも検討に値する3つの戦術を指摘していました。それらは、ロボット統合に時間をかけること、自動化ステアリング・コミッティを設置すること、製造エンジニアではなく自動化エンジニアを育成することです。
ロボットとその他の自動化追加
E. Ray Woolleyが1948年にR.W. Screw Products Inc.を設立。現在RW Screwとして知られ、20万平方フィート以上の製造・管理スペースを持つ施設を有しています。
工場のロボティック自動化への最初の大きな一歩は、Densoロボットを自社統合し、スプライン成形機へのシャフト装填・取り出しに使用したことです。コンベアが新しいワークピースをロボットに供給し、加工完了部品を回収するのに使用されます。
RW Screwは協働モデル(コボット)も多数設置しています。例えば、複数のFANUC CRX-10iA/L 6軸コボットが、旋盤、ホーニング・マシン、研削盤などを担当しており、これらの一部は既存設備ですが高精度を維持しています。
Reeder氏は、コボットの堅牢性(10kg可搬、1,418mmリーチ)とFANUCのカスタマー・サポートを評価しています。これらのコボットは機械間で再配置可能な設計ですが、工場では各機械に専用で割り当てています。ほとんどは引き出し付きテーブル/スタンドに取り付けられ、原材料をロボットに提示し、加工完了部品を回収します。ロボット動作による「歩行」を防ぐため、これらのスタンドを床にボルト固定しています。
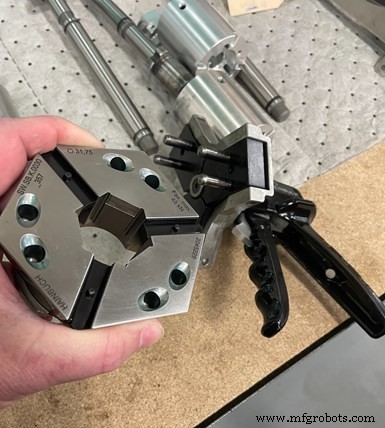
ロータリー・トランスファー機、多主軸、その他の旋盤のチェンジオーバーが、クイックチェンジ・コレットにより高速化されています。
しかし、工場はプロセスを自動化するか、人間の介入時間と量を減らすその他の機器も検討しています。Hainbuchのクイックチェンジ・ワークホールディングは後者の例です。実は、Hainbuchが作成した記事(一部を以下で要約)がきっかけで、私はRW Screwを訪問し、同社の改善努力を詳しく知ることになりました。
工場はHydromatとSchutteロータリー・トランスファー機でHainbuch Hydrok油圧スタティック・チャックを使用しています。Hainbuch Americaのセールス・エンジニア、Jason Schoemann氏は、RW Screwの12ステーションHydromat Eclipse機に、クランプ範囲3〜65mmのHydrok SE 65六角チャックが装備されていることを指摘します。「Hydrok SE 65はRW Screwの部品ファミリー・サイズ範囲に適しており、六角形状は汚染からの最適な保護、工具寿命延長、従来装置比25%高いクランプ力を提供します」とSchoemann氏。「丸棒と六角棒の両方に対応し、クランピング・ヘッドを迅速かつ容易に変更できます」
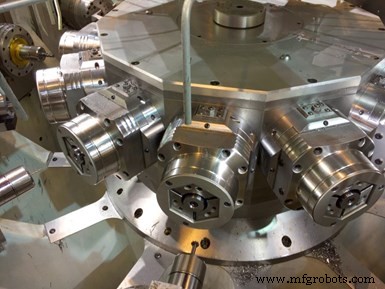
RW Screwの12ステーションHydromat Eclipseロータリー・トランスファー機は、Hainbuch Hydrok SE 65六角チャックを装備。従来装置比25%高いクランプ力を提供とのこと。写真提供:RW Screw
コレット・チェンジオーバーでは、オペレーターがピン付きピストル・グリップ型デバイスをコレット面に挿入し、ハンドルを握ります。ハンドル内のロック機構が、コレット取り付け・取り外し中に治具を崩壊状態に保持。トリガーを押すとロックが解除され、コレットが解放されます。
「Hainbuchのクイックチェンジ機能は我々の生産目標達成に不可欠です」とReeder氏。「以前は部品切り替えに1〜2日かかっていたのが30分になり、六角材から丸材への切り替えも3時間で可能です。精密研削によるHainbuchシステムの高い繰り返し精度も公差維持に同等に重要です。追加の25%剛性向上がチャッターを減らし、六角バー材旋削では極めて重要な要素です」
ロボット追加以外でプロセス自動化に役立つその他の機器例:
- マガジン・バー・フィーダー。 バー・フィーダーはほとんどの大量生産機械工場で一般的ですが、様々な設計があります。RW Screwは、大きなバー材バンドルを装填して、おそらく3シフト分の長時間無人加工を実現できるマガジン・モデルに価値を見出しています。Cucchi BLTとEdge TechnologiesのFMBブランドで、12フィート・バー対応のものをロータリー・トランスファー機と多主軸機に追加し、無人加工時間をさらに延長し、機械ダウンタイムを削減しています。

12フィート・バー対応マガジン・バー・フィーダーが、ロータリー・トランスファー機などの装置で無人加工時間を延長し、機械ダウンタイムを削減。
- ツール・プリセッター。 ツール・プリセッターが自動的にオフセットを測定するため、オペレーターが新しいジョブの新しいツーリング取り付け時に工作機械でそれを行う必要がありません。RW ScrewはOmega TMMのOriginツール・プリセッターを使用しており、デバイス・メーカーによると業界のエントリー・レベル・ショップフロア光学ツール・プリセッティング・デバイスのニーズに適合します。新しいジョブのツーリングはキッティングされ、工作機械のワーク・セルに配送され、取り付けを待ちます。
ツール・プリセッターのおかげで、新しいジョブのツーリングを簡単に測定し、キッティングして工作機械のワーク・セルに配送、新しいジョブの取り付けを待機できます。
- ビジョン検査装置。 カメラを使用して部品を測定する非接触測定器は、検査プロセスを大幅に高速化できます。一例では、タイム・スタディで2台の機械を担当していた技術者が時間の60%を機械でゲージングに費やしていたことが判明。now、それらの測定はKeyenceビジョン・システムで自動的にほぼ瞬時に行われ、その技術者が3台の機械を担当できるようになりました。また、100%検査が必要な部品用に、ボウル・フィーダーで部品を密閉ビジョン・システムとタッチ・プロービング・ステーションに供給し、自動的に測定しながら良品と不良品を仕分けるセルを作成しました。
ある時点で、技術者は毎時間20分をこれらの複雑なシャフト部品のゲージングに費やしていました。now、このKeyenceビジョン・システムがそれらの部品をほぼ瞬時に自動測定し、技術者を他の付加価値業務に解放します。
自動化の教訓とアドバイス
Reeder氏との会話で際立った、RW Screwが自動化適用のアプローチとして実施している3つの実践を以下に列挙します。これらのアイデアは、プロセス自動化の初期段階にある場合も、しばらく自動化を統合してきた場合も、検討に値するかもしれません。
- ロボット統合に時間をかける。 最初のロボット統合で、特に大量生産環境ではこれらのプロジェクトを急がないことを学びました。今日、工場は実際の機械を模倣する「模擬」機械——ジグ——を作成し、ロボット・プログラミング、タッチ・ポイント特定、プロセス調整などに使用しています。実際の機械前でロボットを使ってプロセスを調整すると、機械ダウンタイムを延長するだけでなく、統合後一定期間問題に直面する場合、従業員がロボティクスの価値を再考する原因になり得ます。
- 自動化ステアリング・コミッティを設置する。 RW Screwは毎週会合する自動化ステアリング・コミッティを作成し、提案されている自動化プロジェクトを議論します。四半期ごとに、委員会は前進させるのが合理的なプロジェクトを詳しく特定します。これらの取り組みの一環として、Reeder氏と他のマネージャーは定期的にショップフロアを巡回し、従業員と対話して生産のペイン・ポイントを把握します。解決策はロボット追加かもしれませんが、手動操作による生産ボトルネックを開放する他のテクノロジー追加かもしれません。
- 自動化エンジニアを育成する。 過去、RW Screwは部品をどう加工するか、工具やコレットがどう機能するかなどのエキスパートである製造技術者の育成に注力してきました。それは依然として価値があります。しかし、ロボット、自動ゲージング、様々なショップフロア自動化を理解する自動化技術者の育成に少し方向転換しました。Reeder氏が指摘する通り、工場はメンテナンス要員がシフト中ずっとロボット・タッチ・ポイント変更を行わせる余裕はありません。全員がそのような業務を実行する方法を学ばなければならず、同社は今後もそのタイプのトレーニングに投資し続けます。
以前、この大量生産ジョブでは3交代で9人が100%部品検査を行っていました。したがって、RW Screwはボウル・フィーダーで部品を検査セルに供給し、ビジョン・システムとタッチ・プロービングで全部品を自動測定し、良品と不良品を仕分けるプロセスを設計しました。
自動制御システム
- COVID-19危機下で自動化が労働力ギャップを埋める
- 産業オートメーション導入の4つの実証済み戦略
- サプライチェーン運営におけるオートメーションの未来を描く
- 強靭なサプライチェーン構築:熟練ツール&ダイメーカーがイノベーションを牽引
- 産業オートメーションの迷信を解く:事実と虚構の境界線
- 倉庫自動化の4大誤解を解く:導入を阻む神話と真実
- 代表的な5つの積層造形(3Dプリント)プロセスを解説
- ホースクランプ3大タイプの理解:スクリュー(ワームギア)・コンスタントテンション・ワイヤー
- 代表的な6種類のネジドライブを解説:トルク、用途、選び方
- マダウラねじホイリングアタッチメント:スイス型多軸ネジ切り機用高精度アタッチメント
- ローコードソリューションが産業プロセス自動化を加速