



ステッピングモーター vs DCモーター vs サーボモーター:主要な違いを徹底解説
電気モーターは電気エネルギーを機械エネルギーに変換する不可欠なコンポーネントです。しかし、すべてのモーターが同じ機能を果たす一方で、最大トルクを得るには適切なモーター選択が重要です。本記事では、ステッピングモーターとDCモーターの違いを明確にし、サーボモーターの重要特性も特定します。
ステッピングモーター
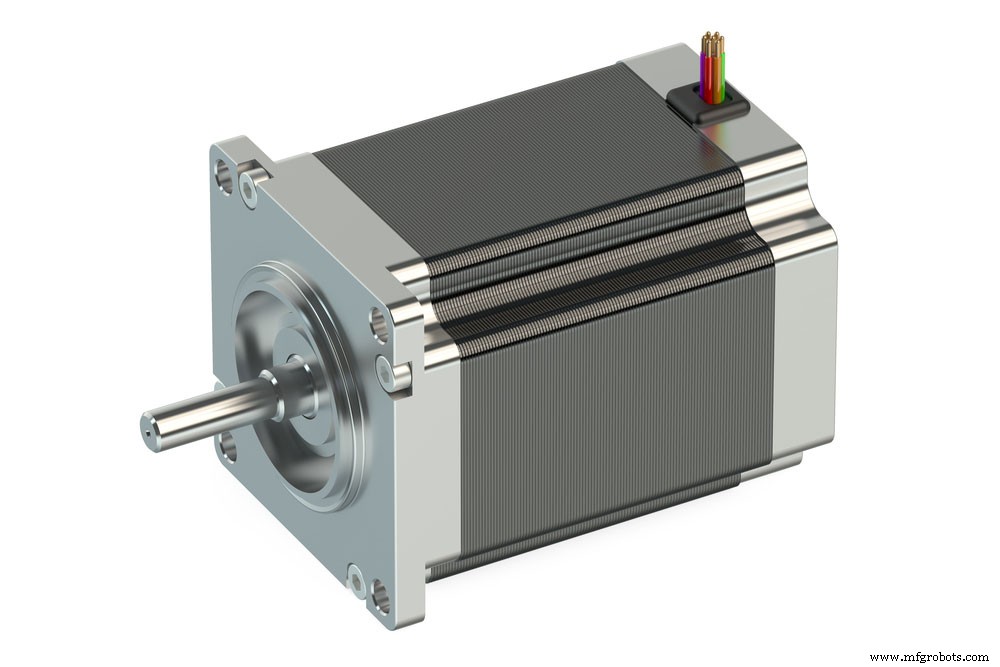
図1:ステッピングモーター
定義
主に、離散的なステップで回転するブラシレスDCモーターです。
コンピューター制御ステッピングにより、極めて精密な速度制御と位置決めが可能。したがって、精密モーション制御用途で人気があります。
構造
中央ギアを複数の歯付き電磁石が取り囲む構造で、位置決めに役立ちます。永久磁石ステッピングモーターは直流電源を使用しますが、DCモーターに見られるブラシと機械的整流子を持ちません。したがってブラシレスDCモーターと言えます。
動作原理
制御システムがドライバーに電気パルスを送信。ドライバーがパルスを解釈し、比例電圧をモーターに返します。
モーターは固定角度増分で回転。ここから「ステッピング」モーターの名が由来します。コイルの極性は交流で制御されます。
利点と限界
ステッピングモーターの利点:
図2:金属3Dプリンター
- X-Yプロッター、3Dプリンターなど精密位置決め用途に最適
- 回転速度の精密制御が可能
- 低速で高トルク
- 制御が容易
主な限界:
- 効率が低い。無負荷時に最大電流を消費
- 高速時のトルクが低速時と比べて著しく低下
- 位置フィードバックを内蔵していないものが多い。動作音が比較的大きい
- 高負荷時にステップアウト(脱調)する可能性あり
用途
- 3Dプリンター
- 医療用画像装置
- 防犯カメラ
- ロボティクス
- CNCフライス盤
サーボモーター
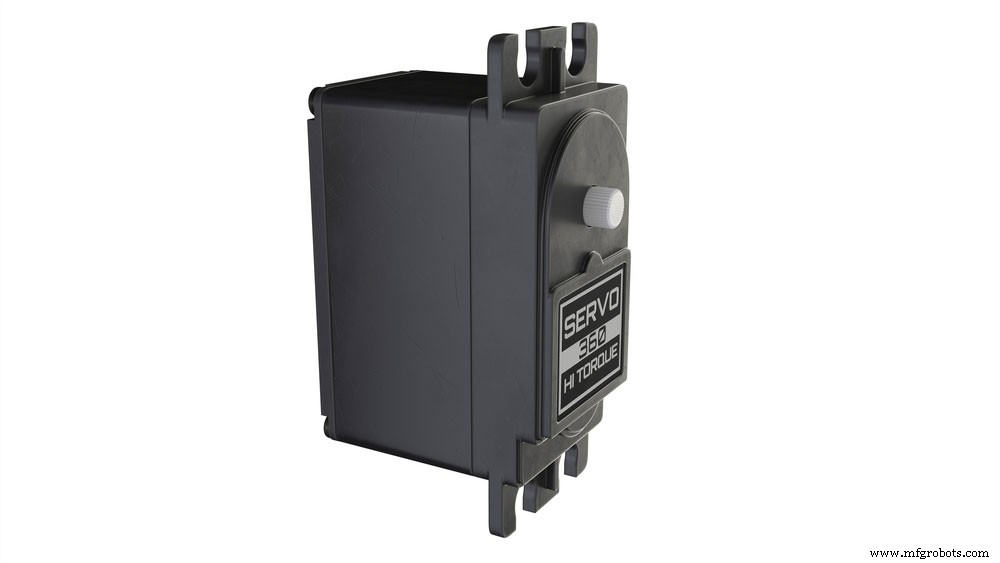
図3:サーボモーターの3Dイラスト
定義
DCモーターの一種ですが、長時間連続回転しない同期モーターです。
構造
フィードバックシステムに依存し、実速度と目標速度の差を検知。フィードバックにより目標位置からのドリフトを補正する出力調整を実現し、精密位置決めを強化します。
サーボには2種類あります:
連続回転サーボ
時計回り・反時計回りに連続回転可能。コマンド信号に従って様々な速度範囲で移動可能。位置決めサーボより幅広い用途に有用。
位置決めサーボ
小規模プロジェクトで適度な精密位置決めに有用。180度回転し、連続回転と速度制御は非対応。
動作原理
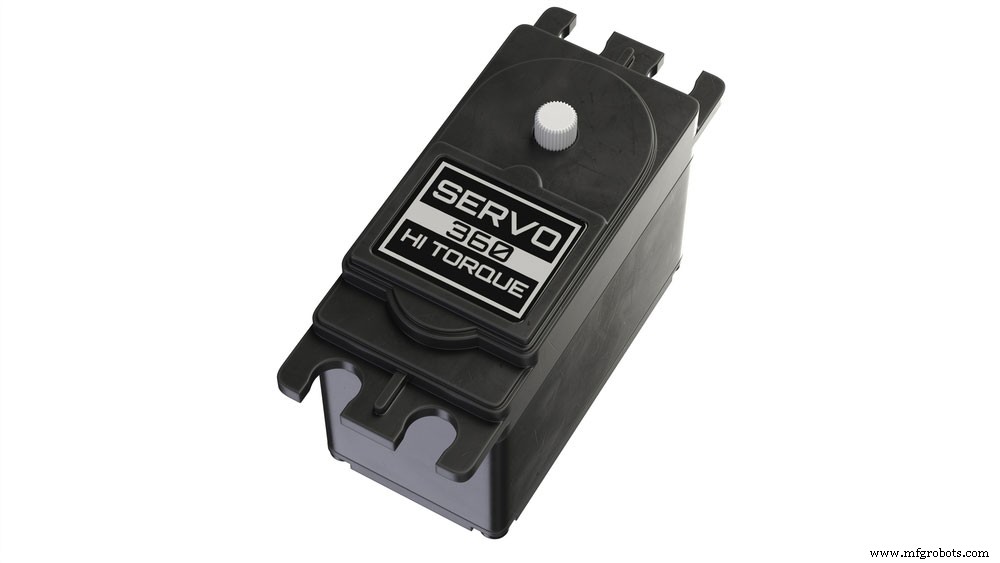
図4:サーボモーター
内部ギアの特殊配置により内部モーターの高速回転を緩和し、同時にトルク出力を大幅に向上。サーボのギア設計と回転速度が高トルク生成に不可欠。また、誤差信号を修正するマイクロコントローラーを内蔵。これらの制御信号がロータを最終位置に移動させます。
サーボモーターの利点と限界
メリット
- 高速回転時の高トルク出力。クローズドループフィードバック制御システムによるもので、ステッピングモーターのオープンループシステムより優れる
- 幅広いトルク定格とサイズで入手可能
- 比較的安価(プラスチック製も多く軽量)
デメリット
- 位置決めサーボは回転角度制限あり(180度のみ)
- 位置制御時にチタリング(微小振動)が発生しやすい。目標位置からのズレを修正しようとするフィードバック機構が原因
用途
- エレベーター技術とロボティクス
- 望遠鏡とカメラ
- 産業制御用途
DCモーター
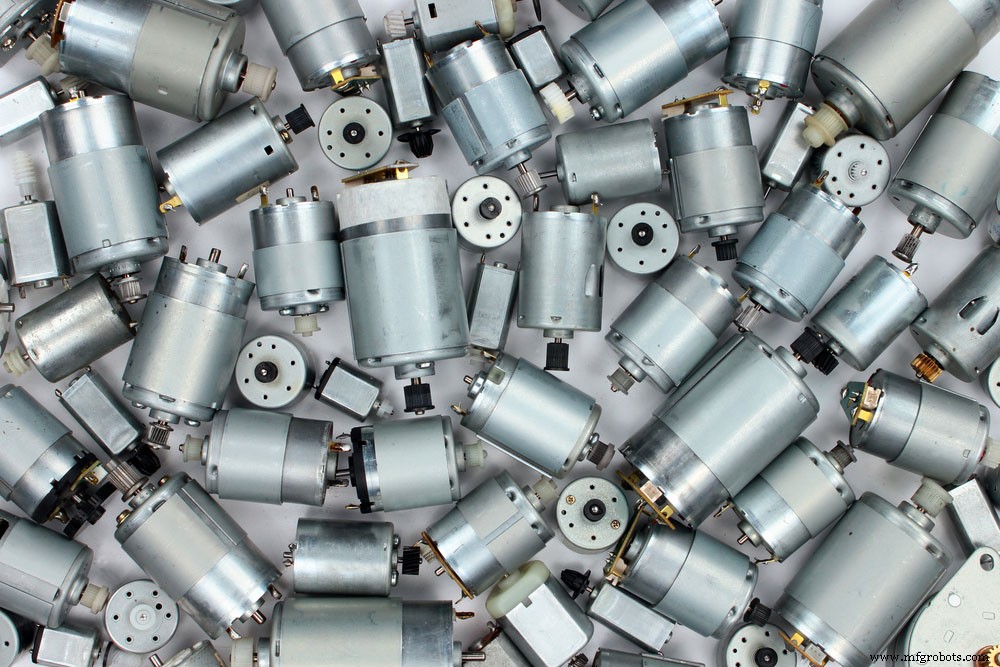
図5:多数のDCモーター
定義
電磁コイルと導体を備え、それらの相互作用で電気エネルギーを機械エネルギーに変換するデバイス。一般的なタイプはブラシレスとブラシ付き。様々なサイズがあります。
構造
「ブラシ付き」の名は、モーターに巻線電流を供給する2つの固定金属ブラシに由来。他の主要コンポーネントは固定子(ステーター)と回転子(アーマチュア)
動作原理
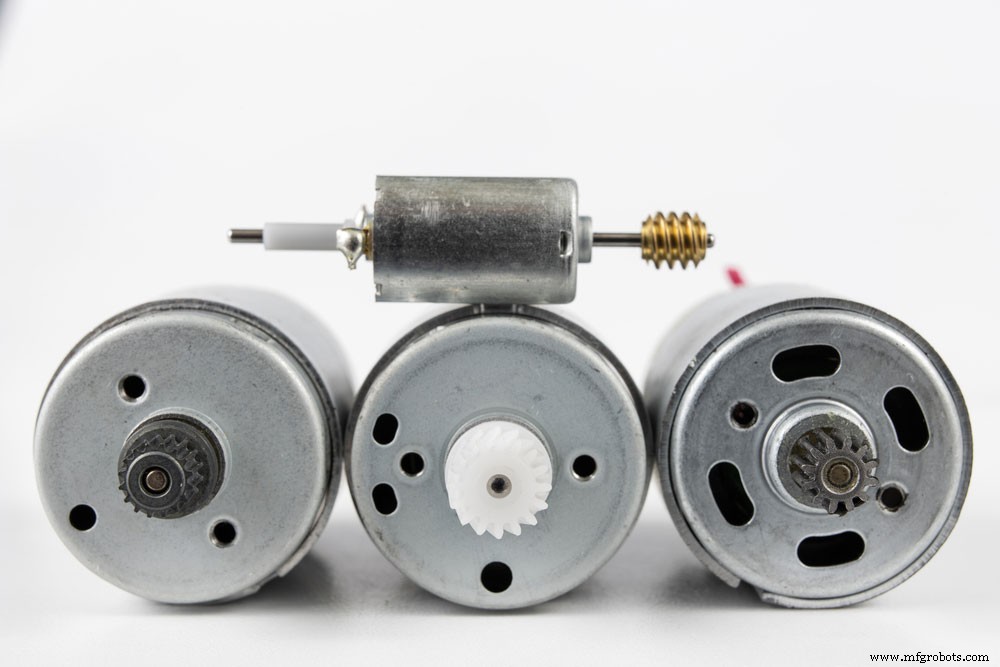
図6:DCモーター
ステーターが回転磁界を生成し、アーマチュアの回転を促す。一対の磁石が電磁コイルを包み込むように配置。巻線電流が磁界を通過するとき力が発生し、コイルの回転を開始。
ブラシ付きDCモーターの利点と限界
利点
- 電圧印加のみで制御が容易
- 低速で高トルク出力。機械的電力生成効率は約75〜80%
- 比較的安価
欠点
- 回転時に電磁ノイズと物理ノイズが発生しやすい
- ブラシの摩耗率が高く、定期メンテナンス必須
用途
- コードレスドリル
- 産業用途
- 携帯電話バイブレーター
- ハンディファン
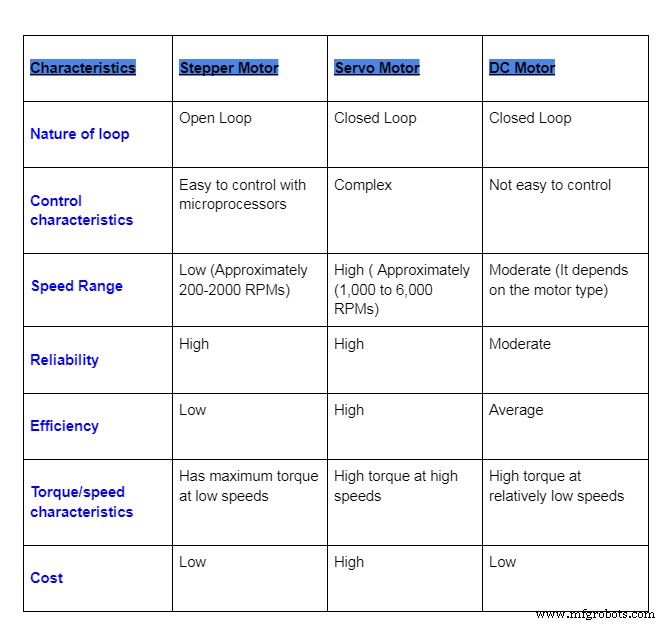
ステッピングモーター vs サーボモーター vs DCモーターの違い
まとめ
これら3つのモーターは、解説した通り異なる機能に適しています。3種類のモーターの主要な違いを理解できたはずです。さらなるご質問があれば、お気軽にお問い合わせください。
産業技術
- Raspoulette:太陽光発電自律コープドアシステムのプロトタイプ
- リニアモーター理解:電気エネルギーから精密直線運動へ
- サーボモーターの仕組みと重要性
- ポテンショメータをリウムスタットとして使いシンプルなモーター速度制御
- 永久コンデンサ分相誘導モーターの自作:ステップバイステップガイド
- 単相誘導モーターの理解:種類、動作、効率改善
- AC整流子モーターの理解:設計、種類、応用
- オーバーサイズ電動モーター:交換が賢明な選択となるケース
- メンテナンスプランナーの役割:運用最適化と信頼性確保のキーパーソン
- 契約製造(コントラクトマニュファクチャリング)の理解:メリットと核心概念
- DCモーターの問題を検査・診断するステップバイステップガイド