



テクノロジーがロボット製造をどう変えたか:エンジニアの視点
はじめに:警告——これを読むと古く感じるかも
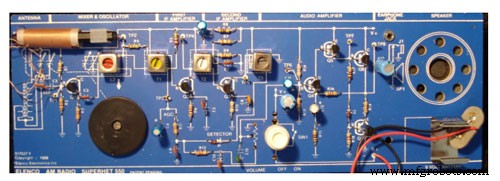
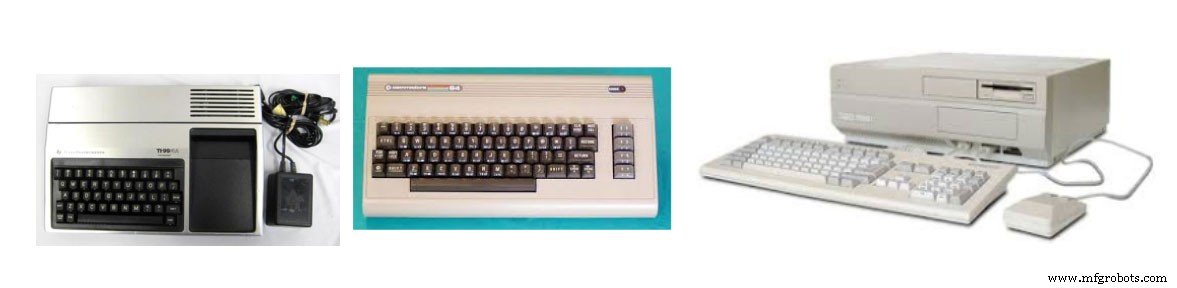
私の名前はSteve Spanoです。最初の電子工作プロジェクトは、4歳のときに電池、2本のワイヤー、懐中電灯の電球を繋いだことでした。6〜16歳の頃、Texas Instruments TI-99/4A、Commodore C64、Amiga 2000、IBM 386などのコンピューターで、アセンブリ、BASIC、Cなどさまざまなプログラミング言語を独学しました。Heathkitの電子工作キット「固体ラジオ受信機キット」などもいくつか作りました。Heathkitを知っている人、何人いますか?
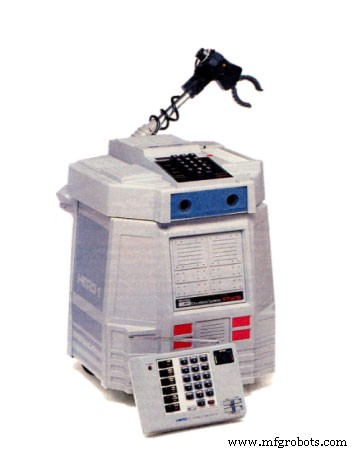
私はHeathkit HERO 1ロボットが本当に欲しかったです。超音波物体検出、可動アーム、8ビットCPUを備え、驚くほど洗練されていました。無線リモートキーパッドまで付いていて、16進アセンブリで直接プログラミングできたのです!想像できますか?デバッガーなしでキーパッドから直接16進数でプログラミングするなんて?恐怖です!驚くべきことに、この小さなロボットは今でもeBayで1500ドルで売られています。買おうかな——いつも欲しかったし、とてもキュート!
インターネットが存在する前の長い間、9600ボーモデムで「Inter-Dimension」という「BBS」サービスを運営し、メッセージやCommodore/Amigaソフトウェアを交換していました。当時の私のコンピューターの夢は、2000ドル(1995年の16歳にとって途方もない大金)を貯めて、Amiga 2000用の10メガバイトハードドライブを買うことでした。それがあれば、最高のモデムベースBBSができたのに!
ペンシルベニア州スクラントン(米国)で育ち、電気工学(スクラントン大学)を学び、ニューヨーク州立大学で制御システム専攻のEE修士号を取得。卒業後の最初のEE職は、レジや小売用途のサーマルプリンター用ハードウェア設計。1998年の最初のEE職でのメインプロジェクトは、会社製品を8ビットIntel CPUから全く新しい32ビット50MHzプロセッサー(16ビットメモリバス搭載)に更新すること。ソフトウェア、ハードウェア、機械工学チームが関わる大規模プロジェクトでした。2つ目のEE職は、ストレージエリアネットワークシステムを設計する会社。2001年、この会社の大型プロジェクトは、ブランドニューブランドの2Gbit/秒ファイバチャネルインターフェースをサポートする一連のSANシステム設計を支援すること。これが本当に速かった——2001年に光ファイバーで2Gbit/秒!テクノロジーはこれ以上良くなるのか??
1997年卒業研究
ElectronicsLoversページをInstagramで見つけ、管理者が「卒業研究」論文を募集していたので、1997年の大学卒業年度の論文を提出しました。日付指定はなかったので、テクノロジーがどう変わったかの楽しいリマインダーとして。
1997年、スクラントン大学でBSEE学位を取得しようとしていたとき、私たちの卒業研究プロジェクトは、迷路をナビゲートできる自律ロボットの設計でした。私は即座にHeathkit HERO1を思い浮かべ、今なら学校でより高度なロボットを構築できると考えました。結局、Heathkit HERO1はMotorola 6808 8ビットCPU、4KB RAMベースだったからです(補足:今の典型的なPCI-Express 1Gネットワークカードは、パケットデータだけで64KB〜256KBのバッファを持っています)。
私のロボットの設計アーキテクチャは、はるかに高度なIntel 87x196KCを使用。これは16ビットCPUで、プログラム格納用に32KBの内部EEPROMメモリを提供しましたが、総RAMメモリはわずか512バイト。「C」コンパイラは最適化されていないコードを生成し、512バイトでスタックを管理するのは大きな課題でした。リアルタイムJTAGデバッガーや他の種類のデバッガーは一切ありませんでした。しかし、CPUには内部シリアル/UARTがあり、簡単な文字出力でコードの動作を確認できました。標準的な「C」関数呼び出しprintf/sprintfさえ、RAMが小さすぎるためCPUでサポートされていませんでした。
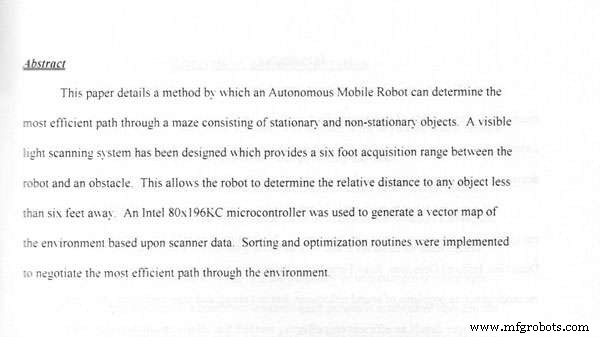
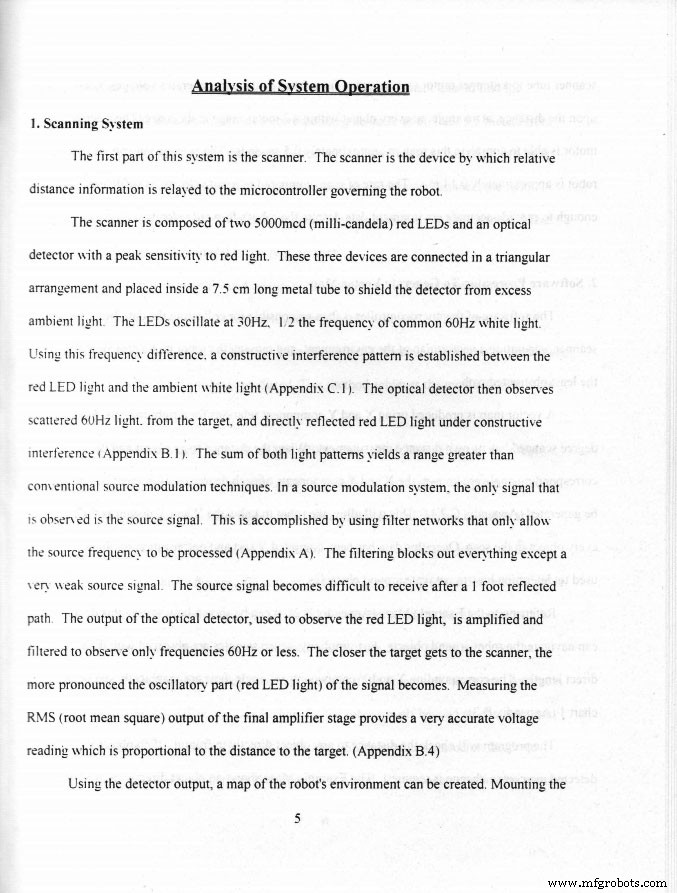
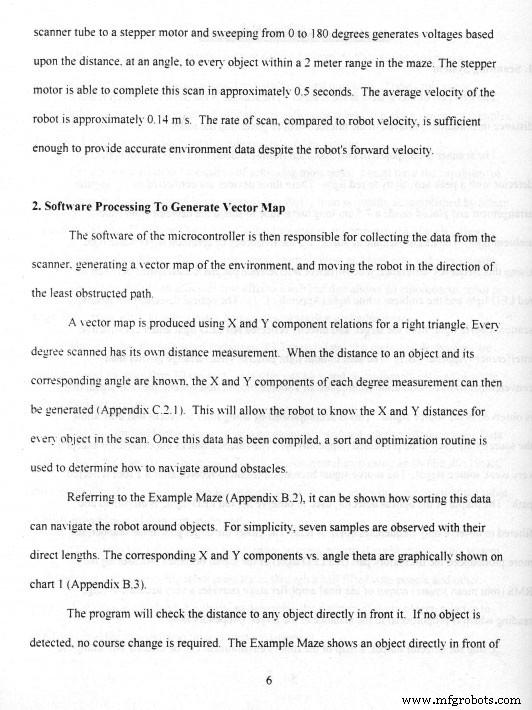
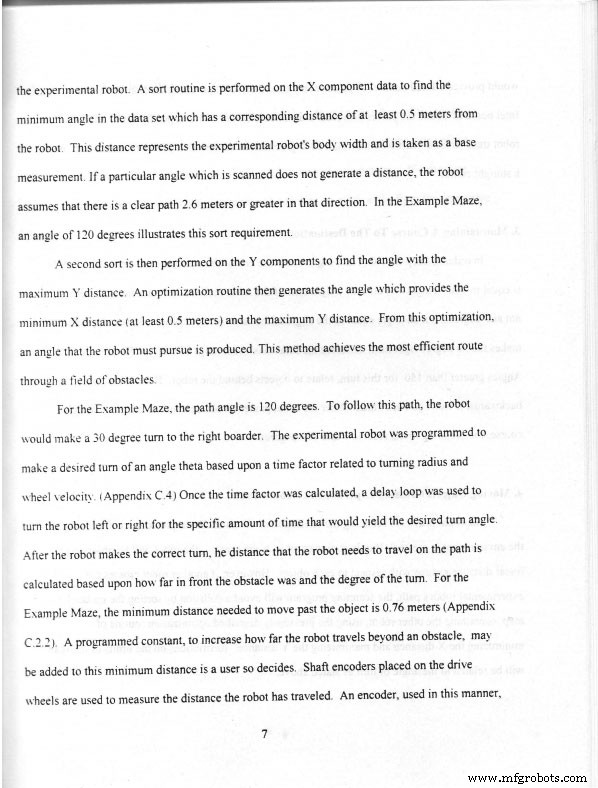
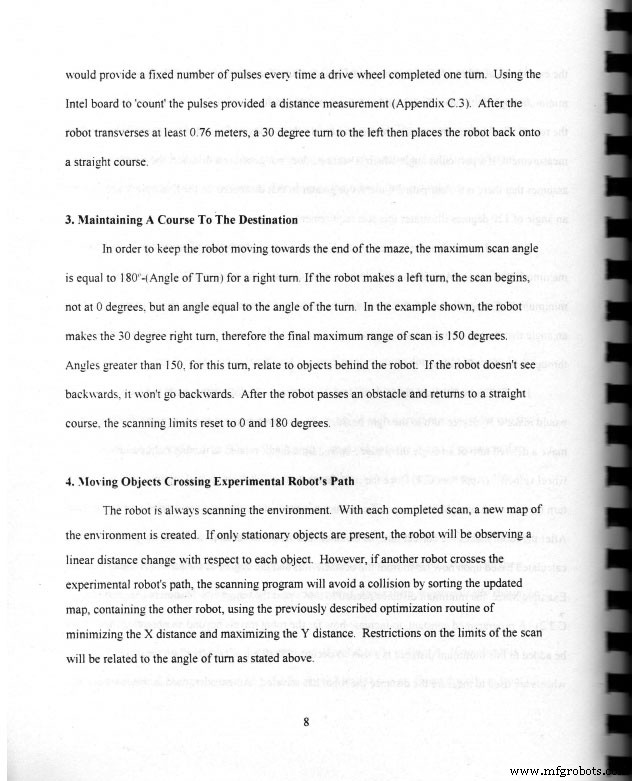
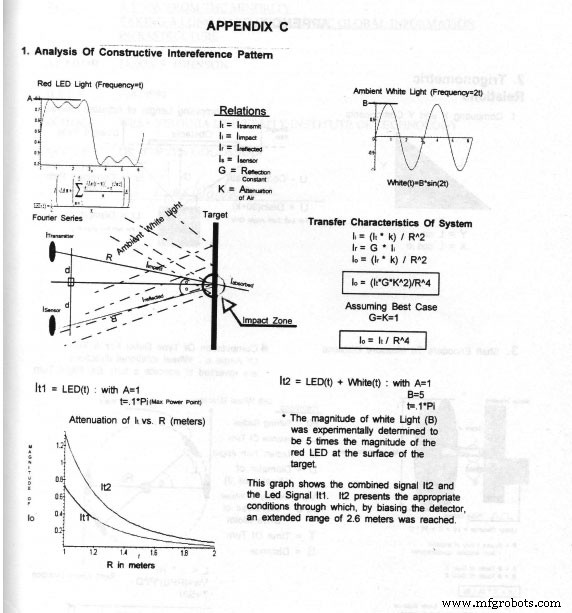
ロボット開発では、モーター制御FETドライバーなどの各種回路を使用し、CPUが一連の12VDCモーターを制御してロボットが部屋内を移動できるようにしました。レーザーLED、ミラー、検出器を使って粗雑な「LiDAR」システムを構築。これにより、ロボット前方の部屋のシンプルな「1ビット」ビューをイメージングできました。「イメージング」という言葉をかなり大雑把に使っています。障害物の「オン/オフ」シンプルなマップを約32バイトのメモリで作成。CPUコードは、ロボットが迷路の隙間か壁に向かっているか判断しようとしました。競技会では、ロボットは迷路を正常にナビゲートできました。ロボット設計に関する論文を書き、1997年ジョージワシントン大学でのIEEE学生論文コンペで2位入賞。ロボットは動き、電気工学の学位で卒業できました。
2018年の卒業研究プロジェクト
最近、スクラントン大学で産業アドバイザーとして、業界が必要とするものと今日のエンジニアリング課題に関連するスキル/テクノロジーに基づいてコースのアイデアを提供しました。教授の一人にロボットプロジェクトと学生たちの現状について尋ねました。
スクラントン大学は今でもエンジニアリング学生向けにロボット競技会を毎年開催していますが、今は地域・全国大会になっています。学生たちが設計するロボットは数百倍複雑です。現在のロボットはRaspberry PiなどのArm9/Arm11 CPUを使用。学生たちはLinux上で動く「C」コードを書き、USB-HDカメラと直接インターフェースし、ロボットで実際のイメージングを可能に。Linux、Raspberry Pi、GITとGoogleを通じて利用可能なオープンソースプロジェクトの富を組み合わせ、学生たちは画像検出・認識アルゴリズムにアクセスできます。今日のロボットプロジェクト開発では、学生たちはオープンソースアルゴリズムをダウンロードし、リモートEthernetモニターでデバッグし、すべての変数を見てシングルステップでコードをデバッグできます。学生たちはより巧妙なナビゲーションアルゴリズムの開発に多くの時間を費やし、競技会でロボットに優位性を持たせようとします。
これを聞いて、私は即座に「不公平だ!」と反応しました。私の時代は、画像全体を32バイトに格納し、わずか512バイトのRAMでコードを動かすためにスタックマネージャーを手書きしなければなりませんでした。もちろんRaspberry Piは今日のテクノロジーの「頂点」ではありません——しかし、1997年に利用可能だったものよりは光年先を行っています。ハードウェアがより洗練されているだけでなく、デバッグと開発環境により、学生たちはメモリ問題と格闘する代わりに設計に集中できます。しかし、いくつかのことは変わりません。ロボットは依然として動かなければなりません。学生たちがよりハイエンドCPUにアクセスできても、プロセスの3.3Vポートをオン/オフして12VDCモーターを回す必要があります。これにより学生たちはトランジスタとFETの回路設計に戻り、これらの基本コンポーネントがどう機能しロボットを動かすかを学びます。
私は微笑んで「基礎は依然として適用される」と言い、学生たちもこれを認識しています。洗練されたエレクトロニクスは依然として単一トランジスタの基本動作に依存しています——CPUの外側にある1つがモーターを回すのか、CPU内側の5兆個が画像処理とナビゲーションコードを処理するのか。
https://news.scranton.edu/articles/2017/03/FIRST-Robot-Comp-2017.shtml
次は何?
私の3つ目の「仕事」——今日も続けている——は、自分でエレクトロニクスとソフトウェアコンサルティングビジネスを運営すること。2001年にコンサルティングビジネスを開始し、確かに仕事と予期せぬ活動でいっぱいです。1ダース以上の人々を直接雇用し、電源設計、プリンタードライバー、画像処理、ネットワークアプライアンス、ハードディスクドライブ、暗号化など、ハードウェアとソフトウェアプロジェクトに取り組んできました。私個人としては、お気に入りのテクノロジーアイテム——Xilinx FPGAにより注力する予定です。
Kintex/Artixシリーズなどの最新FPGAデバイスは、ハードウェアとソフトウェア開発の最良の部分を結びつけます:再構成可能なハードウェア、再構成可能なソフトウェア、同時デバッグ。私が取り組んできた特定のプロジェクトの一つは質量分析計向け。この特定設計では、速度とデータ収集に多くの制約がありました。修正の一環は「プロセッサーコアをもう一つ追加するだけ」。まるで魔法のように、シングルコアデバイスがデュアルコアデバイスになり、ハウスキーピングタスクと時間クリティカルな機能の分割が可能に。FPGAのような物理デバイスを追加プロセッサーコアで再構成できる能力は、1997年には想像しにくかったでしょう。最新FPGAデバイスでは、これを常に行えます。
今年後半にスクラントン大学に戻り、現在のFPGAプロジェクトについて学生たちと話す予定です。仕事でそれらにさらに注力するつもりです。将来、新しいキャリアの最初の仕事を始める新人エンジニアを指導できるかもしれません。P.S. 「スコア」は20年。もう一度調べ直しました。私はエンジニアであって、英文学専攻ではありません。
付録A —— 私のロボット論文からの抜粋、または
「時代がどう変わったか」
この記事はSpano氏によって書かれました。彼は私たちのチームの一員です。彼の経歴を読みたい方はこちらをクリック。
産業技術
- Raspberry Pi と Arduino を連携させてロボットを自作:ステップバイステップガイド
- Star Automation、NPE2018で書道ロボットを披露
- マイケル・ロギンス:SMCのデジタルトランスフォーメーションを率い、アジャイルで統合されたグローバル文化へ
- 世界を変えた9大テクノロジー法則:ピタゴラスからムーアの法則まで
- テクノロジー投資で物流プロバイダーが運営をモダナイズする方法
- 現代テクノロジーがイースターエッグ彫刻をどう革新したか
- 製造業に革命をもたらすCNC技術:精度と効率へのインパクト
- CNCルーターが日常生活に与える変革的インパクト
- クラウドテクノロジーの保護:データ保護とリスク軽減のベストプラクティス
- バナジウム:発見から現代応用まで – 歴史的概観
- 白金:古代合金から現代触媒まで─応用解説