



A4988 ステッピングモータードライバー ピンアウト:特徴、配線、動作の完全ガイド
ステッピングモーターは電気エネルギーを機械エネルギーに変換して動作するモータータイプです。A4988ピンアウトはこのステッピングモーターの一例で、非常に安価かつ耐久性があるため人気のマイクロステッピングモーターです。
本記事では、A4988ステッピングモーター、その特徴、ピンアウト説明、接続手順をステップバイステップで解説します。
A4988 ステッピングモータードライバーモジュールとは
A4988は内蔵トランスレーターを持つマイクロステッピングドライバーで、操作を容易にします。モーターの設計は、バイポーラステッピングモーターをステップモードで動作させることです。STEP入力に単一パルスを入力すると、モーターを1マイクロステップ駆動します。また、モーター構造は固定電流レギュレーターで構成され、このレギュレーターはスローまたはミックスドディケイモードで動作可能。
さらに、A4988には位相シーケンス、プログラミング用複雑インターフェース、高周波制御ラインがありません。
また、A4988が提供するモーターインターフェースタイプは、マイクロプロセッサーが利用できない、または過負荷状態にあるプロジェクトに最適です。
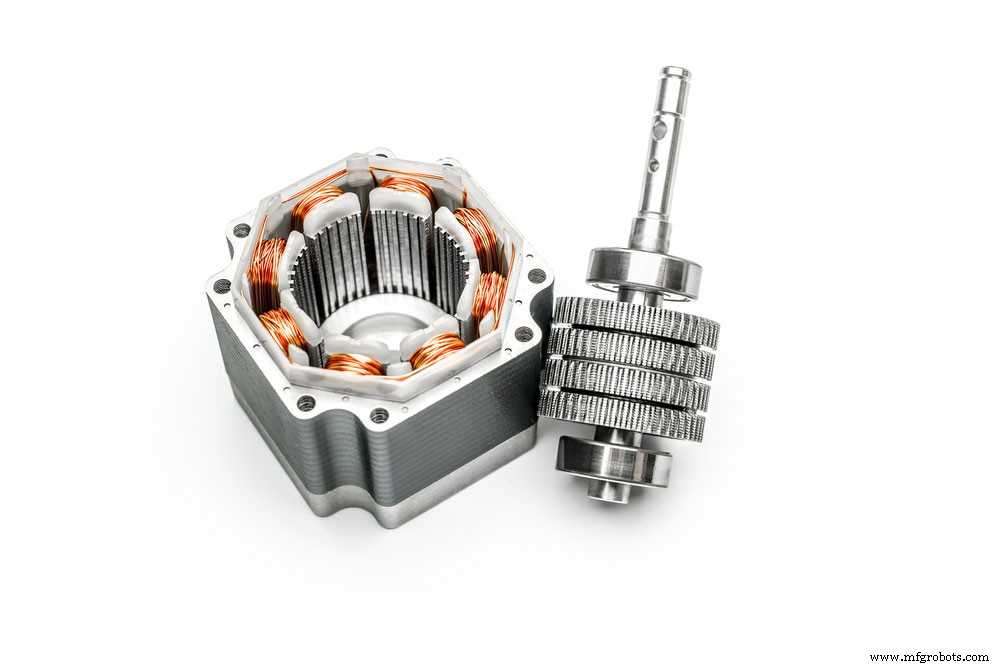
(分解されたステッピングモーター)
A4988 ピンアウト構成
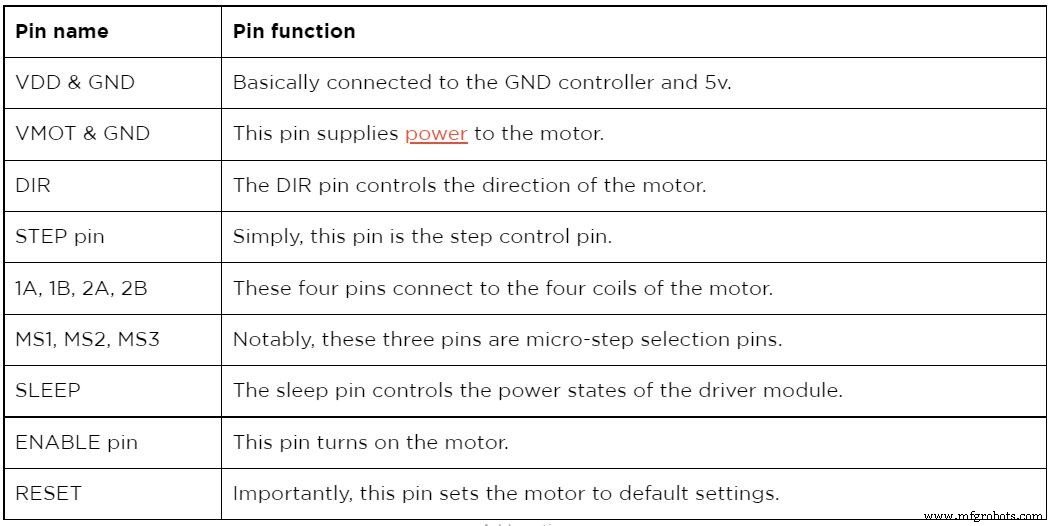
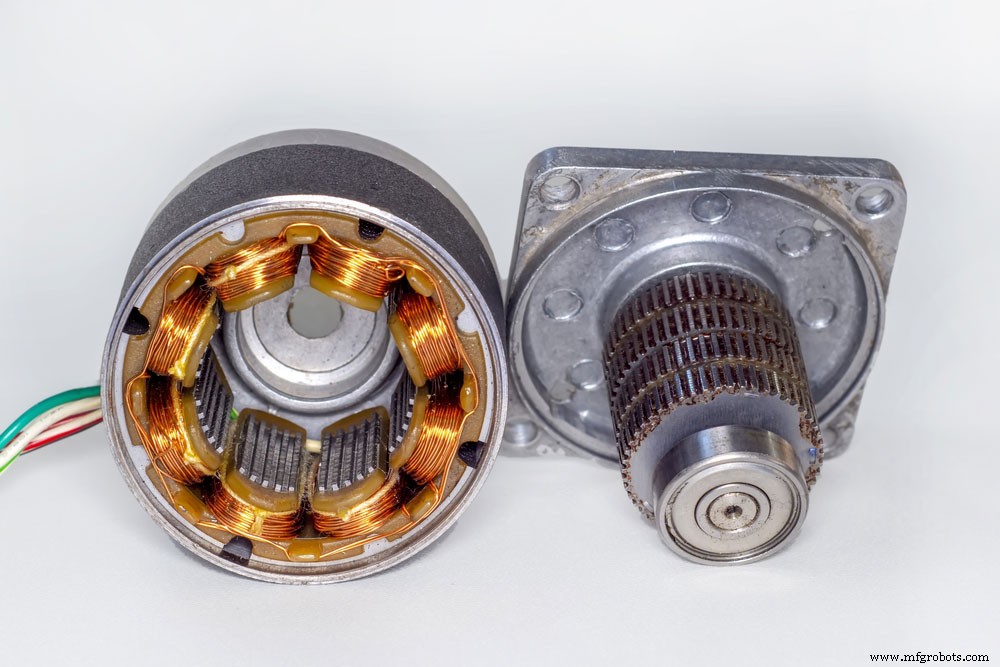
(ローター側セットの分解モーター)
A4988 の特徴とメリット
- 第一に、A4988電子機器には5つの選択可能モードがあります。例えば、フルステップ、1/2ステップ、1/4ステップ、1/8ステップ、1/16ステップ。
- 第二に、デバイスはショートツーグラウンド保護とショートロード保護機能を持ち、モーターにはサーマルシャットダウン回路を搭載。
- 第三に、逆電圧保護はないが、クロスオーバー電流保護と比較的低いRDS(ON)出力を持つ。
- さらに、自動電流ディケイモード検出機能と15.5mm × 20.5mmのサイズ。
- また、ステッピングモーターの最大動作電圧35V、最小動作電圧8V。
- さらに、A4988ハイブリッドステッピングモータードライバーは低消費電力のための同期整流を搭載。
- 最後に、相あたり最大電流2A、内蔵UVLO(低電圧ロックアウト)。
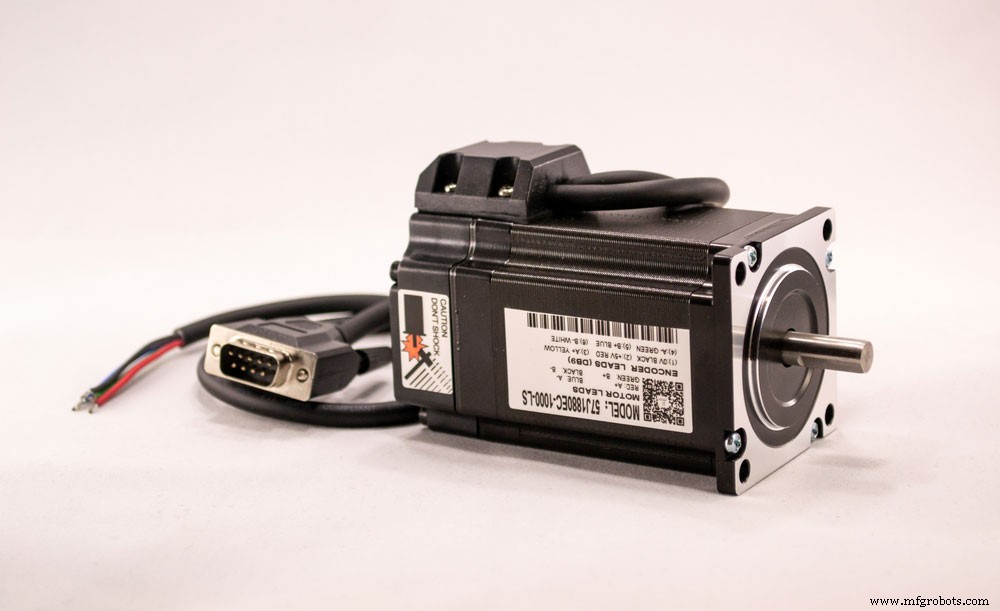
(電気ステッピングモーター)
A4988 代替製品
他の電気機器と同様に、A4988モーターにも代替オプションがあります。主な代替品には、DRV8825、L6207、L6474、L6208、TMC2209、TMC2208があります。
A4988 ドライバーモジュールの使い方
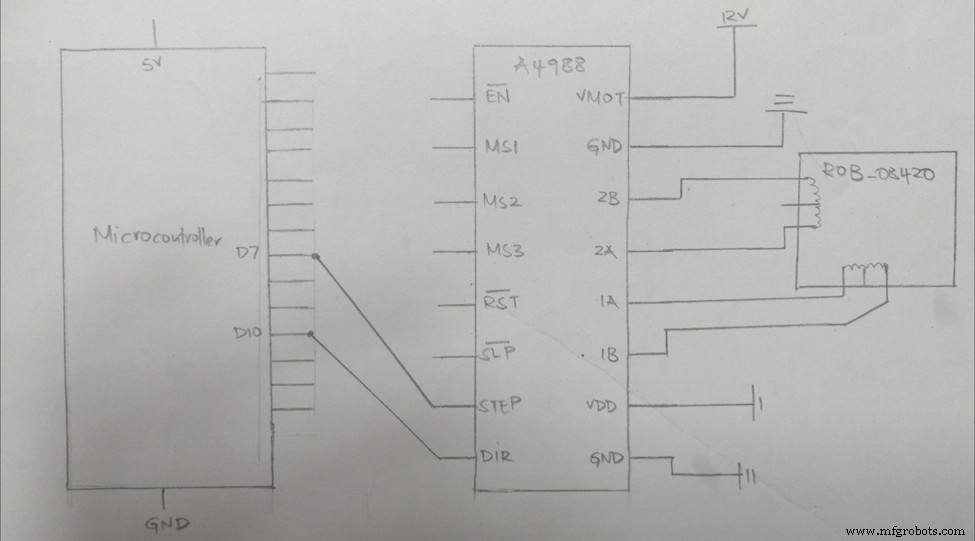
(マイクロコントローラー付きA4988電子回路図)
プロジェクト例として、A4988ドライバーモジュールとArduinoの配線を紹介。A4988ドライバーとArduinoのモーター接続は非常にシンプルです。
接続手順
最初の接続で、VDDとGNDピンをArduinoの5VとGNDピンに接続。
次に、DIRピンとSTEPピンをArduinoの#2と#3出力デジタルピンに接続。また、1B、1A、2B、2Aピンをステッピングモーターに接続。A4988ステッピングモーターはレイアウトが多くのバイポーラモーターに見られる4ピンコネクターと一致するため非常に便利。
次に、RSTピンをSLPピンに接続してドライバーを有効化。フルステップモードで動作させる場合、マイクロステップ選択ピンは常に未接続のままにする。
最後に、VMOTとGNDピンをモーター電源に接続。ドライバーに低ESRセラミックコンデンサがあっても、必ず電解デカップリングコンデンサを使用。デカップリングコンデンサが電圧スパイクからドライバーを保護。
重要なヒント:
(ワイヤー付き絶縁ステッピングモーター)
A4988 ピンアウト:コード
以下はシンプルなステッピングモーター制御サンプルコード
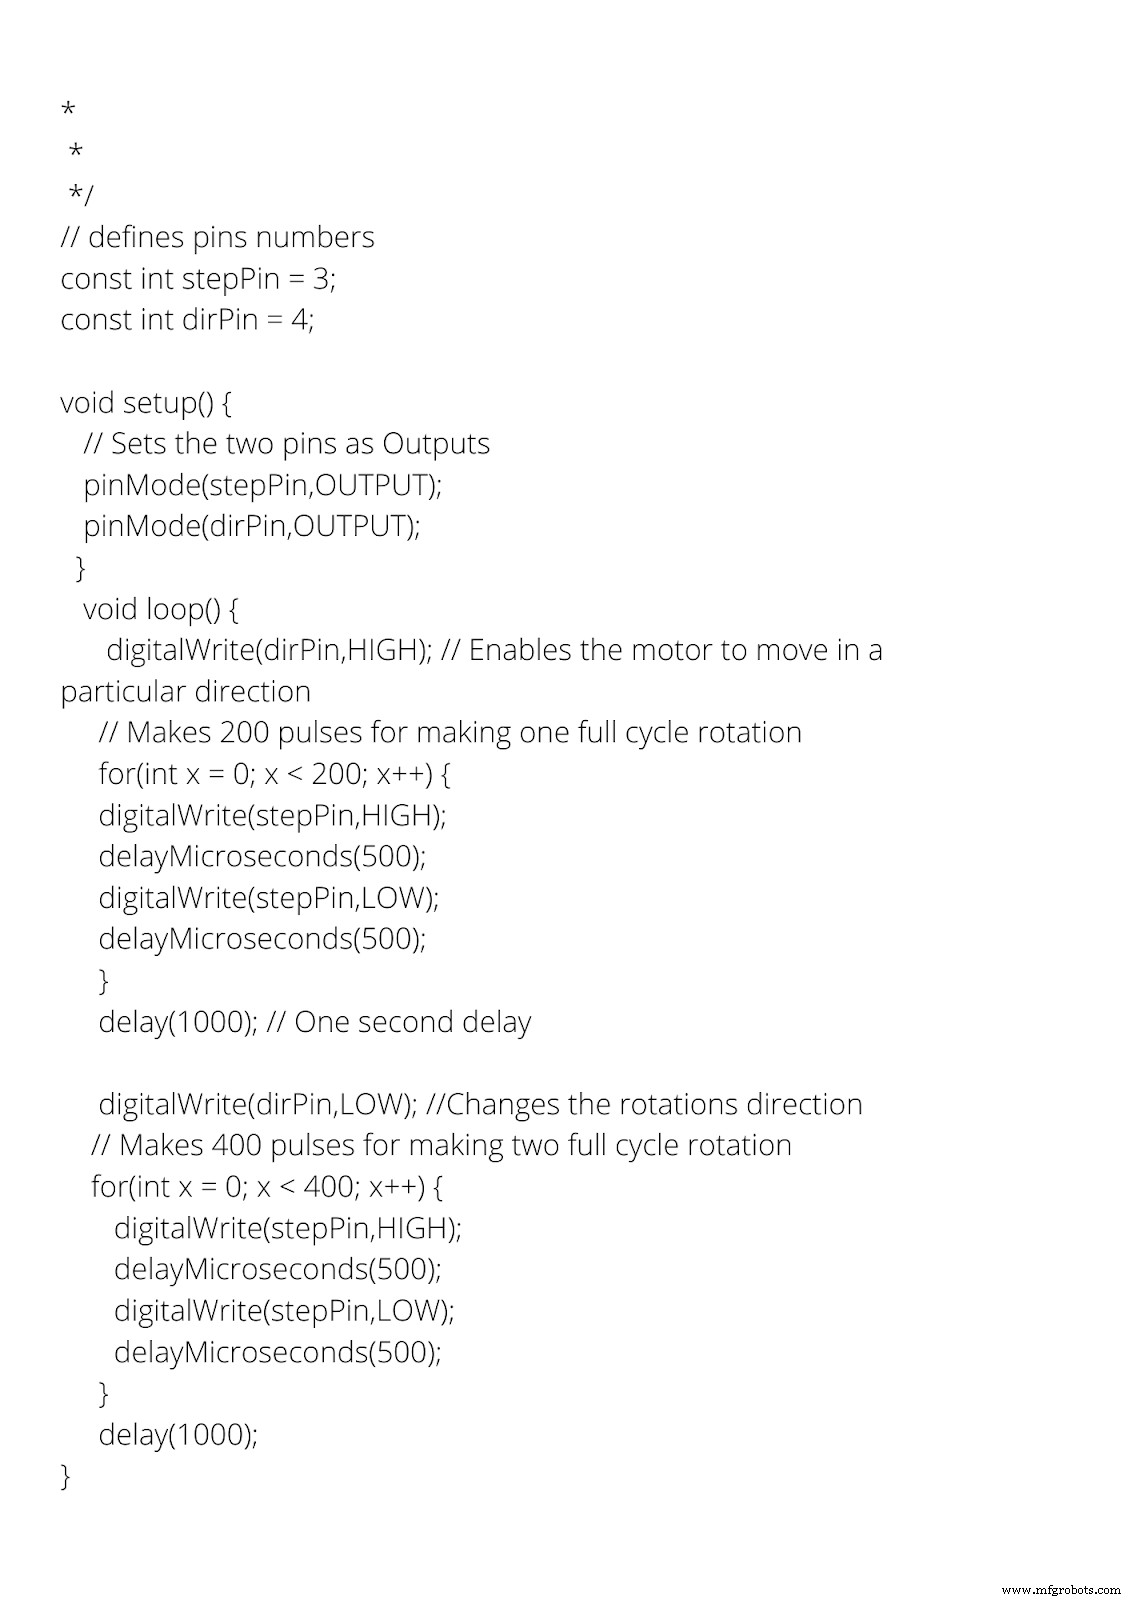
(ステッピングモーター制御コードの画像)
上記コードをコピーしてIDEに貼り付けてください。
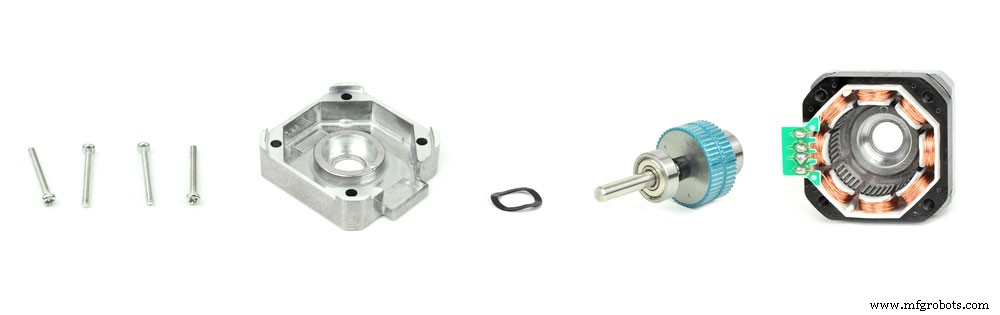
(分解されたステッピングモーター)
DIRピンをHIGHまたはLOWに設定して正常接続を達成。HIGH設定でモーターは時計回りに回転。LOW設定で反時計回りにシフト。
STEPピンはパルス周波数を受信し、ステッピングモーター速度を決定。パルスとは、出力をHIGHにプルし、少し待ってから同じ出力をLOWにプルし、再び待つプロセス。2つのパルス間の待機期間を変更するとパルス周波数が変わり、モーター速度が変化。
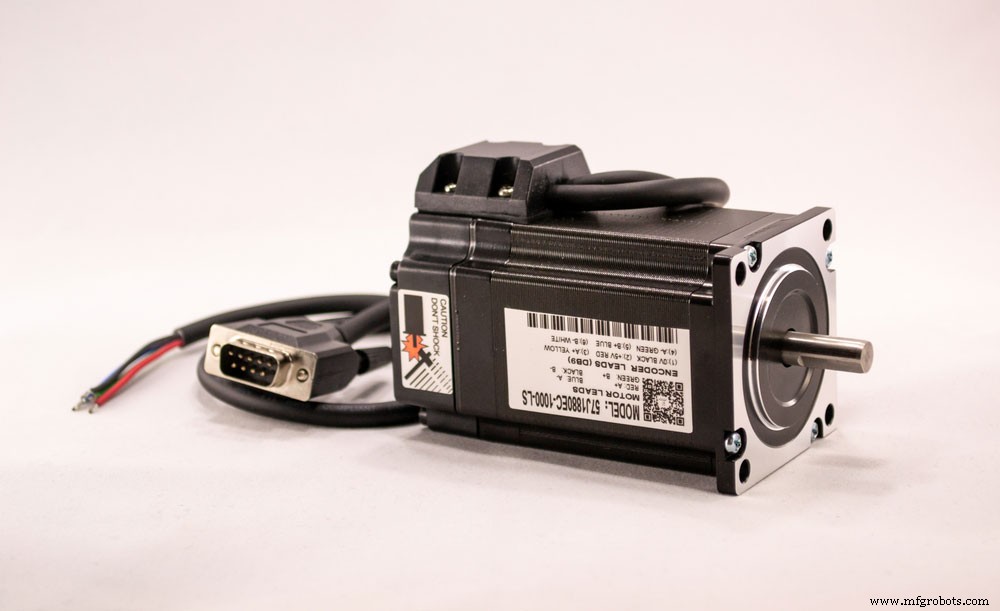
(電気モーター)
A4988 ピンアウト:電流制限
モーター使用前に、モーターコイルを流れる電流を調整・制限する必要があります。コイルに流れる最大電流は2A。したがって、電流制限を設定するには、A4988ドライバーの電流制限ポテンショメーターを使用。また、モーターの定格電流以下または同等に電流制限を設定。
- まず、データシートで定格電流を確認して調整。
- 第二に、ドライバーをフルステップモードのままにする。
- 第三に、STEP入力をクロックしない。これによりモーターを固定位置に保持。
- 次に、トリマーポテンショメーターで調整時の基準電圧(Vref)を測定。
- 最後に、電流制限 = Vref × 2.5 の式で基準電圧を調整。
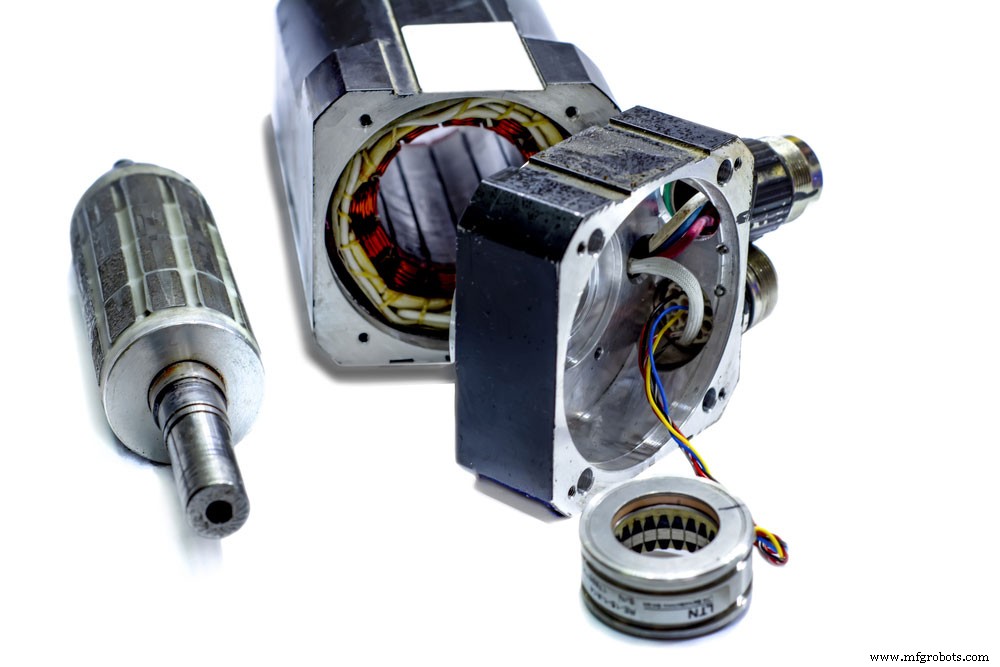
(様々なタイプのモーターを示す写真)
A4988 の用途
- 子供用おもちゃアプリケーション
- ロボットが動きを制御するためにA4988ハイブリッドステッピングモーターを使用
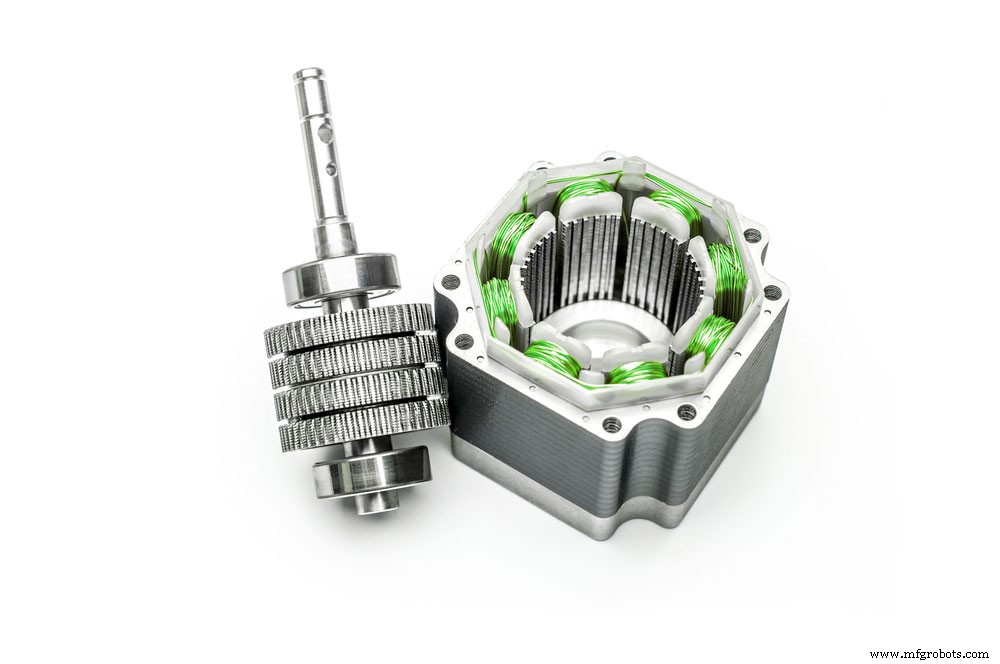
(グリーンワイヤー付きステッピングモーターインターフェースタイプ)
まとめ
本記事ではAD9850 DDS信号発生器モジュールの機能、接続、動作について情報を提供しました。モジュール関連プロジェクトについてさらに学びたい場合は、お問い合わせください。私たちのチームは常に皆様のご質問にお答えできることを嬉しく思います。
産業技術
- 製造業のためのソーシャルメディア完全ガイド:無料eBookで5大プラットフォームをマスター
- 小売業者のブループリント:ポストコロナ時代の労働力と運営の最適化
- 組立設計(DFA):製品製造効率を高める手法
- 倉庫生産性を最大化する15の実証済み戦略
- ファシリティ・マネジメントの極意:運用、リーダーシップ、プロジェクト卓越性のための実証済み戦略
- サーボモーター故障の理解:原因、診断、解決策
- Ultiboard入門完全ガイド:PCB設計から製造出力までステップバイステップ解説
- ヒューズ完全ガイド:回路保護のための種類・選び方・仕組み
- 2N3771 NPNトランジスタ:ピン配置、特徴、用途、代替品
- AT89C51 マイコン徹底解説:ピン配列・特徴・プログラミング・代替チップ選定基準まで
- USB-Cピンアウトと機能:プロフェッショナル向け包括ガイド