



L298N モータードライバー完全ガイド:仕様・ピン配置・Arduino制御・応用例
L298N とは?
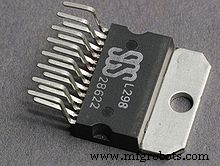
L298N は、STMicroelectronics製の デュアルHブリッジ・モータードライバーIC です。2つのDCモーターまたは1つのステッピングモーターを、正転・逆転・ブレーキ・速度制御 (PWM) 可能です。高電圧・大電流対応で、ロボット・CNC・自動ドア等の駆動に広く使われています。
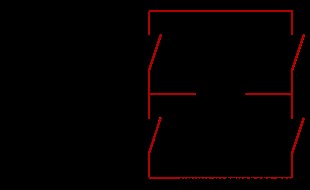
Hブリッジ回路 (赤ハイライト部)
L298N デュアルHブリッジ モータードライバーモジュール
主な仕様・定格
| 項目 | 仕様 |
|---|---|
| 動作電圧 (モーター側 VS) | 最大 46V (推奨 5V〜35V) |
| ロジック電圧 (VSS) | 5V (一部モジュールは 3.3V 対応) |
| 最大出力電流 (1チャネル) | 2A 連続 / 3A ピーク |
| 総電流 (2チャネル合計) | 4A |
| 飽和電圧 | 低 (典型 1.4V @ 2A) |
| 定格消費電力 | 25W (ヒートシンク必須) |
| 動作温度 | -23℃ 〜 +130℃ |
| 保存温度 | -40℃ 〜 +150℃ |
| 入力ロジックレベル | TTL互換 (Vil ≤ 1.5V, Vih ≥ 2.3V) |
| 保護機能 | 過熱保護、フリーホイールダイオード内蔵 |
| パッケージ | Multiwatt15, PowerSO20 |
ピン配置・機能 (一般的なモジュール基板)
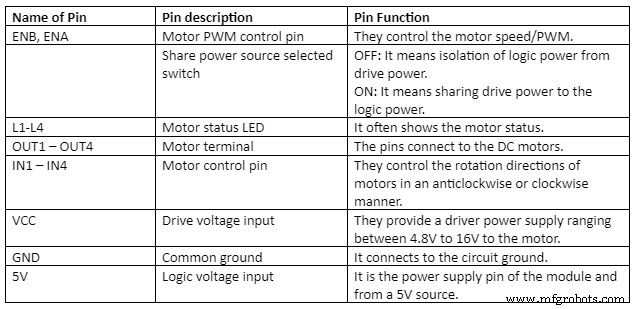
| 端子名 | 機能 | 備考 |
|---|---|---|
| VS (VMOT) | モーター駆動電源入力 | 5〜35V、モーター仕様に合わせる |
| VSS (VCC) | ロジック電源入力 | 5V (Arduino 5V から供給) |
| GND | 共通グランド | モーター電源/Arduino GND と共通接続必須 |
| OUT1, OUT2 | モーターA 出力 | DCモーター1 または ステッパー A相 |
| OUT3, OUT4 | モーターB 出力 | DCモーター2 または ステッパー B相 |
| ENA | チャネルA イネーブル / PWM速度制御 | Highで有効、PWMで速度制御 |
| ENB | チャネルB イネーブル / PWM速度制御 | Highで有効、PWMで速度制御 |
| IN1, IN2 | モーターA 方向制御 | IN1/IN2 = H/L で正転、L/H で逆転 |
| IN3, IN4 | モーターB 方向制御 | IN3/IN4 = H/L で正転、L/H で逆転 |
| +5V 出力 | オンボードレギュレータ出力 | VS > 7V 時のみ 5V 出力可 (Arduino電源に利用可) |
L298N モジュールの種類
- L298N デュアルHブリッジ モジュール:最も一般的。大型ヒートシンク・端子台・5Vレギュレータ・ジャンパー搭載
- モータードライバー L298 モジュール:コンパクト版、2DC/ステッパー対応、40V 3Aまで
- Grove - I2C DC モータードライバー:I2C制御、ATmega8L搭載、Arduino等と簡単接続、同時駆動可能
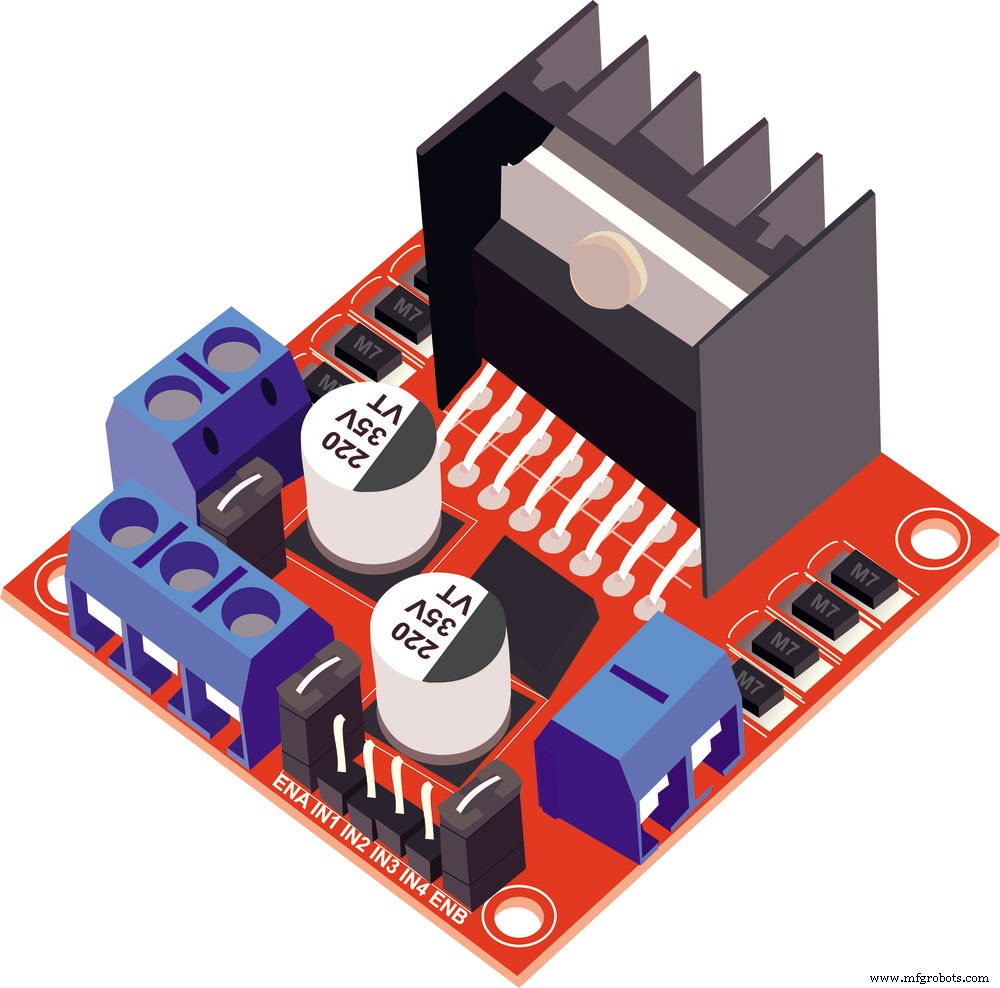
(L298N ドライバーボードモジュール)
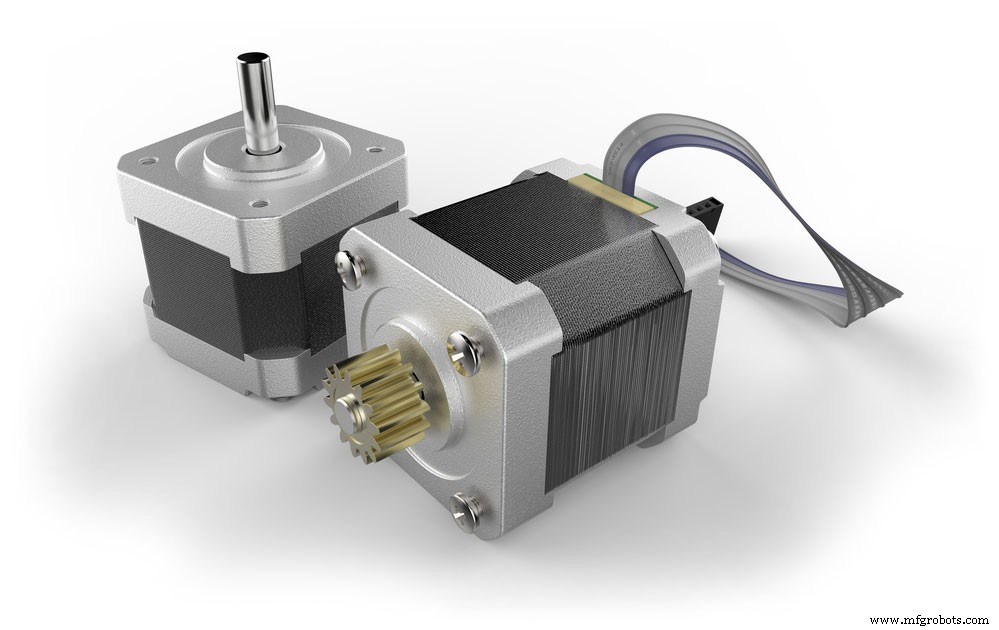
(ステッピングモーター駆動例)
内部動作・制御ロジック
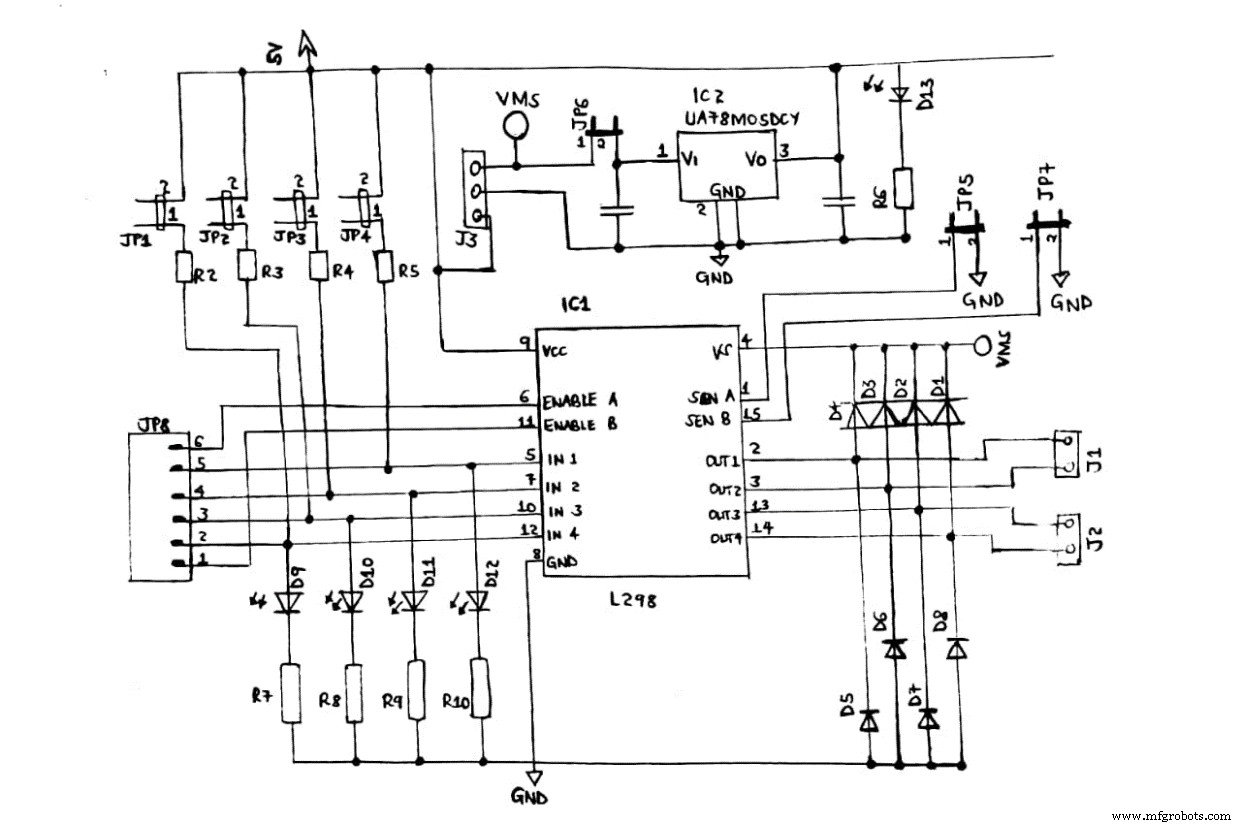
L298N モータードライバー内部回路図
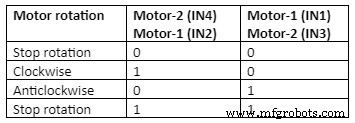
制御真理値表 (EN=High 時)
| IN1 (IN3) | IN2 (IN4) | モーター状態 |
|---|---|---|
| H | L | 正転 (CW) |
| L | H | 逆転 (CCW) |
| H | H | ブレーキ (ショートブレーキ) |
| L | L | ブレーキ / フリー (コースト) |
- ENA/ENB = Low で出力ハイインピーダンス (モーターフリー)
- ENA/ENB に PWM 入力で速度制御 (デューティ比 ∝ 速度)
Arduino + L298N + DCモーター 実装例
必要な部品
- Arduino Uno
- L298N モジュール
- DCモーター ×2 (例: 130サイズ、6V駆動)
- モーター用電源 (例: 単3×4本 6V、または Li-ion 7.4V 等)
- ブレッドボード、ジャンパーワイヤ
- Base Shield V2 / Grove-I2C モータードライバー (Grove版の場合)
配線 (標準モジュール・直結の場合)
- Arduino D8 → ENA (PWM対応ピン推奨)
- Arduino D9 → IN1
- Arduino D10 → IN2
- Arduino D11 → IN3
- Arduino D12 → IN4
- Arduino D13 → ENB (PWM対応ピン推奨)
- モーター電源 + → VS、- → GND (Arduino GND と共通)
- Arduino 5V → VSS (モジュールの5Vレギュレータ使用時は不要、ジャンパーで選択)
サンプルコード (基本制御)
// モーターA: 正転 50%速度
digitalWrite(IN1, HIGH);
digitalWrite(IN2, LOW);
analogWrite(ENA, 128);  // 0-255

// モーターB: 逆転 80%速度
digitalWrite(IN3, LOW);
digitalWrite(IN4, HIGH);
analogWrite(ENB, 200);

// 停止
digitalWrite(ENA, LOW);
digitalWrite(ENB, LOW);
Grove I2C版の場合
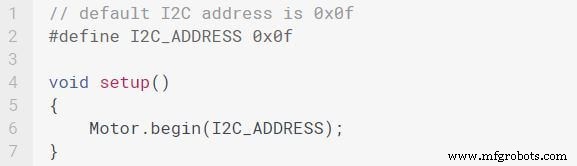
- アドレス設定ダイヤルスイッチで I2C アドレス設定 (デフォルト 0x0F)
- Grove Base Shield の I2C ポートに接続
- GitHub から
Grove_I2C_Motor_Driverライブラリ導入 - API:
Motor.speed(MOTOR1, speed)(-100〜100, 負で逆転)、Motor.stop(MOTOR1)
主な応用例
- ロボット・ロボットアーム (2輪/4輪駆動、アーム関節)
- CNCルーター・レーザー彫刻機 (ステッピングモーター駆動)
- 自動ドア・シャッター・カーテン開閉
- 計測機器・分配装置・ベルトコンベア
- リレー駆動・ソレノイド制御 (誘導負荷対応)
- 重量物リフター・自動販売機・産業機械
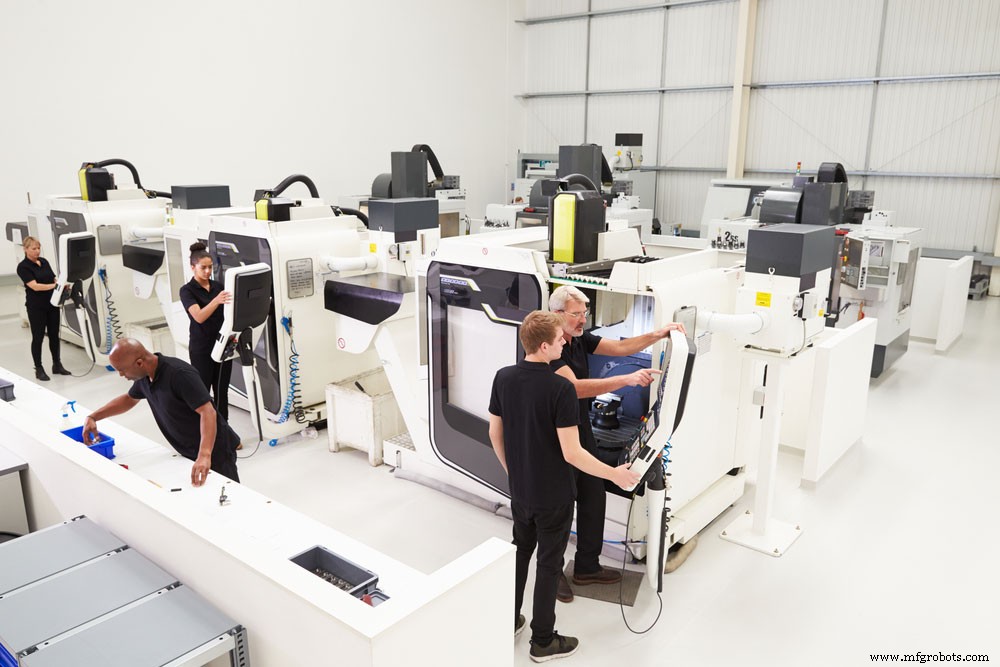
(CNCマシン搭載例)
他ドライバーとの比較
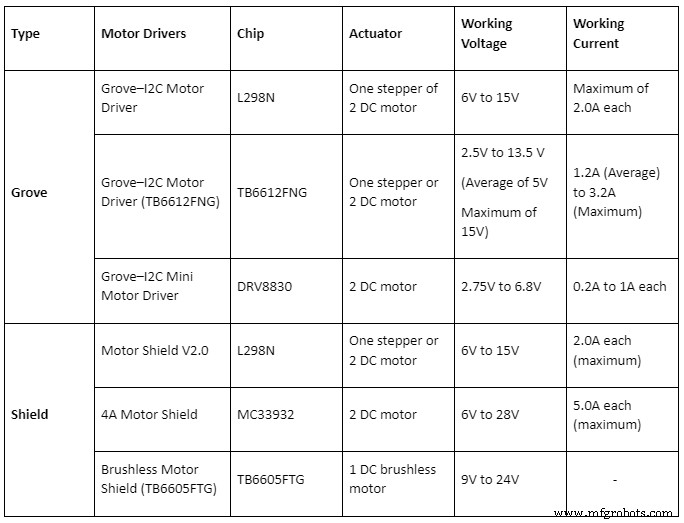
| デバイス | タイプ | 電流 | 電圧 | 特徴 |
|---|---|---|---|---|
| L298N | Hブリッジ (バイポーラ) | 2A/ch | 〜46V | 安価、実績豊富、発熱大、ヒートシンク必須 |
| TB6612FNG | Hブリッジ (MOSFET) | 1.2A/ch | 〜15V | 低発熱、小型、高効率、低電圧向け |
| DRV8871 | Hブリッジ (MOSFET) | 3.6A/ch | 〜45V | コンパクト、電流制限内蔵、高効率 |
| BTS7960 | ハーフブリッジ×2 | 43A | 〜27V | 大電流、産業用、高価 |
| ステッピング専用 (A4988, TMC2208等) | チョッパー駆動 | 〜2A | 〜35V | マイクロステップ、静音、高精度 |
設計上の注意点・Tips
- ヒートシンクは必須:1A超える負荷では大型ヒートシンク+ファン推奨。サーマルパッド使用
- 電源分離:モーター電源とロジック電源の GND は必ず共通、ノイズ対策でコンデンサ (100μF + 0.1μF) を VS-GND 間に
- 逆起電力対策:内蔵フリーホイールダイオードあるが、大電流時は外付けショットキーダイオード推奨
- PWM周波数:Arduino標準 490/980Hz で可聴帯域ノイズ出る場合、31kHz等に設定変更可能
- 5V出力ジャンパー:VS > 7V 時のみオンボードレギュレータ動作。5V系モーターなら外部5V給電推奨
まとめ
L298Nは「枯れた技術・安価・入手容易・実績豊富」で、ホビーから産業まで幅広く使われる定番ドライバーです。発熱・効率面で最新MOSFET型 (TB6612, DRV8871等) に劣りますが、高電圧・大電流・シンプルな制御であれば現役最強クラス。適切な放熱・電源設計で長期信頼動作が可能です。ご不明点はお気軽にお問い合わせください。
産業技術
- トレンド分析が電動モータの信頼性を高める仕組み
- EVハーフブリッジコンバータのゲートドライバ電源アーキテクチャをマスターする
- コロナ禍でのフリートドライバー保護:必須の安全・コンプライアンス戦略
- プラント機械のプロアクティブ健康監視:ダウンタイム防止と信頼性向上
- モータ巻線の理解:主要な違いと産業用途
- 適切な防爆モーター選定の包括的ガイド
- 電動機の保管ベストプラクティス:長寿命化と性能維持
- 製造オーダーモジュールの主要機能:効率最大化の鍵
- 製造現場での部品表(BOM)作成マスター:完全ガイド
- RTCモジュール(DS3231)完全ガイド:正確な時刻管理・Arduinoカレンダー時計製作
- DC モーター vs AC モーター:構造の違いと用途別の選び方