



完全3Dプリント製ステッピングモーター自作:ネオジム磁石とネイルで作る精密ドライブ
必要なパーツと用品
| パーツ | 数量 |
|---|---|
| Arduino UNO | 1 |
| 1/4インチ ネオジム磁石 | 6個 |
| 8d 2-3/8インチ ネイル (釘) | 8本 |
| トランジスタ (PNPまたはMOSFET、電流容量注意) | 4個 |
| 608ZZ ベアリング | 1個 |
プロジェクト概要
3Dプリント製DCモーターの記事を見て、「さらに一歩進めてステッピングモーターを作れないか?」と思いつきました。8個の電磁石、6個のネオジム磁石、3Dプリントしたローター(12角形)とステーター(8角形)ハウジングで構成される永久磁石型ステッピングモーターです。フルステップ15度、ハーフステップ7.5度で動作します。ステッピングモーターの仕組みを理解するための教育用ディスプレイとして最適です。5〜12V DC電源で動作し、USB電源でも駆動可能です。
プレゼント企画も実施中! YouTubeチャンネル登録・高評価・コメントで、Arduino、本プロジェクト使用トランジスタ、スイッチ類をプレゼント。(詳細は最終ステップ参照)
ステップ1:必要な材料

- 1/4インチ ネオジム磁石 ×6
- 608ZZ ベアリング ×1
- 8d 2-3/8インチ ネイル ×8 (サイズはハウジングに収まれば何でも可)
- マグネットワイヤー (0.315mm使用、太さは非クリティカル)
- Arduino UNO ×1
- トランジスタ ×4 (コイル電流に耐えられるもの。5Vで約1A、12Vで約3A流れるためデータシート確認必須)
- 3Dプリント済みローターとステーター
- 接着剤、絶縁テープ、方位磁針
ステップ2:ローター(12角形)とステーター(8角形)を3Dプリント

3D Hubs等の出力サービス利用も可能です。
ステップ3:磁石の極性確認と接着

方位磁針 (スマホのコンパスアプリでも可) で磁石の極性を確認し、すべてN極が外向きになるようローターに接着します。
ステップ4:ベアリング圧入とローター組み立て

ステーターにベアリングを圧入し、ローターをベアリングにはめ込みます。3Dプリントの穴は内側に縮む傾向があるため、少し大きめに設計してあります。
ステップ5:電磁石コイル巻き

- マグネットワイヤーを25フィート (約7.6m) にカット ×9本
- ドリルでネイルに巻き付け (約250〜300ターン推奨)
- 方位磁針と電池で通電し、ネイル先端がS極になる巻き方向を確認
- マイナスリード側にマーカーや熱収縮チューブで印
- ステーターハウジングと接触する部分を絶縁テープで巻く (固定と絶縁の両用)
⚠ 警告: 5〜12V DCで設計しています。それ以外の電圧で使う場合はオームの法則 (V=I×R) でコイル仕様を再計算してください。巻き数が少なすぎると抵抗が下がり、電源やトランジスタの許容電流を超えて発煙・発火の危険があります。
ステップ6:電磁石をステーターに装着

電磁石をステーターの穴に押し込み、ネオジム磁石から約1/4インチ (6mm) の隙間を空けます。近すぎるとネイルが磁化されやすく効率低下。溶接棒を使うと磁化されにくく良い代替になります。
ステップ7:はんだ付けと配線

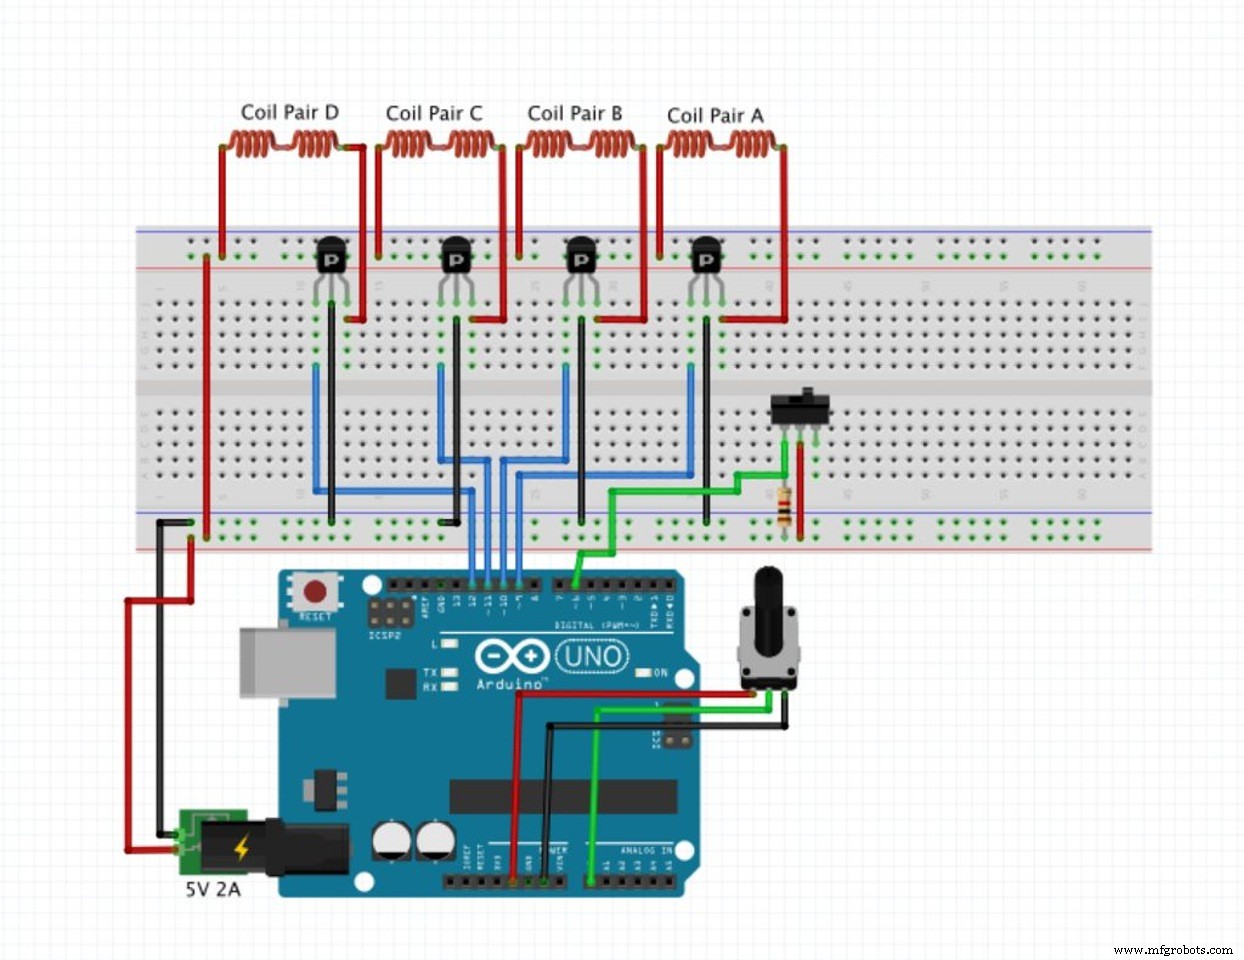
コイルをペアで直列接続し、すべての電磁石のS極が内向きになるよう配線します。回路図の1kΩ抵抗は、ArduinoピンがOFF時にフロートしてHighにならないようプルダウン用です。使用するトランジスタがコイル電流に耐えられるか必ず確認してください。
Arduinoにスケッチを書き込めば完成です!
ステップ8:ペイ・イット・フォワード (プレゼント企画)

Arduino、本プロジェクト使用トランジスタ、スイッチ、ジャンパーワイヤーをセットでプレゼント!
応募条件: YouTubeチャンネル登録、この動画に高評価、次に作ってほしいものをコメント。9月1日にランダムで当選者を選び無料発送します。コミュニティの皆さん、いつもありがとうございます!
ソースコード
Printed_Stepper_Motor.ino
/* 01010000011100100110111101110100011011110010000001000111
   3D Printed Stepper Motor
   Created August 15, 2015
   Modified August 15, 2015 by Anthony Garofalo (Proto G)
   YouTube: https://www.youtube.com/channel/UCpTuKJrXFwybnpOG7HpTpZw
   Instructables: https://www.instructables.com/member/Proto+G/
*/

int Delay;
int reverseSwitch;

void setup() {
  pinMode(9, OUTPUT);
  pinMode(10, OUTPUT);
  pinMode(11, OUTPUT);
  pinMode(12, OUTPUT);
  pinMode(13, OUTPUT);  // LED表示用
  pinMode(6, INPUT);    // 方向切替スイッチ (D6)
}

void loop() {
  reverseSwitch = digitalRead(6);
  if (reverseSwitch == HIGH) {
    // 反時計回り
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(12, LOW);  digitalWrite(13, LOW);  delay(5);
    Delay = analogRead(0); Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH); delay(Delay); digitalWrite(11, LOW); delay(5);
    Delay = analogRead(0); Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(10, LOW);  digitalWrite(13, LOW);  delay(5);
    Delay = analogRead(0); Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH); delay(Delay); digitalWrite(9, LOW); delay(5);
  } else {
    // 時計回り
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(9, LOW); digitalWrite(13, LOW); delay(5);
    Delay = analogRead(0); Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH); delay(Delay); digitalWrite(10, LOW); delay(5);
    Delay = analogRead(0); Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(11, LOW); digitalWrite(13, LOW); delay(5);
    Delay = analogRead(0); Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH); delay(Delay); digitalWrite(12, LOW); delay(5);
  }
}
コード解説: アナログ入力A0 (ポテンショメーター等) で速度を可変 (60〜2000msステップ間隔)。D6スイッチで正逆切替。4相励磁シーケンスでローターを駆動します。
3Dモデルデータ
ローターとステーターのSTLファイルはプロジェクトページからダウンロード可能です。
回路図
製造プロセス
- プリント基板:設計、製造、未来トレンド
- Raspoulette:太陽光発電自律コープドアシステムのプロトタイプ
- DIY自律型ナーフセントリーガン:ステッピングモーター、カメラ、Arduinoでスマートナーフガンを自作
- Arduino用バイポーラステッピングモーターライブラリ – 産業グレードの制御機能
- ArduinoとステッピングモーターでTinder/Bumbleを自動スワイプする装置
- リニアモーター理解:電気エネルギーから精密直線運動へ
- サーボモーターの仕組みと重要性
- サーボモーター vs ステッピングモーター:現代のグレーゾーンを明確にする
- 可変リラクタンスモーター:種類、動作原理、応用
- ステッピングモーター:種類、特性、実用応用
- 統合ドライバーが高出力ステッピングモーター設計を簡素化