



Bluetooth制御ラジコンカー:Arduinoで作るDIYリモートビークル
必要な部品と材料
| 部品 | 数量 | 備考 |
|---|---|---|
| Arduino UNO | 1 | |
| 12V 200rpm DCモータ | 2 | 左右駆動用 |
| L293Dモータドライブシールド(Arduino Uno用) | 1 | モータ制御用 |
| HC-05 Bluetoothモジュール | 1 | スマホとの通信用 |
| ブレッドボード | 1 | |
| ジャンパーワイヤ | 1式 |
使用ソフトウェア
- Arduino IDE
- Android用Bluetooth RCカーアプリ(サードパーティ製、記事内リンクからダウンロード)
プロジェクト概要
人間は何かをコントロールするのが好きです。だからこそオートメーションやロボティクスは魅力的。このチュートリアルでは、Bluetoothでスマホから操作できるラジコンカーを自作します。
ハードウェア構築
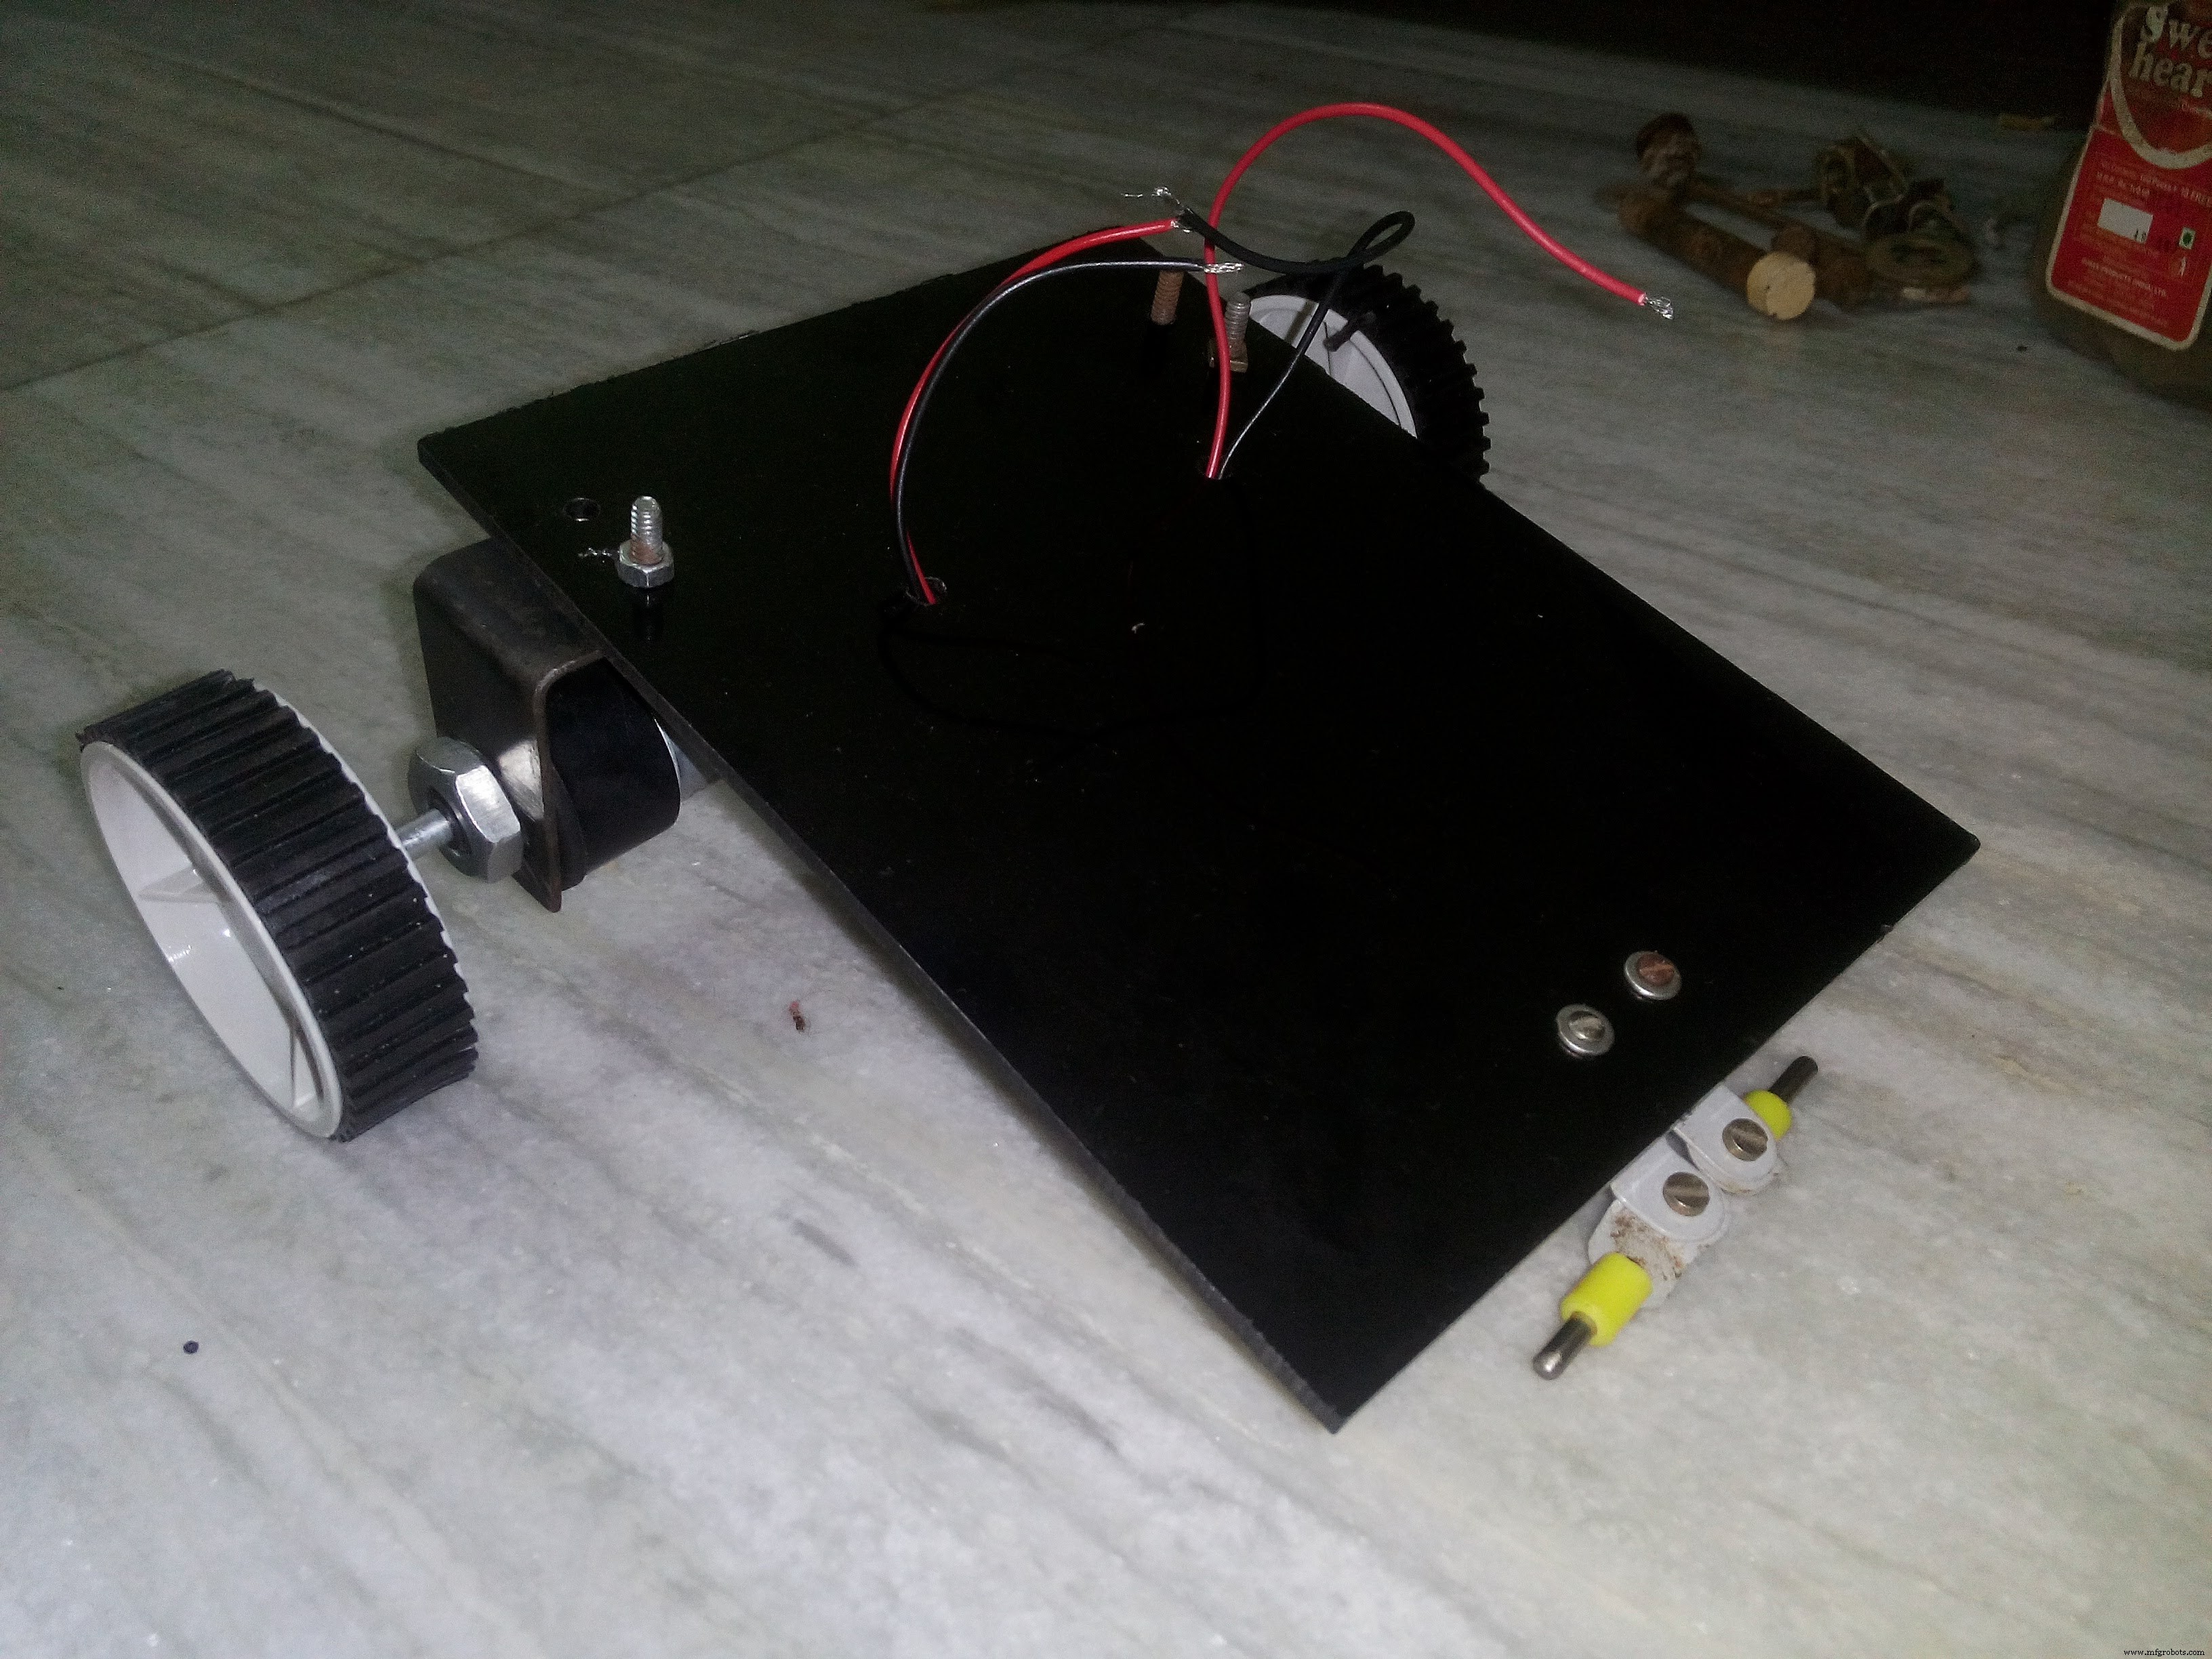
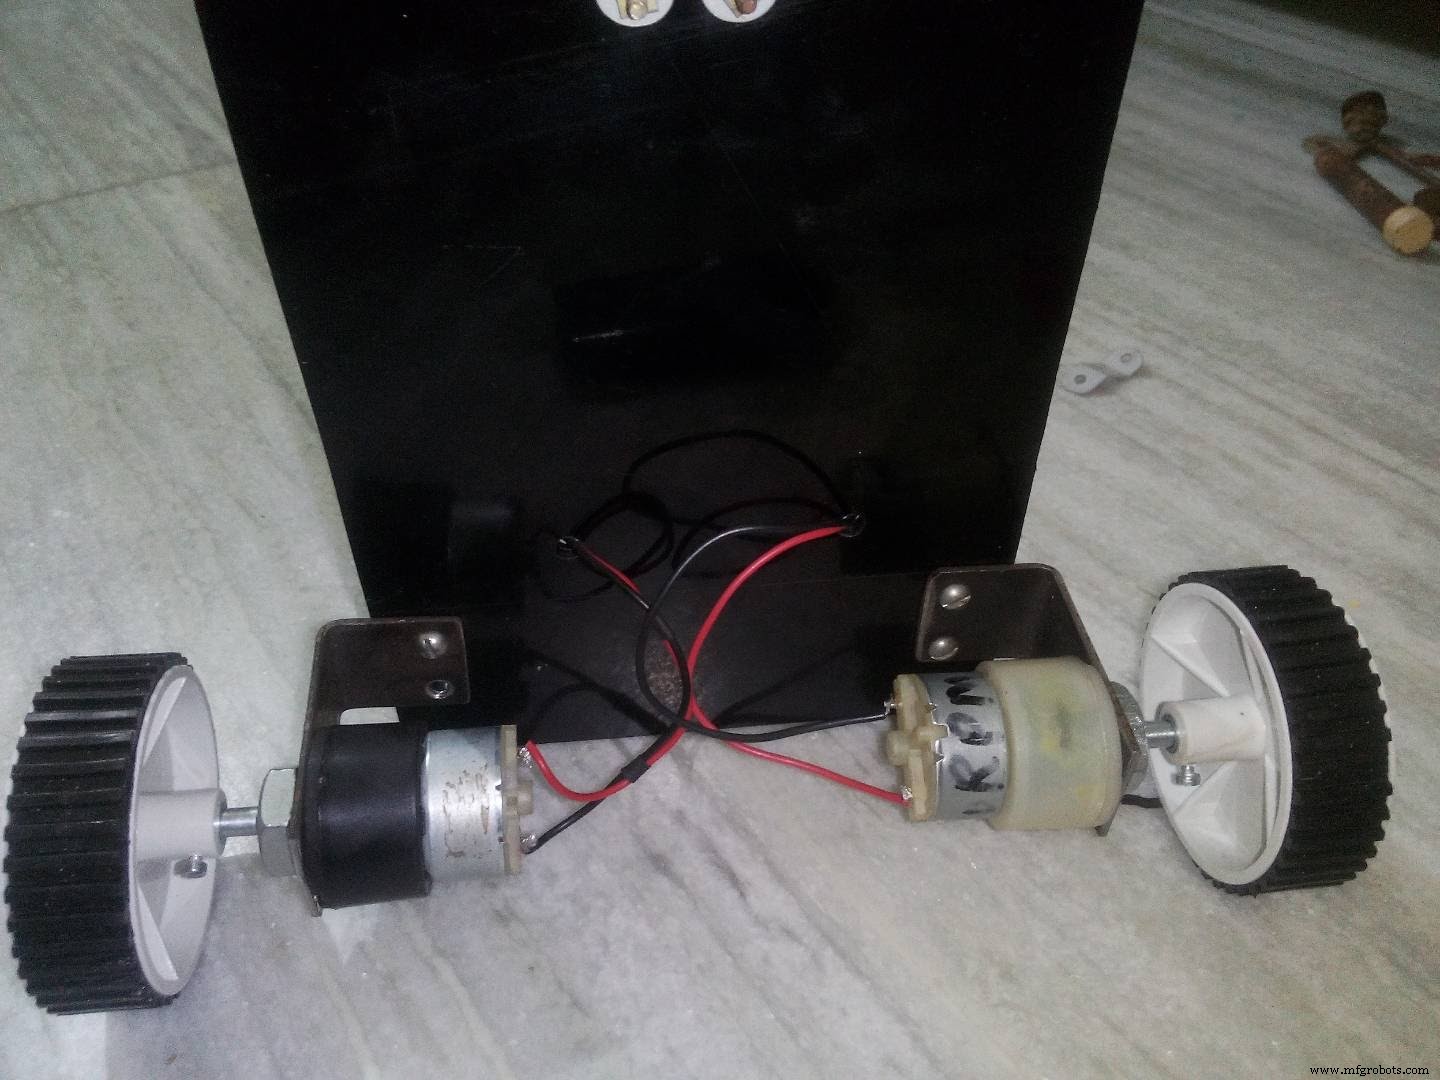
車体(シャーシ)
2モータ駆動のシンプルな構造。市販シャーシキットでも、自作(筆者はPVCシート使用)でもOK。軽量化が重要です。
回路配線
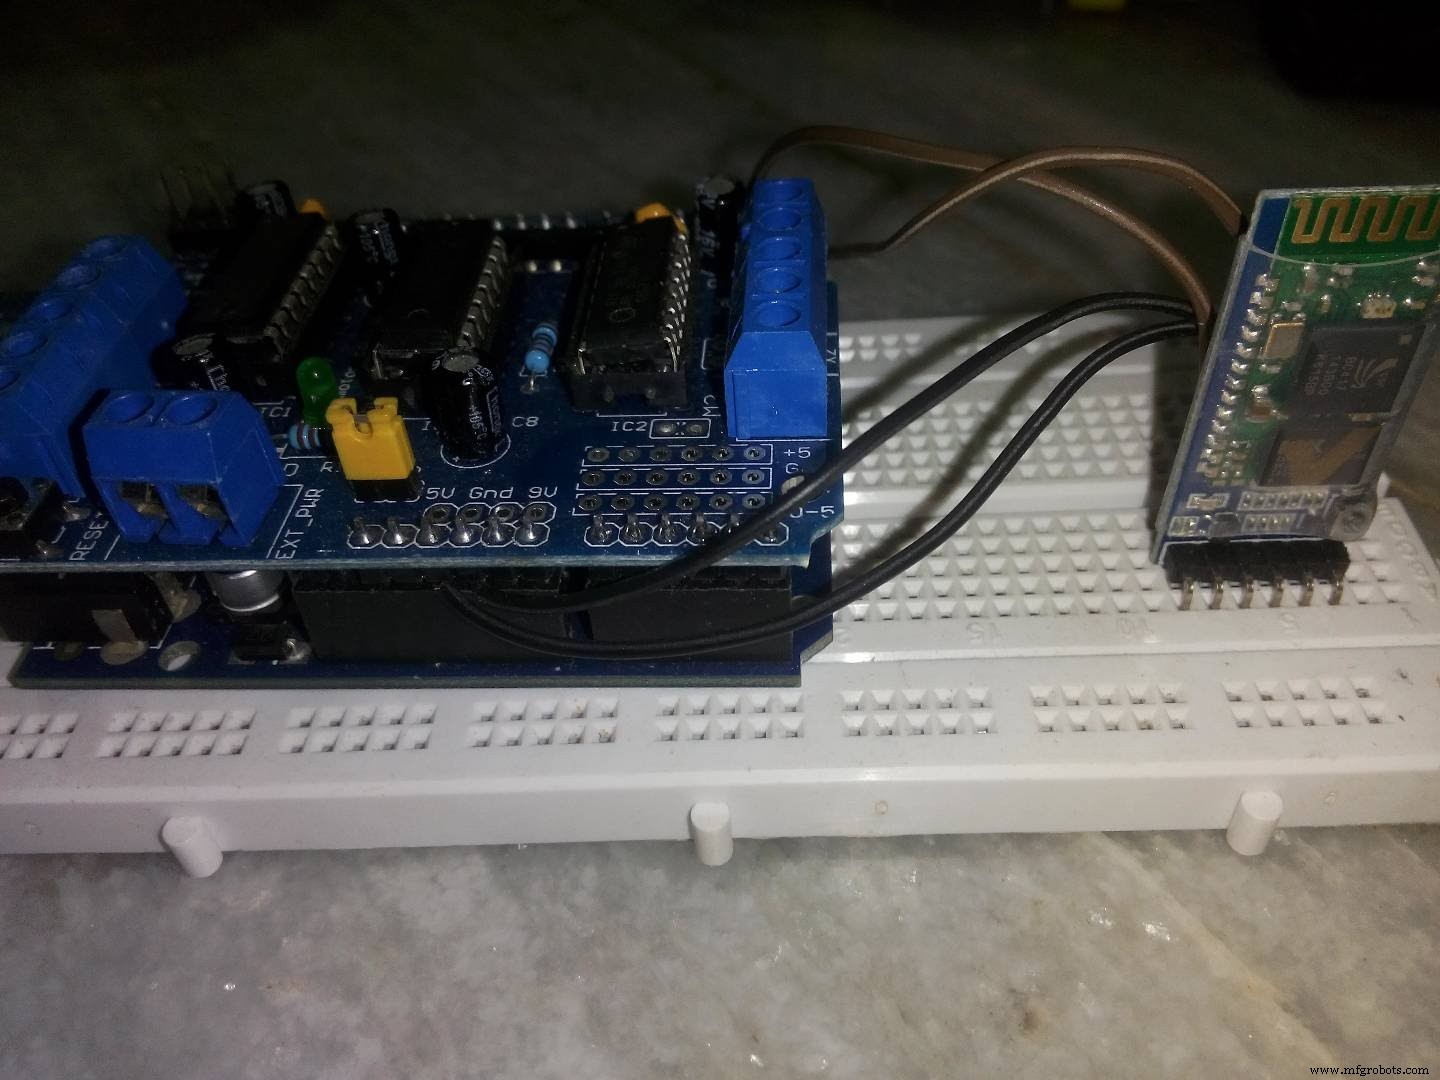
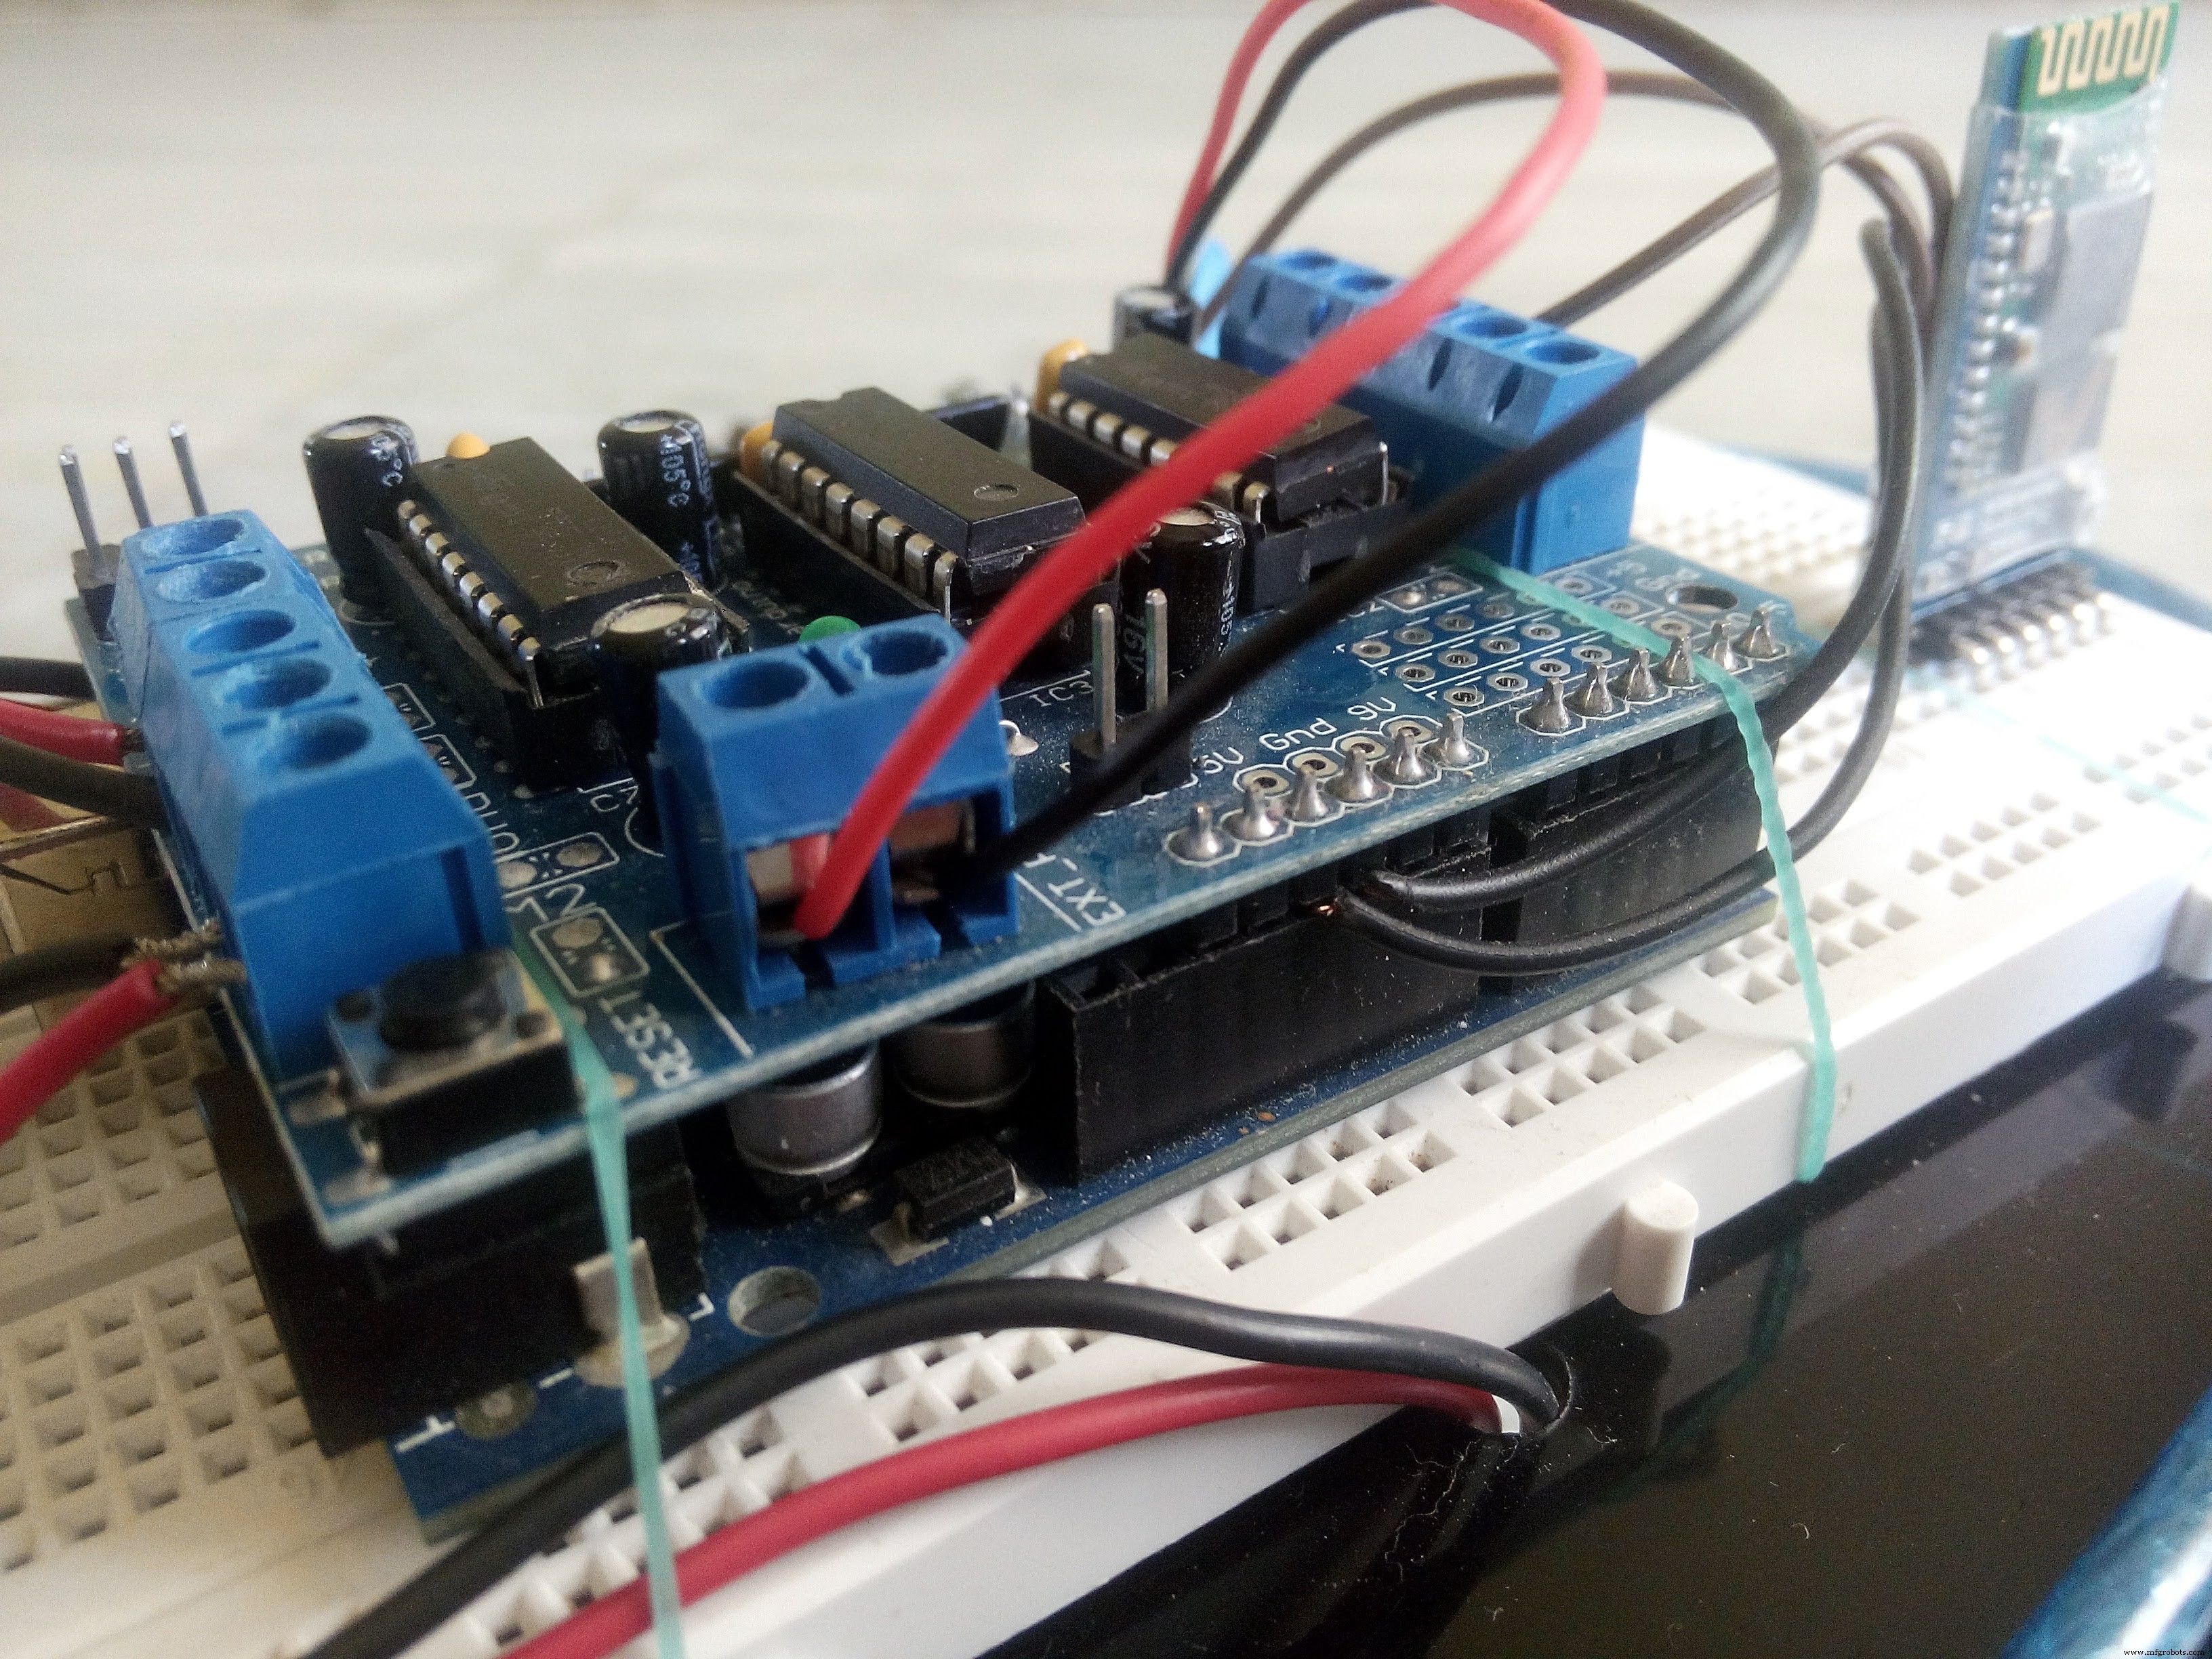
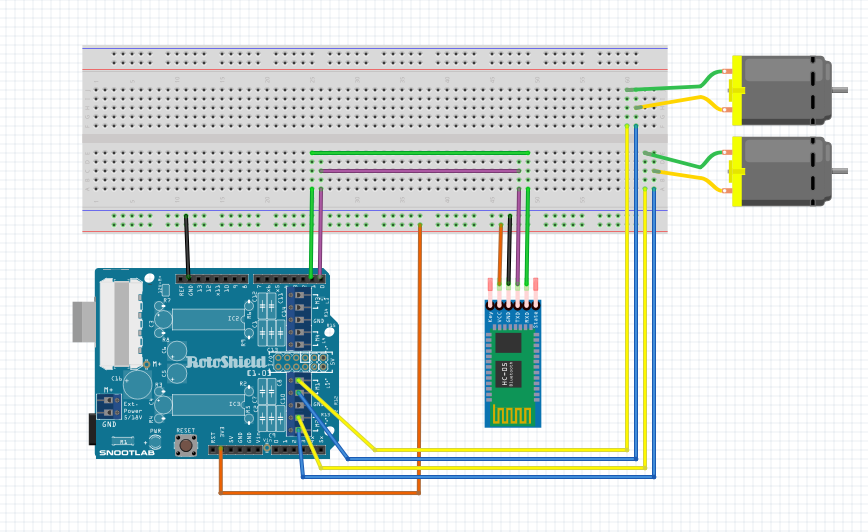
L293DシールドをArduino Unoに装着し、DCモータ2台をM1/M2端子に接続。HC-05モジュールはシリアル通信(TX/RX)でArduinoと接続。電源は別系統が必要です(下記参照)。

電源設計(重要)
Arduino Unoはモバイルバッテリー(5V出力)で駆動しますが、12V DCモータはこれでは動きません。別途モータ用電源が必要です。筆者は9V電池×2直列(18V)を試しましたが、電流不足でモータ回転が遅く、性能が出ませんでした。12Vバッテリー(鉛蓄電池やLiPo等)の使用を強く推奨します。
制御ロジック(モータ回転方向で車体を制御)
- 前進:両モータ正転
- 後進:両モータ逆転
- 左旋回:左モータ逆転、右モータ正転
- 右旋回:左モータ正転、右モータ逆転
- 停止:両モータ停止
void forward() { motor1.run(FORWARD); motor2.run(FORWARD); }
void backward() { motor1.run(BACKWARD); motor2.run(BACKWARD); }
void left() { motor1.run(BACKWARD); motor2.run(FORWARD); }
void right() { motor1.run(FORWARD); motor2.run(BACKWARD); }
void Stop() { motor1.run(RELEASE); motor2.run(RELEASE); }
Arduinoスケッチ
AFMotorライブラリ使用。Bluetoothから受信した文字('1'〜'5')で動作切替。
#include <AFMotor.h>
AF_DCMotor motor1(1); // 左モータ
AF_DCMotor motor2(2); // 右モータ
int val;

void setup() {
  Serial.begin(9600);
  motor1.setSpeed(255);
  motor2.setSpeed(255);
  Stop();
}

void loop() {
  val = Serial.read();
  if(val == '1') forward();    // 前進
  if(val == '2') backward();   // 後進
  if(val == '3') left();       // 左
  if(val == '4') right();      // 右
  if(val == '5') Stop();       // 停止
}

// 上記のforward/backward/left/right/Stop関数定義
完成品と動作確認
- スケッチをArduinoに書き込み
- 配線完了
- スマホでBluetooth RCカーアプリを起動
- HC-05とペアリング(初回はPIN: 1234または0000)
- アプリのボタンで操作開始!
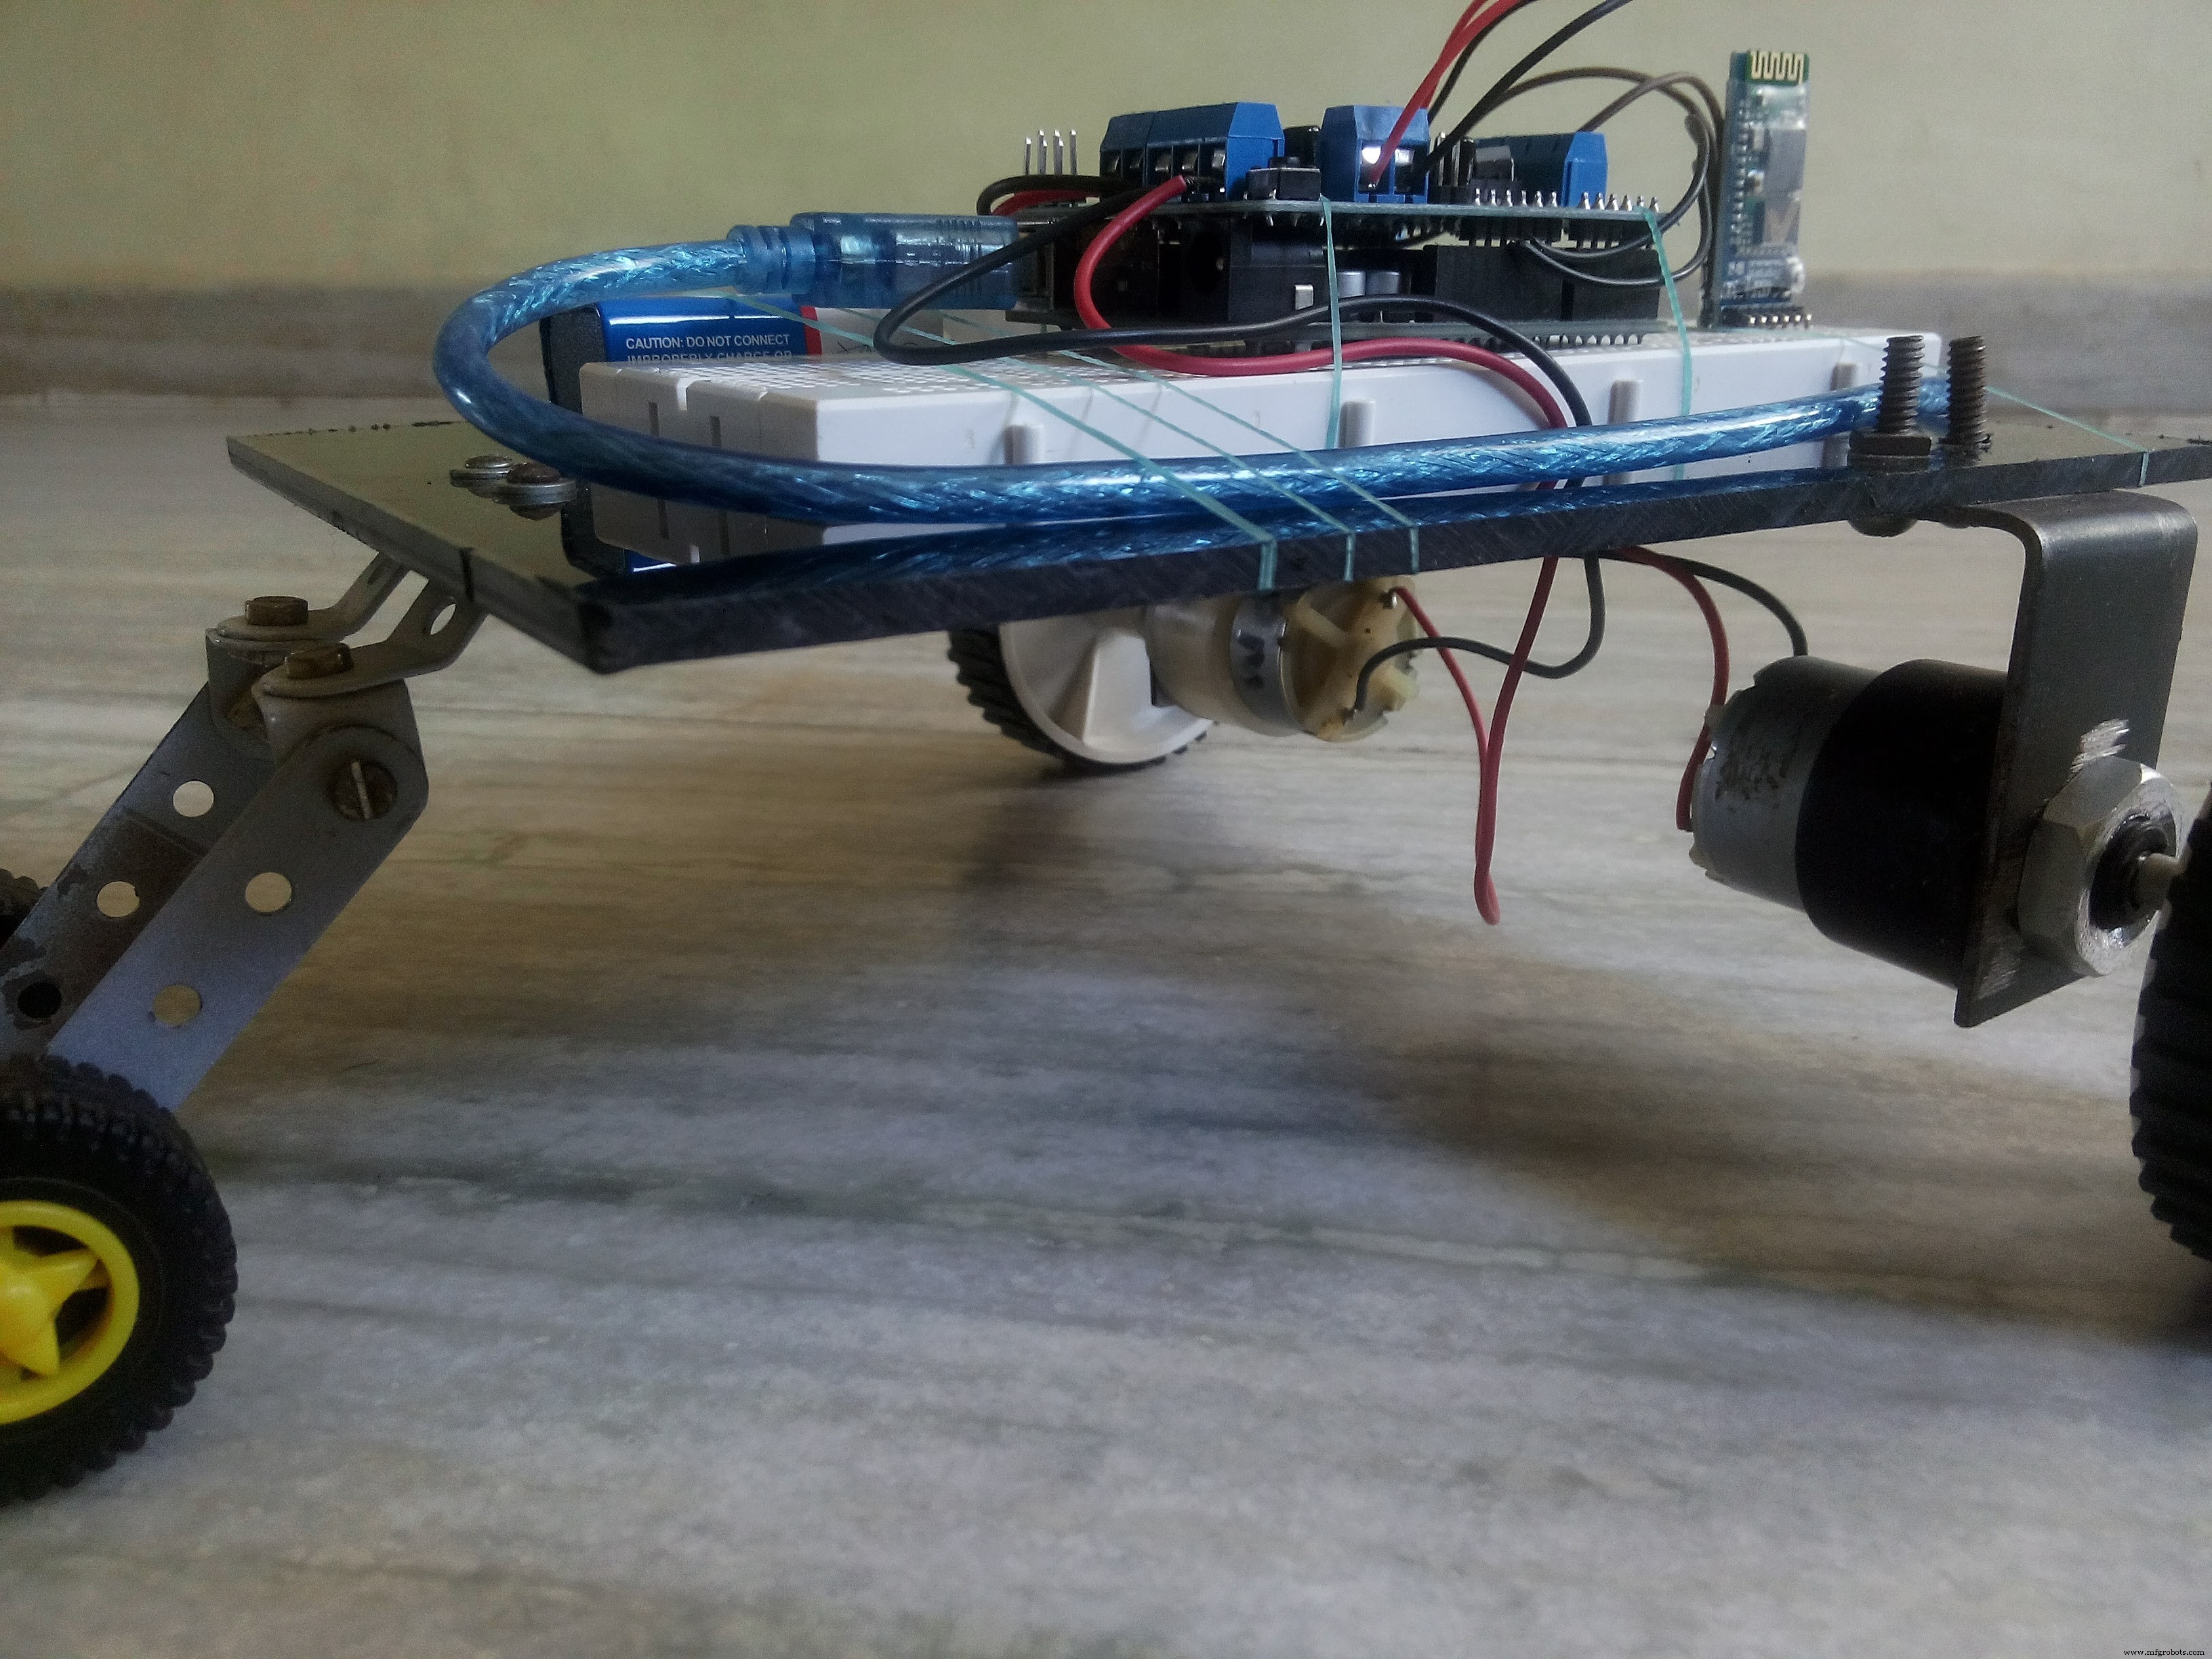
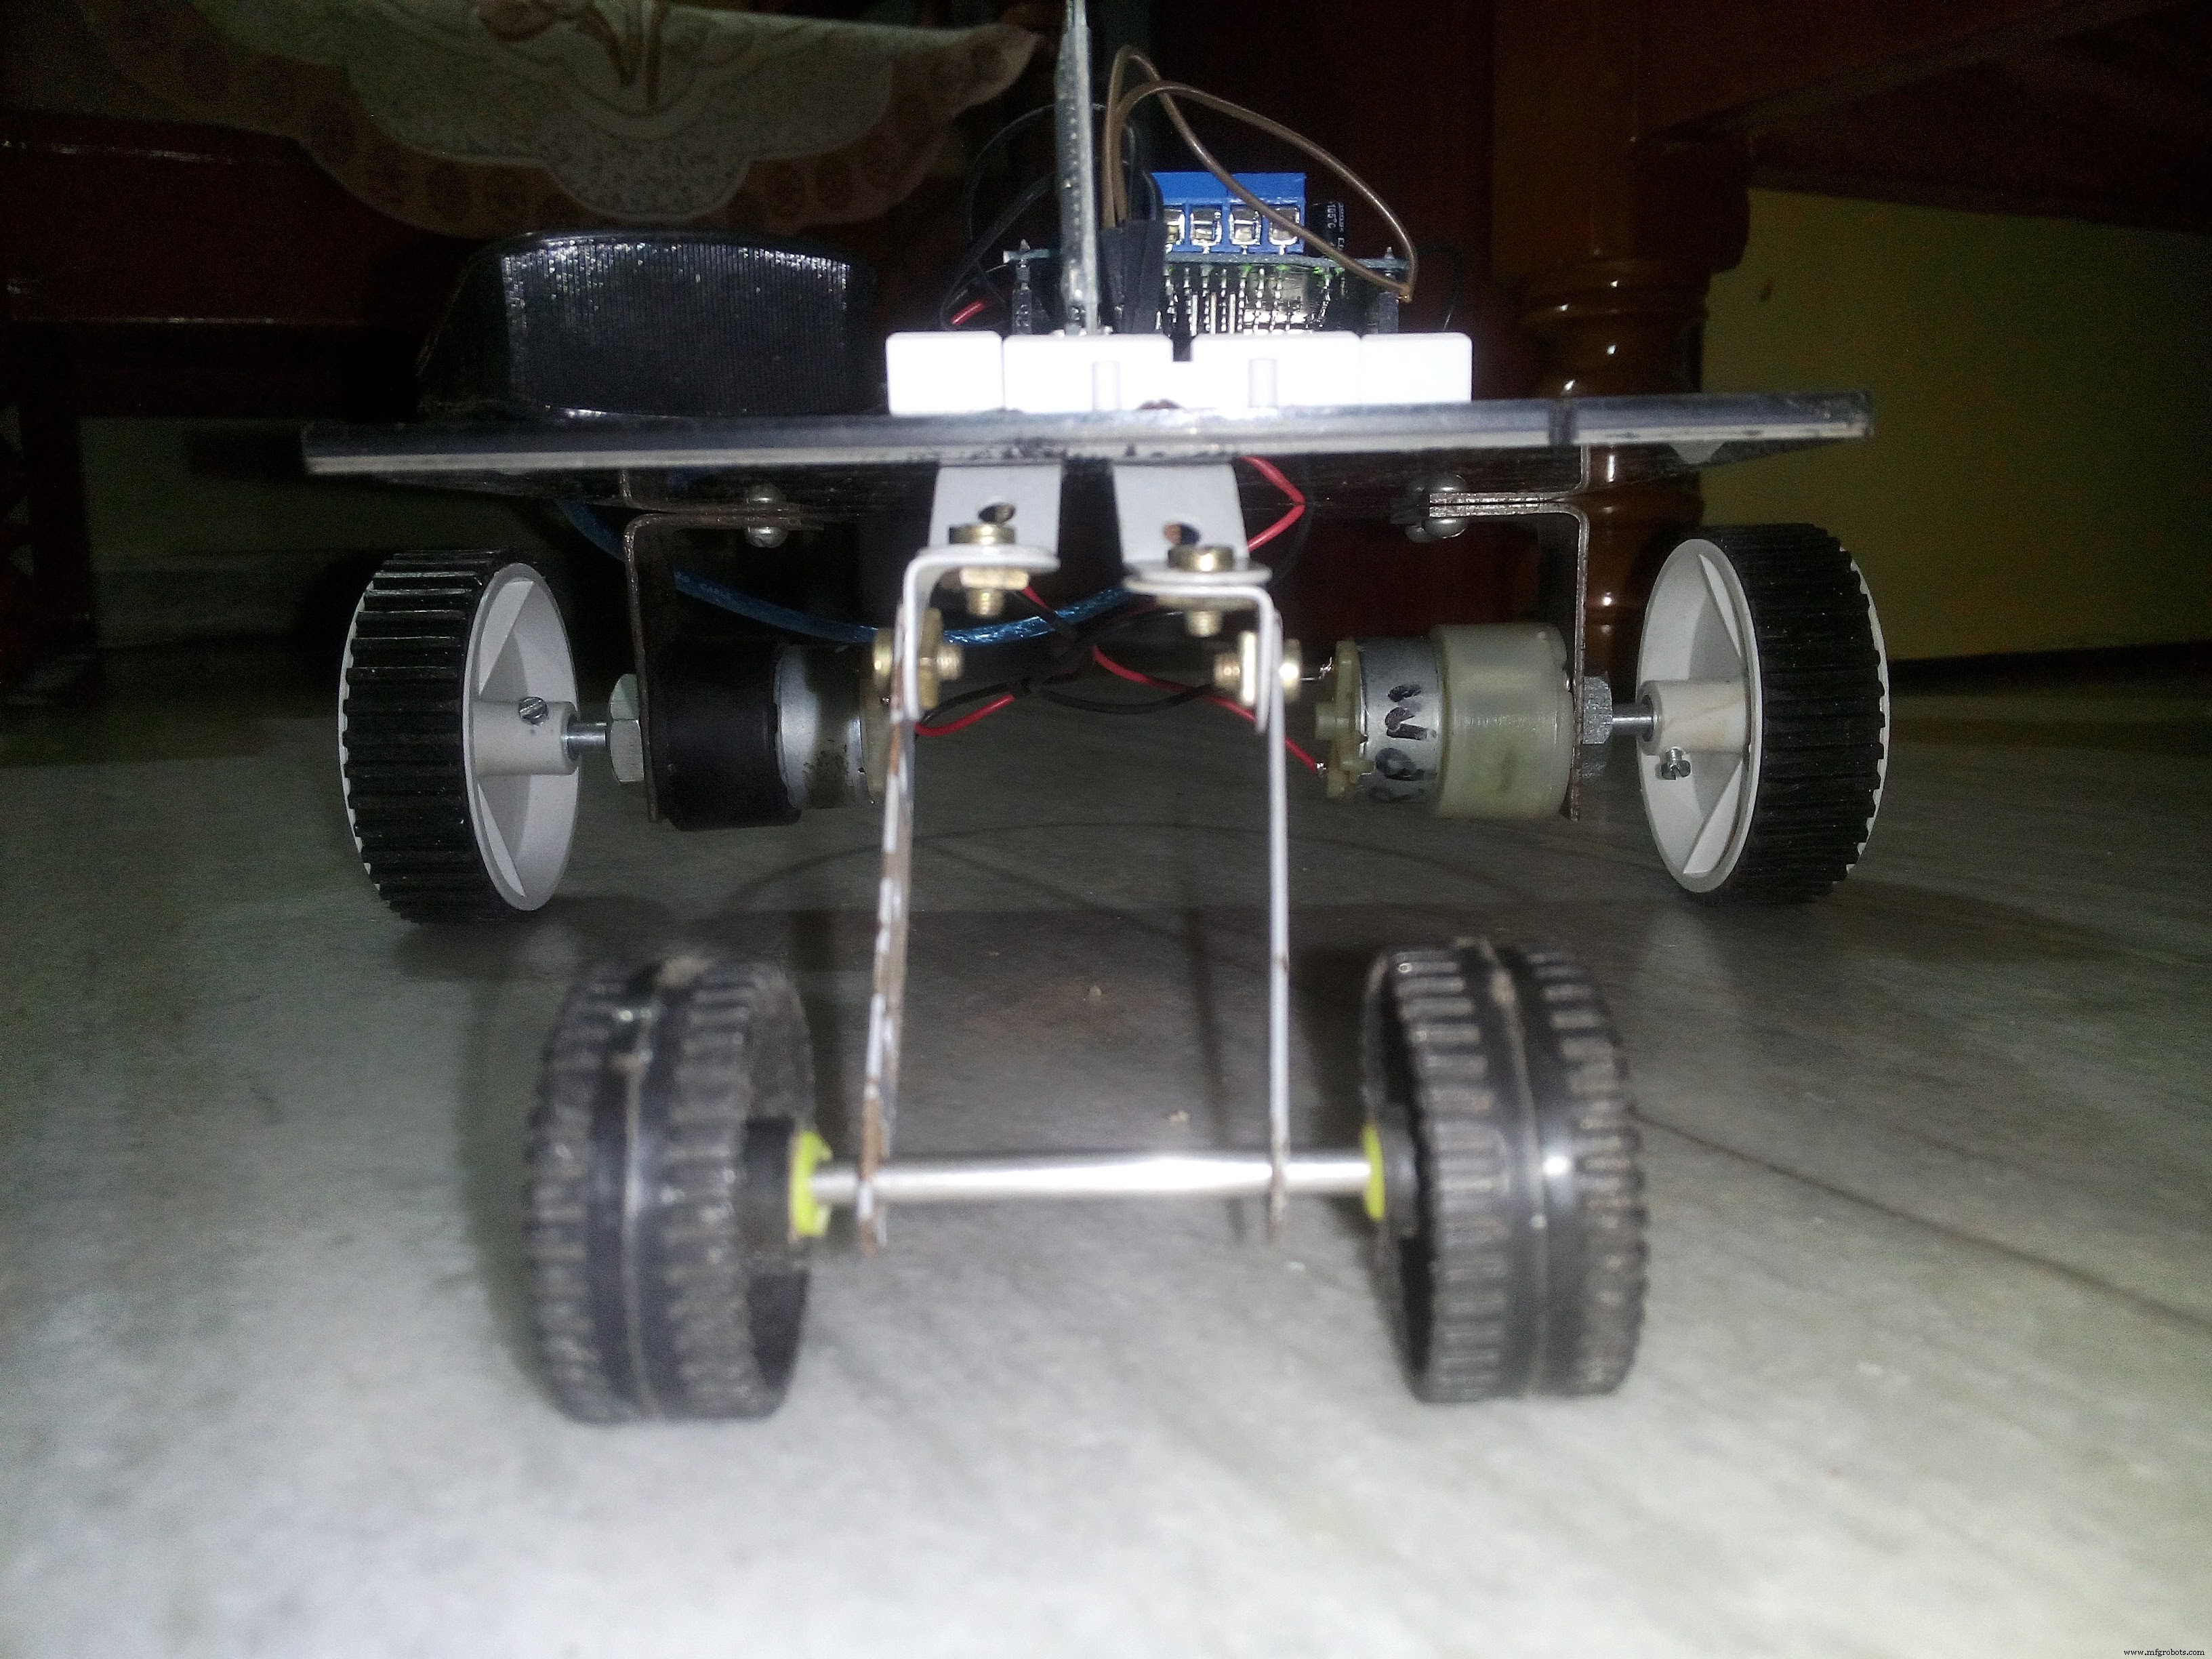
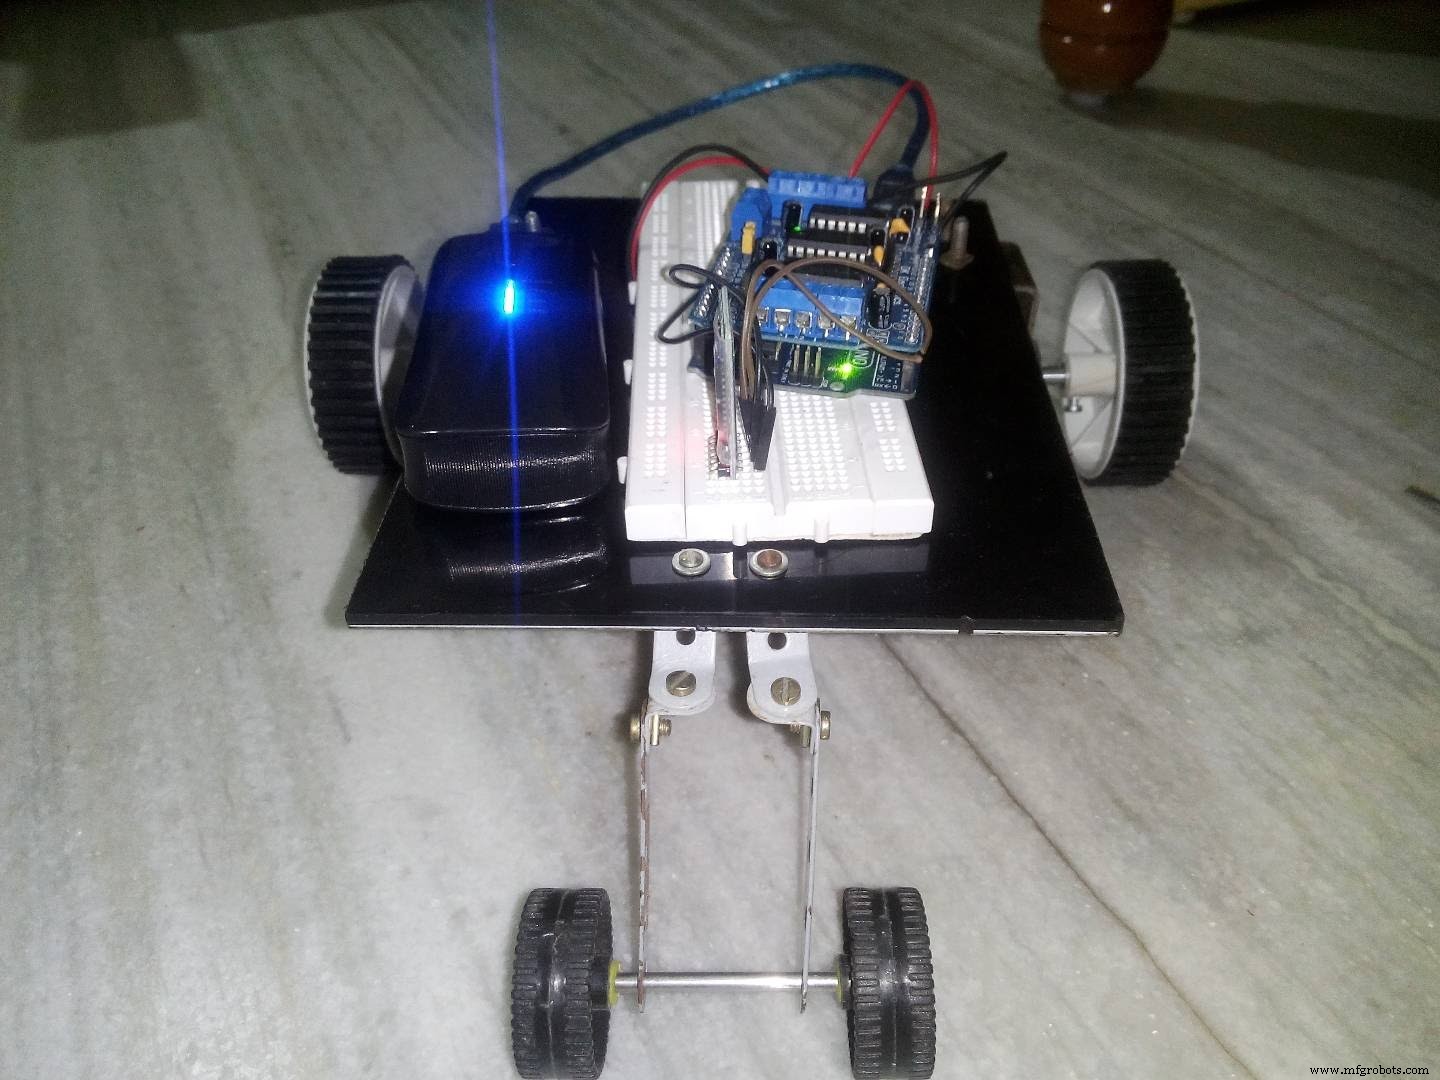
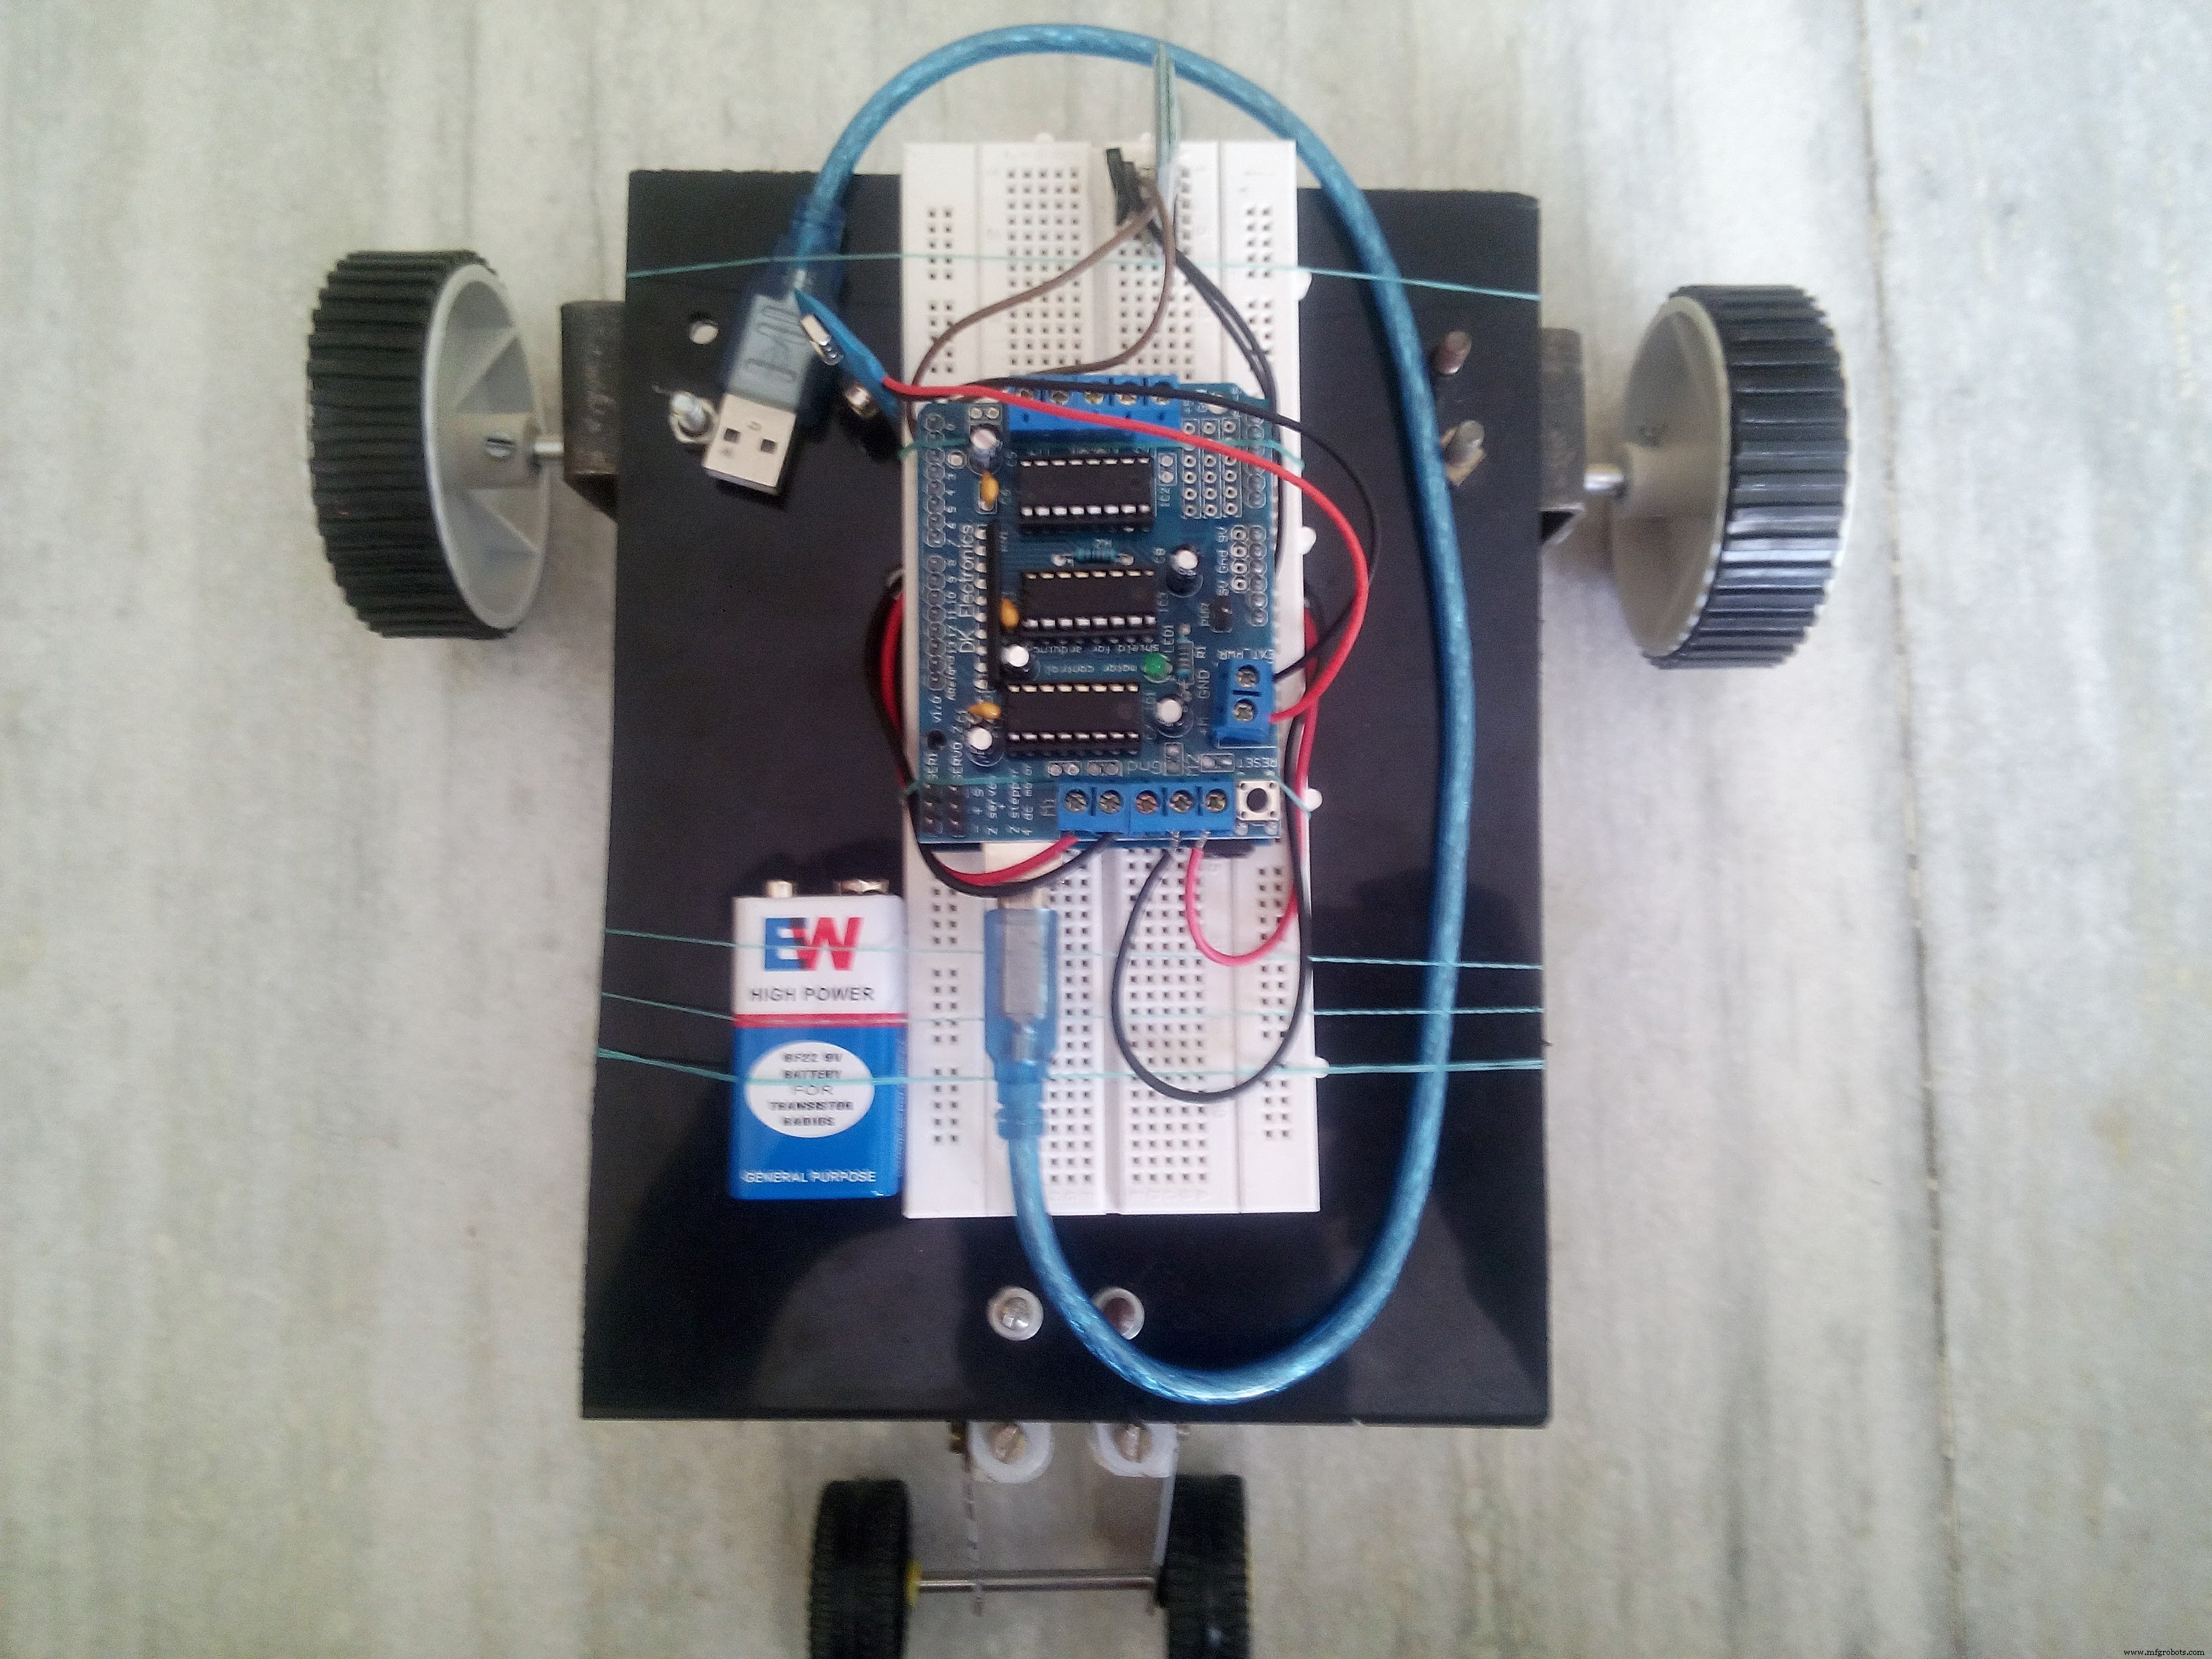
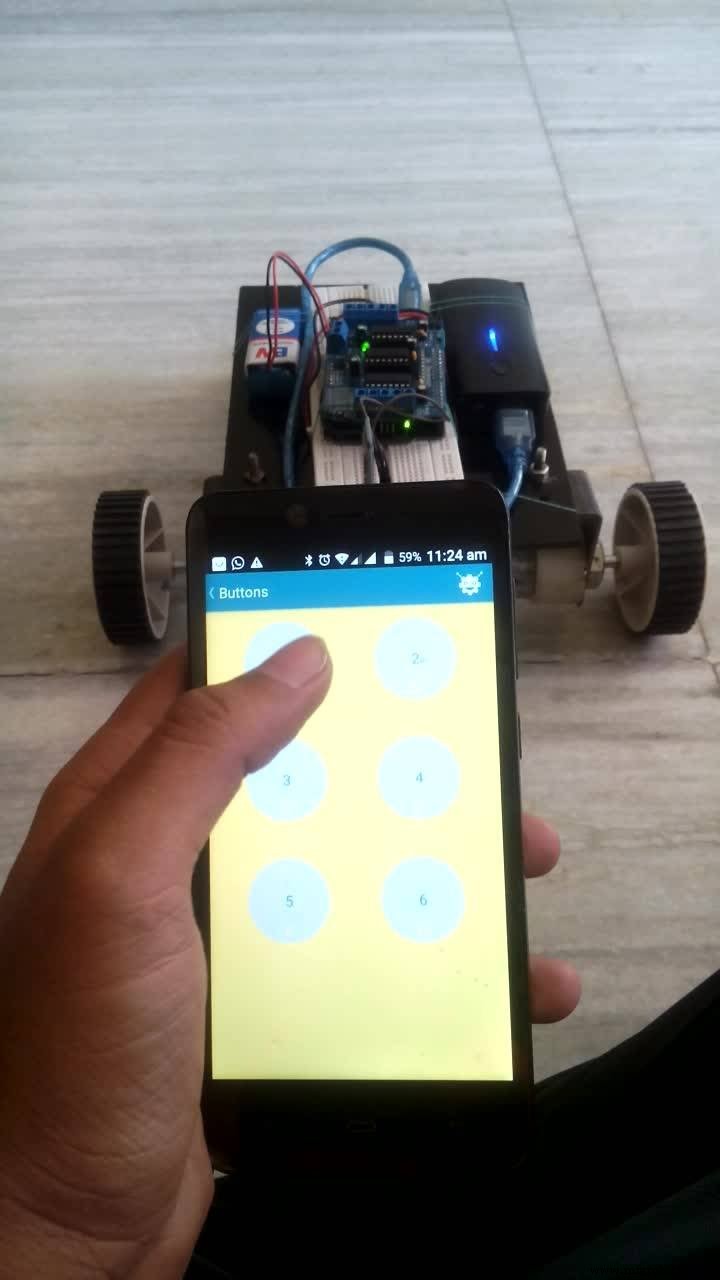
回路図
モータドライバシールドへの12V外部電源接続が必須です(回路図には外部電源が省略されています)。
改良のヒント
- 電源:12V LiPoバッテリー+5V降圧レギュレータ(Arduino用)で単一電源化
- シャーシ:3Dプリントやアクリル板で剛性アップ
- 速度制御:PWMでモータ速度可変対応
- 超音波センサ追加で障害物回避自律走行化
- スマホアプリ自作(MIT App Inventor等)でUIカスタマイズ
製造プロセス
- Bluetooth 制御 Raspberry Pi ロボットに音声フィードバックを追加して構築
- ラジコンカーをBluetooth操作ロボットに改造する方法
- 古いラジコンカーをXboxコントローラーで操作可能に - ArduinoとUSBホストシールドで実現
- ArduinoでBluetooth経由でLEDを制御 – シンプルDIYガイド
- Arduino UNOで作るシンプル電卓 - シリアルモニターで四則演算
- Arduino Nanoで音声制御ロボットを自作
- Arduino UNOとATtiny85で作る携帯型POV(残像)ディスプレイ
- 音声で家電を操作:GoogleアシスタントとBluetoothでArduino家電制御
- Wi-Servo:WebブラウザからWi-Fi経由でサーボモーターを制御
- Arduinoで自作RCポルシェカー:ステップバイステップガイド
- DIY Arduino USBトラックパッド – 古いノートPCのタッチパッドを現代的なUSB入力デバイスに変換