



MATLAB/Simulinkで3DロボットグリッパーのPID制御をマスター
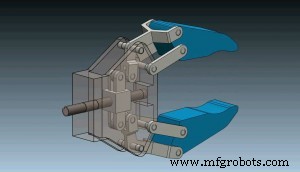
このチュートリアルでは、ロボットグリッパー機構の3DモデルをPID制御する方法を見ていきます。Simulinkモデルは2つのサブシステムで構成されています。Simulinkブロックでモデル化されたDCモーターサブシステムと、SimMechanics Linkを使用してSolidWorksからインポートされた3Dモデルです。ステップ関数でDCモーターを駆動してロボットグリッパーを動かし、Simulink PIDブロックを使用してPIDパラメータを自動調整します。 以下の動画をご覧いただくか、書面によるチュートリアルをお読みください。 例のSimulinkモデルをダウンロード: ロボットグリッパー機構の3Dモデルは以下のリンクから見つけてダウンロード:
Simulink Model - PID Control
1 file(s) 538.71 KB Download
製造プロセス
- 経口避妊薬:歴史、メリット、リスク、製造
- ライオネル模型列車:歴史、製造、そして未来
- 産業用ロボットの設計・製造・未来:人間を超える精度と持続性
- ライブビデオストリーミング付き Pi 搭載ロボットの構築と制御
- Google Coral Edge TPU搭載リサイクル仕分けロボット
- IoTで遠隔操作する自作ロボットアーム:Arduino MKR1000とSimulink、ThingSpeak活用
- MATLAB/Simulinkで3DロボットグリッパーのPID制御をマスター
- SolidWorksとMATLAB/Simulinkの連携: ステップバイステップシミュレーションチュートリアル
- PID制御のマスター:核心原理と効果的なループチューニング
- 21世紀のロボティクス:分散システム、テレプレゼンス、宇宙探査
- Simulink:MATLABの高度なシミュレーション&モデルベース設計ツール