



ロボット溶接作業におけるティーチポイント修正エラーの防止
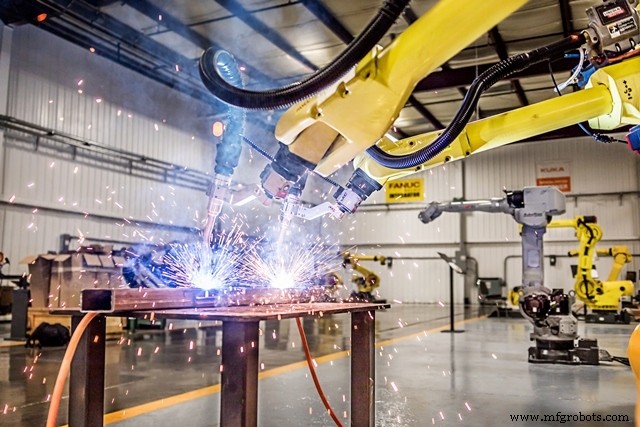
ロボット操作習得時、オペレーターが陥りやすいミスがあります。簡単なステップで回避可能なものも多く、最も一般的なのがティーチポイントの修正(タッチアップ)です。
欠陥発生時の正しいアプローチ
ロボット溶接で欠陥が発生したら、原因を迅速特定し修正することが重要。プログラマーが踏むべきステップは複数ありますが、ポイント修正は最後に行うべきです。ロボットはミクロン単位で精度・繰り返し精度を持つため、ポイントがズレているならシステムの何かが変わった証拠。その変化を特定せずにポイント修正しても根本解決になりません。
原因特定のステップ
- システムトラブルシュート:ロボット、ツール、ワーク、治具のどれがズレているか特定。このステップなしに欠陥原因理解は困難。
- 基準ゼロポイントでロボット動作確認:プログラム済み基準ゼロポイントへロボット移動。ワークセル上のポイントチェックでロボットアライメント妥当性を検証し、ロボット本体原因か除外。基準ポイントを外せば溶接ガン/ツールポイントズレの可能性、リストのツールポイントブラケットで検証。基準ポイント合致だが溶接継手/ワークを外せば、ワークや治具側の問題。
- マスターパーツで検証:溶接・使用しない基準部品。プログラミング用とプログラム検証専用。マスターパーツで全ポイント合致なら治具問題なし。全ポイントズレならワーク/治具の外部位置決め問題。
これらのステップ実行で、欠陥発生時の安易なポイント修正を防ぎ、ロボットシステム稼働率と性能を大幅改善できます。
産業用ロボット
- リアクティブメンテナンスの落とし穴を回避し、設備をスムーズに稼働させる方法
- サウロン製作記:Arduino Mega 2560 製セミヒューマノイドロボット完全ガイド
- 購買サイクルでの「すれ違い」を防ぐ:サプライチェーン成功のための実証済み戦略
- Fusion 360でツールパス進入点を制御し、精度と効率を向上
- CMMSエキスパートシリーズ第7回:陥りがちな6つのソフトウェア落とし穴と回避術
- 一般的なPCB故障モードの防止策:実践的ガイド
- 非標準材料サイズの落とし穴を避ける:コスト増と調達リスクの実態
- クレーン安全のトップ5リスクと排除方法
- クレーン事故の主な原因と防止策
- 未来の仕事で先を行く:競争に勝つ戦略
- VHDLのstd_logicマスター:状態、解決関数、波形分析