



安全な産業用ロボット運用のための必須教育・トレーニング
ロボット産業オートメーションを検討する際、安全性は最優先事項です。精密、生産的、信頼性が高いロボットは貴重な産業労働者ですが、作業者が間違ったタイミングで作業エリアに入ると、その力と速度により重大・致命的な事故を引き起こす可能性があります。適切にインストールされ、十分に訓練されたユーザーが操作するロボットには、すべての人を守るために必要な安全機能が備わっています。
2013年、ロボット工業会(RIA)が1999年以来初めてロボット安全要求事項(ANSI/RIA R15.06-2012)を更新しました。この更新は、米国のメーカーとユーザーにとって大きな前進であり、国際規格ISO 10218:2011 Part 1およびPart 2として採用されています。
世界中に数百万台のロボットが存在しますが、安全記録は非常に良好です。ロボット産業が急速に拡大し続ける中、RIAは安全問題に積極的に対処し、ロボットオーナーを教育するリソースを提供する優れた役割を果たしてきました。安全規格は、ロボットの適切な使用、ロボットに搭載される安全機能、工場および作業エリアへの適切なロボット統合についての指針を示しています。
- RIA提供の安全規格を入手するにはここをクリック -
安全コンプライアンスへの認識
OSHAは、規制への準拠を確認する際にこの規格を参照し、プログラミング、メンテナンス、テスト、セットアップ、調整時のロボット安全確保に不可欠な4つの主要要件を定めています。
1. ロックアウト/タグアウト(LOTO)
LOTOは、特にメンテナンス中に、装置の予期せぬ起動や蓄積エネルギーの放出による怪我を防ぐことを目的としています。LOTOでは、プラントエアや張力がかかったスプリングなどの電源を取り外すか、プラグを抜くことで、すべての危険エネルギー源をメンテナンス作業中に除去することを要求します。その後、ロックとタグを取り付け、ロック/アンロックできる人物を特定(タグ)し、ロックを外さずに電源を投入できないようにします。
残念ながら、これはすべての安全問題を解決するものではありません。ロボットをプログラミングや診断のために通電させる必要がある場合があるためです。FDR safety LLCのシニアアドバイザー、マイク・タウビッツ氏は、「私は80件以上の死亡事故調査を行ったという不名誉な経験を持つが、重傷事故は含まない。ほぼすべてのケースで、故障時、非定期、非ルーチンのメンテナンス作業中に発生している。整備士に『エンジンをかけたままフードを開けて作業しないで、動く部品に指を挟むかもしれない』と言うようなものだ。彼は『仕事ができない』と言うだろう。トラブルシューティングと診断にはエンジンが動いている必要がある。故障を伴うメンテナンス作業のおそらく95%で、何らかの時点で通電が必要になる。だからこそ、危険エネルギーの制御のため、いつ完全にシャットダウンしてロックアウトすべきかを判断する、人々の訓練、技能、判断に大きく依存せざるを得ないのだ」と述べています。
2. リスクアセスメント
安全設計への第一歩は、正式なリスクアセスメントの実施です。すべての潜在的危険と環境影響を考慮する必要があります。危険が特定されたら、重大度、頻度、回避可能性などの基準で分類します。
このアセスメントには、メンテナンスチームとプログラマーの連携も含め、エンドユーザーが機械とセーフガードの知識を持てるようにすべきです。
ミクロレベルのリスクアセスメントには、タスクベースリスクアセスメント(TaBRA)も含まれます。これは、必要な特定タスク(非ルーチンとルーチン)に焦点を当て、関連リスクを概説します。
3. セーフガード
セーフガードは、コストと命を守ろうとする企業にとって最大の関心事です。設計が、作業を安全かつ迅速に行うための容易なアクセスを提供せず、セーフガードを無効化させてしまうケースで、メカニックと電気技師が重傷・死亡しています。
ワークスペースは明確に区画され、ロボット稼働時にどの床面領域が立ち入り禁止か、すべての作業者が把握できる必要があります。
すべてのセーフガードオプションと機能を徹底的に理解することは、時間とコストの節約になります。安全システム設計者は、適切なインストールとインテグレーションのあらゆる複雑さについて精通している必要があります。例えば、作業者が危険エリアに到達する前に安全装置が危険を停止させられるよう、距離を慎重に計算する必要があります。
セーフガードの例:
外側の保護: 適切なフェンシングで保護的安全環境を構築。ペリメーターガーディングには多くの選択肢があります。どのタイプを選ぶかはアプリケーションによります。ハードガーディングとライトカーテンの両方が必要で、ワークセルとシームレスに連携させる場合もあります。
- ハードガーディング: 物理的フェンスとインターロック付き安全ラッチを含み、開放時にシステムを停止。床と作業エリアも、各ロボットの動作ゾーンとして明確にマーキングすべきです。
- ライトカーテン: より柔軟な保護。光が遮断されるとロボットシステムをトリガーする光学的ペリメーターガードです。
- 十分なクリアランス: システムのすべての可動部周囲に十分なクリアランスを確保し、可能な限りリモート「診断」を実現。作業者が内部に入る必要がある場合は「バディシステム」を採用。
- 照明: 作業者が視覚的参照を維持し、指示書、ボタン、レバーなどを読み取れるよう、照明は重要です。
内側の保護:ワークセル内部での保護も必要な場合が多々あります。モーションセンシング安全スキャナー、ライトカーテン、フロアセンサーなどで、作業者がバリアを越えるとロボットを停止。
- 2Dビジョン: 動きを検知し、パーツ位置を座標化してロボットが動作を適応可能。
- 3Dビジョン: 異なる角度のカメラやレーザースキャナーで、2Dより精密な分析と物体検出を実現。
- 換気システム: 有害なヒュームとガスを除去。
- 衝突検知センサー: 表面で圧力や異常な力を検知すると、ロボット動作を停止する緊急信号を送信。
- 安全センサー: カメラやレーザーの形をとり、近くに存在があることをロボットに通知。作業者が近づくとロボットを減速または完全停止させるトリガーになります。Pilz SafetyEYE®システム、S3000 Expert Safety Laser Scanner、Omronエリアスキャナーなど、多数の安全製品が利用可能です。
4. トレーニング
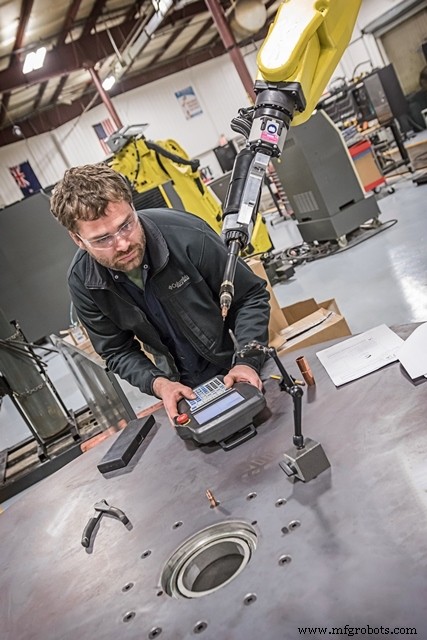
すべての特定ロボット(およびそのプログラマー、オペレーター、メンテナンス担当者)に対するトレーニングは、すべての人とロボットの安全確保に不可欠です。安全運転手順とLOTO適用タイミングを知ることが重要。十分に訓練された作業者は、いつどのように安全に介入すべきか、機械停止が故障によるものか正常運転によるものかを判断できます。作業者に対する継続的なリフレッシャーコースの提供も、安全の重要性を再認識させ、常に進化する技術開発について議論する上で重要です。
インテグレーターは、ロボットエンドユーザーの安全手順のトレーニングと強化を支援すべきです。RobotWorxでは、産業用ロボットまたはシステム購入時に無料トレーニングを提供し、最初から正しくスタートできるよう支援します。トレーニングコース後、作業者は可動範囲全体、既知の危険、ロボットプログラミング、非常停止ボタンの位置、安全バリアに精通しているべきです。
最後に、作業者を監督し、安全を常に意識させることが重要です。複雑な自動化に伴う危険に対して、作業者が自満や過信に陥りやすいためです。
RobotWorxによる安全ソリューションの設計
安全規格の遵守程度は企業により異なります。ロボットメーカーとインテグレーターはワークセル作成時に一定の安全規格を遵守しますが、多くの企業が各セル周辺に安全リレー、カーテン、マットなどを追加で設置し、さらなる安全環境を構築しています。
ロボットは高額投資であり、機器と作業者の両方を守ることはすべての企業の利益になります。RobotWorxのエンジニアリングエキスパートは、安全準備の重要性を理解し、各顧客とともに最適な安全ソリューションを決定します。作業者の安全は我々チームにとって最優先であり、購入後のチームトレーニングを支援します。RobotWorxプロフェッショナルが、お客様に最適な安全環境のカスタマイズをお手伝いします。
オンラインまたは電話(877-762-6881)で詳細をお問い合わせください。
産業用ロボット
- 大型機材の包括的トレーニングと安全プロトコル
- 産業用ロボットプログラミングのエキスパート5つのヒント(プラス、ゲームチェンジャー的ボーナス)
- ロボット安全アップデート:Carole Franklin氏(ロボット標準開発ディレクター)へのFAQ
- 産業用ロボット入門:効率的な生産のための種類と用途
- 産業用ロボットの主要12用途:効率と安全性を向上
- ロボット長寿命化:専門家による予防メンテナンス戦略
- ロボットシミュレーションが成功を導く理由:メーカーとユーザーへの3大メリット
- IIoTと産業用ロボティクスが工場変革を推進する仕組み
- ロボット溶接トレーニングを加速:時間短縮と効率向上
- 過酷な倉庫環境に耐える堅牢な産業用ロボットソリューション
- 産業用クラッチ・ブレーキの主要な作動モード:実践ガイド