



3Dプリンターステッパーモーター故障の修理:ステップバイステップガイド
3Dプリンターにそこそこ詳しいつもりでも、ハードウェア起因の故障にはいつも緊張します。スライサーの奥深い設定変更とは違い、機械・電気パーツを扱うときは心臓が止まりそうになります。
遅かれ早かれ、ステッピングモーターの不調に直面します。私と同じく、不可逆的な操作をする前に調査したいタイプなら、この記事が役立ちます。詳しく掘り下げる前に、ステッピングモーターが正常に動かない主な原因を整理します。
3Dプリンターのステッピングモーターが動作しない主原因は、電流不足、配線/コネクタの導通不良、ステッピングモータードライバーまたは制御ボードの故障です。
この要約だけでは現場で役立たないので、順を追って解説します。
動かないステッピングモーターの修理手順
ハードウェアトラブル解決の鉄則は、「簡単・基礎的なことから、複雑・困難なことへ」順に当たることです。ファームウェア設定や高度な設定をいじる前に、電源が入っているか確認しないのは無意味です。馬鹿馬鹿しく聞こえますが、ほとんどの問題は極めて基本的なチェックで解決します。ステッピングモーターも例外ではありません。
トラブル追跡を始める前に、一つ質問します:本当にステッピングモーター自体が原因ですか?
多くのユーザーが知らない事実(知る必要もないですが):3Dプリンターのファームウェアは、ホットエンドが冷えている間、エクストルーダーモーターの動作をブロックします。動かす前に、ホットエンドを最低温度以上(安全マージンで200℃推奨)まで予熱してください。
これを確認したら、いよいよ厄介なモーターと向き合いましょう!
ステッピングモーターに電流が届いていない
まず、モーターに電流が来ているか確認します。マルチメーター等の特殊工具は不要。プリンター電源を入れ、メニューからモーターを動かしてみます。
Marlin系ファームウェアなら「準備」→「軸移動」で、該当軸(X/Y/Z)を選び、十分な距離(X/Yなら150mm、Zなら100mm)を指示します。動作中に手でモーター軸を回せるようなら、モーター内で磁界が発生しておらず、動作に必要な電流が来ていない証拠です。電源系統の問題が濃厚です。
マルチメーターで電源電圧を測定。12V機もあれば24V機もあります。読み値は常に安定しているべきです。電源端子から必要電圧が出ていなければ、プリンターコンポーネントが次々に機能不全に陥ります。必要なら電源ユニットを交換してください。
モーター接続プラグが正しく挿さっているか、ピン曲がりがないか確認。マルチメーターで各線の導通テストも実施(動画参照)。導通不良の線があればコネクタ交換です。
ステッピングモータードライバーボードを確認する
次のステップはドライバー検証です。一般的にPololu A4988が使われます。この小基板はステッピングモーターの電力を制御し、制御ボードとモーターの仲介役です。
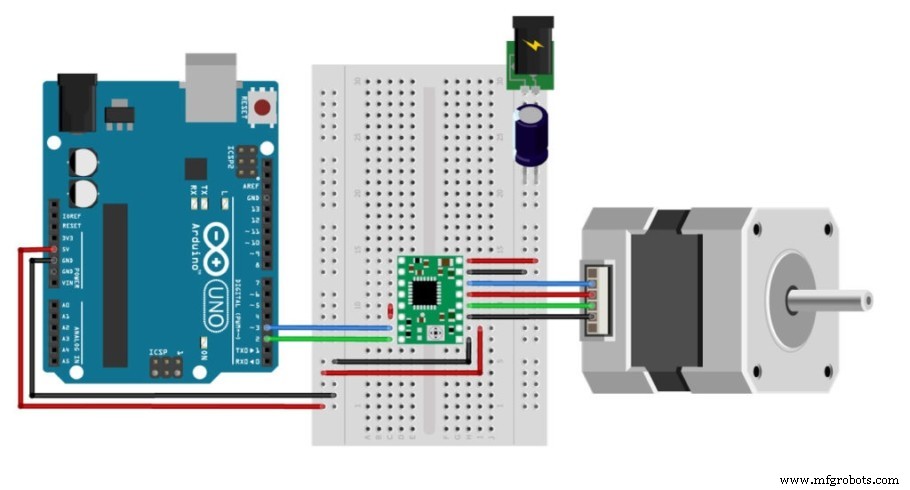
ドライバーを別のスロットに差し替え、問題がそのモーターに移るか確認します。ドライバー装着時はピン向きに極力注意し、「Enable」ピン位置をドライバーとボード両方で確認して合わせてください。逆向き装着でドライバーや制御ボードが焼損します。
問題がドライバーにあれば、同等品と交換。静音・長寿命モデルもありますが、A4988より高価です。
次は制御ボードの確認。RepRap系はArduino Mega + Rampsの組み合わせが最安・最も信頼性高いです。別のボードを用意して問題が再現するかテストしてください。
異音/カチカチ音がするステッピングモーターの修理
モータードライバー電圧を上げて必要トルクを確保する
ステッピングモーターが出力可能トルクを超える負荷(トルク)を要求されると、回転停止しても磁界は回転を要求し続け、モーター内部で「カチッ」という音(1回または複数回)が聞こえます。
制御ボードにはエクストルーダー位置のフィードバックがないため、プリントは何もなかったかのように継続し、ステップが「ロスト」します。これがモデルの層ズレ、またはエクストルーダーモーターの場合はフィラメント未吐出セクションを生みます。
移動軸のステップロス最多因は、モータードライバーの設定電圧が低いことです。ドライバー上部の小型ポテンショメーターをセラミックドライバーで時計回りに回し、マルチメーターで電圧を読みながら上げます。
必要電圧はプリンター、ステッピングモーター種別、負荷により異なります。Z軸とエクストルーダーモーターは他軸より高電圧を要する傾向があります。モーター仕様から計算で求める人もいますが、経験則で信頼動作する電圧まで上げるのが現実的です。
その他のよくある原因
- ガイドの潤滑不足: 動作抵抗増大でより大きなトルクを要求される。
- ベルト張り過ぎ: ベルトがモーター軸を強く引っ張り、不必要なテンションをかける。ベルトは適度に張るが、張り過ぎ厳禁。
- 押し出し温度不足: フィラメントが十分熱くないとホットエンド内でスムーズに流れず、押し出しに必要な圧力が上昇。温度タワーで最適温度を特定すべき。
- バレル冷却不全: ヒートクリープ(熱がバレル上部へ上昇)でフィラメントが軟化。フィラメント上部はピストンとして硬く冷えていなければならない。ヒートシンク/冷却ファン追加で対処。
- 設定速度過大: モーターの加速能力を超える要求でステップロス。X/Y軸で顕著。
- シャフトのバックラッシュ: ベルト緩みやガイド系の遊びで、方向転換初期ステップがロストし、造形歪みの原因に。
- ドライバー過熱: 大電流を扱うドライバーは大量の熱を出す。アルミヒートシンクをメインチップに装着するのが一般的。過熱で誤動作し、ステップロス症状が出る。ドライバー直撃で冷却ファンを当てることを推奨。
その他のよくある質問
ステッピングモーターは熱くなりすぎることがある?
長時間プリント中にモーターを触ると、かなり熱いことに気づきます。電力の一部が機械エネルギー、残りが熱になるためです。
モーターケースと内部部品は高温耐性設計ですが、上限を超えると損傷します。
最大動作温度はモーター固有のデータシートに記載。機種により幅広いですが、概ね70℃〜100℃の範囲です。
経験則:「素手で触れないほど熱いなら、明らかに熱すぎる」。相対的ですが良い目安です。ドライバー電圧を、動作確実で温度上昇が抑えられる中間点に調整してください。
良い設定が見つかったら、各ステッピングモーターの値をメモしておきましょう。ドライバー交換時に再テスト不要になります。
ステッピングモーターにメンテナンスは必要?
ステッピングモーターはメンテナンスフリーです。一般的なDCモーターと異なり、ブラシや摩耗する接触部品がありません。ホコリ・汚れを避けるだけで十分。ヘアスプレーでベッド密着を図る場合は、スプレー前に電子部品をすべて覆ってください。
ステッピングモーターの交換方法
ここまで来て原因不明なら、ステッピングモーター自体の故障が濃厚で、交換が必要です。重要なのは、NEMA 17規格(3Dプリントで最多採用)は取り付けネジ穴位置のみを定義するもので、この枠内に無数のバリエーションがあり、必要仕様と合致しない可能性があります。
新モーター購入前に、プリンターメーカーに以下の仕様を確認してください:
- 動作電圧
- トルク
- ステップ角(1回転あたりステップ数)
- モーター高さ(前モーターと同一スペースに収まるか)
おすすめ製品セクションをチェック
プリンター、フィラメント、アップグレード選びの迷いと手間を解消するため、おすすめ製品セクションを用意しました。初心者からエキスパートまで対応できる厳選プリンター、実テスト済みのフィラメントとアップグレードを掲載。どれを選んでも期待通りに機能します。
3Dプリント
- DIY自律型ナーフセントリーガン:ステッピングモーター、カメラ、Arduinoでスマートナーフガンを自作
- Arduino用バイポーラステッピングモーターライブラリ – 産業グレードの制御機能
- ArduinoとステッピングモーターでTinder/Bumbleを自動スワイプする装置
- ジョイスティックで精密制御:Arduino UNOと28BYJ-48ステッピングモーター
- 完全3Dプリント製ステッピングモーター自作:ネオジム磁石とネイルで作る精密ドライブ
- ロシア宇宙飛行士、ISSから初の完全3Dプリント衛星を展開
- 3Dプリンターのエクストルーダー異音・スキップ・スリップを解決:ステップバイステップ修正ガイド
- ステッピングモーター:種類、特性、実用応用
- ステッピングモーター完全解説:種類、構造、動作原理、応用例
- CNC DCモーター修理のエキスパートガイド
- 統合ドライバーが高出力ステッピングモーター設計を簡素化