



義肢の進化と現代科学:古代から最新テクノロジーまで
背景
義手と義足、すなわち義肢は、切断を経験した人々の機能的能力を回復するために設計されています。歩行や両手の使用を可能にする機械的補助具は古代から存在し、最もよく知られた初期の例はシンプルな義足(ペグレッグ)です。成功した外科的切断技術が登場したのは紀元前600年頃で、その後中世の甲冑職人が硬い鉄で初期の義肢を製作しました。1500年代にアンブロワーズ・パレが関節機構を導入したものの、これら初期デバイスは限定的な随意制御しか提供できませんでした。18-19世紀の更なる進歩(ピーター・バリフの肘下義手1812年、ファン・ペーテルセンの肘上義手1844年)により機能性は向上しましたが、依然として現代水準には程遠いものでした。
19世紀は、切断者自身によって画期的な変化がもたらされた時代でした。南北戦争の技術者J.E.ハンガーは脚を失い、カスタム義足を設計、1861年に現在も続くJ.E.ハンガー社を設立。同様にA.A.ウィンクリーが膝下ソケット義足を開発し、ローウェル・ジェプソンとともに1888年ウィンクリー社を創業。彼らの製品は南北戦争退役軍人全国大会で展示され、商業的地位を確立しました。
D.W.ドーランスは事故で右腕を失い、1909年に端末フックを発明し把持能力を大幅に向上。それまで義手は革製ソケット、重いスチールフレーム、受動的フックまたは初歩的な機械手に頼っていました。ドーランスのスプリットフックは、健側の肩に固定されたストラップとゴムバンドで作動し、機能的な把持を回復。現代のフック設計の基盤となり、しばしばリアルな人工皮膚の下に隠されています。
20世紀には、プラスチックなどの新素材が鉄と木材に取って代わることで、より軽量で強靭、かつ外観的に魅力的なデバイスが実現するという変革的進歩を遂げました。画期的な革新は1940年代後半の筋電義肢の登場で、患者自身の筋肉が発生させる電気信号による四肢制御を可能にしました。1960年代には成人向け筋電義肢が実用化され、過去10年間で小児ケアへの普及が進んでいます。
近年、コンピュータ支援設計・製造(CAD/CAM)が民間義肢診療の標準となっています。85%のクリニックがCAD/CAMを採用し、患者の腕や脚をモデリングしてカスタムソケット用の精密な型を作成。真空成形やレーザー誘導計測などの技術がフィット感と快適性をさらに向上させています。
原材料
典型的な義肢は、カスタムフィットソケット、内部構造(パイロン)、ニーカフまたはベルト、義肢用ソックス、場合によってはリアルな人工皮膚で構成されます。素材選定では軽量性と耐久性を優先:ソケットにはポリプロピレンが一般的、パイロンにはチタンとアルミニウム合金がスチールに置き換わっています。最近の革新では、優れた強度重量比を持つカーボンファイバーが好まれています。
足部は歴史的に広葉樹(メイプル、ヒッコリー、バスウッド、ヤナギ、ポプラ、リンデン)とゴムの組み合わせでしたが、現代の足部は通常ウレタンフォームコアに木製キール、その他部品にポリエチレン、ポリプロピレン、アクリル、ポリウレタンを使用。義肢用ソックスは柔らかく強靭な生地(ウール、綿、先進合成繊維)で作られます。
視覚的美観は極めて重要。ほとんどのエンドスケルトン義肢は、健側肢に合わせて成形したポリウレタンフォームカバーを装着し、その上から患者の自然な肌色を再現したカスタムペイントの人工皮膚を重ねます。
製造工程
義肢は大量生産の小売品ではなく、オーダーメイドのソリューションです。医師の処方(通常は多職種評価の後)を受け、患者は義肢装具士のもとでフィッティングを受けます。一部コンポーネント(ソケットなど)はカスタム製作、足部やパイロンなどは事前製造品を現場で組み立て。一部の先進センターでは義肢全体を社内製造しています。
計測と型取り
- 1. 快適で機能的な義肢を作るには正確な計測が不可欠。義肢装具士がまず患部を評価し、印象採取またはデジタルスキャンを実施。
- 2. これらのデータを用いて、断端のセグメント長と残存骨・腱の位置を記録。石膏包帯で詳細な患部ポジティブモデルを作製。
ソケット製作
- 3. 透明熱可塑性シートをオーブンで加熱し、ポジティブモデル上で真空成形。この工程で透明なテストソケットが得られ、義肢装具士が視覚的にフィットを評価可能。
- 4. テストソケットを患者に試着。下肢切断者の場合、患者が歩行しながら義肢装具士が歩容と快適性を観察。熱可塑性シートを再加熱して調整。より厚いソックスを追加してクッション性を確保することも。
- 5. 最終決定後、永久ソケット(通常ポリプロピレン)を同じ要領で真空成形。患部は手術後収縮し、約1年で安定。そのためソケットはその時期、または解剖学的変化で新しいフィットが必要な時に交換されることが多いです。
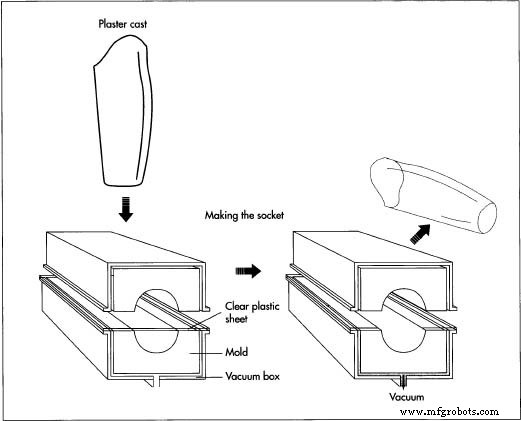
義肢の製作
- 6. コンポーネントは標準的なプラスチック加工法で製造:真空成形、射出成形、押出成形、金属パイロンのダイカスト、木製部品の木工。組立にはボルト、接着剤、ラミネートを使用。
- 7. 技術者が義肢を組立(トルクレンチなどの工具を使用)。下図の義肢デバイスを患者に装着。最終調整で最適なアライメントと快適性を確保。
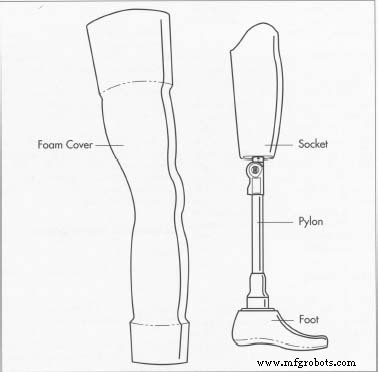
理学療法
義肢への成功的な適応には包括的なトレーニングが必要です。患者はデバイスの操作、残存筋肉の強化、日常動作の習得を学ぶ必要があります。筋電義肢の場合、十分な電気信号を生成するための筋肉調整が特に重要。定期的な清掃と装着/脱着練習も強調されます。
義手装着者は、義肢の操作、ロック機構、端末デバイスの使い方を習得。習得曲線は外傷性切断者(比較的早期適応)と先天性欠損者(より大きな課題)で異なります。構造化された指導システムにより、日常品の片手操作を可能にします。
義足装着者の理学療法は通常18-20週間で歩行能力を回復。ベッドと車の移乗、傾斜面の歩行、安全な転倒回復技術も練習します。
品質管理
米国には義肢の統一規制フレームワークが存在しませんが、多くのメーカーがヨーロッパISO基準を採用しています(特にヨーロッパ輸出時)。批判派はこれらのガイドラインが過度に厳格と主張。支持派は統一基準が安全性と性能を保証すると主張。
独立試験で機械的強度と耐久性を評価。静的負荷試験では30秒かけて力を加え、20秒保持、30秒で解除し、変形がないことを確認。破壊試験で破壊点まで負荷をかけ強度限界を定義。サイクリック負荷試験で長期使用をシミュレート:1秒1サイクルで200万サイクルは日常活動5年分に相当。成功プロトタイプは通常25万サイクル以上に耐えます。
将来展望
専門家は、技術的に高度でありながらユーザーフレンドリーな義肢を描いています。理想的なデバイスは、直感的、低メンテナンス、快適、軽量、適応性があり、自然な外観で、清掃が容易であるべきです。最近の進歩がこの目標に近づけています。
高強度と軽量性で称賛されるカーボンファイバーが、エンドスケルトンパイロンのコア素材としてますます採用され、金属を完全に置き換える可能性があります。
革新的なソフトウェアが患者のCTスキャンに圧力グリッドを重ね合わせ、義肢装具士が組織圧迫と疼痛を最小限に抑えるソケットを設計可能に。実験的な圧力センサー内蔵足部が床反力データを患部埋め込み電極へ伝送し、固有感覚フィードバックとより自然な歩行パターンを実現。
さらに、プログラマブルな大腿義肢が搭載コンピュータで着用者の歩行に適応し、よりスムーズで自動的な歩行ダイナミクスを提供。
製造プロセス