



MeArmロボットアーム V1.0 – Arduino/Raspberry Piで作るロボットアーム
必要なパーツと用品
| Arduino UNO | ×1 |
| Raspberry Pi 2 Model B | ×1 |
| MeArmキット(レーザーカットアクリルパーツ、サーボモーター4個含む) | ×1 |
プロジェクト概要
MeArmはオープンソースのデスクトップサイズロボットアームです。2014年にInstructablesで発表され、世界中で約1万台以上が製作されています。ここでは最新版(V1.0)の組み立て手順をステップバイステップで解説します。

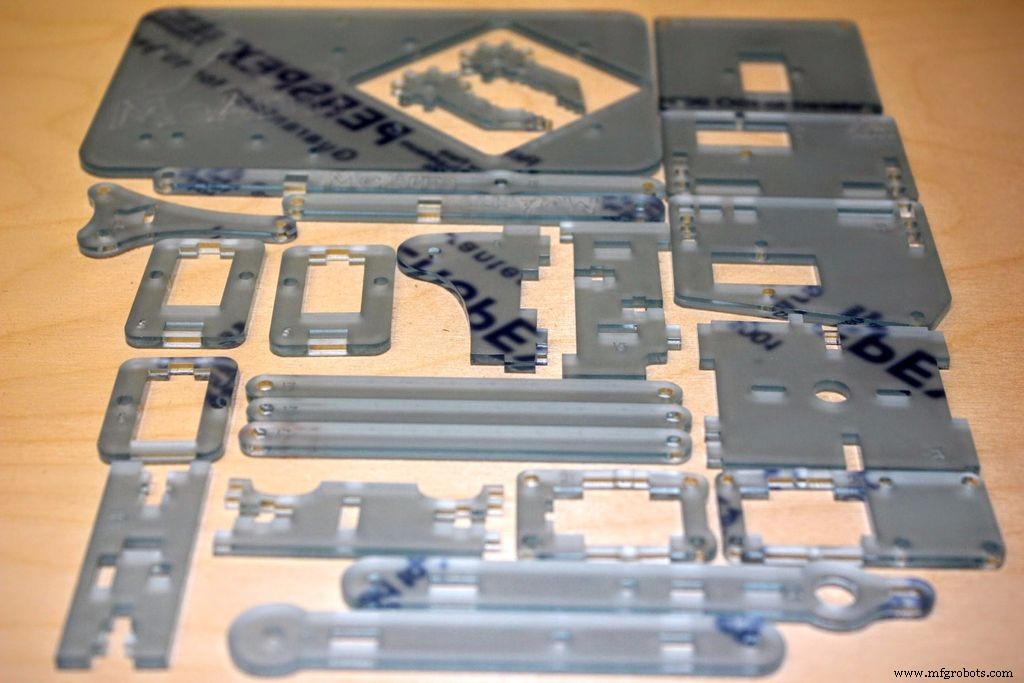
ステップ1: データを入手し、レーザーカットする
設計ファイル(.dxf)は Thingiverse からダウンロード可能です。3mmアクリル板でのカットを推奨しますが、木材や3Dプリントでも製作可能です。
必要なネジ(すべてM3)
- ナット ×11
- 6mm ×7
- 8mm ×15
- 10mm ×5
- 12mm ×8
- 20mm ×4
ステップ2: 組み立て前にサーボをキャリブレーションする
重要: 組み立て前に必ずサーボのキャリブレーションを行ってください。手でサーボホーンを回すとギアが破損する恐れがあります。
Brains Board(Arduino互換)または任意のPWM出力デバイスを使い、各サーボを以下の初期位置に設定します:
- センター(ベース回転): 90°
- 左(ショルダー): 90°
- 右(エルボー): 90°
- クロー(グリッパー): 25°
サーボの軸と本体にセンターラインをマーキングし、後で位置合わせできるようにします。サーボには別途5-6V 2A以上の電源が必要です(マイコンからの給電不可)。

Arduinoでキャリブレーションする場合のスケッチ
#include
Servo middle, left, right, claw;
void setup() {
  Serial.begin(9600);
  middle.attach(11);
  left.attach(10);
  right.attach(9);
  claw.attach(6);
}
void loop() {
  middle.write(90);
  left.write(90);
  right.write(90);
  claw.write(25);
  delay(300);
}
ステップ3: ベース部分の組み立て
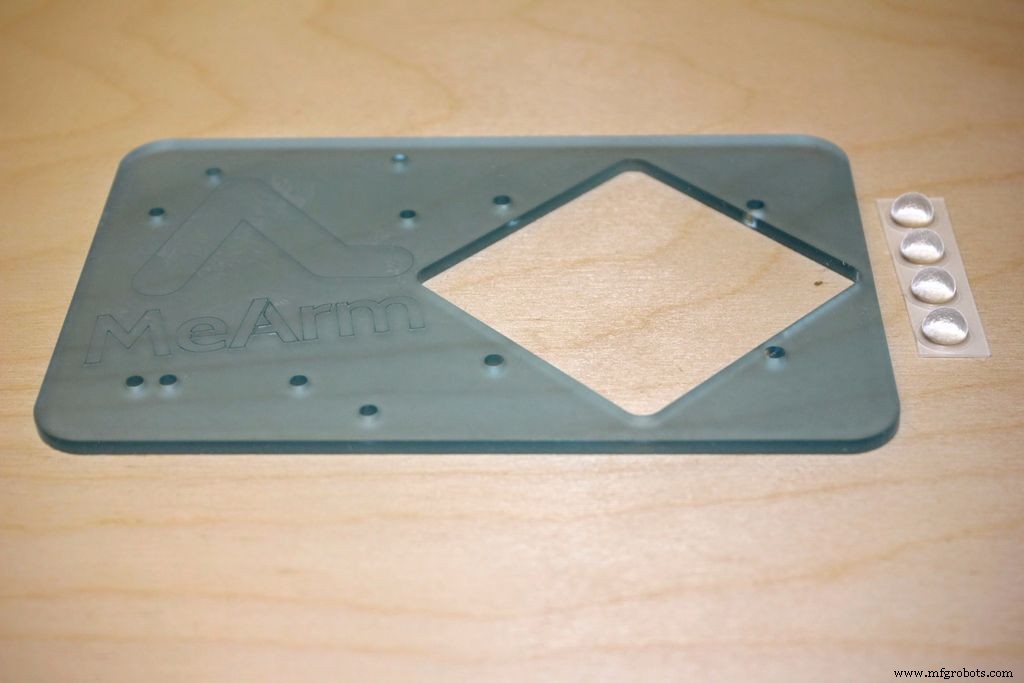
最大パーツ(#1)にゴム足を貼り、20mmネジでナットを半分ほど締め込みます。パーツ#2、#3、センターサーボ、8mmネジ2本でカラーアセンブリを作り、ベースに固定します。
ステップ4: 左側(ショルダー)の組み立て
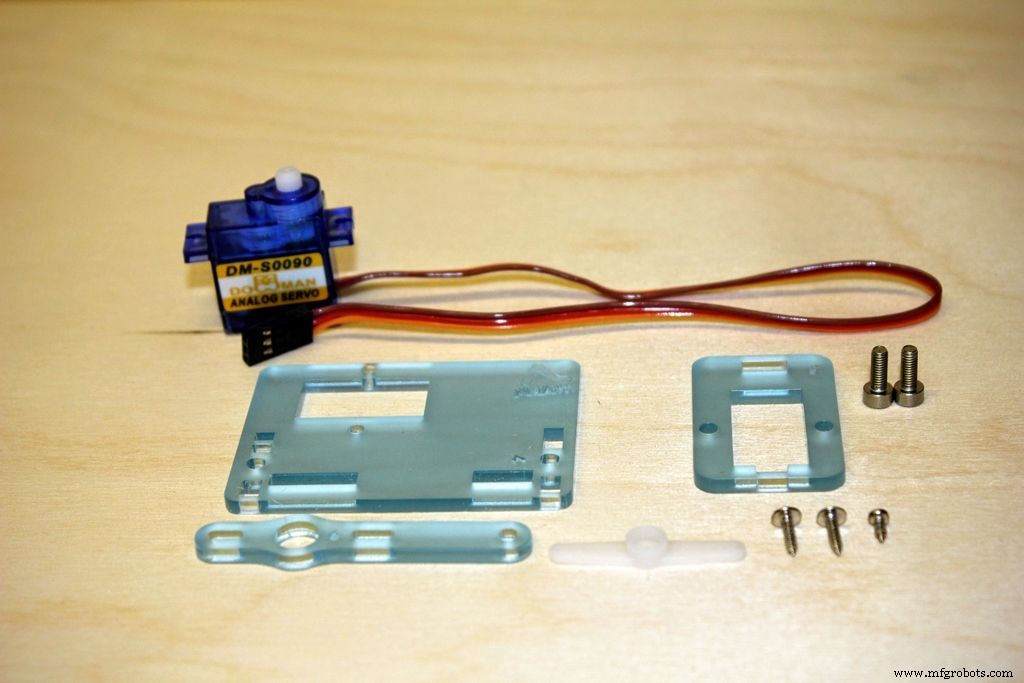
パーツ#4、#5、#6、左サーボ、8mmネジ2本、サーボホーン固定用ネジを使用。サーボホーンはパーツ#4の長辺と平行になるよう取り付け、キャリブレーション時のマーキングが合うようにします。
ステップ5: 右側(エルボー)の組み立て
パーツ#5、#12、#13、#17、右サーボ、8mmネジ2本、6mmネジ1本、サーボホーンを使用。サーボホーンはサイドプレートの長辺と直角(90°)になるよう取り付けます。

ステップ6: 中央部分(ベースとピッグ)の組み立て
パーツ#14(ベース)にサーボホーンを取り付け、パーツ#8、#9、#10、10mmネジで「ピッグ」と呼ばれるリンク機構を組み立てます。可動部がスムーズに動くよう、ネジの締め具合を調整してください。

ステップ7: 左側と中央部分の接合
左アセンブリとパーツ#7(フロントストラット)を12mmネジとナットで接続。ピッグをスロットにはめ込み、ベースプレートとレバー(パーツ#17)で連結します。リアストラット(パーツ#11)も同様に取り付け、少し遊びを残しておきます。

ステップ8: 右側の取り付け(最も難しい工程)
ウェビングパーツ#15をピッグのパーツ#10に取り付け、右側アセンブリを全体に組み合わせます。複数のパーツを同時にスロットにはめる必要があり、忍耐が必要です。

ステップ9: ベースへの固定と左フォアアーム取り付け
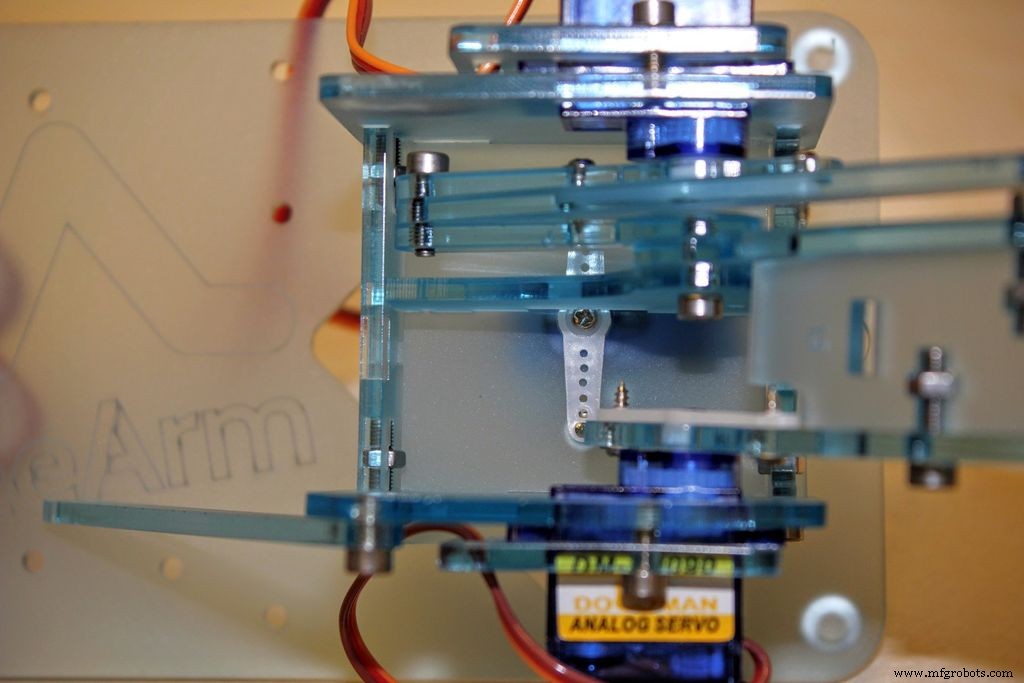
センターサーボのホーンに中央アセンブリを固定し、パーツ#16を6mmネジ2本で取り付けます。
ステップ10: 右フォアアームの組み立て
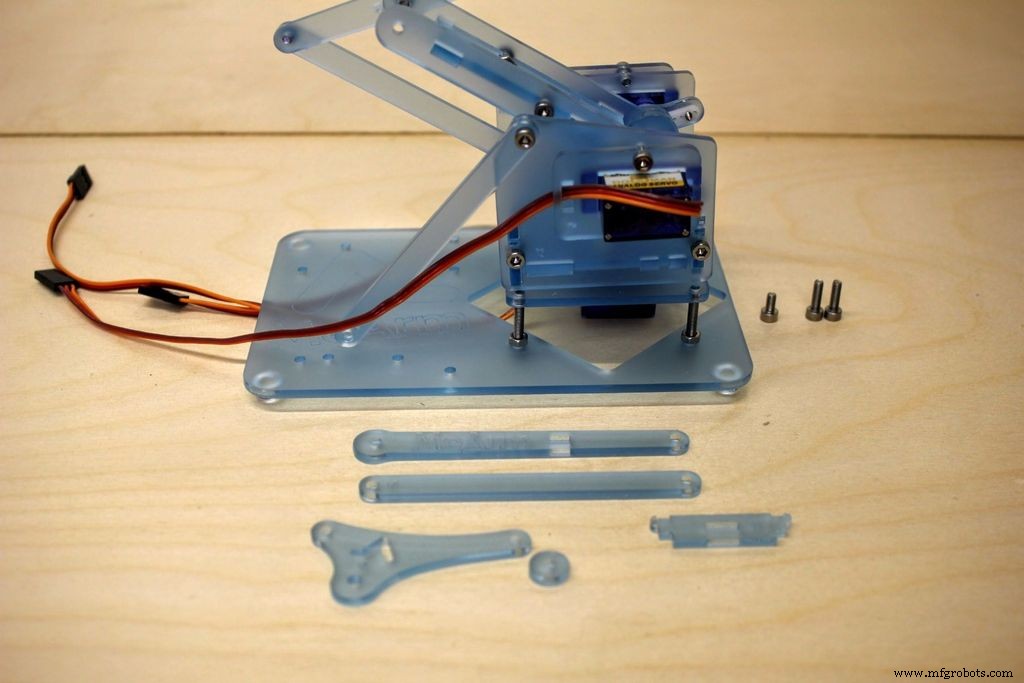
パーツ#18、#19、#31(右フォアアーム)、#13、#17、スペーサー#20、各種ネジを使用して組み立てます。すべての可動部がスムーズに動くよう、ネジは締めすぎないでください。
ステップ11: クロー(グリッパー)の組み立て
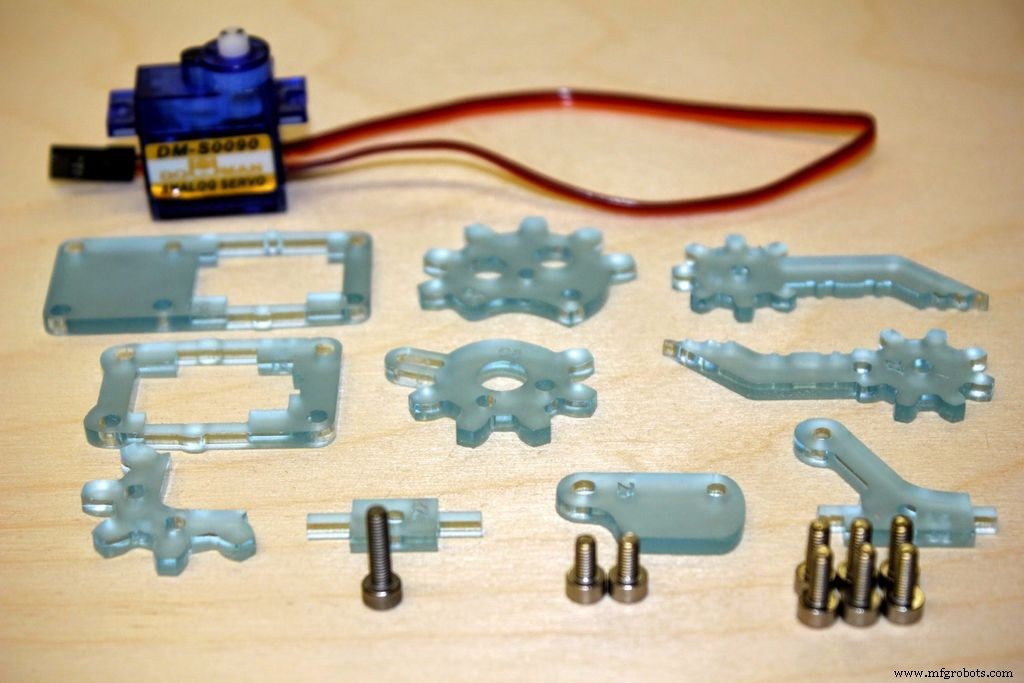
残りのカラー#21にサーボを通し、パーツ#22、#23、#24、8mmナット4個でヘッドアセンブリを作ります。ギア機構(パーツ#27、#26)とクロー本体(パーツ#29、#30)を組み立て、最後にサーボホーンを固定します。
ステップ12: ヘッドの取り付け
左右のフォアアームからパーツ#22、#23へ8mmネジ2本でヘッドを固定します。ヘッドサーボのクランプネジを少し緩めると作業しやすいです。

ステップ13: トラブルシューティング
- 左サーボアームが動かない: 関節が硬いのが原因のことが多い。ヘッド取り付け部分のネジ締め具合を確認。
- 各関節のネジは「指で回せる程度の抵抗」で留めるのがコツ。
ソースコード
Arduino用基本スケッチ
#include
Servo middle, left, right, claw;
void setup() {
  Serial.begin(9600);
  middle.attach(11);
  left.attach(10);
  right.attach(9);
  claw.attach(6);
}
void loop() {
  middle.write(90);
  left.write(90);
  right.write(90);
  claw.write(25);
  delay(300);
}
より高度な制御例は Codebender を参照してください。
カスタムパーツとエンクロージャ
レーザーカット用DXFファイルおよび3Dプリント用STLファイルはThingiverseのプロジェクトページから入手可能です。
製造プロセス
- Ethernet制御ロボットアーム - WIZ750SRとAndroidアプリでリモート操作
- LittleArm 2C: 3Dプリント製Arduinoロボットアーム – STEM教育向け耐久設計
- MK2 Plusロボットアームコントローラーの自作
- テックマン・ロボットのウェビナー:高度コボットとビジョンシステムで生産自動化を実現
- KUKA KMR iiwa:インダストリー4.0対応の移動型協働ロボットアーム
- ガントリーロボット:大規模製造自動化を牽引する重量級ソリューション
- ホワイトペーパー:自動化ポテンシャルを解き放つ─低リスク・高リターンなロボットプロジェクト7ステップ
- 安全な運用確保:工場床でロボット安全性が重要な理由
- ロボットアーム自作のリスクとメリット:メーカーとの協業が賢明な理由
- デュアルアームSCARAロボット:高度な組立・生産ソリューションを実現する次世代ロボット
- Yama Seiki GA-2000CR:ロボットアームとパレットシステム搭載のコンパクト旋削センター