



リサイクル材料で作るArduinoロボットアーム
必要な部品と材料
- SparkFun サーボ(メタルギア汎用) × 3
- PS2ジョイスティック 2軸モジュール × 1
- Arduino UNO × 1
- 12V 600mA ACアダプタ × 1
- 5Vレギュレータ、電解コンデンサ 1μF/50V、セラミックコンデンサ 100nF、ヒートシンク TO-220、ハーフサイズブレッドボード、ジャンパーワイヤ(オス-オス)
使用ツール・サービス
- circuito.io(回路図・配線図自動生成)
- Arduino IDE
プロジェクトの概要
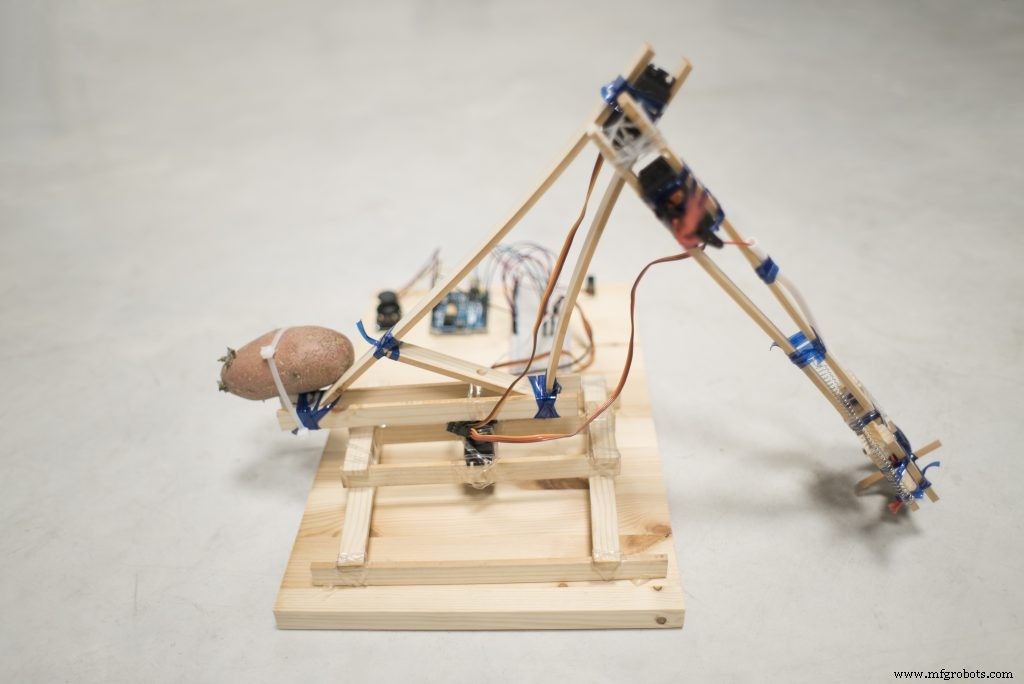
ロボットアームは定番のDIYプロジェクトですが、私たちは「リサイクル材料だけで作る」というチャレンジを設定しました。メイカーとは、身の回りの材料を工夫して新たな価値を生み出し、ゴミを出さないことでもあります。端材の木材とペットボトルでアーム本体を製作。ペットボトルを熱してヒートシュリンクチューブを自作する技法を採用し、重りにはなんとジャガイモを使用して転倒防止に役立てました。
このプロジェクトは、私たちが「作ること」をなぜ愛しているかを思い出させてくれる、とても楽しいものでした。完全なチュートリアルはブログで公開しています。
動画では古いバージョンのcircuito.ioを使用しています。本チュートリアルの手順に従ってください。
電子部品
主要コンポーネント
- Arduino UNO
- SparkFun サーボ(メタルギア汎用) × 3
- PS2ジョイスティック 2軸モジュール
補助コンポーネント
- 5Vレギュレータ
- 電解コンデンサ 1μF/50V
- セラミックコンデンサ 100nF
- ヒートシンク TO-220
- ハーフサイズブレッドボード
- ジャンパーワイヤ(オス-オス)
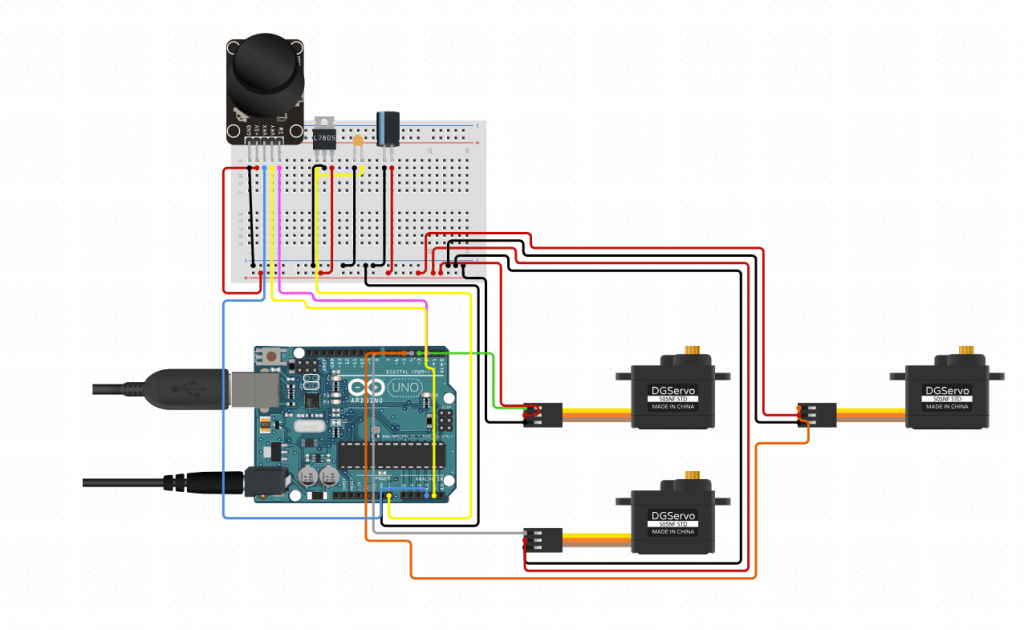
ロボットアームのコード
- circuito.ioのコードタブから回路コードをダウンロード
- 配線が正しいか確認手順を実行
- circuito.ioの
firmware.inoテストコードを、リポジトリのfirmware.inoに置き換え。他のライブラリはそのまま。 - 「Include Libraries」と「Pin definitions」は残す。ピン定義が一致するか確認。
コードリポジトリ: https://github.com/Circuito-io/Robotic-Arm
構造材料
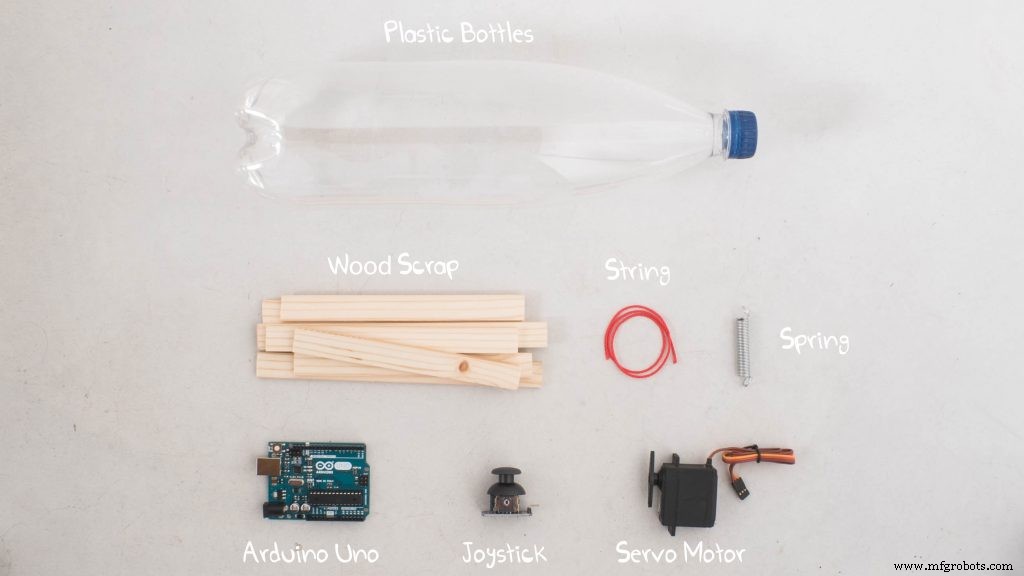
- 厚さ1cmの木材端材を使用。強度が必要な箇所は2枚重ねで接着。
- 部品同士の固定には、ペットボトルから自作したヒートシュリンクチューブを使用。自宅にあるペットボトルで作れる優れた技法。強度は驚くほど高いので、色々試してみてください。
- アームは3軸で動くため、サーボモータ3個を使用。サーボ選定の参考記事: 良い記事。SparkFun汎用メタルギアサーボを採用。
組み立て手順
ベース(土台)
アームが倒れない堅牢なベースから開始。木材同士をどう結束すれば強固になるかを検討。下画像のように自作ヒートシュリンクとジャガイモを重りにしたベースを採用。ジャガイモは定期的に交換を忘れずに!
バランス調整
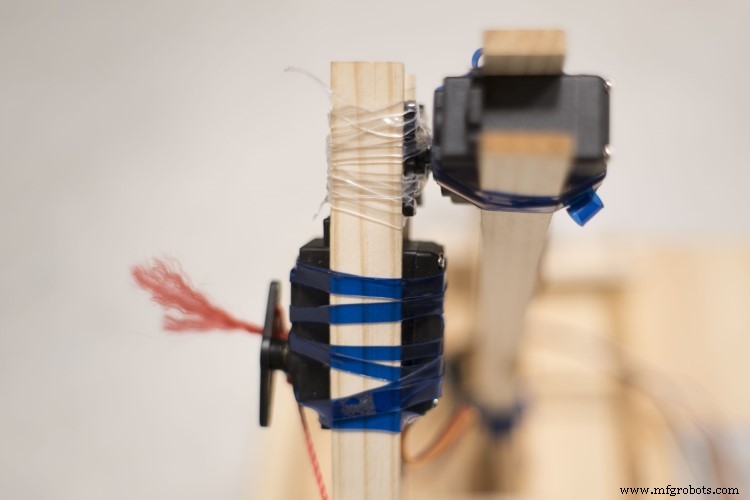
2個目のサーボ(上腕部)の配置が最も難しく、この領域はまだ改善の余地があります。試作後に気づいたのですが、上腕のバランスを十分考慮していませんでした。その結果、サーボに大電流が流れ続けます。アームの反対側にカウンターウェイトを設ければ解決可能です。
グリッパー(把持部)
いくつかのグリッパータイプを検討しましたが、最終的に片側を固定し、もう片側のみ可動とする設計に。固定側で強く把持し、可動側はサーボ連動の関節+バネで開閉します。
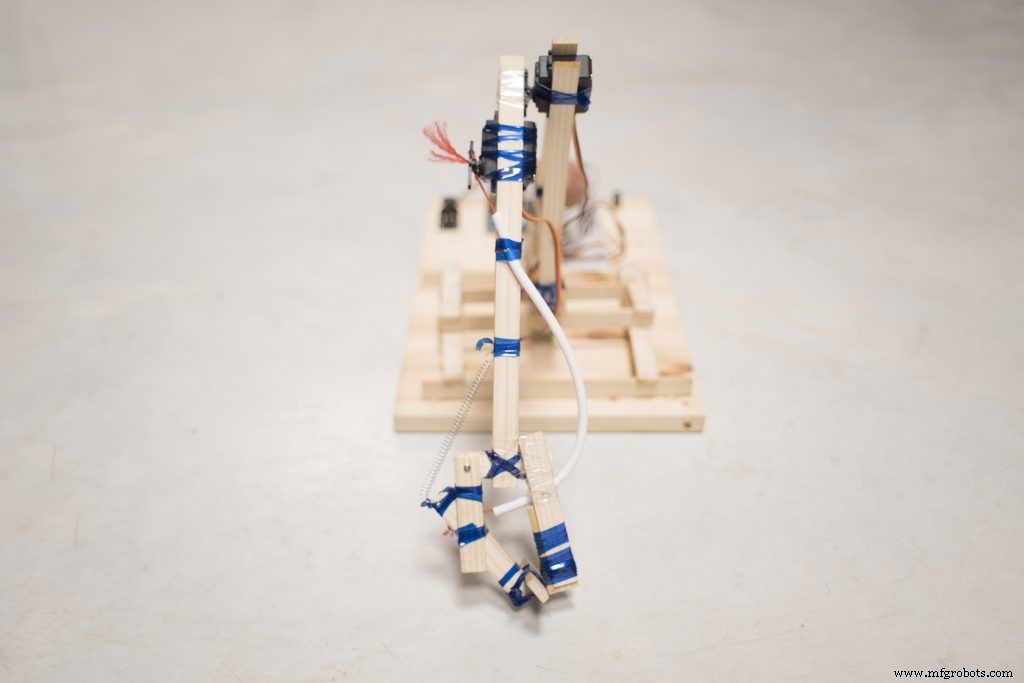
サーボとグリッパーの連結には、自転車のブレーキワイヤと同じ仕組みで、ゴムチューブ内に紐を通す方式を採用しました。
基本は以上です! 使用する材料と電子部品に合わせて、コードと機構の微調整が必要でしょう。ご意見・ご感想はフォーラムやコメント欄でお聞かせください。
ソースコード
Robotic Arm code
- circuito.ioの
firmware.inoテストコードを、このリポジトリのfirmware.inoに置き換え - 他のライブラリはそのまま
- 「Include Libraries」と「Pin definitions」を残す
- ピン定義が一致するか確認
リポジトリ: https://github.com/Circuito-io/Robotic-Arm
製造プロセス
- MeArmロボットアーム V1.0 – Arduino/Raspberry Piで作るロボットアーム
- Arduino駆動3Dプリントロボットアームの製作:ステップバイステップガイド
- Arduinoベースのヌンチャク操作6自由度ロボットアームキット
- Ethernet制御ロボットアーム - WIZ750SRとAndroidアプリでリモート操作
- 自動はんだ付けロボットアーム:高精度・高速・DIY構築ガイド
- Arduino NanoとMG996Rサーボで作るPC制御精密ロボットアーム
- 産業用ロボットアーム:製造革命を牽引する自動化の核心
- Haddington Dynamics:オープンソース・高性能Dexter 3Dプリントロボットアーム
- GXOロジスティクス、ファッションEC物流を革新するカスタムロボットアームのパイロット導入
- デュアルアームSCARAロボット:高度な組立・生産ソリューションを実現する次世代ロボット
- ロボットマニピュレータ vs ロボットアーム:違い・種類・用途を徹底比較